Основы ИИ
Что такое RNN и LSTM в глубоком обучении?

 Добавьте Unite.AI в избранные источники в Google
Рекуррентные нейронные сети (RNN) обрабатывают последовательности, обновляя скрытое состояние во времени. Длинная краткосрочная память (LSTM) являются гейтированными RNN, разработанными для более эффективного сохранения и управления информацией, чем базовый рекуррентный блок.
RNN и LSTM когда‑то доминировали во многих языковых задачах, но современные крупные чат‑боты в основном основаны на трансформерах. Рекуррентные модели остаются полезными для потоковой обработки, временных рядов, речи, управления и систем с ограниченными ресурсами, где важны инкрементальное состояние и низкая задержка.
Ключевые выводы
- RNN переиспользует те же параметры на каждом шаге последовательности и переносит скрытое состояние вперёд.
- Обучение во времени может приводить к исчезающим или взрывающимся градиентам.
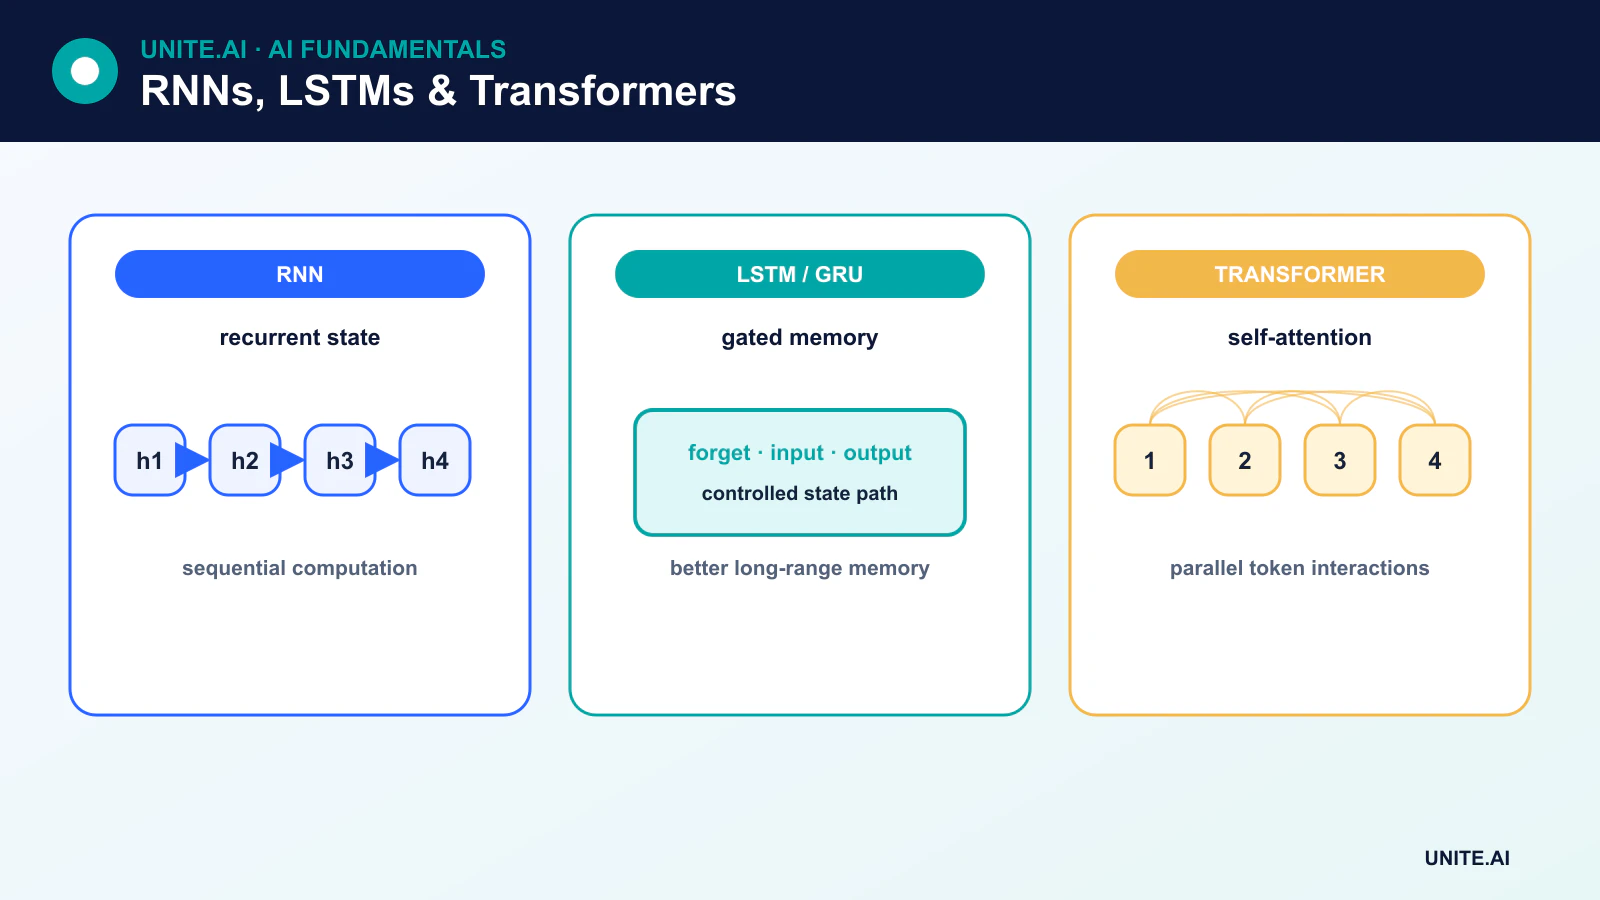
- LSTM добавляет состояние ячейки и ворота входа, забывания и выхода.
- Трансформеры по‑другому обрабатывают долгосрочные зависимости и параллельное обучение; ни одна из архитектур не является лучшей для любого применения.
Как работает базовый RNN
На шаге t простой рекуррентный блок комбинирует текущий ввод xₜ с предыдущим скрытым состоянием hₜ₋₁:
hₜ = activation(Wₓxₜ + Wₕhₜ₋₁ + b)
Скрытое состояние — это обученное резюме, используемое на следующем шаге и, в зависимости от задачи, в качестве выхода. «Развёрнутая» диаграмма отображает одну копию на каждый временной шаг, но все копии используют общие параметры. Выход не просто копируется обратно как новый сырый ввод; рекурсия передаёт скрытое состояние через определённое преобразование.
Обратное распространение через время
RNN обучаются с помощью обратного распространения через время (BPTT). Развёрнутая последовательность образует глубокий вычислительный граф, и обратное распространение вычисляет, как ошибка зависит от общих рекуррентных параметров.
Повторное умножение может заставить градиенты стремиться к нулю или расти без ограничений. Исчезающие градиенты мешают обучению долгих зависимостей; взрывающиеся градиенты вызывают нестабильные обновления. Обрезка градиентов решает проблему взрыва, а гейты, инициализация, нормализация и более короткие окна обучения могут помочь.
Внутри ячейки LSTM
LSTM поддерживает состояние ячейки cₜ в дополнение к скрытому состоянию hₜ. Его ворота — обучаемые, зависящие от данных управляющие элементы:
- Ворота забывания контролируют, насколько сохраняется предыдущее состояние ячейки.
- Ворота входа контролируют, насколько записывается кандидатная информация.
- Ворота выхода контролируют, насколько информация ячейки вносит вклад в скрытое состояние.
Сигмоида, выдающая значения от нуля до единицы, выступает в роли мягких ворот, тогда как кандидат, преобразованный через tanh, предоставляет новое содержимое. Добавочный путь состояния ячейки помогает градиентам сохраняться, однако LSTM не гарантируют неограниченную память и не устраняют все проблемы оптимизации.
GRU и двунаправленная рекурсия
Гейтированный рекуррентный блок (GRU) объединяет механизмы ворот в более простую рекуррентную ячейку без отдельного состояния ячейки, как в LSTM. GRU могут обучаться быстрее и показывать схожие результаты в некоторых задачах.
Двунаправленный RNN обрабатывает завершённую последовательность в обоих направлениях и объединяет состояния. Он может использовать будущий контекст для разметки или кодирования, но не подходит для причинного потокового режима, когда будущие входы ещё недоступны.
Модели последовательность‑к‑последовательности
RNN‑энкодер‑декодер отображают одну последовательность в другую. Внимание было введено, чтобы декодер мог обращаться к различным состояниям энкодера вместо опоры на один фиксированный вектор. Эта работа привела к архитектуре трансформера, заменившей рекурсию блоками, основанными на внимании.
RNN против трансформеров
Трансформеры обрабатывают позиции обучения параллельно и создают короткие пути внимания между отдалёнными токенами. RNN обрабатывают состояние последовательно, ограничивая параллелизм, но предоставляя рекуррентное состояние постоянного размера во время потоковой обработки. При выводе трансформер может требовать растущий кеш ключ‑значений, тогда как RNN сжимает историю в своё скрытое состояние и может терять детали.
Выбор зависит от длины последовательности, масштаба данных, аппаратных возможностей, задержки, памяти и того, является ли задача офлайн или потоковой. Гибридные и пространственно‑состоящие архитектуры предоставляют дополнительные компромиссы.
Текущие примеры применения
RNN и LSTM остаются актуальными для прогнозирования, обнаружения аномалий, обработки датчиков, компонентов речи, распознавания рукописного ввода, встроенного управления и моделирования последовательностей с низкой задержкой. Они не являются базовым объяснением современных больших языковых моделей или AI‑чат‑ботов.
Рекурсия, ворота и память последовательности
Рекуррентная нейронная сеть обрабатывает последовательность, комбинируя текущий ввод с скрытым состоянием, перенесённым из предыдущих шагов. Общие веса позволяют переменную длину последовательности, а развёртывание раскрывает вычисления во времени для обучения. Базовые RNN могут представлять временные зависимости, но градиенты, многократно умножаемые на длинных последовательностях, склонны исчезать или взрываться. Обрезанное обратное распространение ограничивает память и вычисления, а обрезка градиентов контролирует экстремальные обновления. Скрытое состояние — это обученное резюме, а не точное хранение каждого предыдущего токена.
Сети с длительной краткосрочной памятью (LSTM) добавляют состояние ячейки и ворота входа, забывания и выхода, регулирующие запись, сохранение и раскрытие информации. Гейтированные рекуррентные блоки (GRU) используют более простую структуру сброса и обновления. Двунаправленные варианты используют будущий контекст и поэтому не могут потоково работать причинно без задержки. Слоёные, остаточные и дополненные вниманием рекуррентные модели увеличивают ёмкость. Заполнение и маски должны предотвращать влияние искусственных элементов последовательности на состояние или ошибку, а состояние следует сбрасывать на истинных границах последовательности, чтобы избежать утечки между примерами.
Обучение, сравнение и состояние‑ориентированное обслуживание
RNN и LSTM остаются полезными для потоковой обработки, компактных моделей на устройстве, временных рядов и задач, где последовательное состояние эффективно. Трансформеры параллелят обучение и моделируют долгосрочные взаимодействия иначе, но могут требовать больше памяти и кеша. Сравнивайте архитектуры по точности, задержке, пропускной способности, памяти, энергопотреблению и производительности при изменении длины последовательности. Оценивайте прогнозирование с помощью скользящих временных разбиений, язык с метриками, учитывающими последовательность, и обнаружение аномалий с измерениями на уровне событий. Анализируйте сбои после длительных промежутков, смены режимов, отсутствующих образцов и резких границ последовательности.
Состояние‑ориентированное развертывание должно связывать скрытое состояние с правильной сессией, истекать его, шифровать при необходимости и сбрасывать после ошибок или изменений модели. События вне порядка или дублированные могут повредить состояние; включайте метки времени, номера последовательностей и идемпотентность. Отслеживайте возраст состояния, длину последовательности, отсутствие данных, дрейф вывода и задержку. Квантование требует проверки, чувствительной к воротам, поскольку небольшие числовые изменения могут накапливаться со временем. Память RNN обеспечивает контекст, но также может сохранять личную или устаревшую информацию, поэтому управление хранением и пользовательские настройки должны быть предусмотрены в дизайне.
Практический пример: LSTM для потоковых последовательностей датчиков
Утилита использует LSTM для прогнозирования краткосрочной нагрузки на основе последних измерений, календаря и погоды. Последовательности формируются в строгом хронологическом порядке; скрытое состояние сбрасывается на границах источников питания, а заполнение маскируется. Сезонные наивные и градиентно‑усиленные базовые модели сравниваются с LSTM на скользящих окнах. Тесты охватывают пропущенные интервалы, задержанную погоду, праздники, отключения и длины последовательностей, превышающие типичное обучение.
Потоковый сервис связывает состояние с одним источником, отклоняет дублированные события вне порядка и истекает состояние после длительных промежутков или обновлений модели. Надёжный статистический прогноз заменяет вывод, когда датчики или состояние недействительны. Квантованное вывод проверяется на длинных последовательностях на предмет накопившегося дрейфа. Мониторинг отслеживает возраст состояния, отсутствие данных, задержку, смещение и ошибку интервала. Модель переобучается только после изменений сети, и результаты обзора показывают, что изученные временные зависимости больше не обобщаются.
Доказательства реализации и готовность к эксплуатации
Производственное решение требует большего, чем успешная демонстрация. Определите целевых пользователей, рабочую среду, входные и выходные данные, зависимости, владельца и последствия каждого важного сбоя. Установите воспроизводимую базовую линию и версионированный набор оценок перед настройкой. Тестируйте обычные случаи, граничные условия, некорректный или отсутствующий ввод, сдвиг распределения, сбой зависимостей, неправильное использование и группы или среды, которые могут быть недостаточно обслужены. Измеряйте качество задачи совместно с калибровкой или неопределённостью, задержкой, пропускной способностью, стоимостью ресурсов, доступностью, конфиденциальностью и безопасностью. Записывайте каждое преобразование и порог, чтобы независимый рецензент мог воспроизвести результат и отличить доказательства от привлекательного прототипа.
Перед запуском назначьте ответственных за выпуск, исключения, изменения, откат и вывод из эксплуатации. Используйте поэтапный развёртывание, сохраняйте безопасный резерв и проверяйте мониторинг с преднамеренно внесёнными сбоями. Оперативная телеметрия должна показывать качество ввода, поведение вывода, версию модели или правила, состояние зависимостей, вмешательства человека и подтверждённые результаты без сбора лишних конфиденциальных данных. Определите пороги оповещений и ответственного за реакцию, затем оценивайте реальные доказательства после развертывания, а не полагайтесь на офлайн‑производительность. Переоценивайте при изменении источников данных, пользователей, моделей, поставщиков, политик, аппаратного обеспечения или целей. Поддерживаемой системе также необходима документированная процедура восстановления, обучение на инцидентах, процедуры удаления и хранения, а также чёткая точка, в которой её следует отключить или заменить.
Часто задаваемые вопросы
Всегда ли LSTM лучше, чем базовый RNN?
Нет. Гейты помогают решить многие проблемы с долгими зависимостями, но добавляют вычислительные затраты и параметры. Базовый RNN может быть достаточным для коротких, простых последовательностей, а другая архитектура может быть лучше для очень длинного контекста.
Может ли LSTM обрабатывать неограниченную историю?
Нет. Его состояние имеет конечную ёмкость, градиенты и обучающие данные накладывают ограничения, и важные детали могут быть перезаписаны. Производительность при длинном контексте необходимо измерять, а не делать выводы из названия архитектуры.
Основные ссылки