
Основы ИИ
Как работает классификация изображений?

 Добавьте Unite.AI в избранные источники в Google
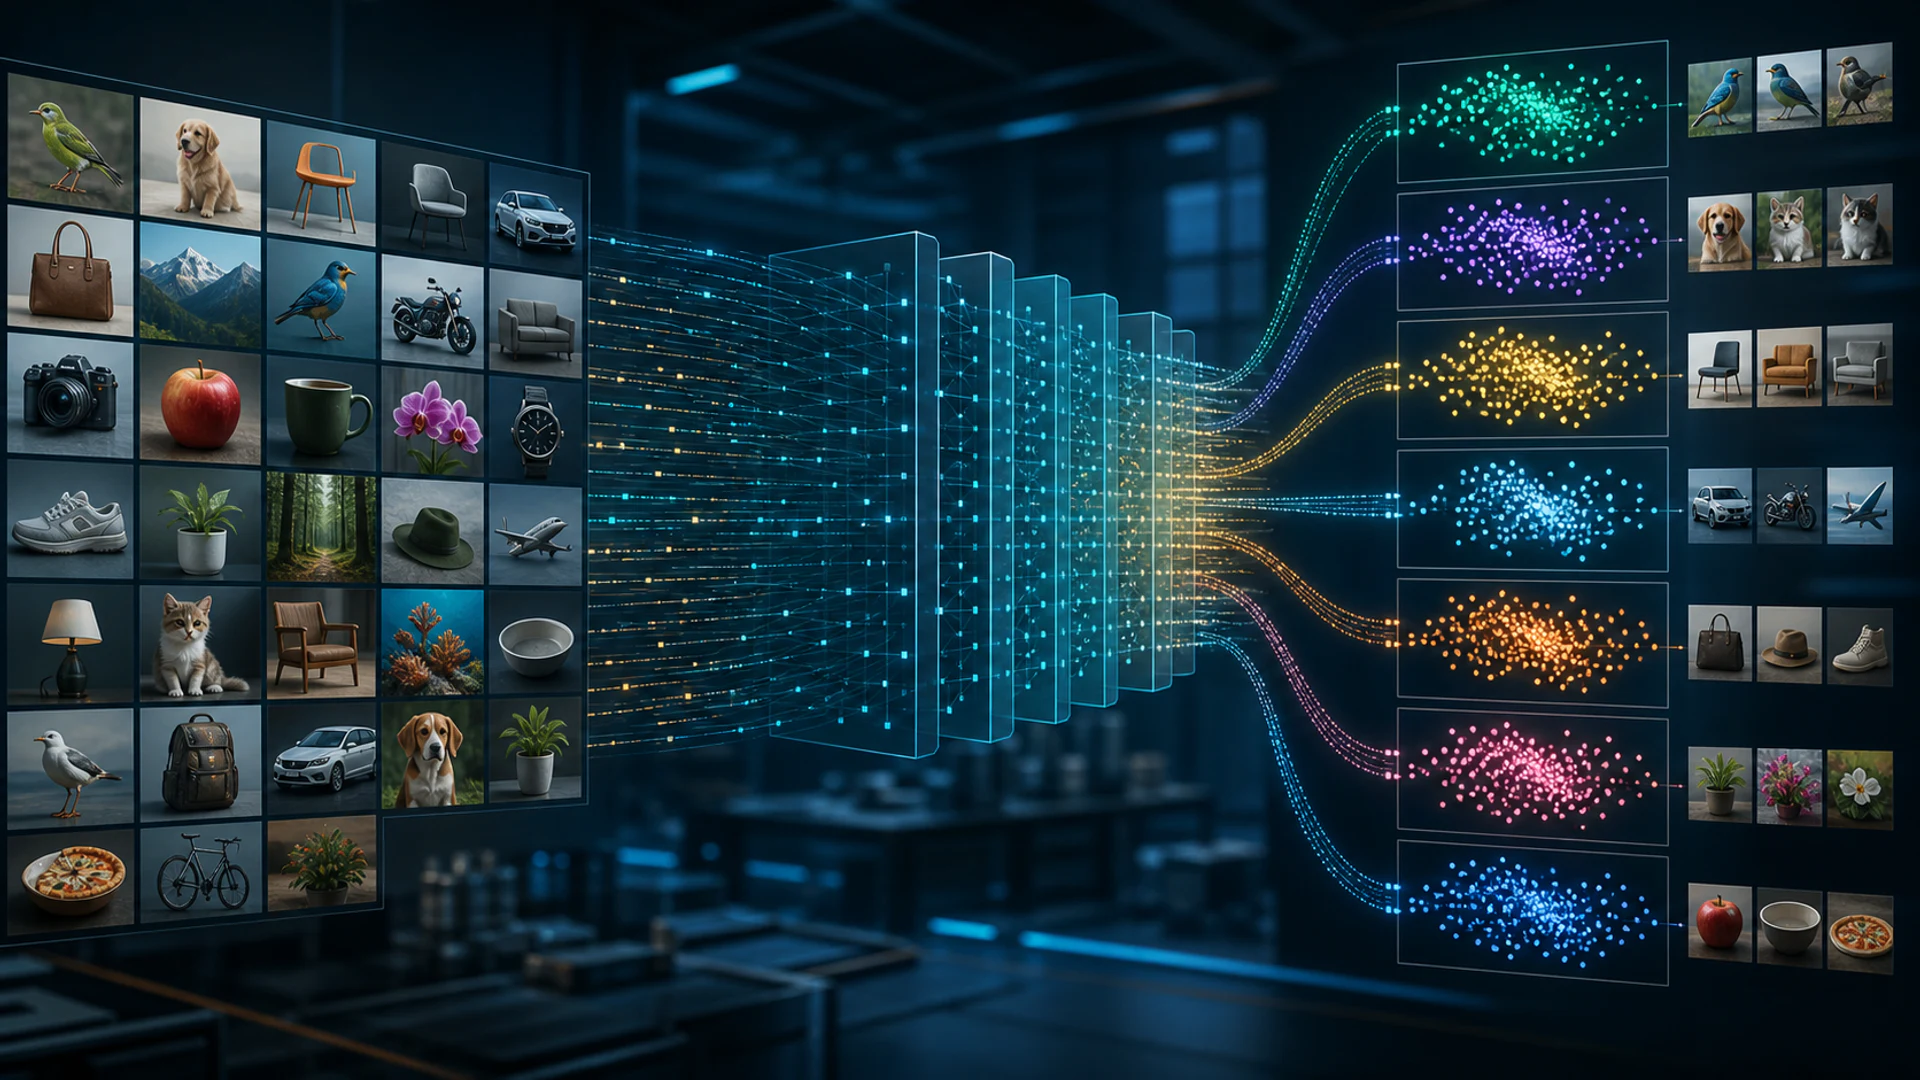
Классификация изображений предсказывает метку для всего изображения. Она отвечает на вопросы вроде «Какая категория продукта изображена?» или «Содержит ли этот скан целевое обнаружение?» Она сама не определяет местоположение каждого объекта и не очерчивает его пиксели.
Современные системы обычно используют сверточные нейронные сети или визуальные трансформеры, часто инициализируемые предобученными весами. Надежная работа всё ещё зависит от меток, выборки, аугментации, калибровки и тестирования в реальных условиях эксплуатации.
Ключевые выводы
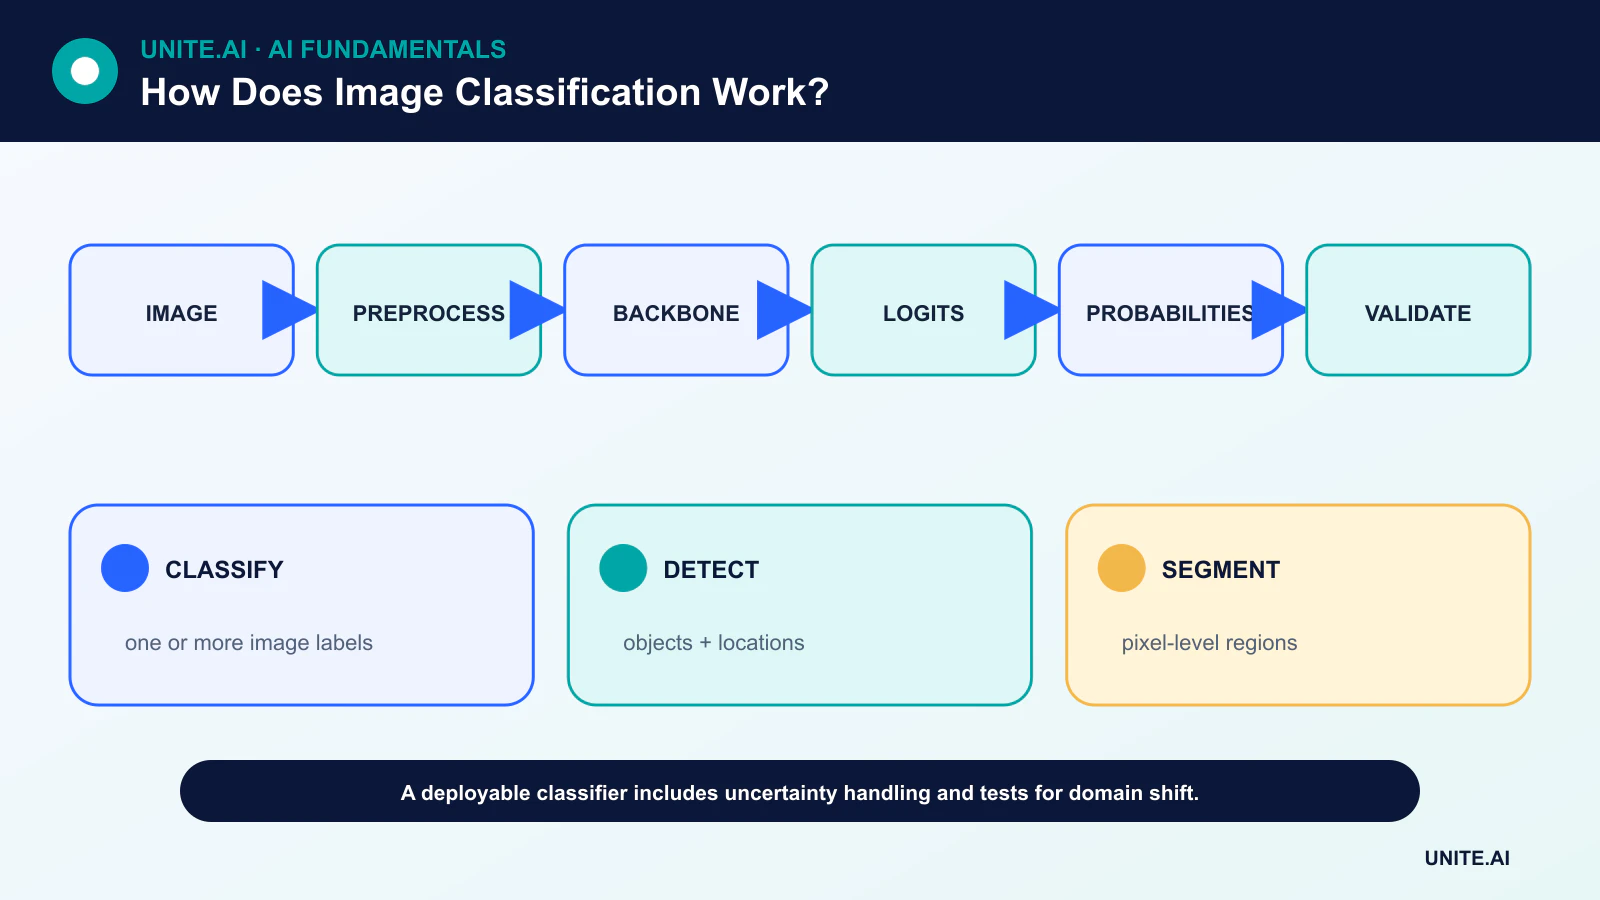
- Классификация помечает всё изображение; детекция рисует ограничивающие рамки объектов, а сегментация назначает регионы на уровне пикселей.
- Предобучение и перенос обучения могут снизить потребность в данных, но несоответствие доменов может нивелировать выгоду.
- Общая точность может скрывать дисбаланс классов, ложные сокращения и плохую калибровку.
- Качество изображения, устройство захвата, география и изменения в рабочем процессе могут вызвать сдвиг распределения.
От пикселей к оценкам
Изображения изменяются в размере или обрезаются, нормализуются и преобразуются в тензоры. Аугментация данных может применять трансформации, сохраняющие метки, такие как отражения, обрезки или изменения цвета. «Бэкбоун» преобразует пиксели в признаки; классификационный слой выдаёт логиты, которые преобразуются в относительные оценки классов.
Выбранная предобработка должна соответствовать условиям эксплуатации. Центрированная обрезка, удаляющая целевой объект, или несоответствие нормализации могут ухудшить производительность, даже если обученные веса не изменились.
CNN и визуальные трансформеры
Сверточные нейронные сети (Сверточные нейронные сети) используют локальные фильтры и общие веса для построения пространственных признаков. Остаточные соединения упростили оптимизацию очень глубоких CNN. Визуальные трансформеры разбивают изображение на патчи и используют механизм внимания для моделирования взаимосвязей между ними.
Сравнение архитектур должно контролировать обучающие данные, аугментацию, вычислительные ресурсы и разрешение. Лучшая модель на публичном бенчмарке может не подойти для edge‑устройства, небольшого набора данных или требований к объяснимости.
Перенос обучения и проектирование данных
Перенос обучения (Перенос обучения) начинается с весов, обученных на более крупном исходном наборе данных. Команда может заморозить «бэкбоун», дообучить более поздние слои или обновить всю модель. Дообучение обычно требует более низкой скорости обучения и набора валидации, защищённого от утечки.
Метки должны описывать то, что можно явно вывести из изображения. Если диагноз зависит от истории пациента, недоступной на изображении, классификатор не сможет выучить полное клиническое решение. Дубликаты, кадры из одного видео и изображения одного и того же субъекта должны оставаться в одном и том же разбиении.
Метрики, неопределённость и упрощения
Точность Top‑1 требует, чтобы класс с наивысшей оценкой был верным; точность top‑k допускает наличие правильного класса среди k лучших оценок. Точность, полнота по каждому классу и матрица ошибок раскрывают неравномерные ошибки.
Модели могут использовать фон, водяные знаки, оборудование захвата или кадрирование вместо целевого объекта. Контрфактические тесты, анализ подгрупп и инструменты визуализации важности могут помочь обнаружить упрощения, но тепловая карта объяснения не является доказательством причинно-следственного вывода.
Мониторинг эксплуатации
Проверки в продакшене должны охватывать повреждённые файлы, неожиданные размеры, размытие, освещение, модели камер и новые классы. Уверенность должна быть откалибрована на данных, приближённых к условиям эксплуатации, а вводы вне области применения — отклоняться или проверяться.
Важен мониторинг задержек меток и изменений стоимости ошибок. Модель, которая кажется стабильной по статистике входов, всё равно может выйти из строя, если меняются взаимосвязи между пикселями и метками.
Создание набора данных для классификации изображений
Классификация изображений назначает одну или несколько меток всему изображению. Она отличается от детекции, которая локализует объекты, и сегментации, которая помечает пиксели. Определите область классов, иерархию, правила многометочности, категории фона или неизвестные, а также какие доказательства должны быть видимы. Соберите камеры, места, освещение, ракурсы, расстояния и объекты, репрезентативные для эксплуатации. Разделите данные по субъекту, сцене, сессии или источнику до аугментации; соседние кадры видео или дублированные изображения продуктов в разных частях набора вызывают серьёзные утечки.
Инструкции по разметке должны охватывать occlusion, неоднозначные объекты, множественные классы, низкое качество и отказ от разметки. Оцените согласованность и проанализируйте систематические разногласия. Баланс классов сам по себе не гарантирует покрытие: класс болезни может включать лишь одно устройство, а класс дикой природы — один фон. Проверяйте метаданные и почти дубли, и сохраняйте защищённый тестовый набор из независимых источников. Синтетические данные и веб‑скрейпинг могут увеличить разнообразие, но вводят проблемы лицензирования, происхождения, стиля и меток, которые необходимо измерять на реальных изображениях.
Модели, обучение и оценка
Классические методы комбинируют инженерные дескрипторы с классификатором; современные системы используют сверточные сети или визуальные трансформеры, часто посредством переноса обучения. Выбор изменения размера и обрезки определяет, какая информация сохраняется. Аугментация должна отражать допустимые вариации и сохранять метки. Оптимизируйте функцию потерь, соответствующую задаче, аккуратно устраняйте дисбаланс с помощью взвешивания или сэмплинга, и выбирайте контрольные точки по данным валидации. Сравните с простым базовым вариантом и проведите абляцию аугментации, разрешения и предобученной инициализации, чтобы понять, откуда приходятся улучшения.
Отчитывайтесь о точности, полноте, F1 по каждому классу, матрице ошибок, точности top‑k (при необходимости), калибровке и производительности по условиям. Тестируйте размытие, сжатие, освещение, обрезку, закрытие, устройство и вводы без поддерживаемого класса. Пороги уверенности могут перенаправлять неопределённые случаи на проверку; вероятность softmax не гарантирует уверенность, особенно при сдвиге. Контрфактические фоны и тесты закрытия выявляют обучение упрощениям. Для применений, связанных с безопасностью, оценивайте наихудшие сбои и последствия ложных срабатываний и пропусков.
Развёртывание и мониторинг
Объедините декодирование, преобразование цветов, ориентацию, нормализацию, модель и карту меток в один пакет. Проверьте экспортированный или квантизированный артефакт на целевых устройствах и измерьте сквозную задержку, потребление памяти, энергии и пропускную способность. Следите за качеством изображений, распределением входов и выходов, калибровкой, подтверждёнными метками и состоянием датчиков. Минимизируйте и защищайте хранение изображений, особенно лиц, местоположений и посторонних. Обеспечьте резервный вариант для повреждённых или неподходящих вводов и возможность отката версий модели. Классификация отвечает на заданный вопрос уровня изображения; её нельзя растягивать до неподдерживаемых задач локализации, идентификации или определения намерений.
Практический пример: классификация перерабатываемых материалов
Предприятие фотографирует предметы на конвейере и помечает класс материала, степень загрязнения и неизвестные. Изображения разбиваются по дню сбора и партии объектов, охватывая освещение, влажные поверхности, смятие, наложение и пустые ленты. Сравниваются небольшая CNN и предобученная модель с правилами по цвету и форме. По-классовая полнота, количество ошибочной сортировки, калибровка, пропускная способность и результаты по камерам и состоянию материала определяют выбор.
Производственный конвейер проверяет экспозицию камеры и синхронизацию ленты, затем отправляет неопределённые предметы в общий поток вместо принудительного присвоения класса. Квантизированное инференс‑вычисление проверяется на точном оборудовании. Мониторинг отслеживает качество входов, частоту классов, отклонения и выборочные ручные аудиты; новая упаковка инициирует пересмотр данных. Модель управляет ограниченным сортировщиком с физическими ограждениями, а сбой датчика или модели переводит механизм в безопасное состояние вместо тихого неправильного направления материала.
Доказательства реализации и готовность к эксплуатации
Производственное решение требует большего, чем успешная демонстрация. Определите целевых пользователей, рабочую среду, входы, выходы, зависимости, владельца и последствия каждого важного сбоя. Установите воспроизводимую базовую линию и версионированный набор оценок до настройки. Тестируйте обычные случаи, граничные условия, некорректные или отсутствующие вводы, сдвиг распределения, отказ зависимостей, неправильное использование и группы или среды, которые могут быть недостаточно обслужены. Оценивайте качество задачи совместно с калибровкой или неопределённостью, задержкой, пропускной способностью, стоимостью ресурсов, доступностью, конфиденциальностью и безопасностью. Записывайте каждое преобразование и порог, чтобы независимый рецензент мог воспроизвести результат и отличить доказательства от привлекательного прототипа.
Перед запуском назначьте ответственных за выпуск, исключения, изменения, откат и вывод из эксплуатации. Используйте поэтапный развёрт, сохраняйте безопасный резерв и проверяйте мониторинг с преднамеренно введёнными сбоями. Оперативная телеметрия должна показывать качество входов, поведение выходов, версию модели или правила, состояние зависимостей, человеческие вмешательства и подтверждённые результаты без сбора лишних конфиденциальных данных. Определите пороги оповещений и ответственного за реакцию, затем после развёртывания проверяйте реальные доказательства вместо предположения, что офлайн‑производительность сохранится. Переоценивайте при изменении источников данных, пользователей, моделей, поставщиков, политик, оборудования или целей. Поддерживаемая система также требует документированных процедур восстановления, обучения на инцидентах, удаления и хранения, а также чёткой точки, в которой её следует отключить или заменить.
Часто задаваемые вопросы
Может ли классификатор изображений определить несколько объектов?
Многометочный классификатор может указать, какие категории присутствуют, но не локализует отдельные экземпляры. Для получения ограничивающих рамок или подсчётов требуется детекция объектов.
Почему модель может давать сбой на фотографиях, которые выглядят нормальными для человека?
Она может опираться на артефакты захвата, текстуры или корреляции, которые изменились. Небольшие различия в предобработке и сдвиг домена также могут влиять на выученные признаки.
Основные ссылки












