机器人与物理 AI
研究人员可以远程控制和重新配置软机器人

 将 Unite.AI 添加到您在 Google 上的首选来源
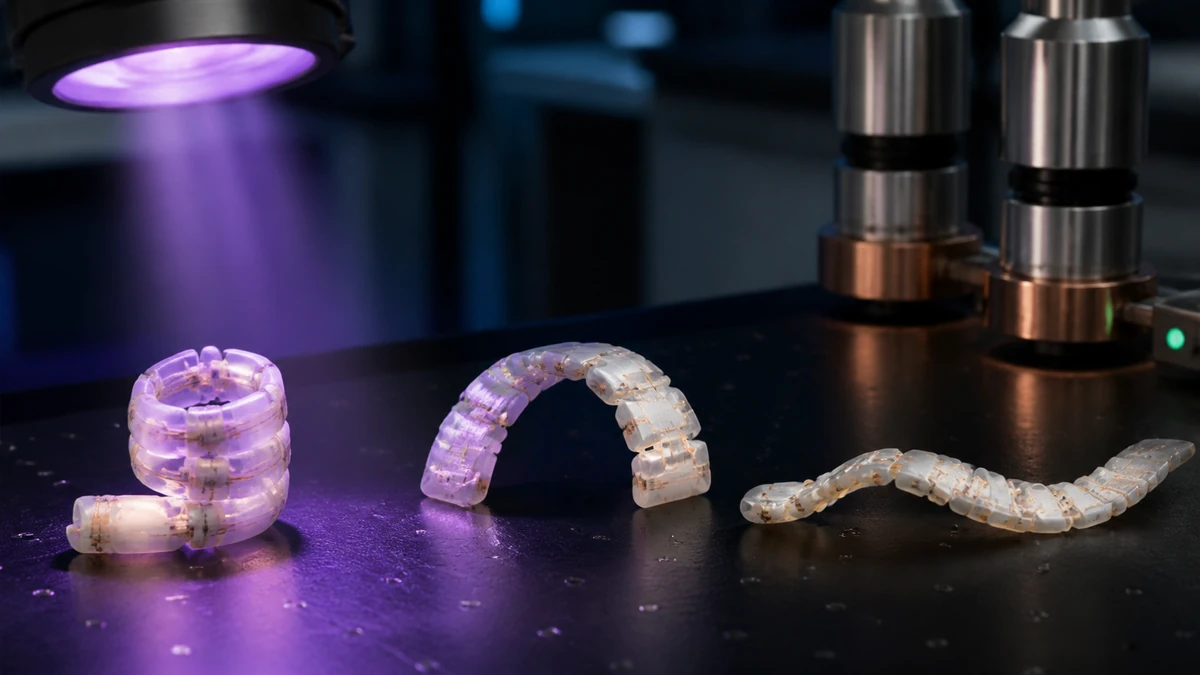
来自北卡罗来纳州立大学和埃隆大学的研究人员开发了一种新的技术,可以远程控制和重新配置软机器人。他们能够控制机器人,锁定它们在一个位置,并重新配置它们,使它们能够变成不同的形状。研究团队能够使用光和磁场开发出这种技术。
乔·特雷西(Joe Tracy),北卡罗来纳州立大学材料科学和工程教授,也是这项新研究的作者,他谈到了这些发展。
“我们特别兴奋的是重新配置的能力,”他说。“通过工程材料的性质,我们可以远程控制软机器人的运动;我们可以让它保持特定的形状;我们可以让机器人返回其原始形状或进一步修改其运动;我们可以重复做这些事情。所有这些都是有价值的,从这个技术的实用性来说,在生物医学或航空领域。”
研究人员使用的软机器人是由嵌入磁性铁微粒的聚合物制成的。通常,这种材料不灵活,保持其形状。研究人员使用的材料有什么不同之处呢?当他们使用发光二极管(LED)加热时,聚合物变得柔韧。
然后,研究人员使用磁场远程改变和控制软机器人的形状。一旦机器人达到研究人员想要的形状,他们就会移除LED光。一旦光被移除,机器人就会变得僵硬。这次,它处于新的形状。然后,他们重新应用LED光,并移除磁场。在那时,软机器人能够返回其原始形状。如果他们不想让机器人返回其原始形状,他们可以重新应用光,并使用磁场创建更多形状。
这些柔韧的机器人有可能被用于很多不同的事情。研究人员能够使用它们来抬起和运输物体,它们也被用作悬臂。
杰西卡·刘(Jessica Liu),论文的第一作者,谈到了这种新技术。
“我们不仅限于二进制配置,例如夹持器是打开或关闭的,”她说。“我们可以控制光线,以确保机器人保持其形状在任何一点。”
研究人员还创建了一个计算模型。这可以用于创建更快、更高效的软机器人设计过程。他们能够调整机器人的形状、聚合物厚度、聚合物中的铁微粒数量以及磁场的大小和方向。所有这些都可以在构建原型之前完成。
“下一步包括优化聚合物以适应不同的应用,”乔·特雷西说。“例如,工程聚合物以响应不同的温度,以满足特定的应用。”
研究人员的论文发表在《科学进展》杂志上。它的标题是“光热磁控制聚合物复合材料的重新配置用于软机器人”。
共同作者包括北卡罗来纳州立大学的前本科生乔纳森·吉伦(Jonathan Gillen),北卡罗来纳州立大学的前博士生苏米特·米什拉(Sumeet Mishra),以及埃隆大学物理学副教授本杰明·埃文斯(Benjamin Evans)。