Основи ШІ
Що таке наноботи? Розуміння структури, роботи та застосувань наноботів

 Додайте Unite.AI до бажаних джерел у Google
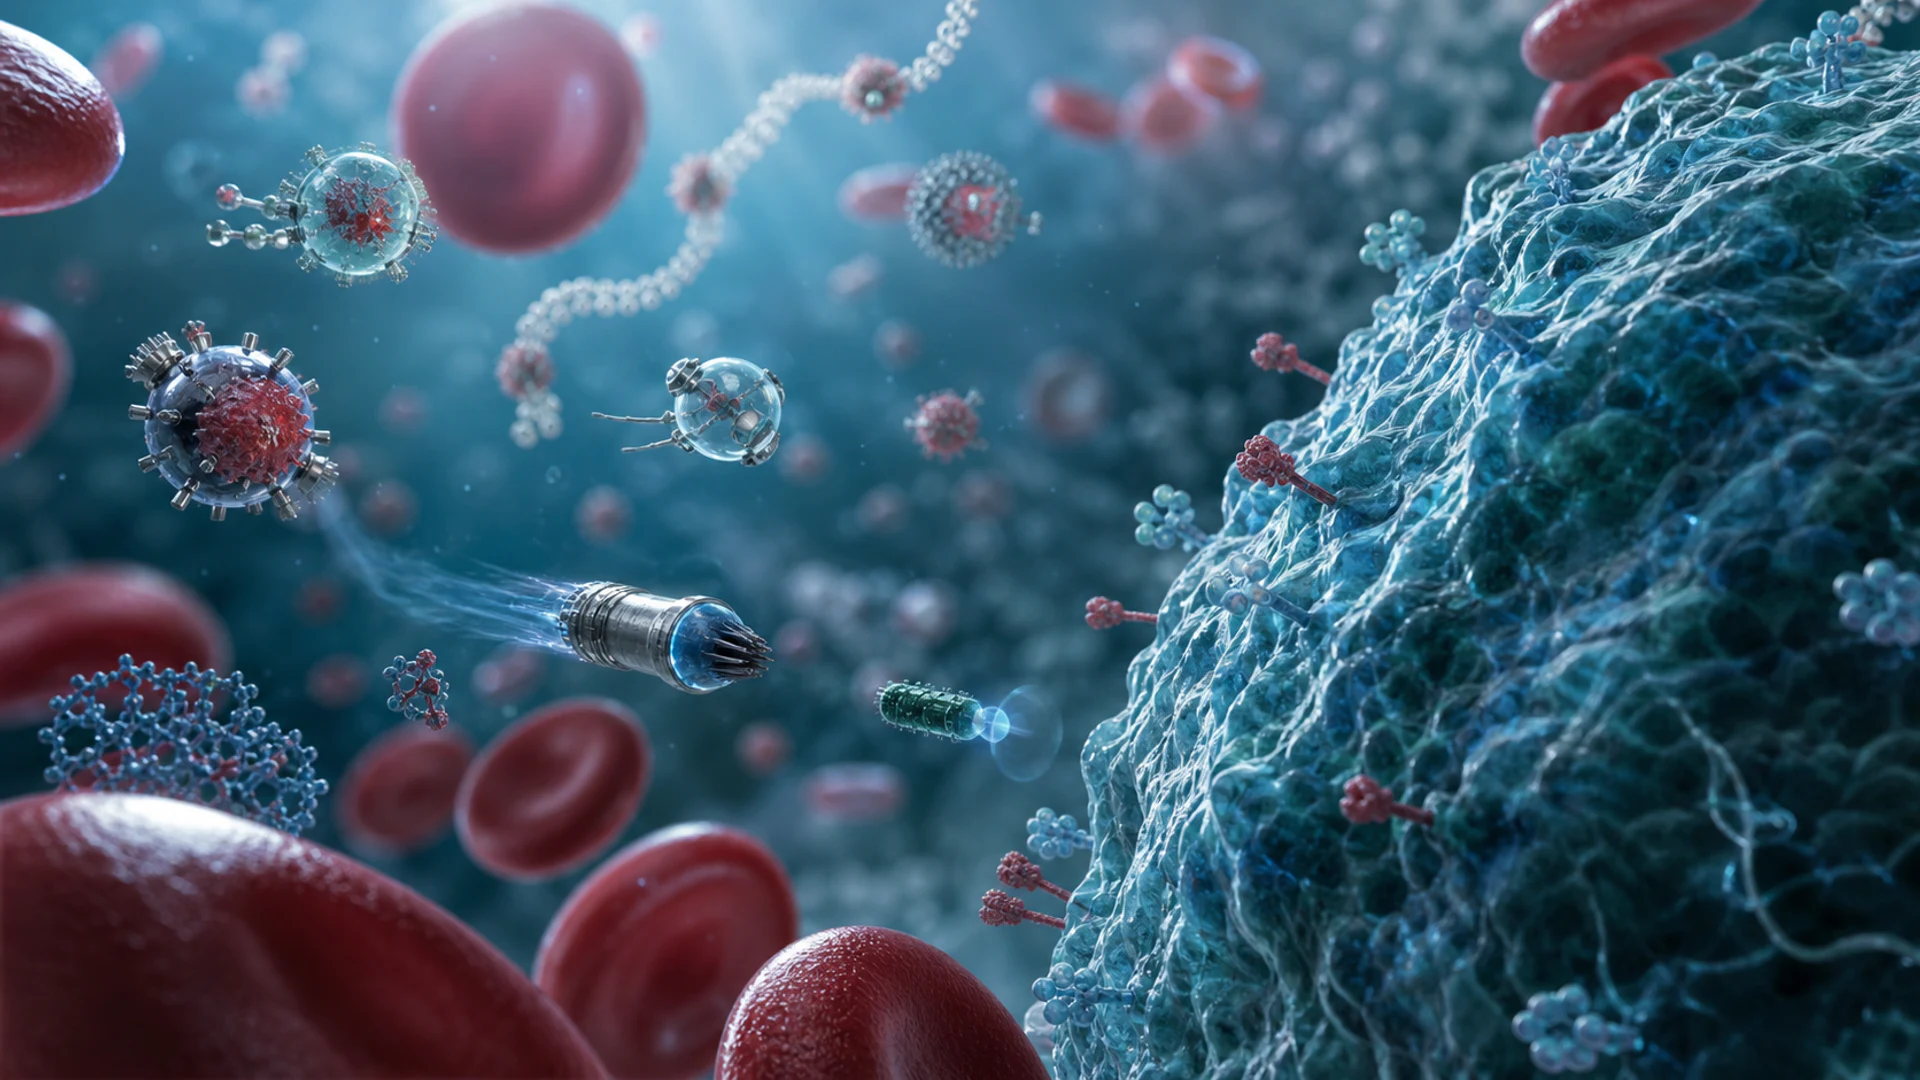
Nanobot — популярна назва надзвичайно малих машин, проте її часто вживають надто вільно. Справжній нанорозмірний пристрій має критичні розміри, вимірювані в нанометрах. Багато дослідних систем, які називаються нанороботами, насправді є мікророботами, мікро/наномоторами або частинками, загальний розмір яких вимірюється в мікрометрах.
Ці пристрої не нагадують мініатюрних металевих гуманоїдів. Вони можуть бути інженерними частинками, гнучкими плавцями, каталізаторними двигунами, магнітними структурами або молекулярними збірками, створеними для руху, сенсорики, вивільнення вантажу або взаємодії з біологічним середовищем.
Ключові висновки
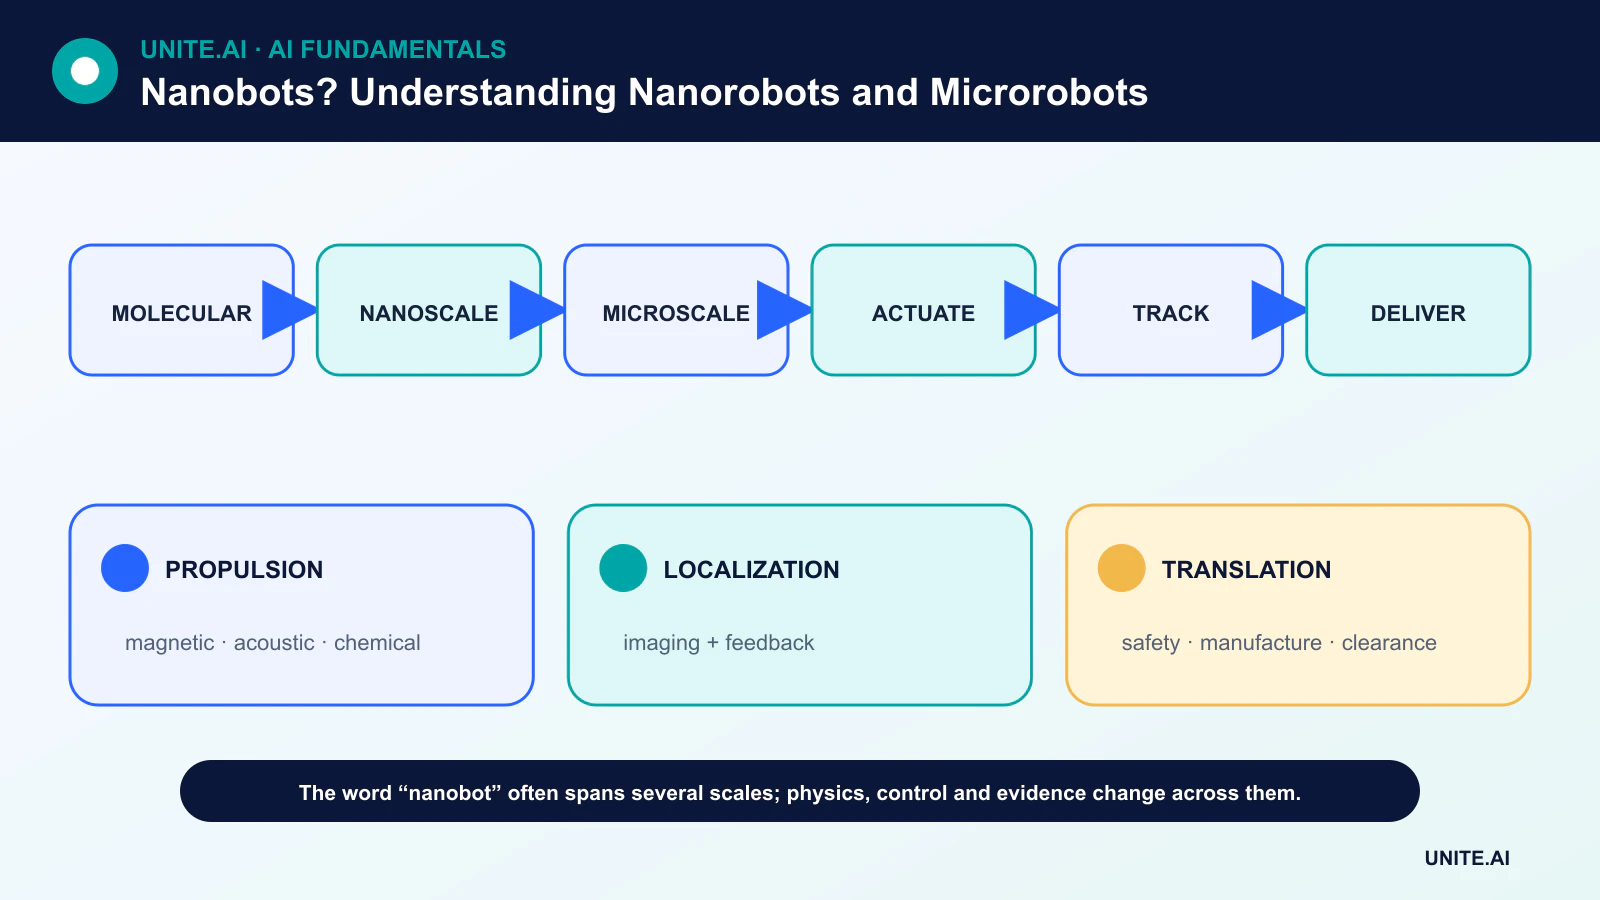
- Нанороботи, мікророботи та молекулярні машини займають різні діапазони розмірів і використовують різні механізми керування.
- Привід може бути магнітним, акустичним, оптичним, хімічним або здійснюватися за рахунок навколишньої рідини.
- Навігація поєднує зовнішні поля, візуалізацію, сенсори та зворотний зв’язок; повністю автономні клінічні наноботи ще не є звичайною медициною.
- Біосумісність, можливість вилучення, імунна реакція, контроль дози та масштабоване виробництво так само важливі, як і рух.
Шкальна драбина, а не одна категорія пристроїв
Нанометр — це одна мільярдна частина метра; мікрометр — одна мільйонна частина. Молекулярні машини можуть мати лише кілька нанометрів, тоді як багато керованих біомедичних плавців мають десятки чи сотні мікрометрів. Це розрізнення важливе, оскільки сили, технології виготовлення та методи візуалізації змінюються залежно від масштабу.
На дуже малих масштабах інерція незначна, а домінують в’язкі сили. Теплова рухливість може порушувати орієнтацію. Конструкція, яка працює для роботів у міліметровому масштабі, не може просто бути зменшена; привід і керування треба переосмислити під фізику цільового середовища.
Виробництво та матеріали
Мікро/нанороботи можна виготовляти за допомогою літографії, електродепозиції, самоскладання, двофотонної полімеризації або синтезу частинок. Поширені матеріали включають полімери, магнітні метали, кремнезем та біорозкладні сполуки. Вибір матеріалу впливає на привід, контрастність зображення, місткість вантажу та виведення з організму.
Біомедичний дизайн також має враховувати токсичність та продукти деградації. Перспективна демонстрація руху в лабораторній рідині — лише один крок до системи, яку можна стерилізувати, виготовляти послідовно та використовувати без спричинення шкідливого запалення чи накопичення.
Як рухаються крихітні роботи
Магнітні системи використовують зовнішні поля для притягування, обертання або спрямування вбудованого магнітного матеріалу. Акустичні системи застосовують ультразвук та тискові поля. Світло може живити фоточутливі матеріали, а каталізаторні двигуни перетворюють хімічну енергію в рух. Біологічний привід може використовувати бактерії або клітини.
Кожен метод має обмеження. Магнітні поля можуть проникати в тканину, але потребують зовнішнього обладнання; оптичне керування обмежується розсіюванням і глибиною; хімічне паливо може бути непридатним у живих організмах. Потік у кровоносних судинах або шлунково-кишковому тракті може переважити слабкий привід.
Сенсори, навігація та керування
Навігація може поєднувати ультразвук, магнітний резонанс, рентген, флуоресценцію чи інші методи візуалізації з зовнішнім контролером. Зворотний зв’язок оцінює позицію, вибирає сигнал керування та перевіряє результат. Комп’ютерне бачення може допомогти у відстеженні, тоді як підкріплювальне навчання може вивчатися для керування у симуляціях або обмежених експериментах.
Називати пристрій автономним треба конкретно: чи слідує він хімічному градієнту, виконує вбудовану логіку, чи лише реагує на поле? Більшість крихітних пристроїв мають надзвичайно обмежену вбудовану енергію та обчислення, тому інтелект часто розташований у зовнішньому обладнанні для візуалізації та керування.
Біомедичні застосування та клінічний розрив
Мета досліджень включає локалізовану доставку ліків, мінімально інвазивне взяття зразків, лікування тромбів, руйнування біофільмів та мікрохірургію. Локальна доставка може підвищити концентрацію у цілі, зменшуючи системну експозицію, проте це також вимагає точного дозування, утримання та доказу, що пристрої можна вивести або вилучити.
Клінічний перехід вимагає відтворюваного виробництва, довгострокової безпеки, надійної навігації в реальній анатомії та регуляторних доказів. Читачі повинні сприймати драматичні анімації як концепції, якщо вони не підкріплені рецензованими in‑vivo результатами та чітко зазначеним масштабом пристрою.
Що таке наноботи — і що часто приховує цей термін
Нанометр — це одна мільярдна частина метра, проте багато систем, які називаються наноботами, є мікро- або наномасштабними частинками, капсулами, ДНК‑структурами, магнітними плавцями або хімічно живленими машинами, а не автономними роботами з процесорами та двигунами. На цих масштабах візкозність, броунівський рух, поверхневі сили, дифузія та молекулярні взаємодії переважають інерцію. Надійний опис має вказувати розміри, матеріал, механізм приводу або транспорту, сенсори, керування, вантаж та чи продемонстровано роботу in vitro, на тваринах або у людей.
Наномашини можуть бути пасивними носіями, які вивільняють вантаж за умов pH, температури, ферменту, світла, ультразвуку або магнітних полів; активні структури можуть рухатися під дією зовнішніх магнітних полів, каталізаторних реакцій, біологічних моторів або зміни форми. Живлення та зв’язок є складними, тому керування часто зовнішнє або закодоване у реакції матеріалу. Виготовлення може включати літографію, самоскладання, ДНК‑орігамі, наночастинки або гібридні біологічні компоненти. Кожен метод балансує точність, масштаб, біосумісність, вантаж та відтворюваність.
Медична доставка, вимірювання та безпека
Цільова доставка ліків спрямована на концентрацію терапії в ділянках хвороби та зменшення системної експозиції. Докази мають вимірювати біодистрибуцію, час циркуляції, поглинання клітинами, кінетику вивільнення, виведення, токсичність, імунну реакцію та терапевтичний результат — а не лише те, що частинки накопичуються біля пухлини в одній моделі. Ефект підвищеної проникаємості та затримки різниться між пухлинами та пацієнтами. Навігація через кров, слиз, тканини та клітинні бар’єри створює окремі точки відмови, і зовнішнє поле, що працює у дрібних тварин, може не масштабуватися до людського тіла.
Виробництво вимагає суворого контролю розподілу розмірів, поверхневої хімії, забруднень, вантажу, агрегації та зберігання. Матеріали або продукти деградації можуть викликати запалення, згортання, накопичення в органах або стійкість у навколишньому середовищі. Регулятори оцінюють повний продукт і його використання, а не футуристичну назву. Моніторинг і вилучення можуть бути неможливими після введення, тому важливі обмеження дози та безпечна деградація. Твердження про автономну діагностику або ремонт потребують доказів специфічності сенсорики, помилкових дій, керування та довгострокових результатів.
Як оцінювати твердження про нанобот
Перевірте рецензований експеримент, масштабну шкалу, контрольну групу, розмір вибірки та робоче середовище. Запитайте, що постачає енергію, як команди доходять до пристрою, як визначається позиція та що відбувається після виконання завдання. Розрізняйте симульовані траєкторії від фізичних експериментів та можливість у тварин від клінічної вигоди. Нанотехнології мають реальну цінність у матеріалах, діагностиці та доставці, проте поточні можливості обмежені фізикою, виробництвом, біологією та безпекою. Чим більше твердження нагадує крихітний науково‑фантастичний робот, тим ретельніше слід перевіряти його реальний механізм.
Практичний приклад: оцінка мікроробота з магнітною доставкою ліків
Дослідники повідомляють про магнітну спіральну структуру, яка переносить препарат у рідинному каналі. Ретельна оцінка підтверджує її реальні мікрометрові розміри, варіації виготовлення, інтенсивність поля, швидкість, точність керування, вантаж, вивільнення та поведінку у в’язкості, схожій на кров. Контроли порівнюють вільний препарат, пасивний носій та магнітний пристрій. Результати з прозорого каналу не описуються як навігація через людський судинний просвіт без доказів тканин, імунних реакцій та масштабу.
Наступні дослідження вимірюють біодистрибуцію, виведення, токсичність, нагрівання, агрегацію та терапевтичний ефект у валідаційних моделях. Локалізація зовнішнього контролера та його поведінка при відмові є частиною системи. Виробництво має відтворювати розмір і покриття, а деградація матеріалу відстежується. Твердження розрізняють симуляцію, in vitro, тваринні та клінічні етапи. Термін «нанобот» уникається, якщо пристрій є віддалено керованим мікророботом, оскільки точна мова допомагає читачам зрозуміти і інженерне досягнення, і залишкові бар’єри.
Докази впровадження та готовність до експлуатації
Рішення про виробництво потребує більше, ніж успішна демонстрація. Визначте цільових користувачів, робоче середовище, вхідні та вихідні дані, залежності, власника та наслідки кожної важливої відмови. Встановіть відтворювану базову лінію та версійну оцінювальну набір перед налаштуванням. Тестуйте звичайні випадки, граничні умови, некоректний або відсутній ввід, зсув розподілу, відмову залежностей, неправильне використання та групи або середовища, які, ймовірно, залишаться без уваги. Вимірюйте якість завдання разом з калібруванням або невизначеністю, затримкою, пропускною здатністю, вартістю ресурсів, доступністю, конфіденційністю та безпекою. Записуйте кожну трансформацію та поріг, щоб незалежний рецензент міг відтворити результат і розрізнити докази від привабливого прототипу.
Перед запуском призначте відповідальність за випуск, винятки, зміни, відкат та відсторонення. Використовуйте поетапне розгортання, зберігайте безпечний резерв і перевіряйте моніторинг шляхом навмисного введення відмов. Операційна телеметрія має розкривати якість вводу, поведінку виводу, версію моделі або правила, стан залежностей, людські втручання та підтверджені результати без збору зайвих конфіденційних даних. Визначте пороги тривоги та відповідального за реакцію, а потім перегляньте реальні докази після розгортання, а не припускайте, що офлайн‑продуктивність залишиться. Переоцінюйте щоразу, коли змінюються джерела даних, користувачі, моделі, постачальники, політики, обладнання чи цілі. Підтримувана система також потребує задокументованих процедур відновлення, навчання на інцидентах, видалення та зберігання, а також чіткого моменту, коли її слід вимкнути або замінити.
Часті запитання
Чи вже плавають наноботи в пацієнтів?
Існують крихітні частинки для доставки ліків та деякі дослідження мікропристроїв, проте універсальні автономні наноботи ще не є звичайною клінічною технологією.
Чи містять наноботи звичайні комп’ютери?
Зазвичай ні. На цих масштабах керування зазвичай зовнішнє або виникає з реакції матеріалу, хімії чи молекулярної поведінки, а не з мініатюрного процесора та батареї.
Основні джерела