
Robotik und physische KI
Flexibler Roboterarm gesteuert von AR-Brille

 Unite.AI zu deinen bevorzugten Quellen auf Google hinzufügen
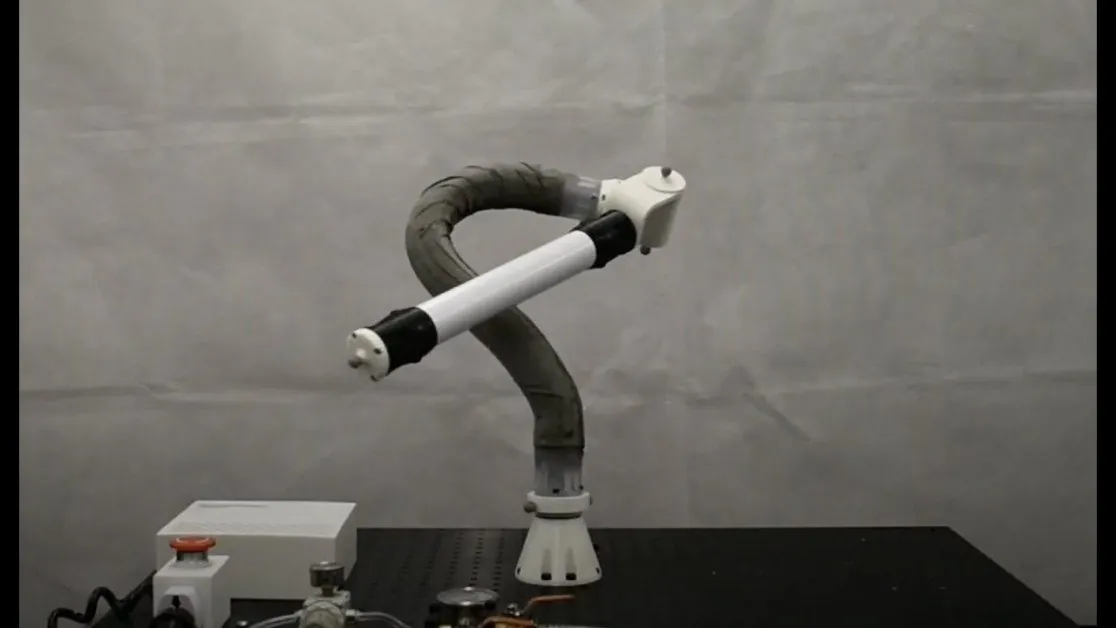
Forscher am Imperial College London haben einen flexiblen Roboterarm entwickelt, der von einer Person mit einer Augmented-Reality-(AR)-Brille gesteuert werden kann. Der hoch anpassbare Roboterarm kann in alle Richtungen gedreht und in Bereichen wie der Wartung von Raumfahrzeugen, der Fertigung und der Rehabilitation von Verletzungen eingesetzt werden.
Menschen könnten den Arm des Roboters manuell in die gewünschte Form für jede Aufgabe biegen, und dies ist möglich dank der Schichten von Mylar-Sheets, die sich innerhalb des Arms befinden. Jedes dieser Mylar-Sheets kann über das andere gleiten und in Position einrasten. Allerdings haben einige Benutzer Schwierigkeiten, den Roboter ohne Anleitung zu biegen.
Implementierung der AR-Technologie
Um einige dieser Herausforderungen zu überwinden, entwarfen das Team der Forscher am Imperial’s REDS (Roboter-Manipulation: Ingenieurwesen, Design und Wissenschaft) Lab das System so, dass Benutzer auf AR vertrauen können, um den Roboter zu konfigurieren. Mit Mixed-Reality-Smart-Glasses und Bewegungserkennungskameras werden den Benutzern Vorlagen und Entwürfe präsentiert, die auf die reale Umgebung überlagert werden. Der Roboterarm kann dann an die Vorlage angepasst werden. Um die Dinge noch einfacher zu machen, wird die Vorlage grün, wenn die erfolgreiche Konfiguration erreicht ist, und der Roboter rastet in Position ein.
Dr. Nicolas Rojas von der Dyson School of Design Engineering am Imperial College ist der Hauptautor des Forschungsberichts.
“Eines der Hauptprobleme bei der Anpassung dieser Roboter ist die Genauigkeit in ihrer neuen Position. Wir Menschen sind nicht besonders gut darin, sicherzustellen, dass die neue Position der Vorlage entspricht, und deshalb haben wir uns an die AR gewandt, um Hilfe zu erhalten”, sagte Dr. Rojas.
“Wir haben gezeigt, dass AR die Arbeit mit unserem flexiblen Roboter vereinfachen kann. Der Ansatz bietet Benutzern eine Vielzahl von einfach zu erstellenden Roboterpositionen für alle Arten von Anwendungen, ohne dass viel technische Expertise erforderlich ist.”
Testen und Anwenden des Systems
Das System wurde an fünf Männern im Alter von 20-26 Jahren getestet, die Erfahrung in der Robotik hatten, aber keine Erfahrung mit der Manipulation von flexiblen Robotern. Laut dem veröffentlichten Bericht konnten sie den Roboter mit dem neuen System erfolgreich und genau anpassen.
Es gibt viele Anwendungen für ein solches System, wie z.B. die Fertigung und die Wartung von Fahrzeugen. Das geringe Gewicht des Arms macht es besonders geeignet für die Wartung von Raumfahrzeugen, und seine Sanftheit ermöglicht es, ihn in der Rehabilitation von Verletzungen einzusetzen.
Die PhD-Forscher Alex Ranne und Angus Clark sind die ersten Autoren des Forschungsberichts.
“In vielen Aspekten kann es als abgetrennter, biegsamer dritter Arm angesehen werden. Es könnte in vielen Situationen helfen, in denen ein zusätzlicher Arm nützlich sein könnte und dazu beitragen, die Arbeitsbelastung zu verteilen”, sagten die beiden.
Die Forscher werden weiterhin an der Verbesserung des Roboters und seiner AR arbeiten und versuchen, Berührungselemente und Audioelemente einzuführen, um die Genauigkeit des Roboters zu erhöhen. Ein weiteres wichtiges Ziel ist es, die Roboter zu stärken, da sie weniger steif werden, wenn sie in Position eingeschlossen sind. Diese Eigenschaften könnten sowohl die Präzision als auch die Genauigkeit beeinflussen.


