
机器人与物理 AI
扭转带状机器人无需人类干预或软件即可穿行复杂迷宫

 将 Unite.AI 添加到您在 Google 上的首选来源
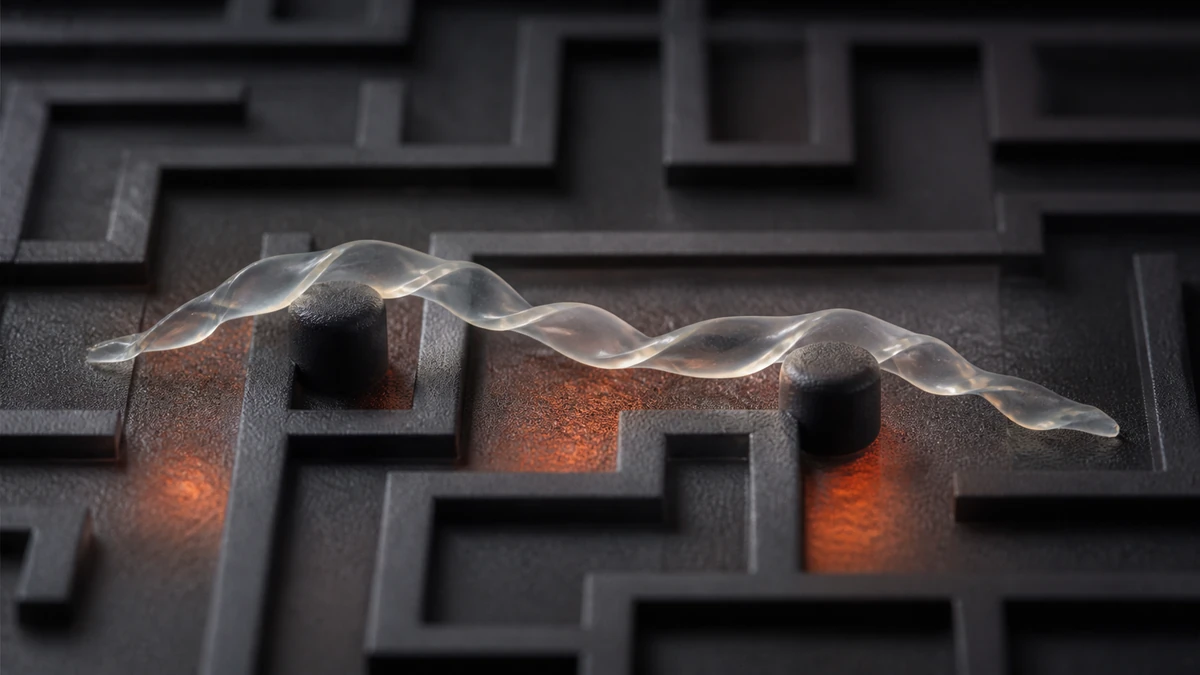
北卡罗来纳州立大学和宾夕法尼亚大学的研究人员团队开发了可以在无人干预或计算机软件的情况下导航复杂环境的软体机器人。
题为“Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments”的论文发表在 美国国家科学院院刊上。
展示物理智能
Jie Yin是研究论文的通讯作者,也是北卡罗来纳州立大学机械与航空航天工程系的副教授。
“这些软体机器人展示了一种叫做‘物理智能’的概念,这意味着结构设计和智能材料使软体机器人能够在各种情况下导航,而不是计算智能,”Yin说。
软体机器人由液晶弹性体制成,形状像扭曲的丝带。当丝带放在至少55摄氏度的表面上时,接触表面的部分收缩,而暴露在空气中的部分保持不变。这导致了滚动运动,随着表面变暖,机器人滚动得更快。
“这在以前已经用光滑的棒做过了,但这种形状有一个缺点——当它遇到物体时,它只是原地旋转,”Yin说。 “我们制作的扭曲丝带形状的软体机器人能够在没有任何人或计算机干预的情况下越过这些障碍物。”
实现无软件导航
机器人通过两种方式实现这一点。当丝带的一端遇到物体时,它会稍微旋转以绕过障碍。当机器人的中间部分遇到物体时,它会“啪”地一下,释放出存储的变形能量,导致丝带稍微跳动并重新定向自己,然后落地。丝带可以多次“啪”地一下,直到找到正确的方向来绕过障碍。
“在这个意义上,它与许多人在家中使用的机器人吸尘器类似,”Yin说。 “除了我们创建的软体机器人从环境中获取能量,并且不需要任何计算机编程。”
Yao Zhao是论文的第一作者,也是北卡罗来纳州立大学的博士后研究人员。
“使机器人能够绕过障碍的两个动作,旋转和‘啪’,其强度随接触位置逐渐变化,”Zhao说。 “最强的‘啪’发生在物体触摸丝带的中心。但是,如果物体触摸丝带的非中心部分,丝带仍然会‘啪’,只是力度较小。并且,离中心越远,‘啪’的力度越小,直到丝带的最后五分之一,这部分不会产生‘啪’。”
研究人员团队进行了多次实验,展示了丝带状机器人如何导航各种迷宫环境。他们还证明了软体机器人在沙漠环境中也能有效工作,因为它们可以攀爬和下降松散沙子的斜坡。
“这很有意思,也很有观赏性,但更重要的是,它为我们设计能够从自然环境中收集热能并自主导航复杂、无结构环境(如道路和严酷的沙漠)的软体机器人提供了新的见解,”Yin说。
该论文的共同作者还包括北卡罗来纳州立大学的博士生Yinding Chi、Yaoye Hong和Yanbin Li,以及宾夕法尼亚大学Joseph Bordogna材料科学与工程教授Shu Yang。



