
机器人与物理 AI
机器蜜蜂:研究人员开发出全方位飞行机器人

 将 Unite.AI 添加到您在 Google 上的首选来源
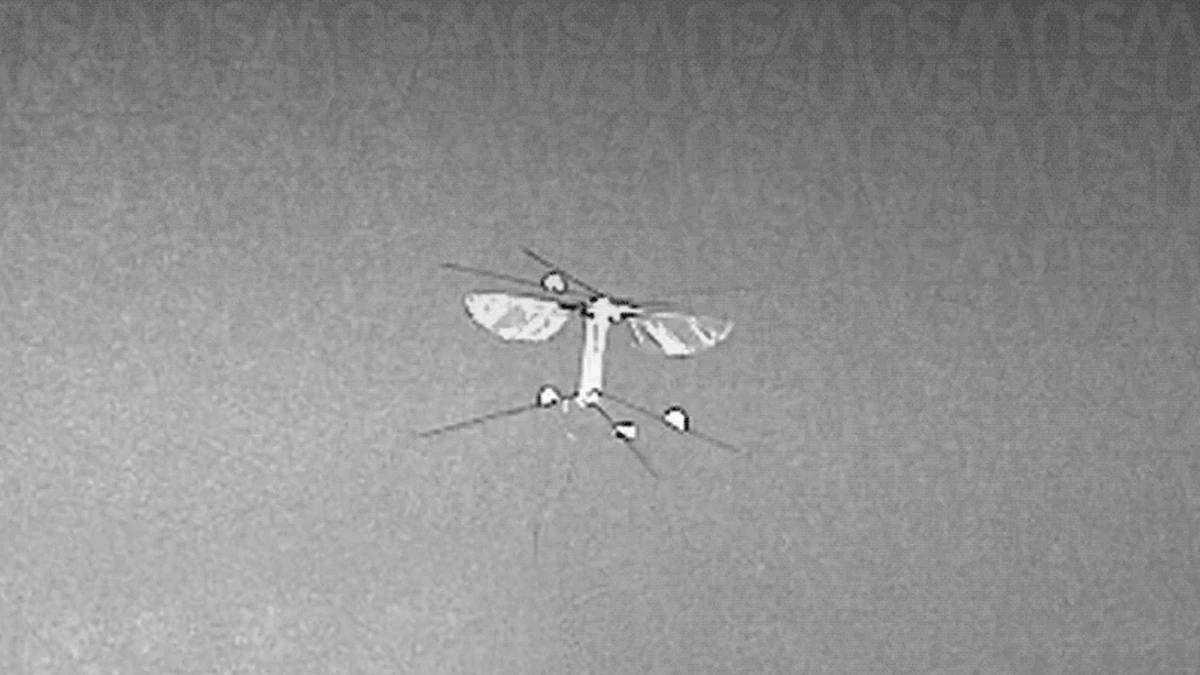
华盛顿州立大学(WSU)的研究人员在全球首次设计出一款名为 Bee++ 的机器蜜蜂,能够在所有方向上稳定飞行,包括称为偏航的复杂扭转运动。这一机器人领域的突破结合了创新设计和复杂的控制算法,具有多种潜在用途,包括人工授粉、环境监测以及搜索和救援。
Bee++ 原型由四片碳纤维和聚酯薄膜(Mylar)制成的翅膀以及四个轻型执行器组成,每个执行器控制一片翅膀,标志着机器人技术的重要进步。它是首款实现飞行昆虫所具有的六自由度运动的同类机器人。团队由华盛顿州立大学机械与材料工程学院的 Flaherty 副教授 Néstor O. Pérez-Arancibia 领导,其研究发表于 IEEE Transactions on Robotics,并在 IEEE 国际机器人与自动化会议上报告了成果。
“研究人员尝试开发人工飞行昆虫已有三十多年,”Pérez-Arancibia 说。制造这些微型机器人不仅需要独特的设计,还需要开发能够模拟昆虫大脑功能的先进控制器。“这是机器人设计与控制的结合,”他补充道,强调为这些微型机器人创造“人工大脑”的重要性。
克服多项限制
WSU 团队最初制造的是一款双翼机器蜜蜂,但它的运动受到限制。为了克服这一限制,Pérez-Arancibia 和他的博士生于 2019 年制造出一款重量足够轻、能够起飞的四翼机器人。通过以不同模式拍动翅膀,该机器人可以完成俯仰和滚转等复杂动作。
然而,加入偏航控制是一项重大挑战。“如果不能控制偏航,你就会受到极大限制,”Pérez-Arancibia 说。他解释说,没有这种控制,机器人就会失控旋转、失去方向并坠毁。他强调,所有运动自由度对于规避动作和追踪物体都至关重要。
受昆虫启发,团队采用了让翅膀在倾斜平面上拍动的设计,并将拍翼频率从每秒 100 次提高到 160 次。“解决方案的一部分是机器人的物理设计,我们还为控制器发明了新的设计——它就是告诉机器人该做什么的大脑,”他补充说。
Bee++ 重 95 毫克,翼展 33 毫米,比真正的蜜蜂更大,目前每次只能自主飞行约五分钟。不过,这些限制并未打击团队的士气。他们正在开发其他类型的昆虫机器人,包括爬行机器人和水黾机器人。
Bee++ 的开发体现了仿生与创新的价值,并获得了多个组织的支持,包括美国国家科学基金会、DARPA、WSU 基金会,以及通过 WSU Cougar Cage 项目提供支持的 Palouse Club。随着这项开创性工作的推进,机器人技术的未来充满希望,有望带来更多突破性进展。



