
机器人与物理 AI
受AR眼镜指导的柔性机器人手臂

 将 Unite.AI 添加到您在 Google 上的首选来源
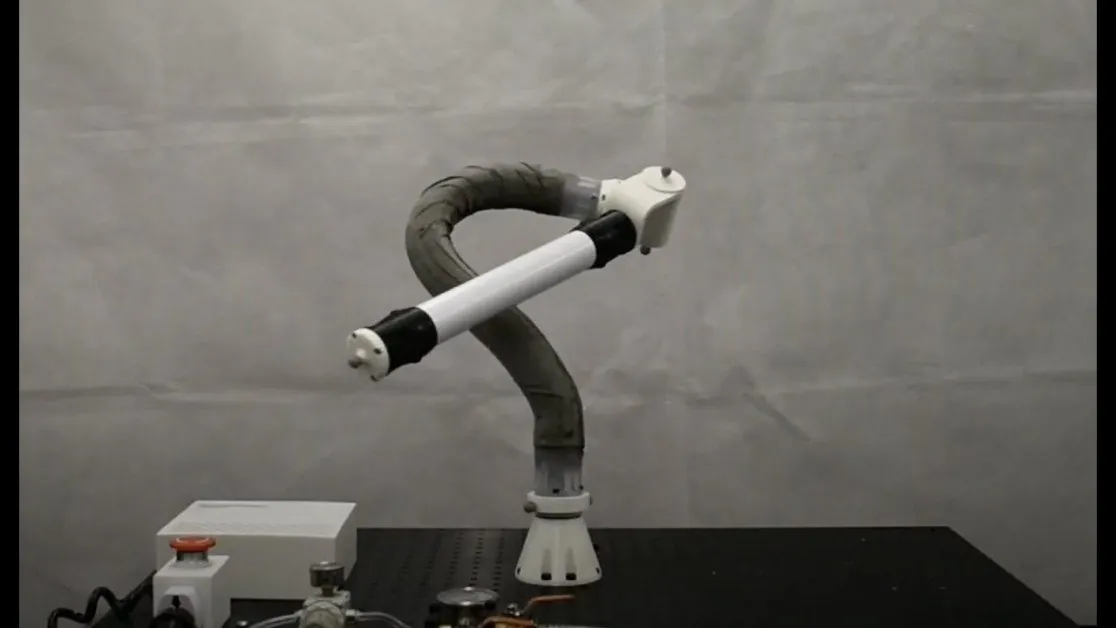
伦敦帝国学院的研究人员创建了一个可以由个人使用增强现实(AR)眼镜来控制的柔性机器人手臂。该机器人手臂高度可定制,可以在所有方向上扭曲和转动,并可用于航天器维护、制造和伤害康复等领域。
人们可以手动将机器人手臂弯曲成所需的形状,以适应每项任务,这是由于机器人内部的迈拉片层。每一层迈拉片可以相互滑动并锁定在原位。然而,一些用户在没有指导的情况下难以弯曲机器人。
实施AR技术
为了克服这些挑战,帝国学院的REDS(机器人操作:工程、设计和科学)实验室的研究团队设计了该系统,以便用户可以依靠AR来配置机器人。使用混合现实智能眼镜和运动跟踪摄像头,用户可以看到模板和设计,这些模板和设计被叠加到现实世界环境中。然后,机器人手臂可以被调整以匹配模板。为了使事情更容易,模板在成功配置时会变成绿色,机器人会锁定在原位。
伦敦帝国学院戴森设计工程学院的尼古拉斯·罗哈斯博士是该研究论文的首席作者。
“调整这些机器人时,一个关键问题是新位置的准确性。我们人类不擅长确保新位置与模板相匹配,这就是为什么我们寻求AR的帮助,”罗哈斯博士说。
“我们已经证明了AR可以简化与我们的可塑性机器人一起工作。这种方法为用户提供了一系列易于创建的机器人位置,适用于各种应用,不需要太多的技术专业知识。”
测试和应用系统
该系统在五名20-26岁的男性中进行了测试,他们都有机器人经验,但没有可塑性机器人的操作经验。根据发表的论文,他们能够成功地使用新系统准确地调整机器人。
这种系统有很多应用,例如制造和车辆维护。机器人手臂的轻量使其特别适合航天器维护,其温和性使其可以用于伤害康复。
亚历克斯·兰尼和安格斯·克拉克是该研究的联合第一作者。
“在很多方面,它可以被视为一个分离的、更灵活的第三只手臂。它可以在许多情况下提供帮助,并有助于分担工作量,”两人说。
研究人员将继续努力改进机器人和其AR,并将尝试引入触觉和音频元素以提高机器人的准确性。另一个主要目标是加强机器人,因为当它们被锁定在原位时会变得不那么刚性。这些特性可能会影响精度和准确性。


