
Grunderna i AI
Vad är en autoencoder?

 Lägg till Unite.AI bland dina föredragna källor på Google
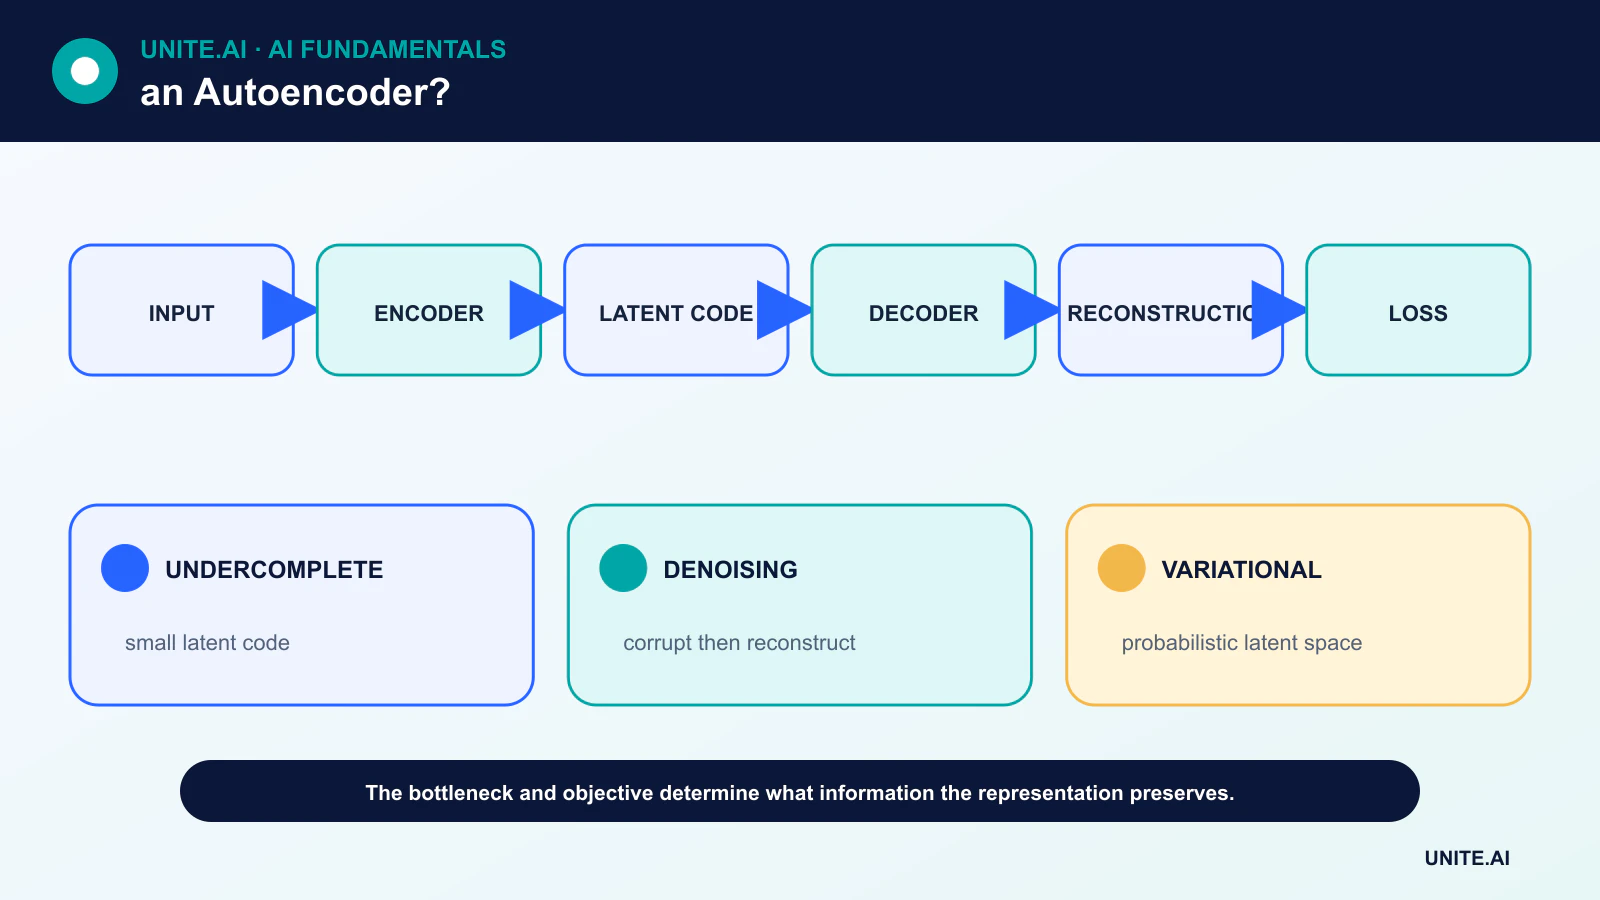
En autoencoder är ett neuralt nätverk som tränas för att återkonstruera sin inmatning. En kodare mappar inmatningen till en latent representation; en avkodare mappar tillbaka den representationen till en återuppbyggnad. Träningen minimerar en återuppbyggnadsförlust, ibland med ytterligare begränsningar.
Att kopiera inmatningen perfekt är inte automatiskt användbart. Arkitekturen eller målet måste skapa en flaskhals, lägga till brus, införa sparsamhet eller på annat sätt förhindra en trivial identitetsmappning så att den latenta koden fångar användbar struktur.
Viktiga slutsatser
- Kodaren komprimerar eller omvandlar en inmatning; avkodaren återuppbygger den från en latent kod.
- En underkomplett flaskhals, brus eller regularisering uppmuntrar modellen att lära sig struktur snarare än att kopiera.
- Återuppbyggnadsfel kan stödja avvikelserdetektion, men avvikelser garanteras inte ha högt fel.
- Variationsautoencoders lär sig en probabilistisk latent modell och skiljer sig från deterministiska autoencoders.
Kodare, latent utrymme och avkodare
För inmatning x producerar kodaren den latenta koden z = f(x) och avkodaren producerar återuppbyggnaden x̂ = g(z). Förlusten jämför x och x̂, till exempel med medelkvadratfel för kontinuerliga värden eller en sannolikhetsfunktion som passar datan.
Den latenta dimensionen kan vara mindre än inmatningen, vilket skapar en underkomplett autoencoder. Ett djupt nätverk kan också lära sig icke‑linjära representationer, vilket utvidgar idén bakom dimensionsreduktion.
Vanliga varianter av autoencoders
En gles autoencoder straffar omfattande aktivering. En brusreducerande autoencoder får en korrumperad inmatning och återuppbygger den rena versionen. En kontraktiv autoencoder straffar kodens känslighet för små förändringar i inmatningen.
En variational autoencoder (VAE) kodar parametrar för en sannolikhetsfördelning, samplar ett latent värde och balanserar återuppbyggnad med en regulariseringsterm som formar det latenta rummet. Detta möjliggör sampling men förändrar målet och tolkningen.
Träning och undvikande av triviala lösningar
Autoencoders använder backpropagation precis som andra neurala nätverk. Ett nätverk med för hög kapacitet kan memorera träningsexempel eller lära sig en nästan identitetsfunktion. Flaskhalsens storlek, korruption, straff och validering på osedd data begränsar det.
Valet av förlust är viktigt. Pixel‑vis förlust kan ge suddiga bildåteruppbyggnader, medan perceptuella förluster ärvda antaganden från ett annat nätverk. Den bästa återuppbyggnadsmetrik är inte nödvändigtvis det bästa måttet på semantisk likhet.
Användningsområden och begränsningar
Autoencoders kan lära sig funktioner, brusreducera signaler, komprimera data, initiera modeller och producera latenta variabler för visualisering. För avvikelserdetektion kan en modell tränad på normal data tilldela högre återuppbyggnadsfel till ovanliga inmatningar.
Denna metod kan misslyckas när autoencodern också återuppbygger avvikelser väl eller när ofarlig variation är svårare att återuppbygga än målavvikelsen. Trösklar kräver märkta eller noggrant granskade valideringsdata, och fel bör övervakas per undergrupp och driftsförhållande.
Autoencoders jämfört med andra generativa modeller
En deterministisk autoencoder är inte automatiskt en probabilistisk generativ modell. VAE:er definierar en strukturerad latent fördelning; GANs tränar en generator mot en diskriminator; diffusionsmodeller lär sig en brusreduceringsprocess.
Valet beror på om målet är återuppbyggnad, representation, sannolikhet, provkvalitet, styrbarhet eller avvikelseranking. En mindre uppgiftsspecifik modell är ofta mer praktisk än en stor bildgenerator.
Kodare–avkodare mål och latenta representationer
En autoencoder lär sig en kodare som mappar inmatning x till en latent kod z och en avkodare som återuppbygger x från z. Om kapaciteten är obegränsad kan den lära sig en identitetsmappning med lite användbar struktur. Flaskhalsar, regularisering, korruption, sparsamhet eller arkitekturella begränsningar tvingar en representation som bevarar utvald information. Återuppbyggnadsförlusten definierar vad som räknas som liknande: medelkvadratfel gynnar genomsnittlig pixel‑fidelitet, medan perceptuella eller modalitiespecifika förluster betonar olika egenskaper. En låg förlust garanterar inte semantisk betydelse.
Underkompletta autoencoders begränsar den latenta dimensionen. Brusreducerande autoencoders återuppbygger ren data från korrumperad inmatning. Glesa varianter straffar aktivering; kontraktiva varianter straffar känslighet. Variationsautoencoders lär sig en probabilistisk latent fördelning genom att kombinera återuppbyggnad med en divergensterm, vilket möjliggör sampling men förändrar målet. Konvolutionella, sekvens‑, graf‑ och transformer‑autoencoders kodar modalitiestruktur. Välj latent storlek och regularisering via efterföljande validering, inte bara attraktiva två‑dimensionella diagram.
Avvikelserdetektion, komprimering och utvärdering
För avvikelserdetektion, träna på representativ normal data och bedöm återuppbyggnadsfel eller latent sannolikhet, men avvikelser kan ibland återuppbyggas väl och sällsynta normala fall dåligt. Välj trösklar på märkta eller granskade valideringsfall, rapportera återkallelse på händelsenivå och falska larm, och testa förändringar i driftstillstånd. Jämför med enkla statistiska och en‑klass‑baselines. För komprimering, räkna den kompletta kodeken – inklusive modellstorlek, kvantisering, metadata och avkodningsberäkning – och jämför kvalitet vid matchad bithastighet med etablerade kodekar.
Representationskvalitet kan utvärderas genom linjära sonder, klusterstabilitet, återhämtning, återuppbyggnad och efterföljande uppgifter, var och en svarar på en annan fråga. Undvik läckage när kodaren lärs och trösklar väljs. Inspektera vilka funktioner förlusten ignorerar och huruvida känsliga attribut förblir kodade. En komprimerad latent är inte automatiskt anonymiserad; inversion och attributinferens kan återfå privat information. Genererade återuppbyggnader kan också se trovärdiga ut samtidigt som kritiska detaljer ändras.
Driftsättning och övervakning
Versionera kodare och avkodare tillsammans, validera numeriska förändringar efter export och bevara inmatningsskalning. Övervaka återuppbyggnadsdistribution, latent drift, tröskelvarningar och bekräftade resultat. Vid industriell övervakning, anpassa modellen efter driftläge så att normala övergångar inte behandlas som fel. För medicinsk eller vetenskaplig återuppbyggnad, presentera aldrig en genererad detalj som uppmätt bevis utan validering och proveniens. Autoencoders är flexibla representationsinlärare, men begränsningarna och förlusten – inte arkitekturens namn – bestämmer vilken information som behålls, kastas bort eller fabriceras.
Arbetsexempel: en autoencoder för pumpavvikelser
En underkomplett autoencoder lär sig vibrationsfönster från verifierad hälsosam pumpdrift över belastning och temperatur. Den jämförs med statistiska trösklar och en‑klass‑metoder, och dess återuppbyggnadströskel väljs på granskade normala övergångar och kända fel. Utvärderingen använder händelserekall, varningsfördröjning, falska larm per driftstimme och resultat per pump, inte slumpmässiga fönster som placerar intilliggande prover i tränings‑ och testset.
Produktionsmodellen anpassas efter driftstillstånd och visar residualmönster för ingenjörer. Ett högt fel begär inspektion; den diagnostiserar inte delen eller stoppar pumpen automatiskt. Sensoravbrott, klippning och osedd belastning skapar uttryckliga ogiltiga tillstånd. Övervakning spårar återuppbyggnadsdistribution, larmbekräftelse och sensors hälsa. När underhåll eller hårdvara ändrar baslinjen, förblir den gamla modellen tillgänglig medan en kandidat tränas på granskade data och återges mot historiska incidenter.
Implementeringsbevis och operativ beredskap
Ett produktionsbeslut kräver mer än en lyckad demonstration. Definiera avsedda användare, driftsmiljö, indata, utdata, beroenden, ägare och konsekvensen av varje viktig fel. Etablera en reproducerbar baslinje och ett versionsstyrt utvärderingsset innan finjustering. Testa vanliga fall, randvillkor, felaktig eller saknad indata, fördelningsskifte, beroendeavbrott, missbruk och de grupper eller miljöer som sannolikt blir underbetjänade. Mät uppgiftskvalitet tillsammans med kalibrering eller osäkerhet, latens, genomströmning, resurskostnad, tillgänglighet, integritet och säkerhet. Dokumentera varje transformation och tröskel så att en oberoende granskare kan reproducera resultatet och skilja bevis från en attraktiv prototyp.
Innan lansering, tilldela ansvar för utgivning, undantag, förändringar, återgång och pensionering. Använd en stegvis utrullning, bevara en säker återgång och verifiera övervakning med avsiktligt injicerade fel. Operativ telemetri bör avslöja inmatningskvalitet, utdata‑beteende, modell‑ eller regelversion, beroendehälsa, mänskliga överskrivningar och bekräftade resultat utan att samla in onödig känslig data. Definiera larmtrösklar och en ansvarig för svar, och granska sedan verkliga bevis efter driftsättning snarare än att anta att offline‑prestanda kvarstår. Omvärdera när datakällor, användare, modeller, leverantörer, policys, hårdvara eller mål förändras. Ett underhållet system kräver också dokumenterad återställning, incidentlärande, raderings‑ och behållningsprocedurer samt en tydlig punkt då det ska inaktiveras eller ersättas.
Vanliga frågor
Är autoencoders förlustfri komprimering?
Inte i allmänhet. De lär sig vanligtvis uppgifts‑ och distributionsspecifika förlustfyllda representationer och kräver den tränade avkodaren för att återkonstruera data.
Är varje flaskhals tolkbar?
Nej. En kompakt kod kan vara användbar utan att varje dimension motsvarar ett mänskligt läsbart koncept.
Primära referenser












