
Робототехніка та фізичний ШІ
Скручені роботи проходять складні лабіринти без людей або програмного забезпечення

 Додайте Unite.AI до бажаних джерел у Google
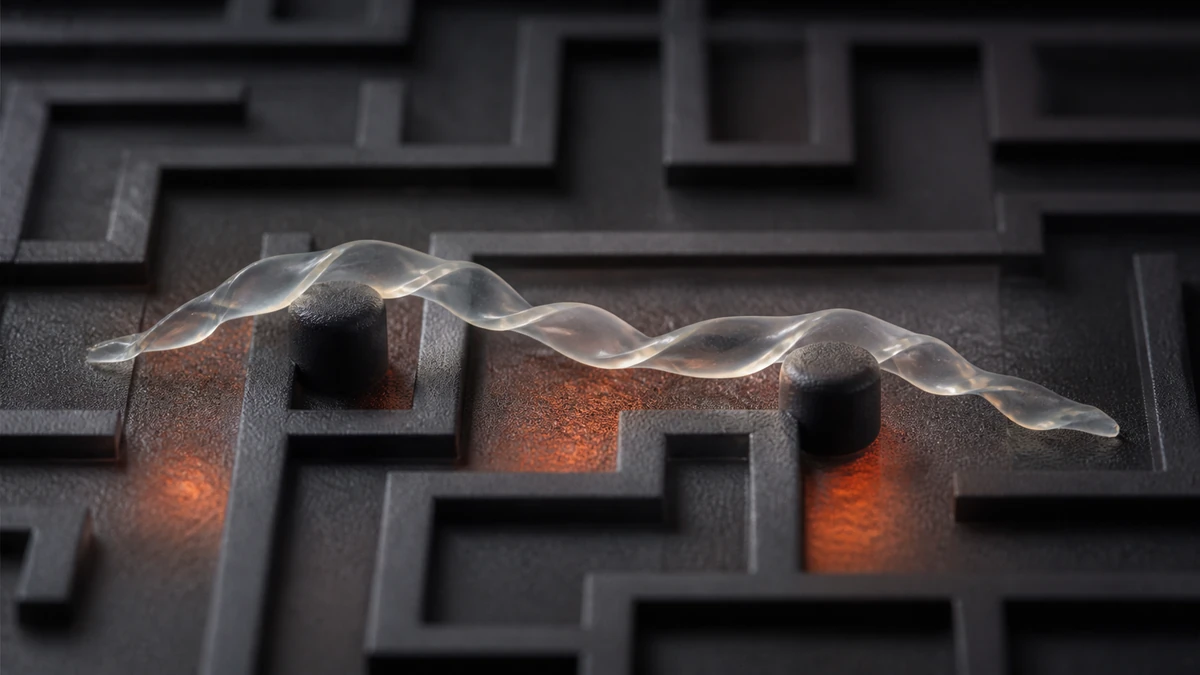
Команда дослідників із Університету штату Північна Кароліна та Університету Пенсільванії створила м’які робототехнічні пристрої, які можуть орієнтуватися й пересуватися у складних середовищах без втручання людини або комп’ютерного програмного забезпечення.
Стаття під назвою “Скручування для м’якого інтелектуального автономного робота в неструктурованих середовищах” була опублікована у виданні Proceedings of the National Academy of Sciences.
Демонстрація Фізичної Інтелектуальності
Jie Yin – відповідальний автор дослідження та асоційований професор механічної та аерокосмічної інженерії в Університеті Північної Кароліни.
“Ці м’які робототехнічні пристрої демонструють концепцію, яку називають ‘фізичною інтелектуальністю’, тобто що конструктивний дизайн та розумні матеріали дозволяють м’якому робототехнічному пристрою орієнтуватися й пересуватися у різних ситуаціях, а не обчислювальна інтелектуальність”, – говорить Yin.
М’які робототехнічні пристрої були виготовлені з рідкокристалічних еластомерів у вигляді скрученої стрічки. Коли стрічка розміщується на поверхні, температура якої становить щонайменше 55 градусів Цельсія, частина стрічки, яка торкається поверхні, скорочується. Одночасно частина стрічки, яка перебуває на повітрі, залишається незмінною. Це змушує стрічку котитися: що тепліша поверхня, то швидше котиться робот.
“Це було зроблено раніше з гладкими стержнями, але така форма має недолік – коли вона зустрічає перешкоду, вона просто обертається на місці”, – говорить Yin. “М’який робототехнічний пристрій, який ми створили у вигляді скрученої стрічки, здатний переміщатися навколо перешкод без будь-якого втручання людини чи комп’ютера”.
Досягнення Навігації Без Програмного Забезпечення
Робототехнічний пристрій здатний виконувати це двома способами. Коли один кінець стрічки зустрічає перешкоду, він трохи обертається, щоб обійти перешкоду. Коли центральна частина робота зустрічає перешкоду, вона “стрибає”, тобто відбувається швидке вивільнення збереженої деформаційної енергії, яке викликає стрибок стрічки та її переорієнтацію перед приземленням. Стрічка здатна стрибати більше одного разу, перш ніж знайти правильну орієнтацію, яка дозволяє їй обійти перешкоду.
“У цьому сенсі це дуже схоже на роботи-пилососи, які багато людей використовують у своїх будинках”, – говорить Yin. “Окрім того, м’який робототехнічний пристрій, який ми створили, отримує енергію з навколишнього середовища та працює без будь-якого комп’ютерного програмного забезпечення”.
Яо Чжао – перший автор статті та постдокторант Університету штату Північна Кароліна.
“Дві дії, обертання та стрибок, які дозволяють робототехнічному пристрою обійти перешкоди, поступово змінюють силу залежно від точки дотику”, – говорить Чжао. “Найпотужніший стрибок відбувається, якщо об’єкт торкається центру стрічки. Але стрічка все одно стрибає, якщо об’єкт торкається стрічки поза центром, тільки стрибок менш потужний. І чим далі від центру, тим менш виразний стрибок, поки не досягне останньої п’ятої частини довжини стрічки, яка не викликає стрибка зовсім”.
Команда дослідників провела численні експерименти, які демонструють, як стрічкоподібний робототехнічний пристрій може орієнтуватися й пересуватися у різних лабіринтоподібних середовищах. Вони також продемонстрували, що м’які робототехнічні пристрої будуть ефективно працювати у пустельних середовищах, оскільки вони можуть підійматися та спускатися по схилах рихлого піску.
“Це цікаво, і весело дивитися, але що найважливіше, це надає нові знання про те, як ми можемо проектувати м’які робототехнічні пристрої, які здатні видобувати теплову енергію з природних середовищ та автономно переміщатися у складних, неструктурованих середовищах, таких як дороги та суворі пустелі” Yin говорить.
Стаття також була написана докторантами Університету штату Північна Кароліна Yinding Chi, Yaoye Hong та Yanbin Li, а також Shu Yang, що обіймає професорську посаду імені Joseph Bordogna з матеріалознавства та інженерії в Університеті Пенсільванії.



