
Робототехніка та фізичний ШІ
Метод навчання дозволяє роботам учитися, спостерігаючи за людьми

 Додайте Unite.AI до бажаних джерел у Google
Ключові моментиWHIRL дозволяє роботам навчатися домашніх завдань, спостерігаючи за відео людей без…
Показати більше
- WHIRL дозволяє роботам навчатися домашніх завдань, спостерігаючи за відео людей без ручного програмування.
- Метод легко масштабується для нових завдань і реальних домашніх середовищ, на відміну від імітаційного навчання чи навчання з підкріпленням.
- Роботи, які використовують WHIRL, адаптують свої рухи до власного обладнання, досягаючи при цьому тих самих результатів завдань.
Новий метод навчання, розроблений дослідниками університету Карнегі-Меллона (CMU), дозволяє роботам безпосередньо навчатися з відео взаємодії людини та узагальнювати інформацію для нових завдань, що допомагає їм вивчати, як виконувати хатню роботу. Метод навчання називається WHIRL, що означає Навчання роботів, що імітують людину в реальних умовах, і він допомагає роботам спостерігати за завданнями та зібрати відеодані, щоб в кінцевому підсумку вивчити, як виконувати роботу самостійно.
Дослідження було представлено на конференції з робототехніки та систем у Нью-Йорку.
Імітація як спосіб вивчення
Шіхар Бахл — аспірант Інституту робототехніки (RI) Школи комп’ютерних наук університету Карнегі-Меллона.
«Імітація — чудовий спосіб навчання», – сказав Бахл. «Навчити роботів справді вчитися безпосередньо зі спостереження за людьми досі залишається нерозв’язаною проблемою в галузі, але ця робота робить суттєвий крок у напрямку надання цієї можливості».
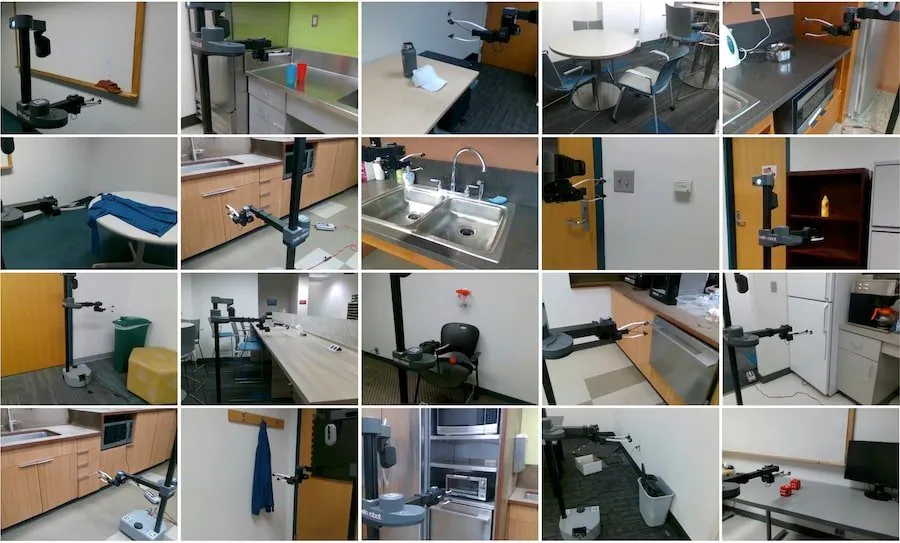
Бахл працював разом з Діпаком Патхаком і Абхінавом Гуптою, які також є членами факультету RI. Команда додала камеру та своє програмне забезпечення до робота з магазину, який вивчив понад 20 завдань. Ці завдання включали все, від відкриття та закриття приладів до видалення мішка з сміття з контейнера. Кожен раз робот спостерігав, як людина виконує завдання, перш ніж спробувати зробити це самостійно.
Патхак – викладач на посаді assistant professor в RI.
«Ця робота представляє спосіб привести роботів до будинку», – сказав Патхак. «Натомість того, щоб чекати, поки робот буде запрограмований або навчений успішно виконувати різні завдання до розгортання в будинках людей, ця технологія дозволяє нам розгортати роботів та вчити їх виконувати завдання, адаптуючись до навколишнього середовища та покращуючи лише спостерігаючи».
WHIRL проти поточних методів
Більшість поточних методів навчання роботів завдання засновані на імітації або підкріпленні. З імітаційним навчанням люди керують роботом вручну та вчать його виконувати завдання, що вимагає виконання декілька разів, перш ніж робот вивчить. З підкріпленням навчання робот зазвичай тренується на мільйонах прикладів у симуляції, перш ніж адаптувати навчання до реального світу.
Хоча обидві ці моделі ефективні для навчання роботів одному завдання в структурованому середовищі, вони виявляються складними для масштабування та розгортання. Але з WHIRL робот може вивчити з будь-якого відео людини, що виконує завдання. Це також легко масштабується, не обмежується одним завданням та може працювати в домашньому середовищі.
WHIRL дозволяє роботам виконувати завдання в їхньому природному середовищі. І хоча перші кілька спроб часто закінчувалися невдачею, робот міг вивчити дуже швидко після декількох успіхів. Робот не завжди виконує завдання такими ж рухами, як людина, але це тому, що у нього різні частини, які рухаються по-різному. Попри це, кінцевий результат виконання завдань завжди однаковий.
«Щоб масштабувати робототехніку в реальних умовах, дані повинні бути надійними та стабільними, а робот повинен ставати кращим у своєму середовищі, практикуючи самостійно», – сказав Патхак.


