
Робототехніка та фізичний ШІ
Інженери розробили м’яку роботизовану руку, здатну грати в Nintendo

 Додайте Unite.AI до бажаних джерел у Google
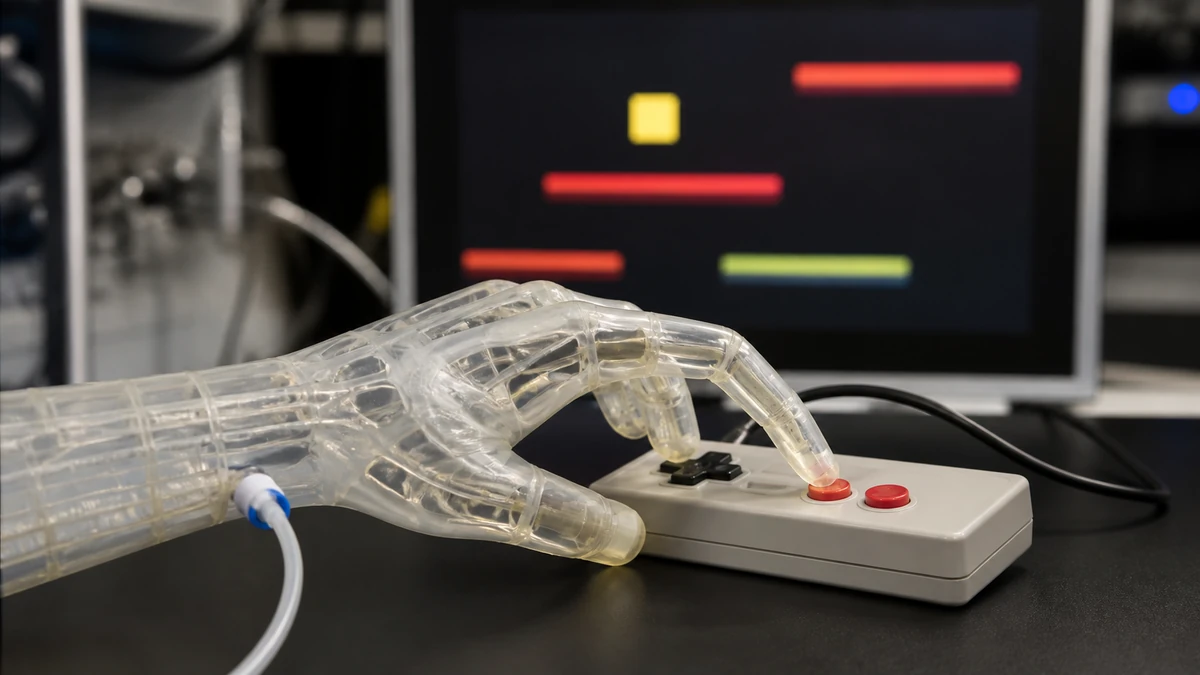
Дослідники та інженери університету Меріленду створили 3D-друковану м’яку роботизовану руку, яка здатна грати в Super Mario Bros. від Nintendo.
Це неймовірний прорив у галузі рухливості роботизованих рук, і дослідження було представлено в Science Advances.
Область м’якої робототехніки зосереджена на гнучких і надувних роботах, які працюють на воді або повітрі, тоді як традиційні роботи працюють на електриці. За останні роки спостерігається зростання інтересу до м’якої робототехніки через її безпеку та адаптивність, що призвело до того, що їх часто використовують для протезів і медичних пристроїв. Однак до появи нового дослідження було складно контролювати рідини, які дозволяють роботам згинатися та рухатися.
Команду дослідників очолював Раян Д. Сочол, асистент професора механічної інженерії університету Меріленду. Великий прорив команди стався, коли вони змогли надрукувати повністю зібрані м’які роботи з інтегрованими гідравлічними контурами, і все це було зроблено в один крок.
Джошуа Габбард є співавтором першої частини дослідження.
“Раніше кожний палець м’якої роботизованої руки зазвичай потребував би自己的 лінію контролю, що обмежує портативність і корисність”, пояснює Габбард. “Але завдяки 3D-друкуванню м’якої роботизованої руки з нашими інтегрованими гідравлічними транзисторами вона може грати в Nintendo на основі лише одного тиску.”

Зображення: Університет Меріленду
Демонстрація робота
Команда продемонструвала м’яку роботизовану руку, розробивши інтегрований гідравлічний контур, який дозволяє їй працювати у відповідь на один контрольний тиск. Застосувавши низький тиск, команда змогла змусити перший палець натиснути контролер Nintendo, щоб Маріо пішов. Застосувавши високий тиск, Маріо стрибав.
Рука spolігалася на встановлену програму, яка автономно перемикалася між виключенням, низьким, середнім і високим тиском, і вона змогла успішно керувати контролером Nintendo та завершити перший рівень гри менш ніж за 90 секунд.
Рубен Асеведо – недавній випускник аспірантури та співавтор дослідження.
“Нещодавно кілька груп намагалися використовувати гідравлічні контури для підвищення автономності м’яких роботів”, сказав Асеведо, “але методи будівництва та інтеграції цих гідравлічних контурів з роботами можуть тривати дні чи тижні, з великою кількістю ручної праці та технічних навичок.”
3D-друк
Команда використовувала “PolyJet 3D-друк”, який має багато шарів багатофункціональних “чернил” один на одному в 3D.
Крістен Едвардс – співавтор дослідження.
“За один день та з мінімальною працею дослідники тепер можуть перейти від початку друку 3D до отримання повністю готових м’яких роботів – включаючи всі м’які виконавчі механізми, гідравлічні контурні елементи та функції корпусу – готових до використання”, сказав Едвардс
Вибір Маріо не був лише заснований на забаві, а фактично служив точним способом вимірювання рухливості руки. Таймінг і склад рівня гри вже встановлені, а одна помилка закінчує гру. Це надало новий спосіб оцінки робота.
Інші наукові досягнення та відкритий доступ
Дослідницька робота команди також детально описала м’яких роботів, надихнутих черепахами, які були надруковані в Террапін-Воркс 3D-друкуніверситету Меріленду.
Стратегія команди також відкрита, а стаття відкрита для будь-кого, хто хоче її прочитати. Команда також пов’язала свої додаткові матеріали з GitHub, і вони включають всі електронні дизайн-файли.
“Ми вільно ділимося всіма нашими дизайн-файлами, щоб будь-хто міг легко завантажити, змінити на вимогу та надрукувати – чи то з власної друкувальної машини, чи через друкувальну службу, як ми – всі м’які роботи та гідравлічні контурні елементи з нашої роботи”, сказав Сочол. “Наша надія полягає в тому, що ця стратегія відкритого 3D-друку розширить доступність, поширення, репродуктивність та прийняття м’яких роботів з інтегрованими гідравлічними контурами та, в свою чергу, прискорить розвиток галузі.”
Команда зараз розглядає, як їхній метод можна використовувати для біомедичних застосунків, таких як реабілітаційні пристрої, хірургічні інструменти та налаштовувані протези.


