
หุ่นยนต์และ AI ทางกายภาพ
แขนกลยืดหยุ่นที่ควบคุมด้วยแว่นตา AR

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
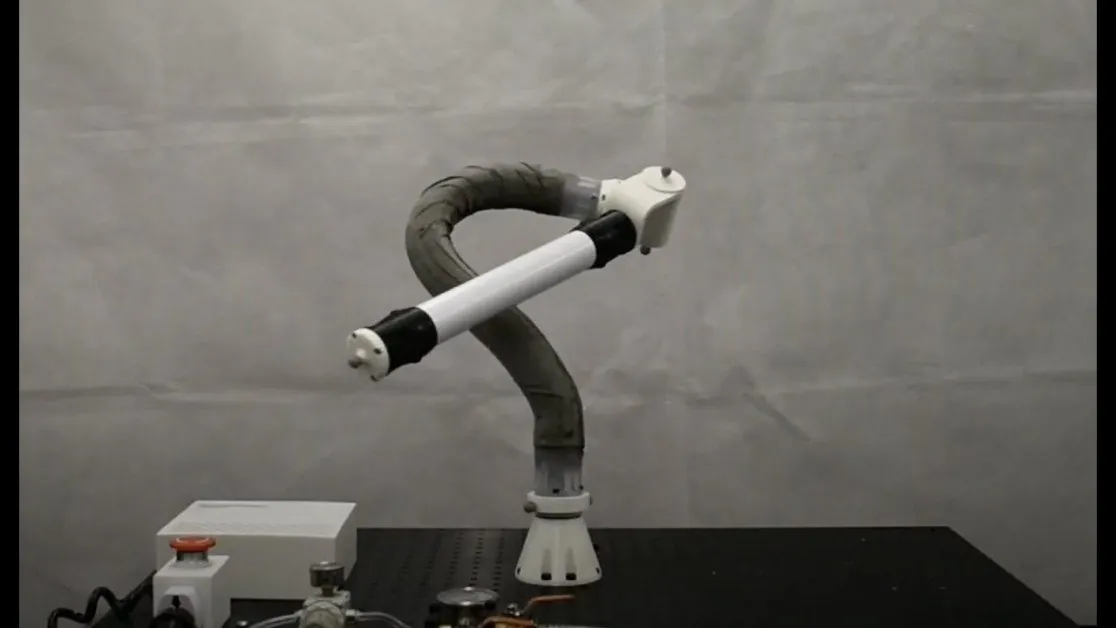
นักวิจัยจาก Imperial College London ได้สร้างแขนกลยืดหยุ่นที่สามารถควบคุมได้โดยผู้ใช้ที่สวมแว่นตาความเป็นจริงเสริม (AR) แขนกลยืดหยุ่นนี้สามารถบิดและหมุนได้ทุกทิศทาง และสามารถใช้ได้ในหลายๆ ด้าน เช่น การบำรุงรักษายานอวกาศ การผลิต และการฟื้นฟูการบาดเจ็บ
ผู้ใช้สามารถบิดแขนกลยืดหยุ่นให้เข้ากับรูปทรงที่ต้องการสำหรับแต่ละงาน และสิ่งนี้เป็นไปได้เนื่องจากมีแผ่น mylar หลายชั้นที่อยู่ภายใน แผ่น mylar แต่ละชั้นสามารถเลื่อนบนกันและกันและล็อกเข้าที่ได้ อย่างไรก็ตาม ผู้ใช้บางคนอาจมีปัญหาในการบิดแขนกลโดยไม่มีการแนะนำ
การนำเทคโนโลยี AR มาใช้
เพื่อแก้ไขปัญหาบางอย่างที่กล่าวมาข้างต้น ทีมนักวิจัยจาก Imperial’s REDS (Robotic manipulation: Engineering, Design, and Science) Lab ได้ออกแบบระบบให้ผู้ใช้สามารถพึ่งพา AR ในการกำหนดค่าแขนกล แว่นตาอัจฉริยะความเป็นจริงผสมและกล้องติดตามการเคลื่อนไหวจะแสดงแม่แบบและแบบร่างซ้อนทับบนสภาพแวดล้อมจริง จากนั้นผู้ใช้ปรับแขนกลให้ตรงกับแม่แบบได้ เมื่อแขนกลถูกปรับให้เข้ากับรูปทรงที่ต้องการ แม่แบบจะเปลี่ยนเป็นสีเขียวเพื่อแสดงว่าการกำหนดค่าสำเร็จแล้ว และแขนกลจะล็อกเข้าที่
ดร. นิโคลัส โรฮาส จาก Imperial’s Dyson School of Design Engineering เป็นผู้เขียนอาวุโสของ งานวิจัย
“หนึ่งในประเด็นสำคัญในการปรับแขนกลคือความแม่นยำในตำแหน่งใหม่ของมัน เราไม่ดีในการทำให้แน่ใจว่าตำแหน่งใหม่จะตรงกับรูปทรงที่ต้องการ ซึ่งเป็นเหตุผลที่เราใช้ AR ในการช่วยเหลือ” ดร. โรฮาสกล่าว
“เราได้แสดงให้เห็นว่า AR สามารถทำให้การทำงานร่วมกับแขนกลยืดหยุ่นของเราง่ายขึ้น วิธีการนี้ให้ผู้ใช้สามารถสร้างตำแหน่งแขนกลที่ต้องการได้ง่ายๆ สำหรับหลายๆ การใช้งาน โดยไม่ต้องมีความเชี่ยวชาญทางเทคนิคมากนัก”
การทดสอบและการนำระบบไปใช้
ระบบนี้ได้รับการทดสอบกับชาย 5 คน อายุ 20-26 ปี ที่มีประสบการณ์ในการใช้หุ่นยนต์ แต่ไม่มีประสบการณ์ในการใช้แขนกลยืดหยุ่น ตามรายงานที่ตีพิมพ์ พวกเขาสามารถปรับแขนกลให้เข้ากับรูปทรงที่ต้องการได้อย่างแม่นยำและสำเร็จด้วยระบบใหม่นี้
มีหลายๆ การใช้งานที่สามารถใช้ระบบนี้ได้ เช่น การผลิตและการบำรุงรักษายานพาหนะ น้ำหนักเบาของแขนกลทำให้สามารถใช้ได้ในงานบำรุงรักษายานอวกาศ และความอ่อนโยนของมันทำให้สามารถใช้ได้ในงานฟื้นฟูการบาดเจ็บ
นักศึกษาปริญญาเอก Alex Ranne และ Angus Clark เป็นผู้เขียนลำดับแรกร่วมของงานวิจัย
“ในหลายๆ ด้าน สามารถมองเห็นได้ว่ามันเป็นแขนที่สามที่แยกออกมาและโค้งงอได้มากกว่า มันสามารถช่วยได้ในหลายๆ สถานการณ์ที่ต้องการแขนกลเพิ่มเติม และช่วยในการกระจายงาน” ทั้งสองคนกล่าว
นักวิจัยจะยังคงทำงานในการปรับปรุงแขนกลและระบบ AR และจะพยายามนำส่วนประกอบสัมผัสและเสียงมาเพิ่มเพื่อเพิ่มความแม่นยำของแขนกล เป้าหมายหลักอีกประการหนึ่งคือการเสริมแขนกลให้แข็งแรงขึ้น เนื่องจากแขนกลมีความแข็งเกร็งลดลงเมื่อล็อกอยู่กับที่ คุณสมบัติเหล่านี้อาจส่งผลต่อความแม่นยำและความเที่ยงตรง


