Fondamenti di IA
Cosa sono i Nanobot? Comprendere la Struttura, il Funzionamento e le Applicazioni dei Nanobot

 Aggiungi Unite.AI alle tue fonti preferite su Google
Nanobot è un’etichetta popolare per macchine estremamente piccole, ma spesso viene usata in modo troppo generico. Un vero dispositivo su scala nanometrica ha dimensioni critiche misurate in nanometri. Molti sistemi di ricerca descritti come nanorobot sono in realtà microrobot, micro/nanomotori o particelle le cui dimensioni complessive sono misurate in micrometri.
Questi dispositivi non assomigliano a minuscoli umanoidi di metallo. Possono essere particelle ingegnerizzate, nuotatori flessibili, motori catalitici, strutture magnetiche o assemblaggi molecolari progettati per muoversi, percepire, rilasciare un carico o interagire con un ambiente biologico.
Punti chiave
- Nanorobot, microrobot e macchine molecolari occupano diverse gamme di dimensioni e utilizzano diversi meccanismi di controllo.
- La propulsione può essere magnetica, acustica, ottica, chimica o guidata da un fluido circostante.
- La navigazione combina campi esterni, imaging, rilevamento e feedback; i nanobot clinici completamente autonomi non sono una pratica medica di routine.
- Biocompatibilità, recupero, risposta immunitaria, controllo della dose e produzione scalabile sono importanti quanto il movimento.
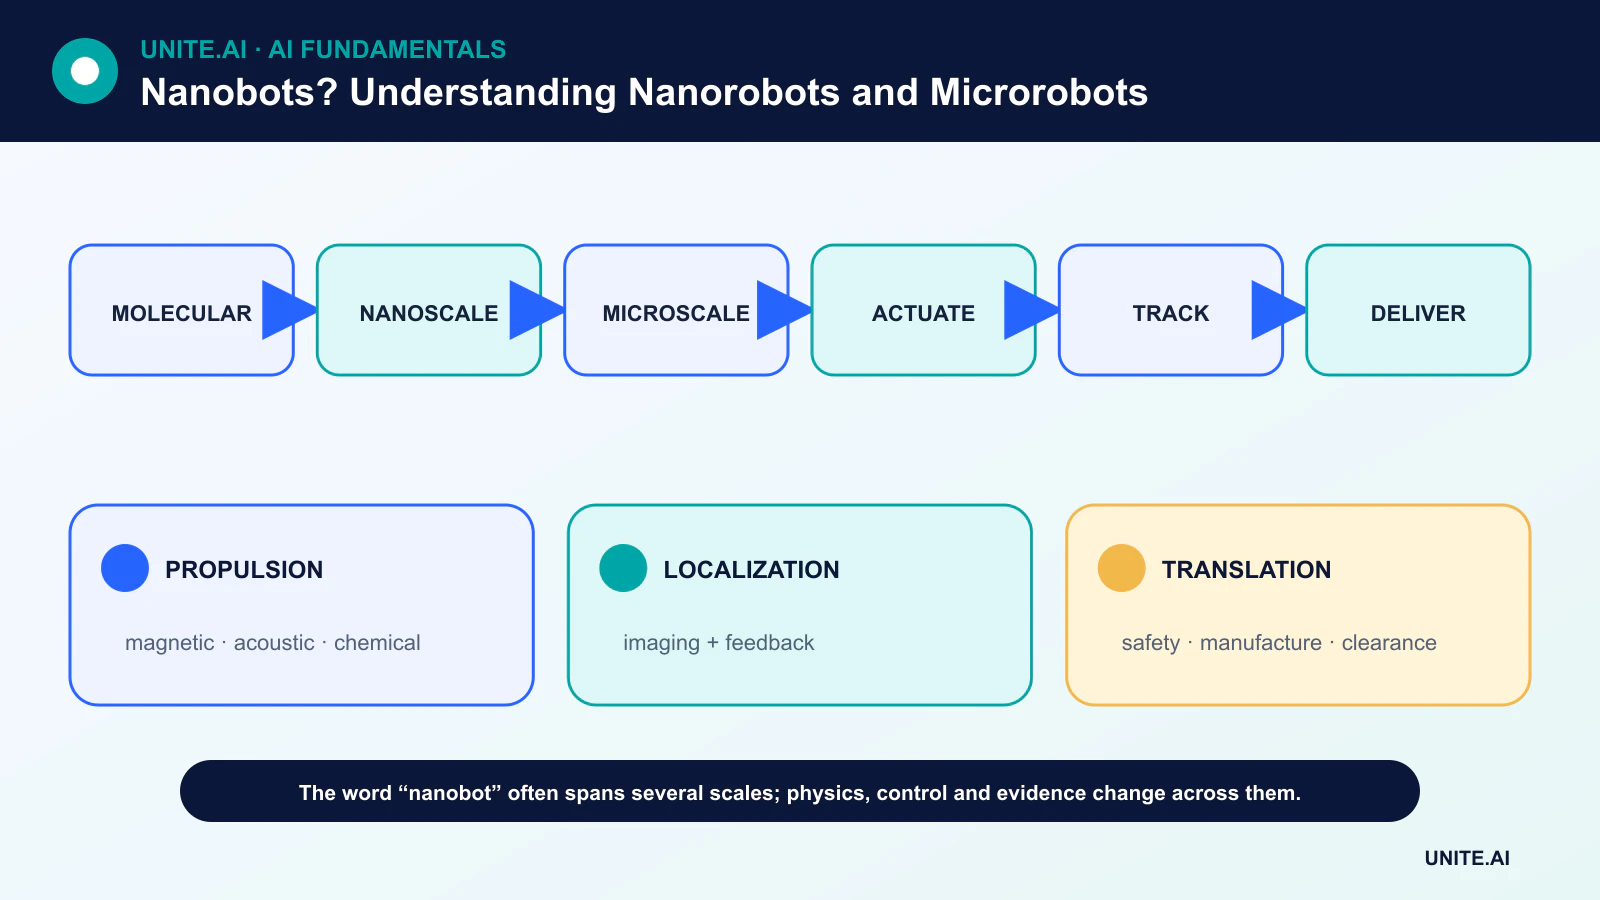
Una scala a gradini, non una singola categoria di dispositivi
Un nanometro è un miliardesimo di metro; un micrometro è un milionesimo. Le macchine molecolari possono essere solo pochi nanometri, mentre molti nuotatori biomedici controllabili hanno dimensioni di decine o centinaia di micrometri. La distinzione è importante perché forze, tecniche di fabbricazione e metodi di imaging cambiano con la scala.
A scale molto piccole, l’inerzia è trascurabile e le forze viscose dominano. Il moto termico può disturbare l’orientamento. Un progetto che funziona per un robot da un millimetro non può semplicemente essere ridotto; la propulsione e il controllo devono essere riprogettati per la fisica dell’ambiente target.
Fabbricazione e materiali
I micro/nanorobot possono essere fabbricati con litografia, elettrodeposizione, autoassemblaggio, polimerizzazione a due fotoni o sintesi di particelle. I materiali più comuni includono polimeri, metalli magnetici, silice e composti biodegradabili. La scelta influisce sull’attuazione, sul contrasto di imaging, sulla capacità di carico e sullo smaltimento dal corpo.
Un progetto biomedico deve anche considerare la tossicità e i prodotti di degradazione. Una dimostrazione di movimento promettente in un fluido di laboratorio è solo un passo verso un sistema che può essere sterilizzato, prodotto in modo coerente e utilizzato senza causare infiammazioni dannose o accumuli.
Come si muovono i robot minuscoli
I sistemi magnetici usano campi esterni per tirare, ruotare o guidare il materiale magnetico incorporato. I sistemi acustici usano ultrasuoni e campi di pressione. La luce può alimentare materiali fotosensibili, mentre i motori catalitici convertono energia chimica in movimento. La propulsione biologica può sfruttare batteri o cellule.
Ogni metodo ha dei limiti. I campi magnetici possono penetrare i tessuti ma richiedono apparecchiature esterne; il controllo ottico è limitato dalla dispersione e dalla profondità; i combustibili chimici possono essere inadatti in vivo. Il flusso nei vasi sanguigni o nel tratto gastrointestinale può sovrastare una propulsione debole.
Rilevamento, navigazione e controllo
La navigazione può combinare ultrasuoni, risonanza magnetica, raggi X, fluorescenza o altre tecniche di imaging con un controller esterno. Un ciclo di feedback stima la posizione, sceglie un segnale di controllo e verifica il risultato. La visione artificiale può assistere il tracciamento, mentre l’apprendimento per rinforzo può essere studiato per il controllo in simulazione o esperimenti limitati.
Definire un dispositivo autonomo dovrebbe essere specifico: segue un gradiente chimico, esegue logica a bordo, o risponde semplicemente a un campo? La maggior parte dei piccoli dispositivi ha una potenza e una capacità di calcolo a bordo estremamente limitate, quindi l’intelligenza risiede spesso in apparecchiature di imaging e controllo esterne.
Usi biomedici e il divario clinico
Gli obiettivi della ricerca includono la somministrazione localizzata di farmaci, il campionamento minimamente invasivo, il trattamento di trombi, la distruzione di biofilm e la microchirurgia. La consegna locale potrebbe aumentare la concentrazione su un bersaglio riducendo l’esposizione sistemica, ma richiede anche dosaggi precisi, contenimento e prova che i dispositivi possano essere eliminati o recuperati.
La traduzione clinica richiede una produzione riproducibile, sicurezza a lungo termine, navigazione robusta in anatomia realistica e evidenza normativa. I lettori dovrebbero considerare le animazioni spettacolari come concetti a meno che non siano supportate da risultati in vivo peer‑reviewed e da una scala del dispositivo chiaramente indicata.
Cosa sono i nanobot—e cosa il termine spesso oscura
Un nanometro è un miliardesimo di metro, ma molti sistemi descritti come nanobot sono particelle micro‑ o nanoscalari, capsule, strutture di DNA, nuotatori magnetici o macchine alimentate chimicamente piuttosto che robot autonomi con processori e motori. A queste scale, la viscosità, il moto browniano, le forze di superficie, la diffusione e le interazioni molecolari dominano l’inerzia. Una descrizione credibile dovrebbe specificare dimensioni, materiale, meccanismo di propulsione o trasporto, rilevamento, controllo, carico, e se il funzionamento è stato dimostrato in vitro, su animali o su esseri umani.
Le nanomacchine possono essere vettori passivi che rilasciano il carico sotto condizioni di pH, temperatura, enzimi, luce, ultrasuoni o magnetiche; le strutture attive possono muoversi tramite campi magnetici esterni, reazioni catalitiche, motori biologici o cambiamenti di forma. L’alimentazione e la comunicazione sono difficili, quindi il controllo è spesso esterno o codificato nella risposta del materiale. La fabbricazione può utilizzare litografia, autoassemblaggio, DNA origami, nanoparticelle o componenti biologiche ibride. Ogni metodo scambia precisione, scala, biocompatibilità, carico e riproducibilità.
Somministrazione medica, misurazione e sicurezza
La somministrazione mirata di farmaci mira a concentrare la terapia nei siti della malattia e ridurre l’esposizione sistemica. Le evidenze devono misurare biodistribuzione, tempo di circolazione, assorbimento cellulare, cinetica di rilascio, eliminazione, tossicità, risposta immunitaria e risultato terapeutico—non solo che le particelle si accumulano vicino a un tumore in un modello. L’effetto di permeabilità e ritenzione migliorata varia tra tumori e pazienti. La navigazione attraverso sangue, muco, tessuto e barriere cellulari crea punti di guasto separati, e un campo esterno che funziona in un piccolo animale potrebbe non scalare a un corpo umano.
La produzione richiede un controllo rigoroso della distribuzione delle dimensioni, della chimica superficiale, della contaminazione, del carico, dell’aggregazione e della conservazione. I materiali o i prodotti di degradazione possono scatenare infiammazioni, coagulazione, accumulo negli organi o persistenza ambientale. I regolatori valutano il prodotto completo e il suo utilizzo, non l’etichetta futuristica. Il monitoraggio e il recupero possono essere impossibili dopo la somministrazione, rendendo importanti i limiti di dose e la degradazione di sicurezza. Le affermazioni di diagnosi o riparazione autonome richiedono evidenze di specificità di rilevamento, azioni false, controllo e risultati a lungo termine.
Come valutare un’affermazione su un nanobot
Controlla l’esperimento peer‑reviewed, la barra di scala, il gruppo di controllo, la dimensione del campione e l’ambiente operativo. Chiedi quale fornisce energia, come i comandi raggiungono il dispositivo, come è nota la posizione e cosa succede dopo il compito. Distinguì traiettorie simulate da esperimenti fisici e la fattibilità su animali dal beneficio clinico. La nanotecnologia ha un reale valore nei materiali, nella diagnostica e nella somministrazione, ma le capacità attuali rimangono limitate da fisica, produzione, biologia e sicurezza. Più un’affermazione assomiglia a un minuscolo robot di fantascienza, più il suo meccanismo reale deve essere esaminato con attenzione.
Esempio pratico: valutare un microrobot magnetico per la somministrazione di farmaci
I ricercatori riportano una struttura elicoidale magnetica che trasporta un farmaco in un canale di fluido. Una valutazione rigorosa verifica le sue reali dimensioni micrometriche, la variazione di fabbricazione, l’intensità del campo, la velocità, la precisione di sterzata, il carico, il rilascio e il comportamento in una viscosità simile al sangue. I controlli confrontano farmaco libero, vettore passivo e dispositivo magnetico. I risultati da un canale trasparente non sono descritti come navigazione attraverso un vaso umano senza evidenze di tessuto, immunità e scala.
Gli studi successivi misurano biodistribuzione, eliminazione, tossicità, riscaldamento, aggregazione e effetto terapeutico in modelli validati. La localizzazione e il comportamento di fallimento del controller esterno fanno parte del sistema. La produzione deve riprodurre dimensioni e rivestimento, e la degradazione del materiale è monitorata. Le affermazioni distinguono le fasi di simulazione, in vitro, animale e clinica. Il termine ‘nanobot’ è evitato se il dispositivo è un microrobot azionato a distanza, perché un linguaggio preciso aiuta i lettori a comprendere sia il risultato ingegneristico sia le barriere rimanenti.
Evidenze di implementazione e prontezza operativa
Una decisione di produzione richiede più di una dimostrazione di successo. Definire gli utenti previsti, l’ambiente operativo, gli input, gli output, le dipendenze, il proprietario e le conseguenze di ogni guasto importante. Stabilire una baseline riproducibile e un set di valutazione versionato prima della messa a punto. Testare casi ordinari, condizioni di confine, input malformati o mancanti, spostamenti di distribuzione, interruzioni di dipendenze, uso improprio e i gruppi o ambienti più probabilmente non serviti. Misurare la qualità del compito insieme a calibrazione o incertezza, latenza, throughput, costo delle risorse, accessibilità, privacy e sicurezza. Registrare ogni trasformazione e soglia affinché un revisore indipendente possa riprodurre il risultato e distinguere le evidenze da un prototipo attraente.
Prima del lancio, assegnare l’autorità per il rilascio, le eccezioni, le modifiche, il rollback e la dismissione. Utilizzare un rollout a fasi, conservare un fallback sicuro e verificare il monitoraggio con guasti iniettati deliberatamente. La telemetria operativa dovrebbe rivelare la qualità degli input, il comportamento degli output, la versione del modello o della regola, lo stato delle dipendenze, le override umane e i risultati confermati senza raccogliere dati sensibili non necessari. Definire soglie di allerta e un responsabile della risposta, quindi esaminare le evidenze del mondo reale dopo il dispiegamento invece di presumere che le prestazioni offline persistano. Rivalutare ogni volta che le fonti di dati, gli utenti, i modelli, i fornitori, le politiche, l’hardware o gli obiettivi cambiano. Un sistema mantenuto necessita anche di procedure documentate di recupero, apprendimento dagli incidenti, cancellazione e conservazione, e di un punto chiaro in cui debba essere disattivato o sostituito.
Domande frequenti
I nanobot nuotano già nei pazienti?
Esistono particelle minuscole per la somministrazione di farmaci e alcune ricerche su microdispositivi, ma i nanobot autonomi di uso generale non sono una tecnologia clinica di routine.
I nanobot contengono computer convenzionali?
Di solito no. A queste scale, il controllo è comunemente esterno o deriva dal comportamento del materiale, chimico o molecolare piuttosto che da una CPU e una batteria miniaturizzate.
Riferimenti principali