
访谈
帕特里克·M·皮拉斯基博士,加拿大 CIFAR 人工智能讲席教授(Amii)– 访谈系列

 将 Unite.AI 添加到您在 Google 上的首选来源
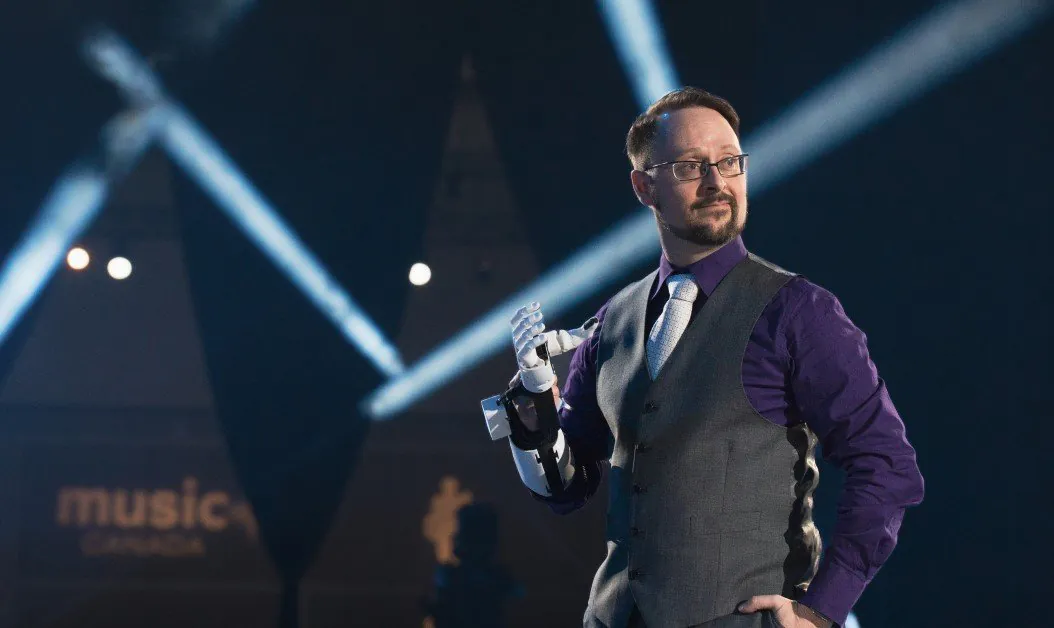
帕特里克·M·皮拉斯基博士现任加拿大 CIFAR 人工智能讲席教授,曾任加拿大康复机器智能研究讲席教授,并任阿尔伯塔大学医学系物理医学与康复科副教授。
2017年,皮拉斯基博士共同创立了 DeepMind 位于阿尔伯塔省埃德蒙顿的首个国际研究办公室,担任办公室联合负责人和高级资深研究科学家,直至2023年。他是阿尔伯塔机器智能研究所(Amii)的研究员和董事会成员,共同领导旨在改善自然控制的仿生肢体实验室(BLINC),并担任阿尔伯塔大学强化学习与人工智能实验室(RLAI)及感觉运动适应性康复技术网络(SMART)的主要研究人员。
皮拉斯基博士是120多篇同行评审论文的作者或共同作者,曾获研究奖项,是 IEEE 高级会员,并获得过省级、国家及国际研究资助。
我们在2023年度Upper Bound人工智能大会上对他进行了采访。大会在阿尔伯塔省埃德蒙顿举行,由Amii(阿尔伯塔机器智能研究所)主办。
您是如何进入人工智能领域的?是什么吸引您从事这个行业?
这是两个不同的问题。谈到人工智能对我的吸引力,复杂性如何涌现,以及结构如何从复杂性中形成,其中有一种美。智能就是一个令人惊叹的例子。无论是生物中的智能,还是我们观察到机器中涌现的复杂行为,我都觉得很美妙。这很久以来一直令我着迷。经过一条漫长而曲折的道路,我才走到现在研究的人工智能领域:通过试错学习的机器,以及与人共同置身于经验流和时间进程中、不断互动的强化学习系统。这段历程经历了许多不同阶段。我研究过机器与人如何通过生物机电设备和生物技术互动,例如人工肢体和假肢。
我也研究过如何利用人工智能支持医学诊断,利用机器智能理解哪些模式会导致疾病,或者不同疾病在仪器记录中会呈现出怎样的特征。这些研究都属于同一个长期追求:理解非常简单的基础如何产生非常复杂的行为。我尤其喜欢强化学习的一点,就是机器可以置身于时间进程中,从自身经验学习,表现出复杂行为,并把握周围世界的复杂现象。这一直是推动我研究的动力。
至于具体经历,我在高中时接受过不少运动医学方面的培训。我学习过运动医学,而如今的工作正是在探索机器智能与康复技术如何结合,支持人们的日常生活。这段历程很有意思:一方面是对复杂系统和复杂性的兴趣,另一方面是十分实际的问题——如何更好地支持人们,让他们过上自己想要的生活。
运动最初是如何把您引向假肢研究的?
运动医学这样的领域很有意思,它研究人体,以及如何通过其他人的帮助、医疗措施和流程,满足一个人独特的需求,无论这些需求是否与运动有关。仿生肢体与假肢技术则通过构建设备、系统和技术,帮助人们过上自己想要的生活。两者联系十分紧密。能在如今共同领导的实验室中重新回到早年的兴趣,并让这些兴趣开花结果,实在令人兴奋。我们尤其研究与其所要支持的人紧密配合的机器学习系统。
您曾谈到让假肢适应人,而不是让人适应假肢。能介绍一下这背后的机器学习吗?
当然。回顾工具使用的历史,人类一直既让自己适应工具,又根据自己的需求改进工具。因此,人与工具的相互适应是一个反复迭代的过程。我们如今处于一个转折点。如果您看过我的演讲,可能听过我这样说:我们正站在一个重要的历史节点,首次能够设想构建具有人类智能某些特征的工具。这些工具可以在人们使用它们的过程中真正适应和改进。支撑这一点的是持续学习技术,即从持续不断的经验流中学习的系统。在这里,强化学习及其底层机制,例如时序差分学习,对于构建能够与人互动、在人们日常使用中不断适应并提供支持的系统至关重要。
您能解释一下什么是时序差分学习吗?
当然。我很喜欢从这个角度来思考核心技术——时序差分学习及其基础预测学习算法,它们支撑着实验室的大量工作。系统像人一样,对未来某个信号会是什么样子作出预测。我们通常关注未来奖励,但也可以是其他信号,例如:我现在施加了多大的力?温度会有多高?我明天会吃几个甜甜圈?这些都可以成为预测的对象。核心算法关注的是:我现在对未来的估计,与结合当前接收到的信号后对未来作出的估计,两者之间有什么差异。
例如,机械臂拿起一杯咖啡或一杯水时,我施加了多大的力?我们可以考察对当前或未来一段时间内施力大小的预测,再与对未来的预期以及实际施加的力进行比较。把这些结合起来,就得到时序差分误差。这种方法把跨越时间的未来预测及预测之间的差异结合起来,随后用这个误差更新学习机器本身的结构。
对于传统的、以奖励为基础的强化学习,这可以用来根据预期的未来奖励更新机器的行为。而我们的很多工作关注其他类型的信号,使用广义价值函数,将原本针对奖励信号的强化学习和时序差分学习,推广到任何与机器运行有关、值得关注的信号。
您经常在演讲中提到一种名为开罗脚趾的假肢。我们能从中学到什么?

开罗脚趾,巴塞尔大学 LHTT。图片:Matjaž Kačičnik
我喜欢用开罗脚趾这个已有3000年历史的假肢作为例子。我研究神经假肢,如今我们看到的先进机器人系统,在某些情况下已经可以达到与生物肢体相近的控制水平或控制自由度。但我还是会回到这个3000年前、造型独特的木制脚趾。它很有意义,因为它展示了人类如何通过技术延伸自身。今天我们在神经假肢和人机交互中看到的事情,并不是奇怪、新奇或离经叛道的现象。人类一直在使用工具,非人类动物也会使用工具。这方面有很多好书,尤其是弗兰斯·德瓦尔的《我们足够聪明,能够知道动物有多聪明吗?》。
借助工具延伸、增强和改善自身,并不是新事物,而是一种古老的做法。在我们脚下这片土地上,生活于此的人们自古以来就一直这样做。开罗脚趾另一个有意思的地方是,至少从相关学术报告来看,它在与使用者相处的过程中曾多次调整。人们在使用期间对它进行定制、改变和修改。
我的理解是,它不是一个装在人身上后终身不变的固定工具;它虽然安装在使用者身上,却也会不断被修改。这再次说明,工具在使用期间,尤其在长期使用中不断调整的观念,也相当古老。它并非新事物,我们可以从人与工具多年来的共同适应中学到很多。
您以前提到过假肢与人之间的反馈通路。能详细谈谈吗?
在如何看待人与支持其日常生活的机器之间的关系方面,我们同样处于一个特殊时期。一个人使用人工肢体,例如存在肢体差异或接受过截肢的人使用假肢时,传统上会像使用工具或身体的延伸那样使用它,主要依赖我们所说的控制通路。人的意愿或意图传递到设备,设备负责理解并执行,例如张开或合拢手、弯曲肘部,或用捏取动作拿起钥匙。我们往往较少看到人们研究或考虑反馈通路。
许多商用人工肢体把信息传回使用者的方式,可能是机械耦合——使用者感受到肢体施加的力,并据此作出反应。也可能是听到电机运转的声音,或者看着假肢拿起物体、将其移过桌面,或从工作区域的另一处抓取物品。这些都是传统的信息通路。全球各地正在开展令人惊叹的研究,探索如何更好地把人工肢体的信息反馈给使用者。就在埃德蒙顿,也有许多很棒的工作,通过神经系统的重新连接、靶向神经再支配等技术来支持这一通路。不过,机器学习如何支持围绕反馈通路的互动,仍然是一个热门的新兴研究领域。
一个系统能够感知并预测周围世界的许多事情,机器学习如何帮助它把这些信息清晰、有效地传给使用者?我觉得这是一个很好的课题。因为当反馈通路和控制通路都在适应,设备与使用者也都在建立关于彼此的模型时,就可能发生几乎像奇迹一样的事情:几乎不花成本就能传递信息。如果两个系统彼此高度协调,建立了强有力的相互模型,并且控制与反馈通路都能够适应,就可以形成紧密的人机伙伴关系,用极少的努力和带宽传递大量信息。
这为人机协调开辟了全新领域,尤其是在神经假肢方面。我确实认为,现在是开始研究这一领域的一个令人惊叹的时期。
您认为未来会用3D打印制造这些设备吗?或者制造方式将如何发展?
我觉得自己并不是最适合预测这一发展的人。但我可以说,越来越多的商用神经假肢设备供应商正在利用增材制造、3D打印和其他形式的现场增材制造来生产设备。这很令人振奋,因为它不再只是用增材制造或3D打印制作原型;3D打印正成为向个人提供设备、并针对具体使用者优化设备的一个重要组成部分。
增材制造、定制制造以及个性化假肢适配,在医院里一直都在进行。对于有肢体差异、需要辅助技术或其他康复技术的人来说,这本就是护理服务的正常组成部分。我们开始看到,许多个性化环节正融入设备制造商的工作,而不再完全留给直接提供医疗服务的人。这也非常令人兴奋。我认为存在巨大的机会:设备不必只是看起来像手,或像手那样使用,而是可以精确满足使用者的需求,让他们按照自己希望的方式表达自己,过上自己想要的生活,而不局限于我们认为手在日常生活中应该如何使用。
您已经发表了120多篇论文。有没有一篇特别值得我们了解?
最近在《Neural Computing and Applications》发表了一篇论文,但它只是我们十多年来思考的一角。我们一直在研究人与机器,尤其是人与假肢设备如何互动的框架。其中的概念叫作“沟通资本”。这就是我们最近发表的论文。
论文阐述了我们的看法:例如,假肢设备与人互动时实时学习和维护的预测,以及人自身形成的预测,可以成为一种资本,一种双方都能依赖的资源。记得我之前说过,当人和机器都在建立关于彼此的模型,根据经验实时适应,并开始通过双向通道传递信息时,我们就能做到一些非常了不起的事情。顺便说一句,我们生活在一个可以录音、也可以剪辑的神奇世界里。
这简直像魔法。
没错,听起来就像魔法。如果回顾 W. 罗斯·阿什比这样的思想家,他在20世纪60年代及其著作《控制论导论》中谈到了如何放大人的智力。他指出,关键在于增强一个人在多个选项中作出选择的能力。这可以通过人与机器互动、双方之间保持开放通信通道的系统实现。如果这个通道是双向的,并且两个系统都在以预测和其他形式积累资本,就能看到它们逐渐协调,整体能力超过各部分之和。获得的成果可以超过投入。
我之所以认为这是我们最令人兴奋的论文之一,是因为它代表了一种思维转变:开始把神经假肢设备视为具有能动性的系统。我们不仅将能动性赋予这些系统,还可以依靠它们与我们共同适应,积累这些资源。这样的沟通资本能够放大我们与世界互动的能力,让产出超过投入。从假肢的角度来说,它能让人们在日常生活中不再总想着假肢,而是开始专注于生活本身,而不是帮助他们生活的设备。
结合刚才的讨论,您认为脑机接口有哪些应用?
我最喜欢的例子之一,是我们在过去近十年里提出的一项技术,叫作自适应切换。它基于这样的认识:我们每天接触的许多系统,都需要在多种模式或功能之间切换。无论是在手机应用之间切换、给电钻选择合适的设置,还是调整生活中的其他工具,我们一直都在切换模式或功能。这也呼应了阿什比所说的在多个选项中进行选择的能力。在自适应切换中,我们利用时序差分学习,让人工肢体学会预测使用者想在什么时候使用哪种运动功能。一个很简单的例子,就是我伸手去拿杯子,然后合拢手掌。
系统应当能够通过经验形成预测:在这种情境下,我很可能会使用手的开合功能。于是,未来遇到类似情况时,它也能够作出预测。当我面对纷繁的模式和功能时,它就可以大致提供我想要的选项,而不必让我逐个筛选。这是积累沟通资本的一个简单例子。系统通过互动建立预测,预测涉及特定时刻、特定情境下的人、机器以及两者的关系。这种共享资源让系统能够即时重新配置控制界面,使使用者在需要时获得想要的功能。如果系统非常确信使用者想用哪种运动功能,它甚至可以在动作开始时直接替使用者选择。
更棒的是,使用者始终可以说:“啊,我真正想要的是这个”,然后切换到另一种运动功能。对于机械臂而言,这可能是不同的手部抓握方式,例如抓住门把手、拿起钥匙,或与人握手。这些都是不同的功能模式和抓握模式。系统能够逐渐理解什么情境下适合什么动作,这很有意思。双方都可以依赖这些积累起来的资本,更迅速地与周围世界互动,并减轻认知负担,尤其是使用者的负担。
感谢您接受这次精彩的采访。想了解更多的读者可以访问以下资源:
- 帕特里克·M·皮拉斯基博士的阿尔伯塔大学个人页面。
- Upper Bound 人工智能大会。
- Amii(阿尔伯塔机器智能研究所)


