
Робототехніка та фізичний ШІ
Розробники створили м’якого роботизованого комаху з штучними м’язами

 Додайте Unite.AI до бажаних джерел у Google
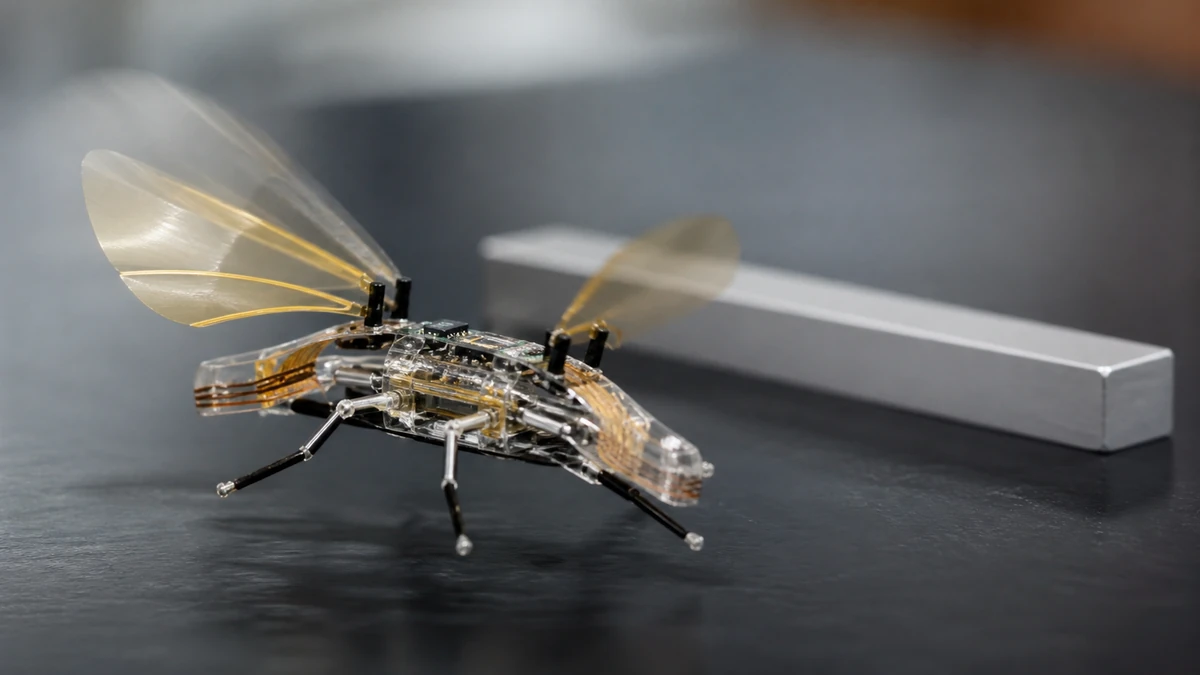
Дослідники зі школи інженерії EPFL створили тип м’якого роботизованого комахи, який має штучні м’язи, і може рухатися зі швидкістю 3 см на секунду.
Недавні досягнення в галузі штучного інтелекту (AI) та робототехніки наближають нас до світу, який раніше був неможливий. Це світ, який містить такі речі, як рої роботизованих комах.
Було створено дві різні версії м’якого роботизованого комахи, який називається DEAnsect. Перша версія була підключена за допомогою надтонких дротів і є дуже міцною. Її можна складати, і вона навіть продовжує рухатися після того, як її вдарили мухобійкою або розчавили підошвою черевика.
Друга модель, розроблена дослідниками, є бездротовою і автономною. Вона повністю бездротова і автономна, і її вага становить менше 1 грама, навіть з батареєю та всіма електронними компонентами на спині. Для “мозку” інтелектуального роботизованого комахи використовується мікроконтролер, а очі – фотодіоди. Це дозволяє йому розпізнавати чорно-білі узори, і DEAnsect може слідувати будь-якій лінії, намальованій на землі.
DEAnsect був результатом роботи команди в лабораторії м’яких трансдюсерів (LMTS) школи інженерії EPFL. Вони працювали з лабораторією інтегрованих актуаторів (LAI) та колегами з Університету Сержі-Понтуаз, Франція. Дослідження було недавно опубліковано в Science Robotics.
DEAnsect має діелектричні еластомерні актуатори, або DEAs. Це тип штучних м’язів, який так тонкий, як людське волосся, і він рухає комаху вперед за допомогою вібрацій. DEAs роблять м’якого роботизованого комаху так легким і здатним рухатися швидко. DEAs також допомагають м’якому роботизованому комаху маневрувати в різних середовищах, включаючи хвилясті поверхні.
Штучні м’язи містять еластомерну мембрану, розміщену між двома м’якими електродами. Коли прикладається напруга, електроди прикріплюються один до одного, і мембрана стискається. Мембрана повертається до свого початкового стану, коли напруга вимикається.
Кожна з трьох ніг м’якого роботизованого комахи має такі м’язи, прикріплені до них. Рух створюється шляхом увімкнення та вимкнення напруги, але це має бути зроблено дуже швидко. Фактична швидкість становить 400 разів на секунду, щоб рухати м’якого роботизованого комаху.
Команда дослідників використовувала техніки нанофабрикації, щоб зробити штучні м’язи працювати при нижчих напругах. Зокрема, вони зменшили товщину еластомерної мембрани. Вони також розробили м’які, високопровідні електроди, які складаються лише з декількох молекул. Завдяки цьому дизайну дослідники змогли значно зменшити розмір джерела живлення.
Герберт Ши є директором LMTS.
“DEAs зазвичай працюють при кількох кіловольтах, що вимагає великого блоку живлення”, – пояснює Ши. “Наш дизайн дозволив роботизованому комаху, який сам вагою лише 0,2 грама, нести все, що йому потрібно, на спині. Ця техніка відкриває нові можливості для широкого використання DEAs у робототехніці, для роїв інтелектуальних роботизованих комах, для інспекції або дистанційного ремонту, або навіть для отримання глибшого розуміння колоній комах, надсилаючи робота жити серед них”.
“Ми зараз працюємо над бездротовою та повністю м’якою версією з Стенфордським університетом”, – говорить Ши. “У довгостроковій перспективі ми плануємо оснастити нових сенсорів та емітерів комахами, щоб вони могли спілкуватися безпосередньо один з одним”.


