
Робототехніка та фізичний ШІ
Дослідники метають дати роботам надлюдську сприйняття

 Додайте Unite.AI до бажаних джерел у Google
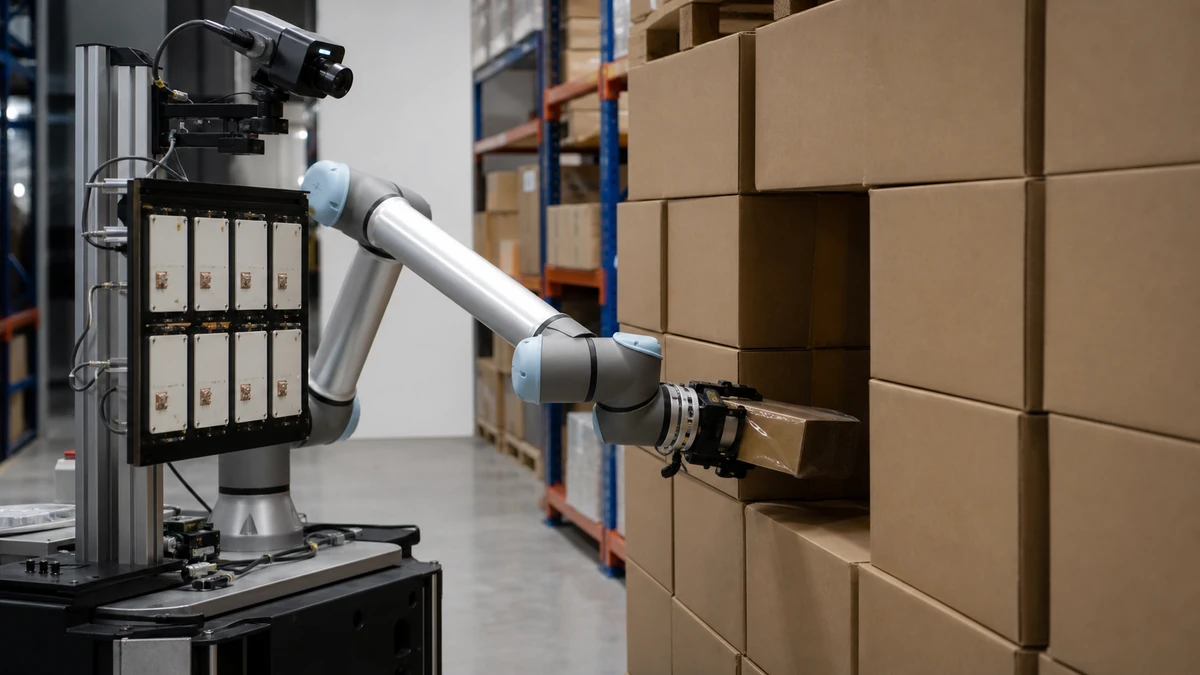
Команда дослідників у Масачусетському технологічному інституті “спробує дати роботам надлюдську сприйняття”, згідно з словами Фаделя Адіба, асоційованого професора Массачусетського технологічного інституту. Коли роботи вдосконалюються в таких областях, як штучне бачення, дотик і запах, вони стають все ближче до людської сприйняття.
Новий робот, розроблений дослідниками, називається RF-Grasp, і він використовує радіохвилі, які можуть проходити крізь стіни і виявляти закриті об’єкти. Він робить це шляхом поєднання потужного чуття з традиційним комп’ютерним баченням, що дозволяє локалізувати і захоплювати предмети, які зазвичай знаходяться поза зором робота.
Дослідження дослідження буде представлено на Міжнародній конференції з робототехніки та автоматизації IEEE у травні. Головним автором статті є Тара Боруашакі, дослідницький асистент у групі Signal Kinetics у лабораторії медіа Массачусетського технологічного інституту. Співавторами статті є Адіб, директор групи Signal Kinetics; Альберто Родрігес, асоційований професор кафедри механічної інженерії; Джуншан Ленг, дослідницький інженер у Гарвардському університеті; і Ян Клестер, аспірант у Джорджійському технологічному інституті.
Склади та електронна комерція
Одним з потенційних застосувань цієї нової технології є електронна комерція, де вона могла б допомогти зробити виконання замовлень у складах більш ефективним, або вона могла б знайти інструменти у наборі інструментів. З різким зростанням електронної комерції робота стає все більш інтенсивною для людських працівників, які все ще виконують більшу частину цієї роботи. Однак це іноді проблема, враховуючи небезпечні умови праці.
“Сприйняття і вибір є двома перешкодами в галузі сьогодні”, – каже Родрігес.
Роботи використовують оптичне бачення, яке не може сприймати предмети, що знаходяться в прихованому стані, оскільки видимі світлові хвилі не проходять крізь стіни. Однак це не так для радіохвиль.
Ідентифікація за допомогою радіочастот (RF) вже використовується для відстеження, і системи ідентифікації RF складаються з читача і мітки. Мітка – це маленький комп’ютерний чіп, який прикріплюється для цілей відстеження, тоді як читач випромінює сигнал RF, який модулюється міткою і відбивається до читача.
Цей відбитий сигнал відповідає за надання важливої інформації про позначений предмет, такої як місце розташування та ідентифікатор. Це часто використовується в роздрібних ланцюгах постачання, а країни, такі як Японія, планують використовувати відстеження за допомогою RF для всіх роздрібних покупок у майбутньому.
“RF – це така різна модальність чуття, ніж бачення”, – каже Родрігес. “Було б помилкою не дослідити, що може зробити RF”.
https://www.youtube.com/watch?v=ZAzeYPcTM78
RF Grasp
Недавно розроблений RF Grasp використовує камеру і читач RF для локалізації і захоплення позначених об’єктів, і він може робити це навіть якщо вони повністю закриті від камери. Там є роботизована рука, прикріплена до хапальної руки, і на зап’ясті знаходиться камера. Читач RF є незалежним від робота і передає дані відстеження до алгоритму контролю.
Після інтеграції даних збору даних RF і даних візуального зображення оточення процесу прийняття рішень робота стає дуже складним.
“Робот повинен вирішувати, в кожний момент часу, яке з цих потоків важливіше для розгляду”, – каже Боруашакі. “Це не просто координація ока і руки, це координація RF-ока-руки. Тому проблема стає дуже складною”.
“Він починає з використання RF для фокусування уваги бачення”, – каже Адіб. “Потім ви використовуєте бачення для навігації у тонких маневрах”.
З цим процесом RF Grasp може націлитися на об’єкт, і він може маніпулювати предметом і баченням, що результатом є більш детальне бачення, ніж RF.
У серії тестів RF Grasp успішно визначив і захопив цільовий об’єкт з приблизно вдвічі меншим загальним рухом. Він також міг “розчищати” середовище, що є дуже унікальним, видаляючи упаковочні матеріали і перешкоди, щоб дістатися до цільового об’єкта.
“У нього є таке керівництво, якого інші системи просто не мають”, – каже Родрігес.
RF Grasp міг би зіграти велику роль у складах електронної комерції, роблячи речі, такі як миттєве підтвердження ідентифікатора предмета.
“RF має потенціал покращити деякі з цих обмежень у галузі, особливо у сприйнятті та локалізації”, – продовжує Родрігес.
Що стосується домашніх застосувань, Адіб каже: “Або ви можете уявити, що робот знаходить втрачені речі. Це як супер-Roomba, який йде і повертає мої ключі, куди б я їх не поклав”.


