
Робототехніка та фізичний ШІ
Гнучка Роботична Рука Керується Окулярами З Доповненою Реальністю

 Додайте Unite.AI до бажаних джерел у Google
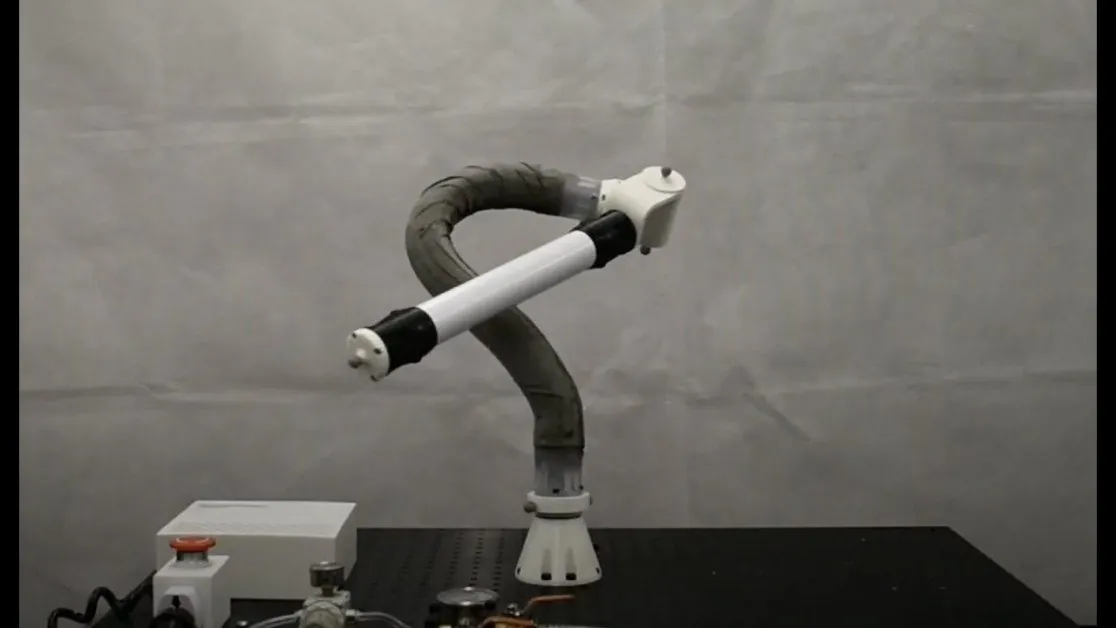
Дослідники з Імперського коледжу Лондона створили гнучку роботичну руку, якою людина може керувати за допомогою окулярів з доповненою реальністю (AR). Ця висококастомізована роботична рука може бути скручена та повернута в усіх напрямках і використовуватися в таких галузях, як технічне обслуговування космічних кораблів, виробництво та реабілітація після травм.
Люди можуть вручну згинати руку робота в бажану форму для кожної задачі, і це можливо завдяки шарам міларових листів, розташованих всередині. Кожен із цих міларових листів ковзає один над одним і може заблокуватися на місці. Однак деякі користувачі мають труднощі зі згинанням робота без керівництва.
Реалізація Технології AR
Щоб подолати деякі з цих проблем, команда дослідників з лабораторії REDS (Роботизоване маніпулювання: інженерія, дизайн та наука) Імперського коледжу розробила систему, яка дозволяє користувачам покладатися на AR для конфігурації робота. За допомогою окулярів зі змішаною реальністю та камер відстеження руху користувачам представлені шаблони та дизайни, які накладаються на реальне середовище. Роботичну руку можна потім налаштувати відповідно до шаблону. Щоб зробити все ще простішим, шаблон стає зеленим, коли досягається успішна конфігурація, а робот заблоковується на місці.
Доктор Ніколас Рохас з школи дизайну інженерії Дайсона Імперського коледжу є старшим автором дослідницької роботи.
“Одна з ключових проблем при налаштуванні цих роботів полягає в точності їх нового положення. Люди не дуже хороші в тому, щоб забезпечити, що нове положення відповідає шаблону, тому ми звернулися до AR за допомогою”, сказав доктор Рохас.
“Ми показали, що AR може спростити роботу з нашим гнучким роботом. Цей підхід дає користувачам можливість легко створювати різноманітні положення робота для різних застосунків, не потребуючи великої технічної експертизи.”
Тестування та Застосування Системи
Система була протестована на п’яти чоловіках у віці 20-26 років з досвідом роботи з роботами. Однак вони не мали досвіду роботи з гнучкими роботами. За даними опублікованої статті, вони змогли успішно та точно налаштувати робота за допомогою нової системи.
Є багато застосунків для такої системи, як-от виробництво та технічне обслуговування транспортних засобів. Мала вага роботизованої руки робить її особливо придатною для технічного обслуговування космічних кораблів, а її ніжність дозволяє використовувати її в реабілітації після травм.
Аспіранти Алекс Ранне та Ангус Кларк поділяють перше авторство дослідження.
“У багатьох аспектах її можна розглядати як відокремлену, гнучкішу третю руку. Вона може допомогти в багатьох ситуаціях, коли додаткова кінцівка може бути корисною, і допоможе розподілити робоче навантаження”, сказав дует.
Дослідники продовжать працювати над покращенням робота та його AR, і вони спробують інтегрувати елементи дотику та звуку, щоб підвищити точність робота. Іншою великою метою є посилення роботів, оскільки вони стають менш жорсткими, коли заблоковані на місці. Ці характеристики можуть вплинути як на повторюваність, так і на точність.


