หุ่นยนต์และ AI ทางกายภาพ
มด ดำ และหุ่นยนต์แบบอ่อน: สิ่งมีชีวิตขนาดเล็กสร้างความก้าวหน้าขนาดใหญ่

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google

เมื่อไม่นานมานี้ นักวิจัยจาก Georgia Tech เปิดเผยผลงานที่น่าประทับใจ นั่นคือหุ่นยนต์นิ่มยาว 5 นิ้วที่ดีดตัวขึ้นไปในอากาศได้สูง 10 ฟุต หรือเท่ากับห่วงบาสเกตบอล โดยไม่มีขาเลย การออกแบบได้แรงบันดาลใจจากหนอนตัวกลม หรือ nematode สิ่งมีชีวิตเล็กกว่าความหนาเส้นผมมนุษย์ที่กระโดดได้ไกลหลายเท่าของความยาวลำตัว
หนอนเก็บพลังงานยืดหยุ่นด้วยการพับลำตัวเป็นมุมหักแน่น ๆ แล้วปล่อยพลังงานอย่างฉับพลัน ทำให้ดีดตัวขึ้นหรือถอยหลังคล้ายนักยิมนาสติก วิศวกรเลียนแบบการเคลื่อนไหวนี้ในหุ่นยนต์ SoftJM ซึ่งเป็นแท่งซิลิโคนยืดหยุ่นที่มีแกนคาร์บอนไฟเบอร์แข็งอยู่ภายใน หุ่นยนต์กระโดดไปข้างหน้าหรือข้างหลังได้ตามทิศทางการงอ แม้ไม่มีล้อหรือขา
ระหว่างการทำงาน หุ่นยนต์ที่เลียนแบบหนอนตัวกลมจะขดตัวคล้ายคนย่อตัวก่อนกระโดด แล้วคลายตัวอย่างรวดเร็ว กล้องความเร็วสูงแสดงให้เห็นว่าหนอนเงยหัว โค้งส่วนกลางลำตัวเพื่อกระโดดถอยหลัง จากนั้นเหยียดตัวและพับบริเวณหางเพื่อกระโดดไปข้างหน้า
ทีม Georgia Tech พบว่ารอยพับแน่นซึ่งปกติเป็นปัญหาในสายยางหรือสายเคเบิล กลับช่วยให้หนอนและหุ่นยนต์เก็บพลังงานได้มากขึ้น ตามคำอธิบายของนักวิจัย หลอดหรือสายยางที่พับงอใช้งานไม่ได้ แต่หนอนที่พับตัวทำหน้าที่เหมือนสปริงที่ถูกอัดไว้ ในห้องทดลอง หุ่นยนต์บีบส่วนกลางหรือส่วนหาง สะสมแรง แล้วปล่อยพลังงานภายในเวลาประมาณหนึ่งในสิบของมิลลิวินาทีเพื่อพุ่งขึ้นสู่อากาศ
ชมวิดีโอหุ่นยนต์กระโดดที่เลียนแบบหนอนตัวกลม
การเติบโตของหุ่นยนต์นิ่ม
วิทยาการหุ่นยนต์นิ่มเป็นสาขาใหม่ที่เติบโตอย่างรวดเร็วและมักเรียนรู้จากธรรมชาติ ต่างจากเครื่องจักรโลหะแข็ง หุ่นยนต์นิ่มทำจากวัสดุยืดหยุ่นที่บีบ ยืด และปรับตัวตามสภาพแวดล้อมได้ หนึ่งในผลงานยุคแรกคือ Octobot ของ Harvard หุ่นยนต์อัตโนมัติที่สร้างจากซิลิโคนและช่องทางของเหลวทั้งหมด ไม่มีชิ้นส่วนแข็ง และได้แรงบันดาลใจจากกล้ามเนื้อปลาหมึก
นับจากนั้น วิศวกรสร้างเครื่องจักรนิ่มหลายรูปแบบ ตั้งแต่หุ่นยนต์คลานคล้ายหนอนและมือจับแบบเจล ไปจนถึงชุดภายนอกสวมใส่และหุ่นยนต์คล้ายเถาวัลย์ที่กลิ้งและยืดตัวได้
ตัวอย่างเช่น นักวิจัย Yale สร้างหุ่นยนต์นิ่มที่ได้แรงบันดาลใจจากเต่า ขาของมันเปลี่ยนจากครีบอ่อนสำหรับว่ายน้ำเป็นขาแข็งสำหรับเดินบนบกได้ นักวิทยาศาสตร์ที่ UCSB สร้างหุ่นยนต์คล้ายเถาวัลย์ที่เติบโตเข้าหาแสงด้วย “ผิวหนัง” ไวแสง และยืดตัวผ่านช่องแคบเหมือนลำต้นพืช นวัตกรรมชีวเลียนแบบเหล่านี้แสดงให้เห็นว่าวัสดุนิ่มสร้างรูปแบบการเคลื่อนที่ใหม่ได้
ชมตัวอย่างหุ่นยนต์นิ่มชีวเลียนแบบ
ผู้สนับสนุนเทคโนโลยีนี้กล่าวว่าหุ่นยนต์นิ่มเข้าถึงพื้นที่ที่หุ่นยนต์แบบเดิมไปไม่ได้ มูลนิธิวิทยาศาสตร์แห่งชาติสหรัฐฯ ระบุว่าเครื่องจักรนิ่มแบบปรับตัวสำรวจพื้นที่ที่หุ่นยนต์ทั่วไปเข้าไม่ถึงได้ แม้แต่ภายในร่างกายมนุษย์ หุ่นยนต์บางชนิดมี “ผิวหนัง” ที่ตั้งโปรแกรมให้เปลี่ยนความแข็งหรือสีเพื่อพรางตัวหรือจับวัตถุ
วิศวกรยังศึกษาการพับแบบโอริกามิและคิริกามิ พอลิเมอร์จดจำรูปร่าง และเทคนิคอื่น ๆ ที่ช่วยให้หุ่นยนต์ปรับโครงสร้างได้ทันที
วิศวกรรมการเคลื่อนไหวที่ยืดหยุ่น
การทำให้หุ่นยนต์นิ่มเคลื่อนไหวเหมือนสัตว์มีความท้าทายมาก หากไม่มีข้อต่อหรือมอเตอร์แข็ง นักออกแบบต้องพึ่งคุณสมบัติของวัสดุและเรขาคณิตที่ชาญฉลาด หุ่นยนต์กระโดดของ Georgia Tech ต้องมีแกนคาร์บอนไฟเบอร์ภายในลำตัวคล้ายยางเพื่อสร้างแรงสปริงมากพอ
การรวมเซ็นเซอร์และระบบควบคุมก็ยากเช่นกัน วิศวกร Penn State ชี้ว่าอิเล็กทรอนิกส์ทั่วไปมีความแข็งและจะทำให้หุ่นยนต์นิ่มขยับไม่ได้ เพื่อทำให้หุ่นยนต์กู้ภัยตัวเล็กที่คลานได้ “ฉลาด” ขึ้น พวกเขาต้องกระจายวงจรยืดหยุ่นอย่างระมัดระวังทั่วลำตัวเพื่อให้ยังงอได้ แม้แต่แหล่งพลังงานก็เป็นปัญหา หุ่นยนต์บางตัวใช้สนามแม่เหล็กภายนอกหรืออากาศอัด เพราะแบตเตอรี่หนักเกินไป
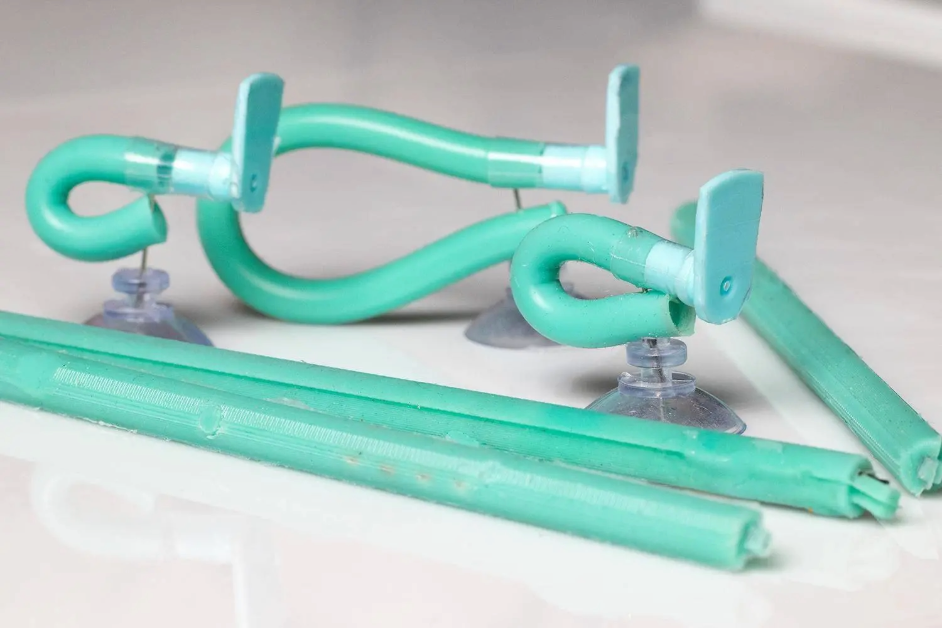
อุปสรรคอีกอย่างคือการใช้ฟิสิกส์ให้ถูกต้อง ทีมหนอนตัวกลมพบว่ารอยพับช่วยเพิ่มประสิทธิภาพ ในท่อยางทั่วไป รอยพับจะหยุดการไหลอย่างรวดเร็ว แต่ในหนอนนิ่ม รอยพับทำให้แรงดันภายในค่อย ๆ เพิ่มขึ้นและงอตัวได้มากก่อนปล่อยพลังงาน การจำลองและแบบจำลองบอลลูนเติมน้ำแสดงว่าลำตัวที่ยืดหยุ่นเก็บพลังงานจำนวนมากเมื่อพับและปล่อยออกเป็นการกระโดดอย่างรวดเร็วได้
ผลลัพธ์คือหุ่นยนต์กระโดดจากจุดหยุดนิ่งได้สูง 10 ฟุตซ้ำ ๆ เพียงแค่งอแกนภายใน การค้นหาวิธีเก็บและปล่อยพลังงานในวัสดุคล้ายยางเช่นนี้เป็นหัวใจของวิศวกรรมหุ่นยนต์นิ่ม
หุ่นยนต์กระโดดและผู้ช่วยในโลกจริง
หุ่นยนต์นิ่มเหมาะกับสถานการณ์ที่อันตรายหรือคับแคบเกินไปสำหรับเครื่องจักรแข็ง ในพื้นที่ภัยพิบัติ มันสามารถเลื้อยใต้ซากอาคารหรือเข้าไปในสิ่งปลูกสร้างที่พังเพื่อค้นหาผู้รอดชีวิต Penn State สาธิตหุ่นยนต์คลานนิ่มที่ควบคุมด้วยแม่เหล็กและเคลื่อนผ่านซากแคบหรือช่องขนาดเท่าหลอดเลือดได้
ในทางการแพทย์ หุ่นยนต์นิ่มระดับจุลภาคอาจส่งยาไปยังจุดเป้าหมายภายในร่างกาย งานวิจัยของ MIT เสนอหุ่นยนต์นิ่มบางเท่าเส้นด้ายที่ลอยผ่านหลอดเลือดและกำจัดลิ่มเลือด ซึ่งอาจช่วยรักษาโรคหลอดเลือดสมองโดยไม่ต้องผ่าตัดเปิด นักวิทยาศาสตร์ Harvard ยังพัฒนาชุดภายนอกนิ่มแบบสวมใส่ เช่น ปลอกแขนพองลมที่ช่วยผู้ป่วย ALS ยกไหล่และเพิ่มช่วงการเคลื่อนไหวได้ทันที
หน่วยงานอวกาศกำลังสนใจหุ่นยนต์กระโดดเช่นกัน ล้ออาจติดทรายหรือก้อนหิน แต่หุ่นยนต์กระโดดสามารถข้ามหลุมและเนินได้ NASA จินตนาการถึงหุ่นยนต์กระโดดสำหรับดวงจันทร์และดวงจันทร์น้ำแข็ง ในแนวคิดหนึ่ง SPARROW ขนาดเท่าลูกฟุตบอลใช้ไอน้ำจากน้ำแข็งต้มพุ่งตัวเป็นระยะทางหลายไมล์บน Europa หรือ Enceladus
แรงโน้มถ่วงต่ำทำให้การกระโดดระยะสั้นไปได้ไกลมาก นักวิทยาศาสตร์คำนวณว่าการกระโดดหนึ่งเมตรบนโลกอาจพาหุ่นยนต์ไปได้หนึ่งร้อยเมตรบน Enceladus หุ่นยนต์จำนวนมากอาจกระจายตัวสำรวจภูมิประเทศต่างดาวที่รถล้อไม่สามารถผ่านได้ บนโลก หุ่นยนต์กระโดดในอนาคตอาจช่วยค้นหาและกู้ภัยด้วยการข้ามแม่น้ำ โคลน หรือพื้นดินไม่มั่นคง
ชมแนวคิดหุ่นยนต์กระโดดสำหรับการสำรวจ
หุ่นยนต์นิ่มยังเริ่มทำงานในอุตสาหกรรมและการเกษตร NSF ระบุว่ามันอาจเป็นผู้ช่วยที่ปลอดภัยในโรงงานหรือฟาร์ม เพราะวัสดุจะยอมตัวเมื่อชนกับคน นักวิจัยสร้างมือจับนิ่มที่หยิบผลไม้บอบบางโดยไม่ทำให้ช้ำได้ ความยืดหยุ่นช่วยให้เครื่องจักรทำงานในพื้นที่ที่เล็กหรือเปลี่ยนรูปมากเกินไปสำหรับอุปกรณ์แข็ง
ท้ายที่สุด ผู้เชี่ยวชาญเชื่อว่าวิทยาการหุ่นยนต์นิ่มจะเปลี่ยนแปลงหลายสาขา ตั้งแต่หนอนตัวกลม ชุดสวมใส่ ไปจนถึงหุ่นยนต์กระโดดบนดวงจันทร์ งานเหล่านี้แสดงว่าการศึกษาสิ่งมีชีวิตขนาดเล็กสามารถนำไปสู่การก้าวกระโดดครั้งใหญ่ทางเทคโนโลยีได้
แหล่งข้อมูลและลิงก์อ้างอิง
งานวิจัย โครงการ และแหล่งข้อมูลที่กล่าวถึงในบทความ: