หุ่นยนต์และ AI ทางกายภาพ
นักวิจัยสามารถควบคุมและเปลี่ยนแปลงรูปทรงของหุ่นยนต์แบบอ่อนได้จากที่ไกล

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
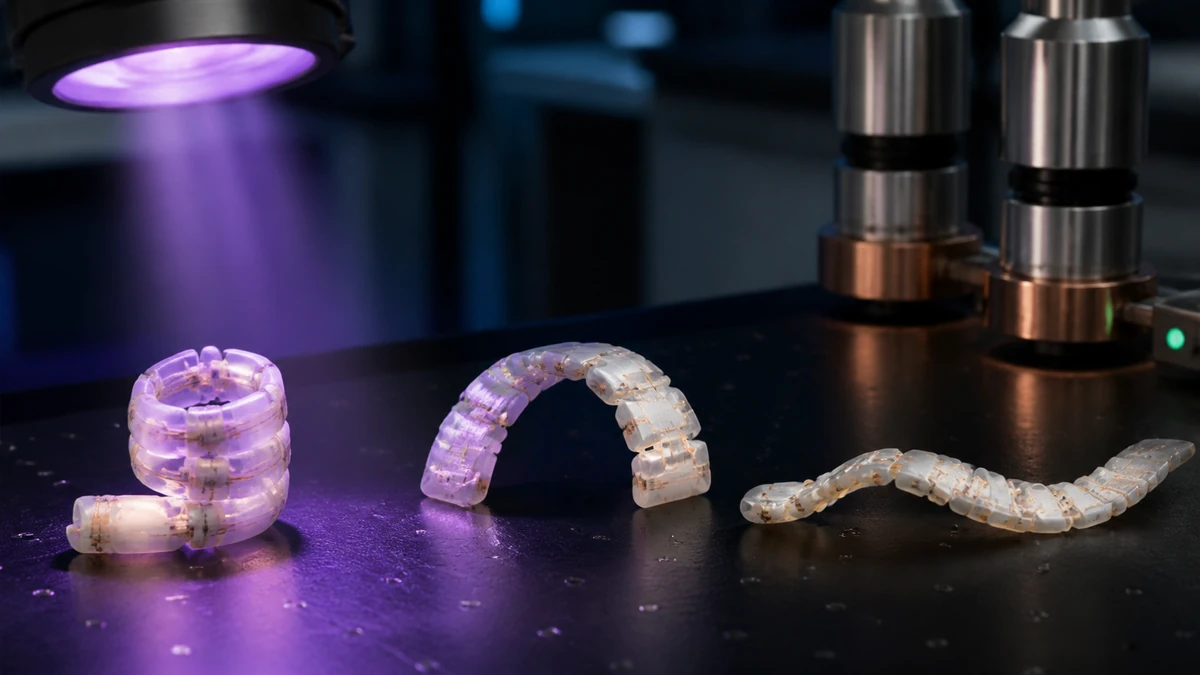
นักวิจัยจากมหาวิทยาลัยแห่งรัฐนอร์ทแคโรไลนาและมหาวิทยาลัยอิลอนได้พัฒนาวิธีการใหม่ในการควบคุมและเปลี่ยนแปลงรูปทรงของหุ่นยนต์แบบอ่อนได้จากที่ไกล พวกเขาสามารถควบคุมหุ่นยนต์แบบอ่อนได้ ล็อคให้อยู่ในตำแหน่งหนึ่ง และเปลี่ยนแปลงรูปทรงให้กลายเป็นรูปทรงที่ต่างออกไป ทีมนักวิจัยสามารถพัฒนาสิ่งนี้ได้โดยใช้แสงและสนามแม่เหล็ก
โจ ทราเซย์ หนึ่งในศาสตราจารย์สาขาวัสดุศาสตร์และวิศวกรรมศาสตร์ที่มหาวิทยาลัยแห่งรัฐนอร์ทแคโรไลนาและเป็นผู้เขียนบทความวิจัยใหม่นี้ ได้พูดถึงการ phát triểnนี้
“เรารู้สึกตื่นเต้นมากเกี่ยวกับการเปลี่ยนแปลงรูปทรง” เขากล่าว “โดยการออกแบบคุณสมบัติของวัสดุ เราสามารถควบคุมการเคลื่อนไหวของหุ่นยนต์แบบอ่อนได้จากที่ไกล เราสามารถทำให้หุ่นยนต์แบบอ่อนหยุดอยู่ในตำแหน่งหนึ่ง และจากนั้นเปลี่ยนแปลงรูปทรงให้กลายเป็นรูปทรงที่ต่างออกไป และเราสามารถทำซ้ำสิ่งนี้ได้ สิ่งเหล่านี้มีคุณค่ามากในแง่ของความสามารถในการใช้งานในด้านการแพทย์หรืออวกาศ”
หุ่นยนต์แบบอ่อนที่นักวิจัยใช้ถูกสร้างขึ้นจากพอลิเมอร์ที่มีอนุภาคแม่เหล็กเหล็กขนาดเล็กอยู่ด้านใน ปกติวัสดุประเภทนี้จะไม่ยืดหยุ่นและจะอยู่ในตำแหน่งเดิม สิ่งที่แตกต่างเกี่ยวกับวัสดุที่นักวิจัยใช้คือเมื่อพวกเขาใช้แสงจากไดโอดเปล่งแสง (LED) เพื่อทำให้วัสดุอุ่นขึ้น พอลิเมอร์ก็จะยืดหยุ่นได้
จากนั้นนักวิจัยใช้สนามแม่เหล็กเพื่อเปลี่ยนแปลงและควบคุมรูปทรงของหุ่นยนต์แบบอ่อนได้จากที่ไกล เมื่อหุ่นยนต์แบบอ่อนอยู่ในตำแหน่งที่นักวิจัยต้องการ พวกเขาก็จะถอดแสง LED ออก และหุ่นยนต์แบบอ่อนจะกลายเป็นแข็งอีกครั้ง คราวนี้หุ่นยนต์แบบอ่อนจะอยู่ในตำแหน่งใหม่ จากนั้นแสง LED จะถูกนำกลับมาใช้ และสนามแม่เหล็กจะถูกถอดออก ในจุดนี้ หุ่นยนต์แบบอ่อนจะสามารถกลับไปสู่รูปทรงเดิมได้ หากพวกเขาไม่ต้องการให้หุ่นยนต์แบบอ่อนกลับไปสู่รูปทรงเดิม พวกเขาสามารถใช้แสงอีกครั้งและใช้สนามแม่เหล็กเพื่อสร้างรูปทรงใหม่ๆ ได้
หุ่นยนต์แบบอ่อนที่ยืดหยุ่นได้นี้มีศักยภาพที่จะถูกใช้ในหลายๆ ด้าน นักวิจัยสามารถใช้หุ่นยนต์แบบอ่อนเพื่อยกและขนส่งวัตถุ และใช้เป็นคาน
เจสสิกา หลิว ผู้เขียนบทความหลัก ได้พูดถึงเทคนิคใหม่นี้
“เราไม่ได้จำกัดอยู่แค่การกำหนดค่าทวินาม เช่น การจับเปิดหรือปิด” เธอกล่าว “เราสามารถควบคุมแสงเพื่อให้หุ่นยนต์แบบอ่อนหยุดอยู่ในตำแหน่งใดก็ได้”
นักวิจัยยังสร้างแบบจำลองการคำนวณ ซึ่งสามารถใช้เพื่อสร้างกระบวนการออกแบบหุ่นยนต์แบบอ่อนที่เร็วขึ้นและ効率มากขึ้น พวกเขาสามารถปรับเปลี่ยนรูปทรงของหุ่นยนต์แบบอ่อน ความหนาของพอลิเมอร์ จำนวนอนุภาคแม่เหล็กเหล็กในพอลิเมอร์ และขนาดและทิศทางของสนามแม่เหล็กได้ ทั้งหมดนี้สามารถทำได้ก่อนที่จะสร้างต้นแบบ
“ขั้นตอนต่อไปรวมถึงการปรับพอลิเมอร์สำหรับการใช้งานที่แตกต่างกัน” โจ ทราเซย์ กล่าว “ตัวอย่างเช่น การออกแบบพอลิเมอร์ที่ตอบสนองต่ออุณหภูมิที่แตกต่างกันเพื่อให้ตรงตามการประยุกต์ใช้งานที่เฉพาะเจาะจง”
บทความของนักวิจัยได้รับการตีพิมพ์ในวารสาร Science Advances มีชื่อเรื่องว่า “Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics”
ผู้เขียนร่วมรวมถึงโจนาทาน กิลเลน อดีตนักศึกษาระดับอุดมศึกษา tại NC State; ซูเมต มิชรา อดีตนักศึกษาระดับ博士ที่ NC State; และเบนจามิน อีแวนส์ ศาสตราจารย์ภาควิชาฟิสิกส์ที่มหาวิทยาลัยอิลอน