โมเดลและแพลตฟอร์ม AI
โรบอติกส์เจมินี: การให้เหตุผลด้วย AI ที่พบกับโลกแห่งความเป็นจริง

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
ในช่วงไม่กี่ปีที่ผ่านมา ความสามารถของปัญญาประดิษฐ์ (AI) ได้พัฒนาอย่างมากในหลายๆ ด้าน เช่น การประมวลผลภาษาธรรมชาติ (NLP) และการมองเห็นของคอมพิวเตอร์ อย่างไรก็ตาม ความท้าทายหลักๆ ของ AI คือการรวมเข้ากับโลกแห่งความเป็นจริง ในขณะที่ AI ได้แสดงความสามารถในการให้เหตุผลและแก้ปัญหาเชิงซ้อน แต่ความสำเร็จเหล่านี้ส่วนใหญ่จำกัดอยู่ในโลกดิจิทัลเท่านั้น เพื่อให้ AI สามารถทำงานในโลกแห่งความเป็นจริงได้ มันจำเป็นต้องมีความเข้าใจที่ลึกซึ้งเกี่ยวกับการให้เหตุผลเชิงพื้นที่ การจัดการวัตถุ และการตัดสินใจ เพื่อแก้ไขปัญหานี้ Google (GOOGL ) ได้นำเสนอ โรบอติกส์เจมินี ซึ่งเป็นชุดของโมเดลที่พัฒนาขึ้นเพื่อใช้ในโรบอติกส์และ AI ที่มีร่างกาย โมเดลเหล่านี้สร้างขึ้นบนพื้นฐานของ Gemini 2.0 ซึ่งเป็นโมเดล Vision-Language ที่สามารถประมวลผลข้อความ รูปภาพ เสียง และวิดีโอ โรบอติกส์เจมินีเป็นการต่อยอด VLM ไปสู่ Vision-Language-Action (VLA) ซึ่งช่วยให้ Gemini สามารถเข้าใจและตีความข้อมูลภาพและประมวลผลคำสั่งภาษาธรรมชาติ และสามารถดำเนินการทางกายภาพในโลกแห่งความเป็นจริงได้
การเข้าใจโรบอติกส์เจมินี
โรบอติกส์เจมินีเป็นคู่ของโมเดล AI ที่สร้างขึ้นบนพื้นฐานของ Gemini 2.0 ซึ่งเป็นโมเดล Vision-Language ที่สามารถประมวลผลข้อความ รูปภาพ เสียง และวิดีโอ โรบอติกส์เจมินีเป็นการต่อยอด VLM ไปสู่ Vision-Language-Action (VLA) ซึ่งช่วยให้ Gemini สามารถเข้าใจและตีความข้อมูลภาพและประมวลผลคำสั่งภาษาธรรมชาติ และสามารถดำเนินการทางกายภาพในโลกแห่งความเป็นจริงได้ ความสามารถนี้เป็นเรื่องสำคัญสำหรับโรบอติกส์ เพราะช่วยให้เครื่องจักรสามารถ “เห็น” สิ่งแวดล้อมและเข้าใจในบริบทของภาษามนุษย์ และสามารถดำเนินการเชิงซ้อนในโลกแห่งความเป็นจริงได้
จุดแข็งสำคัญประการหนึ่งของโรบอติกส์เจมินีคือความสามารถในการทำงานหลากหลายโดยไม่ต้องฝึกใหม่เป็นจำนวนมาก โมเดลสามารถทำตามคำสั่งแบบคำศัพท์เปิด ปรับตัวตามการเปลี่ยนแปลงของสภาพแวดล้อม และรับมือกับงานที่ไม่คาดคิดซึ่งไม่ได้อยู่ในข้อมูลฝึกเริ่มต้น คุณสมบัตินี้สำคัญอย่างยิ่งต่อการสร้างโรบอตที่ทำงานในสภาพแวดล้อมแบบไดนามิกและคาดเดาไม่ได้ เช่น บ้านหรือโรงงานอุตสาหกรรม
การให้เหตุผลที่มีร่างกาย
ความท้าทายที่สำคัญในโรบอติกส์คือช่องว่างระหว่างการให้เหตุผลดิจิทัลและการโต้ตอบทางกายภาพ ในขณะที่มนุษย์สามารถเข้าใจความสัมพันธ์เชิงพื้นที่ที่ซับซ้อนและโต้ตอบกับสิ่งแวดล้อมได้อย่างง่ายดาย โรบอตก็ยังต้องพยายามเลียนแบบความสามารถเหล่านี้ เพื่อแก้ไขปัญหานี้ โรบอติกส์เจมินีได้รวม “การให้เหตุผลที่มีร่างกาย” ซึ่งเป็นกระบวนการที่ช่วยให้ระบบสามารถเข้าใจและโต้ตอบกับโลกแห่งความเป็นจริงได้เหมือนมนุษย์
การให้เหตุผลที่มีร่างกายประกอบด้วยส่วนประกอบที่สำคัญ เช่น
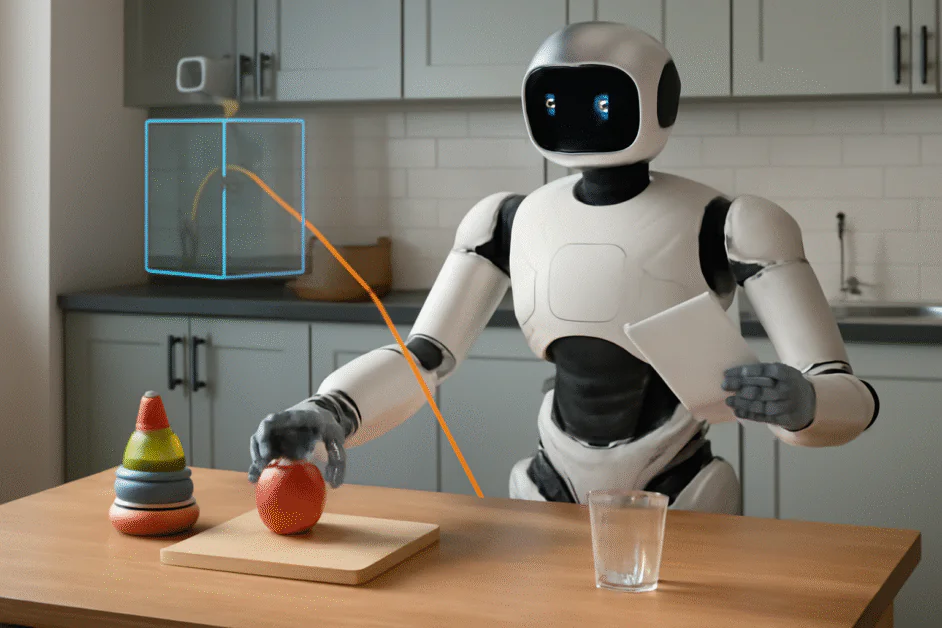
- การตรวจจับและจัดการวัตถุ: การให้เหตุผลที่มีร่างกายช่วยให้ Gemini สามารถตรวจจับและระบุวัตถุในสิ่งแวดล้อมได้ แม้ว่าจะไม่เคยเห็นมาก่อน มันสามารถคาดการณ์ว่าจะจับวัตถุได้ที่ไหน ระบุสถานะของวัตถุ และดำเนินการเช่นการเปิดลิ้นชัก การเทของเหลว หรือการพับกระดาษ
- การคาดการณ์เส้นทางและการจับ: การให้เหตุผลที่มีร่างกายช่วยให้ Gemini สามารถคาดการณ์เส้นทางที่มีประสิทธิภาพที่สุดสำหรับการเคลื่อนไหวและระบุจุดจับที่เหมาะสมที่สุดสำหรับวัตถุ ความสามารถนี้เป็นเรื่องสำคัญสำหรับงานที่ต้องการความแม่นยำ
- การเข้าใจ 3 มิติ: การให้เหตุผลที่มีร่างกายช่วยให้โรบอตสามารถเข้าใจและตีความพื้นที่ 3 มิติได้ ความสามารถนี้เป็นเรื่องสำคัญสำหรับงานที่ต้องการการดัดแปลงเชิงพื้นที่ที่ซับซ้อน เช่น การพับเสื้อผ้าหรือการประกอบวัตถุ การเข้าใจ 3 มิติยังช่วยให้โรบอตสามารถทำงานได้ดีในงานที่ต้องการความสัมพันธ์เชิงพื้นที่หลายมุมมองและคาดการณ์กล่องพื้นที่ 3 มิติ
ความคล่องตัวและการปรับตัว: กุญแจสู่งานในโลกแห่งความเป็นจริง
ในขณะที่การตรวจจับและเข้าใจวัตถุเป็นเรื่องสำคัญ ความท้าทายที่แท้จริงของโรบอติกส์คือการทำงานที่ต้องการความคล่องตัวและความแม่นยำ เช่น การพับกระดาษหรือเล่นเกมการ์ด โรบอติกส์เจมินีได้รับการออกแบบมาเพื่อทำงานเหล่านี้
- ความคล่องตัว: ความสามารถของโมเดลในการจัดการงานที่ซับซ้อน เช่น การพับเสื้อผ้า การวางวัตถุ หรือการเล่นเกม การฝึกอบรมเพิ่มเติมสามารถช่วยให้ Gemini จัดการงานที่ต้องการการประสานงานระหว่างหลายๆ องศาแห่งเสรีภาพ เช่น การใช้ทั้งสองแขนสำหรับการดัดแปลงที่ซับซ้อน
- การเรียนรู้จากตัวอย่างน้อย: โรบอติกส์เจมินียังแนะนำแนวคิดเรื่องการเรียนรู้จากตัวอย่างน้อย ซึ่งช่วยให้สามารถเรียนรู้งานใหม่ด้วยตัวอย่างที่น้อยที่สุด ตัวอย่างเช่น ด้วยตัวอย่างเพียง 100 ตัวอย่าง Gemini สามารถเรียนรู้งานที่อาจต้องการข้อมูลการฝึกอบรมที่มากขึ้น
- การปรับตัวเข้ากับร่างกายใหม่: อีกหนึ่งความสามารถสำคัญของโรบอติกส์เจมินีคือความสามารถในการปรับตัวเข้ากับร่างกายใหม่ ไม่ว่าจะเป็นโรบอตสองแขนหรือหุ่นยนต์ที่มีจำนวนข้อต่อที่มากขึ้น โมเดลสามารถควบคุมร่างกายโรบอตต่างๆ ได้อย่างราบรื่น ทำให้สามารถปรับตัวเข้ากับการตั้งค่าฮาร์ดแวร์ที่แตกต่างกัน
การควบคุมแบบไม่ต้องฝึกและความสามารถในการปรับตัวเร็ว
หนึ่งในความสามารถที่โดดเด่นของโรบอติกส์เจมินีคือความสามารถในการควบคุมโรบอตในลักษณะการเรียนรู้แบบไม่ต้องฝึกหรือการเรียนรู้จากตัวอย่างน้อย การควบคุมแบบไม่ต้องฝึกหมายถึงความสามารถในการทำงานโดยไม่ต้องฝึกอบรมสำหรับงานแต่ละงาน
- การควบคุมแบบไม่ต้องฝึกผ่านการสร้างโค้ด: โรบอติกส์เจมินีสามารถสร้างโค้ดเพื่อควบคุมโรบอตได้แม้ว่างานนั้นจะไม่เคยเห็นมาก่อน เมื่อให้คำอธิบายงานระดับสูง Gemini สามารถสร้างโค้ดที่จำเป็นเพื่อทำงานโดยใช้ความสามารถในการให้เหตุผลเพื่อเข้าใจพลวัตและสภาพแวดล้อม
- การเรียนรู้จากตัวอย่างน้อย: ในกรณีที่งานต้องการความคล่องตัวที่ซับซ้อน โมเดลสามารถเรียนรู้จากตัวอย่างและใช้ความรู้นั้นเพื่อทำงานได้อย่างมีประสิทธิภาพ ความสามารถในการปรับตัวเร็วเป็นความก้าวหน้าที่สำคัญในการควบคุมโรบอต โดยเฉพาะในสภาพแวดล้อมที่ต้องการการเปลี่ยนแปลงหรือความไม่แน่นอน
ผลกระทบในอนาคต
โรบอติกส์เจมินีเป็นความก้าวหน้าที่สำคัญสำหรับโรบอติกส์ทั่วไป โดยการรวมความสามารถในการให้เหตุผลของ AI เข้ากับความคล่องตัวและความสามารถในการปรับตัวของโรบอต ทำให้เราใกล้เคียงกับเป้าหมายในการสร้างโรบอตที่สามารถรวมเข้ากับชีวิตประจำวันและทำงานที่ต้องการการโต้ตอบแบบมนุษย์ได้
ผลกระทบที่อาจเกิดขึ้นจากโมเดลเหล่านี้นั้นกว้างขวาง ในสภาพแวดล้อมอุตสาหกรรม โรบอติกส์เจมินีสามารถใช้สำหรับงานประกอบที่ซับซ้อน การตรวจสอบ และการบำรุงรักษา ในบ้าน โรบอติกส์เจมินีสามารถช่วยเหลือในการทำความสะอาด การดูแลผู้สูงอายุ และการบันเทิงส่วนบุคคล เมื่อโมเดลเหล่านี้พัฒนาต่อไป โรบอตมีแนวโน้มที่จะกลายเป็นเทคโนโลยีที่แพร่หลายซึ่งสามารถเปิดโอกาสใหม่ๆ ในหลายๆ ภาคส่วน
สรุป
โรบอติกส์เจมินีเป็นชุดของโมเดลที่สร้างขึ้นบนพื้นฐานของ Gemini 2.0 เพื่อช่วยให้โรบอตสามารถให้เหตุผลและโต้ตอบกับโลกแห่งความเป็นจริงได้ โมเดลเหล่านี้สามารถช่วยให้นักวิศวกรและนักพัฒนาสร้างโรบอตที่มี AI ที่สามารถเข้าใจและโต้ตอบกับโลกแห่งความเป็นจริงได้เหมือนมนุษย์ ด้วยความสามารถในการทำงานที่ซับซ้อนด้วยความแม่นยำและความคล่องตัว โรบอติกส์เจมินีรวมถึงการให้เหตุผลที่มีร่างกาย การควบคุมแบบไม่ต้องฝึก และการเรียนรู้จากตัวอย่างน้อย ความสามารถเหล่านี้ช่วยให้โรบอตสามารถปรับตัวเข้ากับสิ่งแวดล้อมได้โดยไม่ต้องฝึกอบรมอย่างกว้างขวาง โรบอติกส์เจมินีมีศักยภาพในการเปลี่ยนแปลงอุตสาหกรรมต่างๆ ตั้งแต่การผลิตไปจนถึงการช่วยเหลือในบ้าน ทำให้โรบอตมีความสามารถและความปลอดภัยมากขึ้นในงานในโลกแห่งความเป็นจริง เมื่อโมเดลเหล่านี้พัฒนาต่อไป มันจะมีศักยภาพในการกำหนดอนาคตของโรบอติกส์ใหม่