
Dasar-dasar AI
Apa Itu Meta-Learning?

 Tambahkan Unite.AI ke sumber pilihan Anda di Google
Meta-learning melatih sebuah sistem melintasi distribusi tugas sehingga dapat beradaptasi dengan tugas baru yang terkait menggunakan data atau komputasi terbatas. Ini sering diringkas sebagai “belajar untuk belajar,” tetapi tujuan teknisnya lebih tepat: mengoptimalkan pembelajar sehingga pengalaman pada tugas-tugas sebelumnya meningkatkan adaptasi pada tugas selanjutnya.
Meta-learning tumpang tindih dengan few-shot learning dan transfer learning, tetapi istilah‑istilah tersebut tidak dapat dipertukarkan. Few-shot menggambarkan jumlah data target; transfer menggambarkan penggunaan kembali; meta-learning secara eksplisit menjadikan adaptasi lintas tugas sebagai bagian dari pelatihan.
Poin-poin utama
- Meta‑pelatihan menggunakan banyak tugas, bukan hanya banyak contoh independen.
- Sebuah episode N-way K-shot berisi N kelas dan K contoh dukungan berlabel per kelas.
- Metode berbasis gradien, berbasis metrik, berbasis memori, dan optimizer yang dipelajari beradaptasi dengan cara yang berbeda.
- Kinerja sangat bergantung pada apakah tugas meta‑pelatihan menyerupai tugas target.
Tugas, set dukungan, dan set kueri
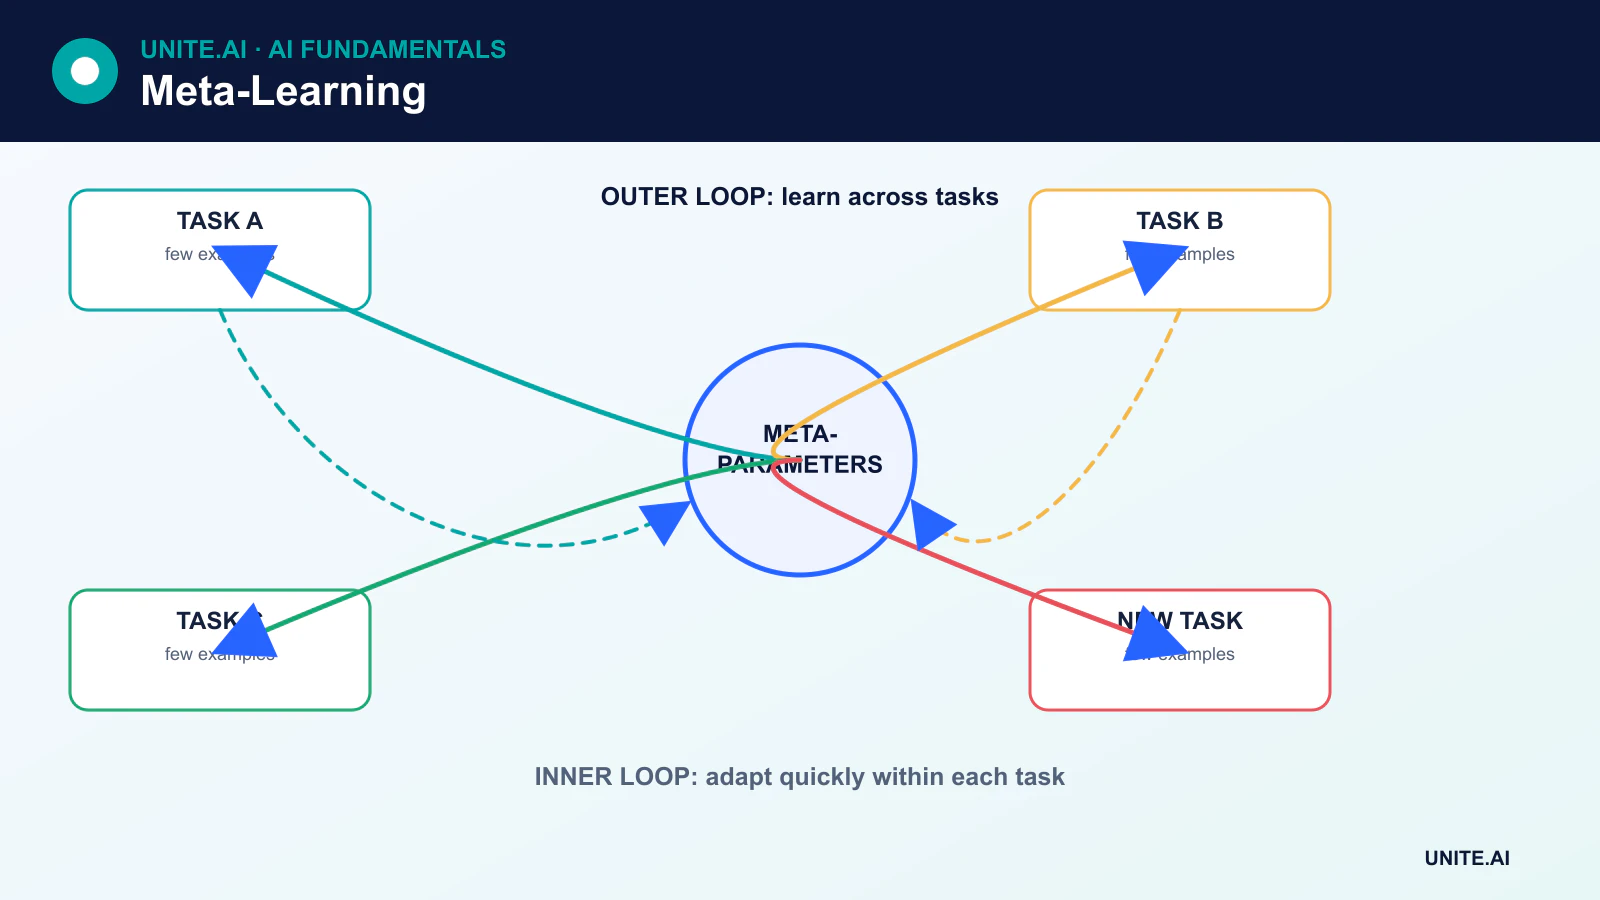
Dataset meta‑learning disusun sebagai tugas‑tugas. Dalam klasifikasi few-shot, sebuah episode dapat berupa 5-way 1-shot: lima kelas, satu contoh dukungan berlabel per kelas, dan contoh kueri tambahan yang digunakan untuk mengevaluasi adaptasi. Tugas 5-way 5-shot memiliki lima contoh dukungan untuk masing‑masing dari lima kelas—bukan lima contoh secara total.
Selama meta‑pelatihan, pembelajar berulang‑ulang beradaptasi pada set dukungan dan dievaluasi pada set kueri. Tujuan luar meningkatkan kinerja kueri di masa depan lintas tugas. Meta‑validasi menyesuaikan pilihan pada tugas terpisah, dan meta‑pengujian mengevaluasi tugas atau kelas yang benar‑benar belum pernah dilihat.
Meta-learning berbasis gradien
Model-Agnostic Meta-Learning (MAML) mempelajari sebuah inisialisasi dari mana sejumlah kecil langkah gradien menghasilkan kinerja yang baik pada tugas baru. Loop dalam mengadaptasi parameter model menggunakan data dukungan. Loop luar memperbarui inisialisasi bersama menggunakan kerugian kueri lintas tugas yang disampel.
MAML tidak terbatas pada klasifikasi; ia dapat diterapkan pada regresi dan reinforcement learning ketika model dan tugas dapat didiferensiasikan. Reptile menawarkan pendekatan orde pertama yang lebih sederhana yang menggerakkan parameter menuju solusi yang disesuaikan dengan tugas tanpa menghitung meta‑gradien MAML secara penuh.
Meta-learning berbasis metrik
Metode berbasis metrik mempelajari sebuah embedding di mana contoh‑contoh dari kelas yang sama berada dekat dan kelas yang berbeda terpisah. Jaringan prototipikal merata‑rata embedding dukungan untuk membentuk satu prototipe per kelas, kemudian mengklasifikasikan kueri berdasarkan jarak ke prototipe tersebut.
Jaringan Matching dan gaya Siamese menggunakan mekanisme kesamaan yang terkait. Metode‑metode ini tidak sekadar memeriksa apakah sebuah model “mencapai metrik target”; jarak atau representasi yang dipelajari itu sendiri menjadi bagian dari prosedur prediksi.
Metode berbasis memori dan optimizer yang dipelajari
Sistem berbasis memori menggunakan keadaan berulang atau berbasis perhatian untuk menyimpan informasi tentang tugas saat ini. Optimizer yang dipelajari menerima gradien atau sinyal pelatihan sebagai masukan dan belajar bagaimana memperbarui model lain. Metode‑metode ini dapat menemukan aturan adaptasi, tetapi mereka menambah parameter, komputasi, dan tingkat potensial overfitting tambahan.
Meta-learning dan pembelajaran dalam konteks
Transformer transformer dapat mengadaptasi outputnya dari contoh‑contoh yang diberikan dalam sebuah prompt tanpa memperbarui bobot. Ini disebut pembelajaran dalam konteks. Ia menyerupai perilaku meta‑learning, dan data pelatihan dapat mendorong inferensi tugas, tetapi pembelajar dalam konteks tidak secara otomatis dilatih dengan tujuan meta‑learning episodik klasik.
Di mana meta-learning berguna
Aplikasi potensial meliputi personalisasi, robotika, pengenalan dengan sumber daya rendah, tugas ilmiah dengan sedikit pengukuran, dan adaptasi cepat ke lingkungan baru. Meta‑learning paling menarik ketika banyak tugas sumber yang terkait tersedia tetapi data tugas target terbatas.
Keterbatasan
Meta‑learning dapat menjadi mahal secara komputasi karena pelatihan menumpuk adaptasi di dalam optimisasi. Hasil sensitif terhadap konstruksi tugas, kebocoran set dukungan/kueri, arsitektur, dan pergeseran domain. Model yang dilatih pada tugas yang sempit dan homogen mungkin beradaptasi buruk di luar distribusi tersebut.
Perbandingan harus mencakup transfer‑learning biasa dan baseline multitugas. Representasi pra‑latih yang kuat diikuti dengan fine‑tuning standar dapat lebih sederhana dan lebih efektif dibandingkan algoritma meta‑learning khusus.
Tugas, adaptasi, dan struktur optimisasi dalam‑luar
Meta‑learning melatih pada distribusi tugas sehingga pembelajar dapat beradaptasi dengan tugas baru menggunakan data atau pembaruan terbatas. Setiap episode menyampel sebuah tugas, membagi contoh menjadi set dukungan yang digunakan untuk adaptasi dan set kueri yang digunakan untuk evaluasi, serta memperbarui pengetahuan bersama lintas episode. Metode berbasis metrik mempelajari embedding dan aturan perbandingan; metode berbasis optimisasi mempelajari inisialisasi atau perilaku pembaruan; metode berbasis memori dan model mengkondisikan pada contoh tugas. Distribusi tugas adalah data pelatihan nyata dan harus menyerupai masalah adaptasi di masa depan.
Dalam model‑agnostic meta‑learning, loop dalam mengadaptasi parameter pada contoh dukungan dan loop luar mengoptimalkan kinerja pada contoh kueri setelah adaptasi. Gradien orde tinggi dapat mahal; pendekatan orde pertama menukar ketelitian dengan biaya. Jaringan prototipikal merepresentasikan setiap kelas dengan centroid set dukungan dan mengklasifikasikan berdasarkan jarak. Metode‑metode ini mengasumsikan bahwa geometri kelas, langkah adaptasi, dan konstruksi episode mencerminkan penerapan. Sebuah metode dapat tampak belajar cepat sambil memanfaatkan label tetap, artefak akuisisi, atau tumpang tindih di antara dataset sumber.
Evaluasi, baseline, dan keterbatasan dunia nyata
Gunakan tugas pelatihan, validasi, dan pengujian yang terpisah—bukan sekadar contoh—untuk mengukur adaptasi pada tugas yang benar‑benar belum pernah dilihat. Laporkan akurasi atau kerugian sebagai fungsi dari jumlah shot dan langkah adaptasi, interval kepercayaan lintas tugas, komputasi, memori, dan sensitivitas terhadap komposisi set dukungan. Bandingkan dengan transfer learning, fine‑tuning model pra‑latih, nearest neighbors, dan model yang dilatih secara bersamaan pada semua data sumber. Banyak keuntungan meta‑learning yang tampak menyusut ketika baseline menerima backbone, augmentasi, dan penyetelan yang setara.
Penerapan nyata memerlukan cara untuk mengenali ketika tugas baru berada di luar distribusi meta‑pelatihan. Contoh dukungan yang buruk atau salah label dapat menyebabkan kegagalan cepat yang yakin. Batasi besaran pembaruan, validasi model yang beradaptasi, pertahankan fallback, dan lindungi data adaptasi dari pencemaran. Lacak model dasar, sampler tugas, seed episode, dan kode adaptasi. Meta‑learning berguna untuk keluarga berulang masalah data kecil, tetapi tidak menciptakan kemampuan belajar umum dari contoh arbitrer dan tidak menghilangkan kebutuhan akan evaluasi spesifik domain.
Contoh kerja: adaptasi few-shot lintas mesin
Seorang produsen memperlakukan setiap tipe mesin sebagai sebuah tugas dan melakukan meta‑pelatihan representasi anomali lintas banyak mesin dengan hasil pemeliharaan yang terverifikasi. Mesin uji sepenuhnya dikecualikan dari pelatihan tugas. Untuk mesin baru, set dukungan kecil mencakup mode operasi normal bukan menit data yang arbitrer. Meta‑learning dibandingkan dengan encoder beku pra‑latih, nearest neighbors, dan fine‑tuning biasa menggunakan contoh dukungan dan komputasi yang sama.
Evaluasi mengulangi banyak pemilihan dukungan dan melaporkan recall peristiwa, alarm palsu, waktu adaptasi, serta varians. Sistem menahan diri ketika set sensor atau dinamika mesin baru berada di luar distribusi tugas. Pembaruan adaptasi dibatasi dan ditinjau sebelum memengaruhi pemeliharaan. Label dukungan dan identitas mesin dilindungi dari pencemaran, dan setiap model yang beradaptasi mempertahankan versi dasar serta contoh‑contohnya. Adaptasi cepat diterima hanya jika secara konsisten mengungguli transfer yang lebih sederhana dalam pergeseran tugas yang realistis.
Bukti implementasi dan kesiapan operasional
Keputusan produksi memerlukan lebih dari sekadar demonstrasi yang berhasil. Tentukan pengguna yang dimaksud, lingkungan operasional, masukan, keluaran, ketergantungan, pemilik, dan konsekuensi dari setiap kegagalan penting. Bangun baseline yang dapat direproduksi dan set evaluasi berversi sebelum penyetelan. Uji kasus biasa, kondisi batas, masukan yang rusak atau hilang, pergeseran distribusi, kegagalan ketergantungan, penyalahgunaan, serta grup atau lingkungan yang paling mungkin kurang terlayani. Ukur kualitas tugas bersama dengan kalibrasi atau ketidakpastian, latensi, throughput, biaya sumber daya, aksesibilitas, privasi, dan keamanan. Catat setiap transformasi dan ambang batas sehingga peninjau independen dapat mereproduksi hasil dan membedakan bukti dari prototipe yang menarik.
Sebelum peluncuran, tetapkan otoritas untuk rilis, pengecualian, perubahan, rollback, dan pensiun. Gunakan peluncuran bertahap, pertahankan fallback yang aman, dan verifikasi pemantauan dengan kegagalan yang disuntikkan secara sengaja. Telemetri operasional harus mengungkap kualitas masukan, perilaku keluaran, versi model atau aturan, kesehatan ketergantungan, intervensi manusia, dan hasil yang dikonfirmasi tanpa mengumpulkan data sensitif yang tidak diperlukan. Tentukan ambang batas peringatan dan pemilik respons, lalu tinjau bukti dunia nyata setelah penerapan alih‑alih mengasumsikan kinerja offline akan bertahan. Evaluasi kembali setiap kali sumber data, pengguna, model, vendor, kebijakan, perangkat keras, atau tujuan berubah. Sistem yang dipelihara juga memerlukan dokumentasi pemulihan, pembelajaran insiden, prosedur penghapusan dan retensi, serta titik yang jelas di mana sistem harus dinonaktifkan atau diganti.
Pertanyaan yang sering diajukan
Apakah prompting few-shot merupakan meta-learning?
Prompting few-shot adalah teknik adaptasi dalam konteks. Ia dapat menunjukkan perilaku yang terkait dengan pembelajaran lintas tugas, tetapi tidak dilatih secara otomatis dengan episode dukungan/kueri atau loop meta‑optimasi yang eksplisit.
Apa risiko terbesar meta-learning?
Ketidaksesuaian antara tugas meta‑pelatihan dan tugas target dapat membuat adaptasi cepat tampak kuat dalam benchmark tetapi gagal dalam penerapan. Pembagian tugas dan asal‑usul sumber harus diaudit seketat pembagian train/test biasa.
Referensi utama











