
Робототехніка та фізичний ШІ
WiFi допомагає роботам орієнтуватися в приміщеннях

 Додайте Unite.AI до бажаних джерел у Google
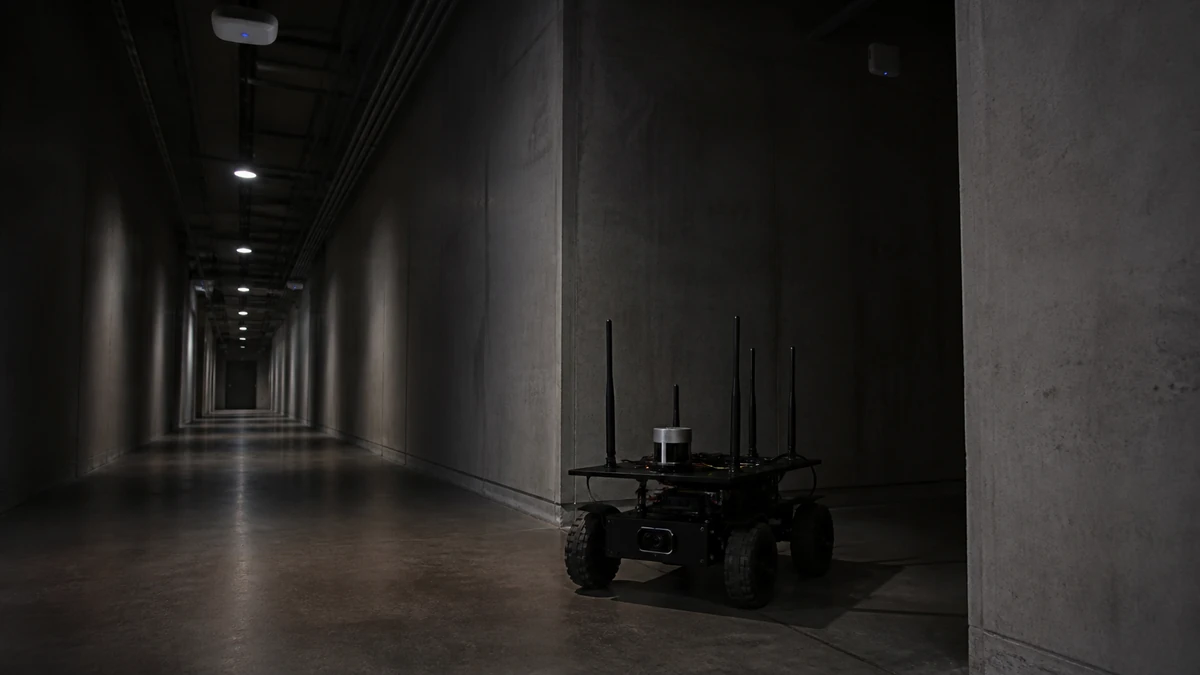
Інженери з Університету Каліфорнії Сан-Дієго розробили недорогу технологію з низьким енергоспоживанням, яка допомагає роботам створювати карти приміщень. Система допомагає роботам орієнтуватися навіть в умовах низької освітленості або відсутності впізнаваних орієнтирів чи особливостей.
Команда дослідників належить до групи бездротового зв’язку, сенсорики та мереж, яку очолює професор електротехніки та комп’ютерної інженерії Університету Каліфорнії Сан-Дієго Дінеш Бхарадія. Ця робота буде представлена на Міжнародній конференції з робототехніки та автоматизації (ICRA) 2022 року у Філадельфії, яка триватиме з 23 по 27 травня.
Дослідження було опубліковано в IEEE Robotics and Automation.
Зовсім новий підхід
Розроблена технологія має сенсори, які використовують сигнали WiFi для створення карти середовища та шляху робота. Система є зовсім новим підходом для навігації роботів у приміщеннях і є унікальною порівняно з попередніми, які використовують оптичні світлові сенсори, такі як камери та LiDAR.
Сенсори «WiFi» використовують радіочастотні сигнали замість світлових чи візуальних орієнтирів, щоб бачити, що дозволяє їм працювати краще в умовах, де камери та LiDAR мають труднощі. Такі умови зазвичай мають низьке освітлення, змінне освітлення та повторювані середовища, такі як довгі коридори.
Альтернатива LiDAR
WiFi допомагає технології досягти статусу економічної альтернативи LiDAR, які є дорогими та споживають багато енергії.
«Ми оточені бездротовими сигналами майже всюди, куди ми йдемо. Краса цієї роботи полягає в тому, що ми можемо використовувати ці звичайні сигнали для локалізації в приміщеннях та картографування роботів», — сказав Бхарадія.
Адіт’я Арун — аспірант електротехніки та комп’ютерної інженерії у лабораторії Бхарадії та перший автор дослідження.
Дослідники створили прототип системи з використанням серійного обладнання. Вона складається з робота, оснащеного сенсорами WiFi, виготовленими з комерційно доступних WiFi-трансиверів. Ці сенсори WiFi передають та приймають бездротові сигнали до та від точок доступу WiFi в середовищі, і цей обмін сигналами дозволяє роботам створювати карту свого розташування та напрямку руху.
Рошан Айяласомаяджула також є аспірантом електротехніки та комп’ютерної інженерії у лабораторії Бхарадії та співавтором дослідження.
«Цей двосторонній обмін сигналами вже відбувається між мобільними пристроями, такими як ваш телефон, та точками доступу WiFi постійно — це просто не каже вам, де ви знаходитеся», — сказав Айяласомаяджула. «Наша технологія використовує цей обмін сигналами для локалізації та картографування у невідомому середовищі».
Сенсори WiFi спочатку не знають розташування робота та місцезнаходження точок доступу WiFi в середовищі. Коли робот рухається, сенсори викликають точки доступу та слухають їхні відповіді, які потім використовуються як орієнтири.
Кожен вхідний і вихідний бездротовий сигнал несе свою унікальну фізичну інформацію, яку можна використовувати для визначення місця розташування роботів та точок доступу відносно один одного. Алгоритми дозволяють сенсорам WiFi витягувати цю інформацію та робити ці розрахунки. Сенсори продовжують збирати більше інформації та можуть врешті-решт визначити, куди рухається робот.
Технологію було протестовано на поверсі офісного будинку, де було встановлено кілька точок доступу навколо приміщення. Робота було оснащено сенсорами WiFi, а також камерою та LiDAR для проведення вимірювань для порівняння. Команда керувала роботом і кілька разів провела його по поверху. Робот також повертав за рогами та рухався вузькими та довгими коридорами з яскраво та тьмяно освітленими місцями.
Тести продемонстрували, що точність локалізації та картографування, забезпечувана сенсорами WiFi, була на рівні з тим, що забезпечували комерційні камери та сенсори LiDAR.
«Ми можемо використовувати сигнали WiFi, які є практично безкоштовними, для стійкого та надійного сенсорного сприйняття у візуально складних середовищах», — сказав Арун. «Сенсорика WiFi потенційно може замінити дорогі LiDAR та доповнювати інші низьковитратні сенсори, такі як камери, у цих сценаріях».
Команда тепер працюватиме над поєднанням сенсорів WiFi та камер для розробки ще більш повної технології картографування.



