Робототехніка та фізичний ШІ
Дослідники можуть дистанційно контролювати та змінювати конфігурацію м’яких роботів

 Додайте Unite.AI до бажаних джерел у Google
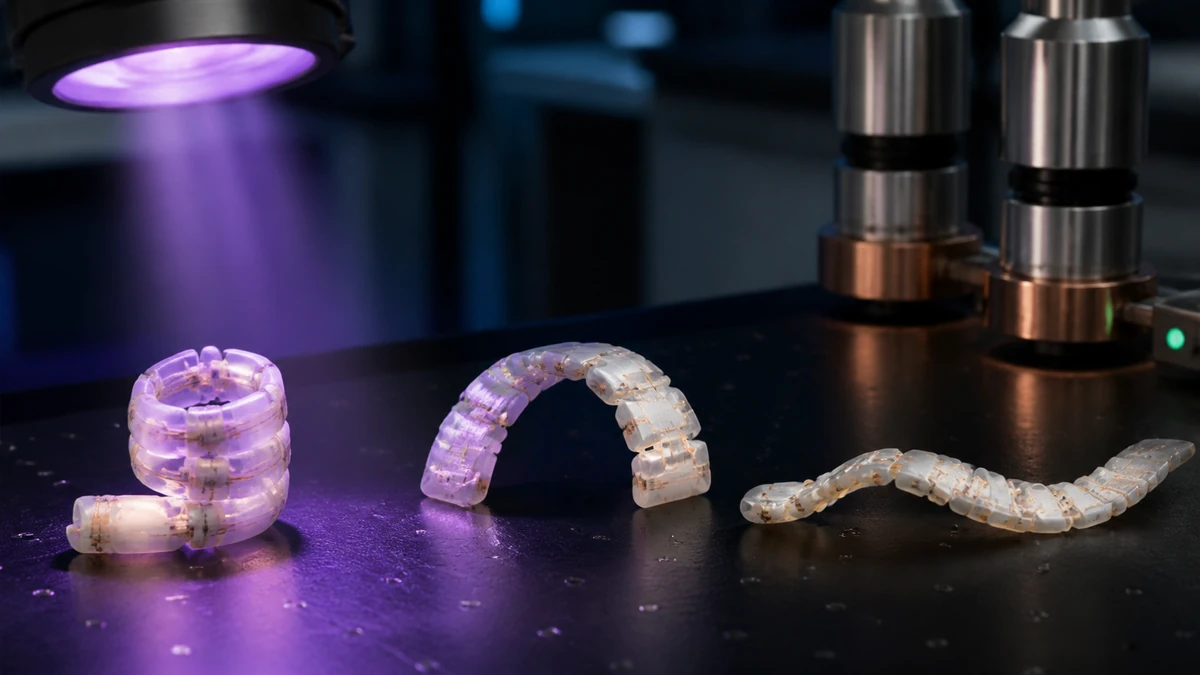
Дослідники з Університету штату Північна Кароліна та Університету Елон розробили новий метод дистанційного контролю та зміни конфігурації м’яких роботів. Вони змогли контролювати роботів, заблокувати їх у одному положенні та змінити їх конфігурацію так, щоб вони могли набувати різних форм. Команда дослідників змогла розробити це за допомогою світла та магнітних полів.
Джо Трейсі, один із професорів матеріалознавства та інженерії в Університеті штату Північна Кароліна та автор статті про нове дослідження, розповів про розробки.
“Нас особливо цікавить можливість зміни конфігурації,” він сказав. “За допомогою інженерії властивостей матеріалу ми можемо контролювати рух м’якого робота дистанційно; ми можемо змусити його утримувати певну форму; ми можемо потім повернути робота до його початкової форми або进一步 змінити його рух; і ми можемо робити це повторно. Все це є цінним у плані корисності цієї технології в біомедичній або аерокосмічній галузі.”
М’які роботи, які використовували дослідники, були створені з полімеру, в який були вбудовані магнітні залізні мікрочастинки. Звичайно, такий матеріал не є гнучким і залишається у своїй формі. Що відрізняє матеріал, який використовували дослідники, так це те, що коли вони нагрівали його за допомогою світла від світлодіодної лампи (LED), полімер ставав пластичним.
Дослідники потім використовували магнітне поле для дистанційного зміни та контролю форми м’яких роботів. Як тільки робот набував форми, яку бажали дослідники, вони вимикали світло від LED-лампи. Як тільки світло було вимкнено, робот ставав жорстким знову. Цього разу він був у новій формі. Світло від LED-лампи знову застосовувалося, і вони вимикали магнітне поле. На цьому етапі м’які роботи могли повернутися до своєї початкової форми. Якщо вони не хотіли, щоб робот повернувся до своєї початкової форми, вони могли знову застосувати світло та використовувати магнітне поле для створення ще більшої кількості форм.
Ці м’які та гнучкі роботи мають потенціал бути використаними для багатьох різних речей. Дослідники змогли використовувати їх для підняття та транспортування об’єктів, і вони також використовувалися як консолі.
Джессіка Лю, перший автор статті, розповіла про новий метод.
“Ми не обмежені двійковими конфігураціями, такими як хватка, яка може бути відкритою або закритою,” вона сказала. “Ми можемо контролювати світло, щоб гарантувати, що робот буде утримувати свою форму в будь-якій точці.”
Дослідники також створили комп’ютерну модель. Її можна використовувати для створення швидшого та більш ефективного процесу розробки м’яких роботів. Вони можуть регулювати форму робота, товщину полімеру, кількість залізних мікрочастинок у полімері та розмір і напрям магнітного поля. Все це можна зробити до того, як буде створено прототип.
“Наступними кроками є оптимізація полімеру для різних застосувань,” сказав Джо Трейсі. “Наприклад, інженерія полімерів, які реагують на різні температури, щоб задовольнити конкретні застосування.”
Стаття дослідників була опублікована в журналі Science Advances. Її названо “Фототермічно-контрольована магнітна зміна конфігурації полімерних композитів для м’якої робототехніки.”
Серед співавторів статті – Джонатан Гіллен, колишній студент Університету штату Північна Кароліна; Суміт Мішра, колишній аспірант Університету штату Північна Кароліна; та Бенджамін Еванс, доцент фізики в Університеті Елон.