
Погляд Anderson
Перетворення LiDAR у фото-реалістичні зображення за допомогою Генеративної Адверсарної Мережі

 Додайте Unite.AI до бажаних джерел у Google

На початку цього тижня було опубліковано відео, яке показує, як система автопілота Tesla зіштовхнулась з нерухомим транспортним засобом на автомагістралі у червні 2021 року. Той факт, що автомобіль був темним і важко розрізним, спровокував обговорення про обмеження використання комп’ютерного зору в автономному водінні.
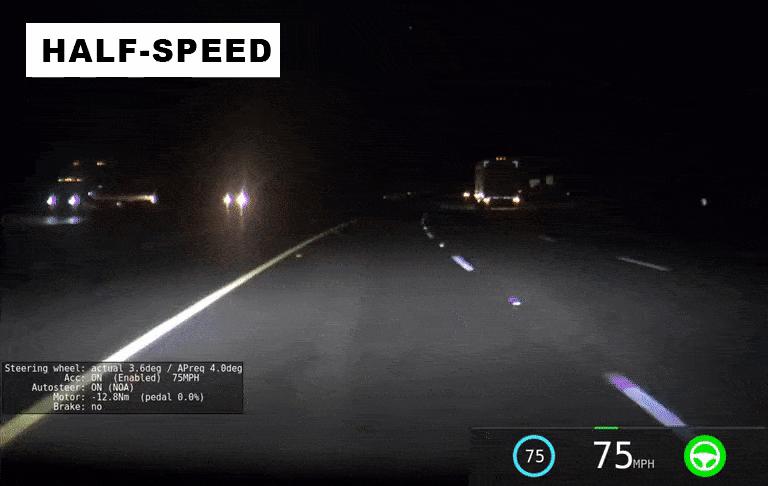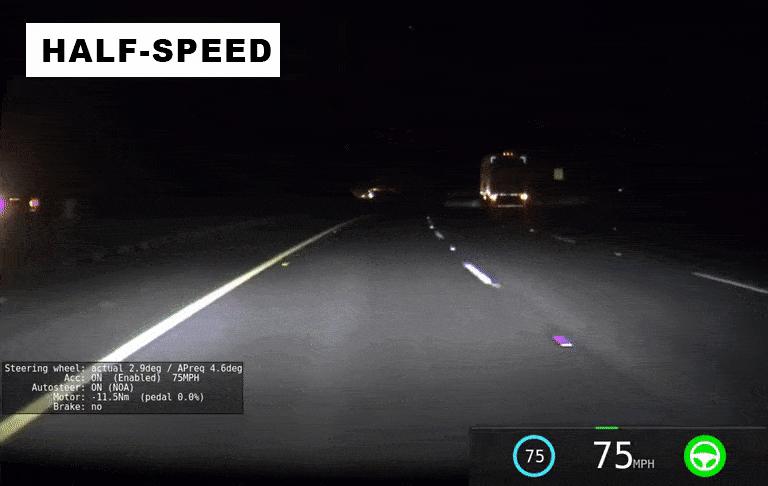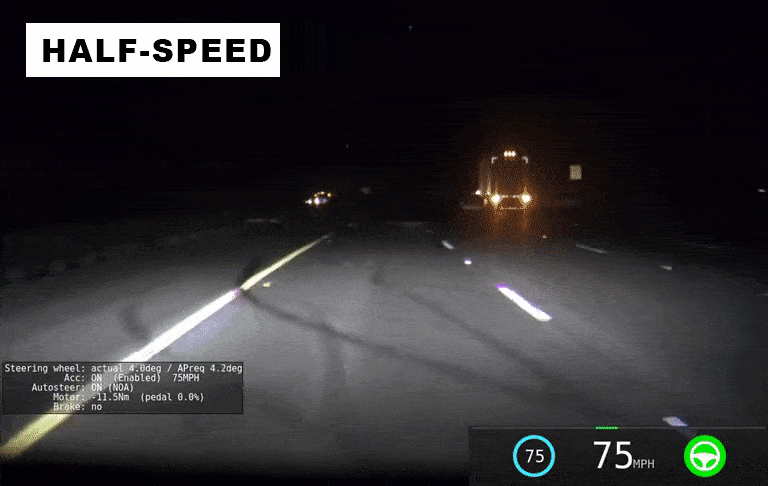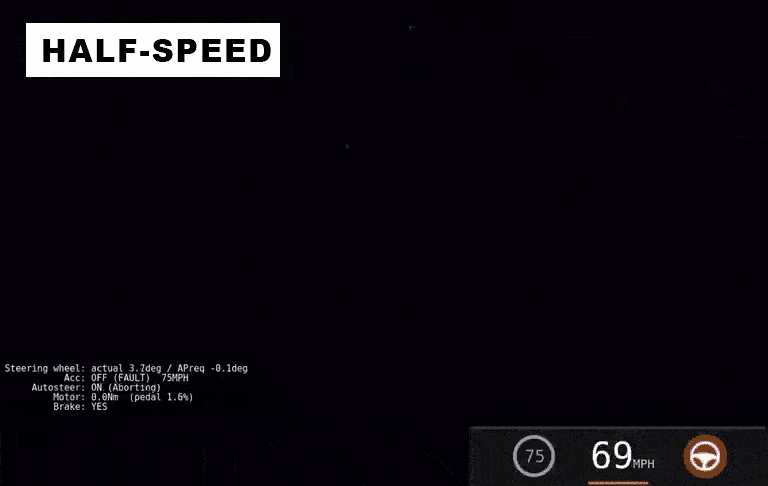
Відео, опубліковане у грудні 2021 року, показує момент зіткнення. Джерело: https://twitter.com/greentheonly/status/1473307236952940548
Хоча відео-компресія у широко поширеному відео дає трохи перебільшене враження про те, як швидко нерухомий транспортний засунувся на водія в цьому випадку, відео вищої якості того самого події демонструє, що навіть повністю сприйнялий водій би мав труднощі з реакцією, окрім запізнілої зміни напрямку або напів-ефективного гальмування.
Відео додає до суперечок навколо рішення Tesla (TSLA ) відмовитися від радарних датчиків для Автопілота, оголошеного у травні 2021 року, та його позиції щодо віддавання переваги системам, заснованим на зорі над іншими технологіями ехо-локалізації, такими як LiDAR.
Випадково, нова дослідницька робота з Ізраїлю цього тижня пропонує підхід, який поєднує домени LiDAR і комп’ютерного зору, перетворюючи LiDAR-потоки точок у фото-реалістичні зображення за допомогою Генеративної Адверсарної Мережі (GAN).

У новому проєкті з Ізраїлю чорні автомобілі, ідентифіковані у LiDAR-відео, перетворюються у ‘денну’ сцену для аналізів, заснованих на комп’ютерному зорі, подібно до підходу, який Tesla переслідує для розробки своєї системи Автопілота. Джерело: https://arxiv.org/pdf/2112.11245.pdf
Автори заявляють:
‘Наші моделі навчилися передбачати реалістичні зображення лише з даних точкових хмар, навіть зображення з чорними автомобілями.
‘Чорні автомобілі важко виявити безпосередньо з точкових хмар через їх низький рівень відбивної здатності. Цей підхід може бути використаний у майбутньому для виконання візуального розпізнавання об’єктів на фото-реалістичних зображеннях, згенерованих з LiDAR-точкових хмар.’
Фото-реалістичні, LiDAR-орієнтовані потоки зображень
Нова робота названа Генерування фото-реалістичних зображень з LiDAR-точкових хмар за допомогою Генеративної Адверсарної Мережі, і походила від семи дослідників трьох ізраїльських академічних факультетів, разом з шістьма дослідниками з Israel-based Innoviz Technologies (INVZ ).
Дослідники намагалися виявити, чи може GAN-орієнтована синтетична графіка бути вироблена на достатній швидкості з точкових хмар, згенерованих системами LiDAR, так, щоб наступний потік зображень міг бути використаний у роботах розпізнавання об’єктів і семантичної сегментації.
Дані
Центральна ідея, як і у багатьох нових [x]>[x] проектах зображення, полягає у навчанні алгоритму на парних даних, де LiDAR-точкові хмари (які залежать від світла, випроміненого пристроєм) навчаються проти відповідного кадру з передньої камери.
Оскільки відео було знято вдень, коли система комп’ютерного зору може легше індивідуалізувати інакше-елузивний чорний автомобіль (такий як той, у який врізалася Tesla у червні), це навчання повинно забезпечити центральну істину, яка більш стійка до темних умов.
Дані були зібрані за допомогою датчика LiDAR InnovizOne, який пропонує швидкість захоплення 10 кадрів у секунду або 15 кадрів у секунду, залежно від моделі.
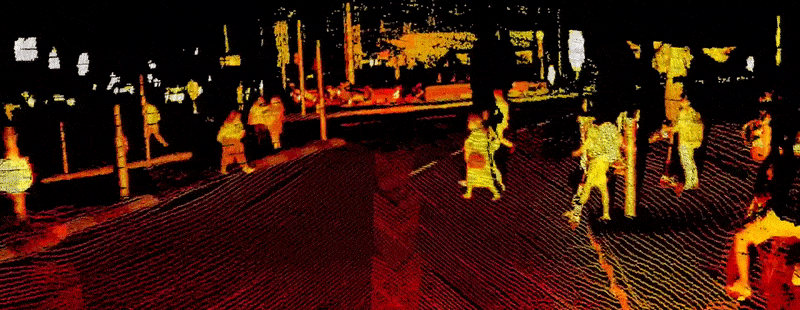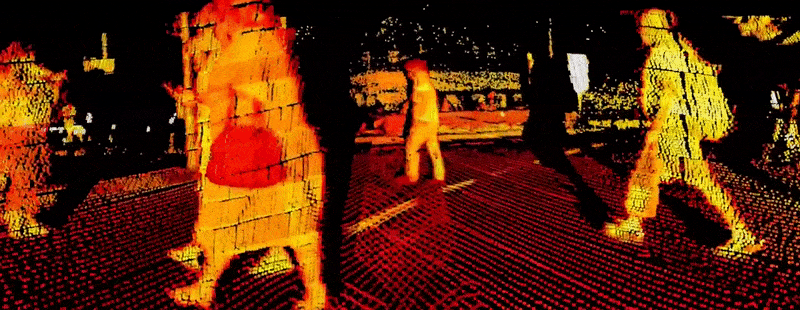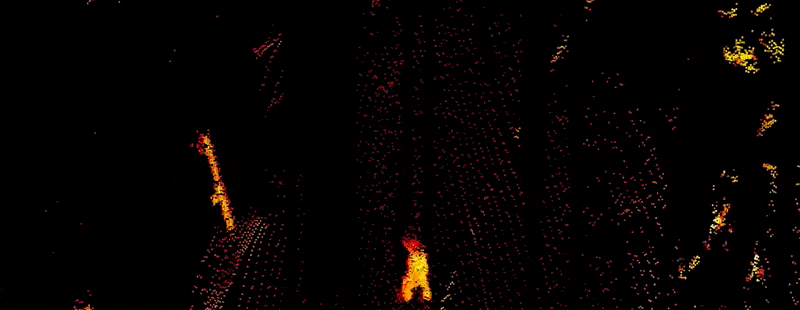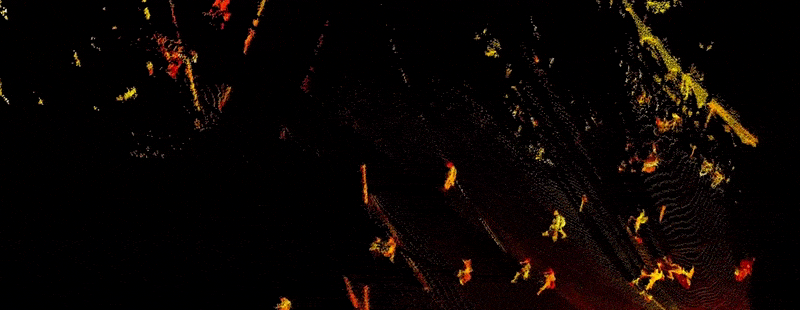
Дані LiDAR, захоплені пристроєм Innoviz. Джерело: https://www.youtube.com/watch?v=wmcaf_VpsQI
Результати містять близько 30 000 зображень і 200 000 зібраних 3D-точок. Дослідники провели два експерименти: один, у якому дані точкової хмари містили лише інформацію про відбивну здатність; і другий, у якому дані точкової хмари мали два канали, по одному для відбивної здатності і відстані.
Для першого експерименту GAN була навчена протягом 50 епох, після чого спостерігалося перевчування.

GAN-згенеровані зображення з першого експерименту. Зліва, дані точкової хмари; у центрі, фактичні кадри з захопленого відео, використані як істина; справа, синтетичні представлення, створені Генеративною Адверсарною Мережею.
Автори коментують:
‘Тестовий набір є повністю новим записом, який GAN ніколи не бачила раніше тесту. Це було передбачено лише за інформацією про відбивну здатність з точкової хмари.
‘Ми вирішили показати кадри з чорними автомобілями, оскільки чорні автомобілі зазвичай важко виявити з LiDAR. Ми бачимо, що генератор навчився генерувати чорні автомобілі, ймовірно, з контекстної інформації, через те, що кольори і точні форми об’єктів у передбачених зображеннях не ідентичні тим, що в реальних зображеннях.’
Для другого експерименту автори навчили GAN протягом 40 епох при розмірі партії 1, що призвело до подібного представлення ‘репрезентативних’ чорних автомобілів, отриманих в основному з контексту. Ця конфігурація також була використана для генерації відео, яке показує GAN-згенеровані кадри (зображено зверху, у зразковому зображенні нижче) разом з кадрами істини.

Оцінка
Звичайний процес оцінки і порівняння з існуючими найкращими результатами не був можливим у цьому проєкті через його унікальну природу. Замість цього дослідники розробили спеціальну метрику щодо ступеня, у якому автомобілі (дрібні і мимовільні частини джерельного відео) представлені у вихідному відео.
Вони обрали 100 пар LiDAR/згенерованих зображень з кожного набору і ефективно розділили кількість зображень автомобілів, присутніх у джерельному відео, на кількість зображень автомобілів, присутніх у синтетичних даних, що призвело до метричної шкали від 0 до 1.
Автори заявляють:
‘Результат у обидвох експериментах був між 0,7 і 0,8. Враховуючи той факт, що загальна якість передбачених зображень нижча, ніж у реальних зображень (це загалом складніше виявити об’єкти у зображеннях нижчої якості), цей результат вказує на те, що більша частина автомобілів, присутніх у джерельному матеріалі, присутня у передбачених зображеннях.’
Дослідники прийшли до висновку, що виявлення чорних транспортних засобів, яке є проблемою як для систем, заснованих на комп’ютерному зорі, так і для LiDAR, може бути здійснено шляхом виявлення відсутності даних для секцій зображення:
‘Той факт, що у передбачених зображеннях інформація про кольори і точні форми не ідентичні тим, що в реальних зображеннях, свідчить про те, що передбачення чорних автомобілів в основному походить з контекстної інформації, а не з LiDAR-відбивної здатності точок самих по собі.
‘Ми пропонуємо, що, окрім традиційної системи LiDAR, друга система, яка генерує фото-реалістичні зображення з LiDAR-точкових хмар, повинна працювати одночасно для візуального розпізнавання об’єктів в реальному часі.’
Дослідники планують розвивати роботу в майбутньому з більшим набором даних.
Затримка і переповнений стек обробки SDV
Один з коментаторів широко поширеного твіту про аварію Автопілота оцінив, що, рухаючись зі швидкістю близько 75 миль у годину (110 футів у секунду), відеопотік, що працює з частотою 20 кадрів у секунду, би покрив лише 5,5 футів на кадр. Однак, якщо транспортний засіб був обладнаний останнім апаратним і програмним забезпеченням Tesla, частота кадрів би була 36 кадрів у секунду (для основної камери), що встановлює оціночну швидкість на рівні 110 футів у секунду (три фути на кадр).
Окрім вартості і ергономіки, проблема використання LiDAR як додаткового потоку даних полягає у величезному масштабі інформаційного “затору” входних даних у фреймворк обробки SDV. У поєднанні з критичним характером завдання це, здається, змусило радар і LiDAR вийти з стека Автопілота на користь методів оцінки, заснованих на зображенні.
Отже, здається малоймовірним, що система, яка використовує LiDAR – яка сама по собі додала б до переробного затору в Автопілоті – для виведення фото-реалістичної графіки, є здійсненною з точки зору Tesla.
Засновник Tesla Ілон Маск не є повним критиком LiDAR, який, як він зазначає, використовується компанією SpaceX (SPCX ) для процедур докування, але вважає, що ця технологія “марна” для самохідних транспортних засобів. Маск пропонує, що проникаюча довжина хвилі, така як ~4 мм точної радіолокації, була б більш корисною.
Однак, станом на червень 2021 року, транспортні засоби Tesla не обладнані радаром. Наразі не видно багато проєктів, призначених для генерації потоків зображень з радара таким же чином, як і поточний ізраїльський проєкт намагається (хоча Міністерство енергетики США спонсорувало одну спробу для радар-джереленої графіки GAN у 2018 році).
Перша публікація 23 грудня 2021 року.


