
Інтерв’ю
Браян Хартцбенд, президент операцій у США, GMEX Robotics – серія інтерв’ю

 Додайте Unite.AI до бажаних джерел у Google
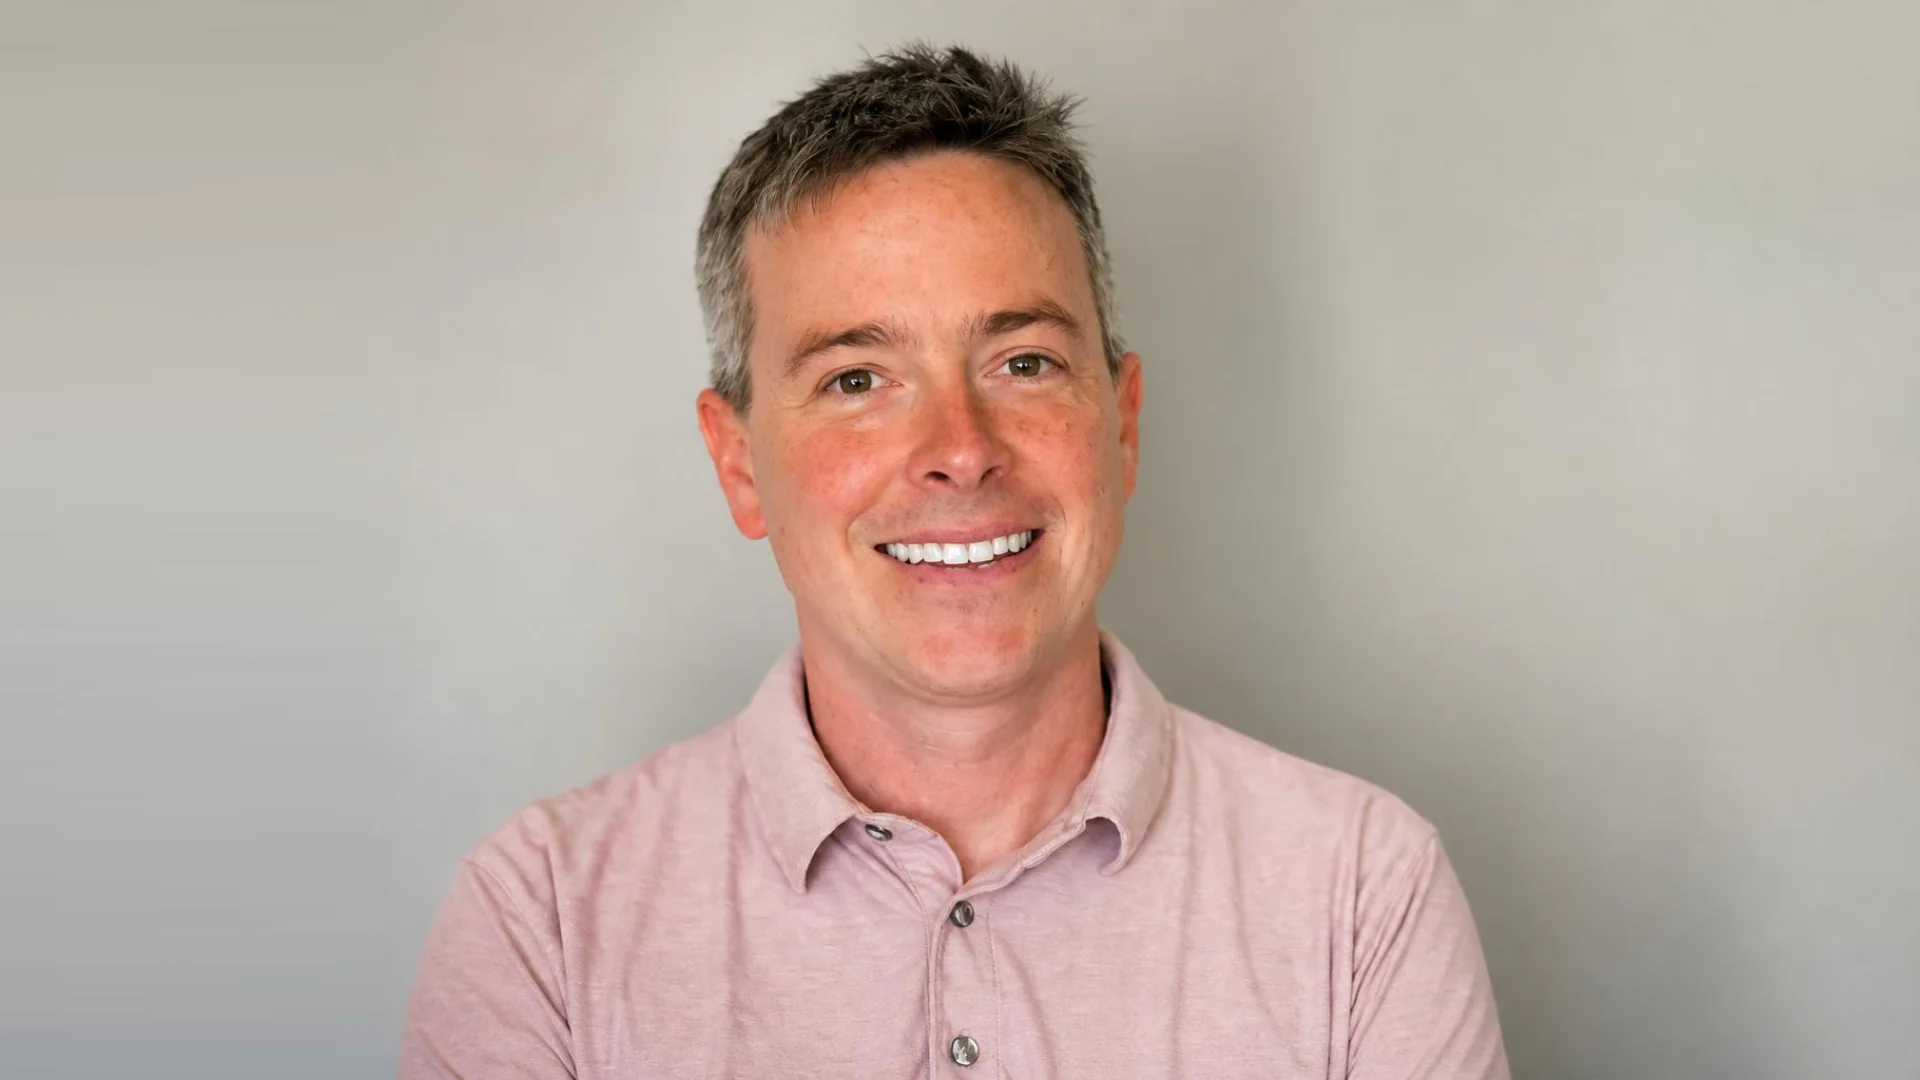
Brian Hartzband, президент операцій у США, GMEX Robotics, очолює розширення компанії в США, зосереджуючись на створенні комерційної присутності, розробці стратегічних партнерств та впровадженні її платформ фізичного ШІ та робототехніки у реальні проекти. До приєднання до GMEX Robotics Хартцбенд провів майже чотири роки в TEKsystems, працюючи у сфері технічного рекрутингу та управління обліковими записами для урядових та вищих навчальних закладів. Раніше він був співзасновником і допомагав керувати Handcrafted 4 Home, де займався розширенням ринку США та партнерствами з великими роздрібними мережами та платформами електронної комерції. На початку кар’єри Хартцбенд працював у управлінні багатством у Merrill Lynch та UBS, консультував клієнтів з високим та надвисоким рівнем капіталу та допомагав будувати значний міжнародний портфель клієнтів.
GMEX Robotics є компанією, що торгується на Nasdaq, яка розробляє інтелектуальні машини для комерційних середовищ. Раніше відома як Fitell Corporation, компанія дотримується підходу, який вона називає «Terminal + Brain», поєднуючи спеціально створене робототехнічне обладнання з адаптивними можливостями ШІ, а не покладаючись на повністю вертикально інтегровану технологічну стеку. Її перший великий комерціалізований напрямок — 2F Culinary AI, платформа робототехніки для комерційних кухонь, що включає системи Bon Vivant 3.0 та Max, які використовують датчики, керування на основі ШІ та програмовані робочі процеси для автоматизації приготування їжі. GMEX також визначила транспорт і логістику, промислову автоматизацію та дослідження ресурсів як довгострокові напрямки розширення. У березні 2026 року компанія оголосила про угоду на AU$4.2 мільйона, що охоплює щонайменше 50 інтелектуальних систем кухонної робототехніки для австралійської групи гостинності, після чого у травні отримала перше замовлення на розгортання.
Ви нещодавно приєдналися до GMEX Robotics як президент операцій у США після кар’єри, що охоплює фінансові послуги, підприємництво, технологічний рекрутинг та корпоративні відносини. Що переконало вас, що фізичний ШІ та робототехніка — це правильний наступний крок, і які ваші пріоритети у будуванні присутності GMEX у США?
Я бачив цінність у ШІ та роботах, особливо в області соціального інтелекту, який розвивається саме зараз. Я хотів робити свій внесок у це. Те, що мене захоплює в GMEX, — це модель Terminal + Brain. Ми не намагаємося робити все самі. Ми створюємо надійне та практичне обладнання і підключаємо його до ШІ найвищого класу. Це абсолютно інший підхід, ніж у більшості компаній робототехніки. Зараз я спілкуюся з інвесторами щодо того, що ми дійсно будуємо, і встановлюю ключові партнерства в США. Це правильний момент для цього.
GMEX описує свою стратегію як екосистему «Terminal + Brain», у якій робототехнічне обладнання з’єднує фізичний світ із шаром інтелекту ШІ. Чи можете ви пояснити, як працює ця архітектура і що, на вашу думку, відрізняє її від більш вертикально інтегрованих підходів до робототехніки?
Більшість компаній робототехніки намагаються створювати все самостійно: апаратне забезпечення, програмне забезпечення, ШІ. Це дорого і повільно. Ми діємо інакше. Terminal — це наше обладнання. Brain — це наш шар оркестрації ШІ, який ми створюємо у партнерстві, наприклад, з 247meta. Перевага — гнучкість. Якщо з’явиться кращий ШІ, ми інтегруємо його без потреби перебудовувати робот. Ми не прив’язані до однієї ставки. Ми зосереджуємось на тому, у чому найкращі: надійне, практичне обладнання, і співпрацюємо з провідними ШІ, замість того, щоб намагатися обійти всіх у технологічній сфері самостійно. Це означає швидший цикл ітерацій, менші капітальні витрати, і ми рухаємось зі швидкістю інновацій ШІ, а не термінів механічної інженерії.
GMEX уклав угоду про придбання початкової частки в MediaMeta.ai, технологія якої зосереджена на соціальному інтелекті та моделюванні людської поведінки. Що означає «соціальний інтелект» у контексті робота і які нові можливості він може відкрити, яких сьогоднішні мультимодальні моделі ШІ не можуть надійно надати?
Соціальний інтелект означає роботів, які думають про людей, а не лише про завдання. Сучасний ШІ добре справляється з візуальними, мовними та логічними задачами. Однак він слабкий у розумінні людини, її емоційного стану, реальних потреб і того, як взаємодіяти з нею в реальному середовищі. Ми підписали остаточну угоду з MediaMeta, оскільки їхня орієнтація на моделювання людської поведінки саме заповнює цей прогалину. Саме в цьому напрямку MediaMeta планує розвивати свою довгострокову дорожню карту, створюючи ШІ соціального інтелекту та моделювання поведінки як шар контекстуального розуміння, який згодом може доповнити нашу екосистему Terminal + Brain. За умови розробки, інтеграції та тестування ці можливості можуть допомогти роботам інтерпретувати контекст, комунікаційні патерни та людські наміри, що є різницею між роботом, який лише виконує завдання, і тим, який дійсно корисний.
У яких аспектах найсучасніші роботи все ще стикаються з труднощами при інтерпретації людей? Чи є основними обмеженнями розпізнавання емоцій та намірів, розуміння соціального контексту, адаптація до культурних відмінностей, чи щось більш фундаментальне?
Все вищезазначене. Але справжня проблема в тому, що розробка ШІ оптимізована під виконання завдань: чи зможе робот підняти об’єкт, пройтись по кімнаті? Це вимірювано. Читати людей – ні. Тому цьому приділяють менше уваги. Роботи можуть розпізнати, що хтось виглядає засмученим, але вони слабкі у розумінні, чому ця людина засмучена і що дійсно допоможе. Навіть невеликі помилки підривають довіру. Робот, який правильно розпізнає 90 % соціальних сигналів, звучить добре в тестовому середовищі, але в реальному світі решта 10 % має значення. Люди вирішують, що не хочуть працювати з такою машиною. Нам потрібно змінити пріоритети. Це те, над чим ми працюємо в GMEX.
Робот, що працює на складі, часто може функціонувати в межах відносно структурованих правил, тоді як робот у лікарні, готелі, школі чи будинку стикається з набагато менш передбачуваною людською поведінкою. Як має змінитися стек ШІ, коли роботи переходять у ці більш соціально складні середовища?
Соціальний інтелект. На складі ви можете закодувати правила. Середовище передбачуване. Коли ви ставите робота в простір, де є люди, все змінюється. Люди імпровізують, змінюють свою думку, мають погані дні. ШІ повинен читати це в реальному часі і адаптуватися. Це вже не лише правила, а контекст. Робот має розуміти момент, людину, середовище і вирішувати, що має сенс. Для цього потрібна швидка зв’язність і зовсім інша архітектура під ним. Також він має знати, коли варто попросити допомоги, замість того, щоб гадати неправильно.
Моделювання людської поведінки неминуче піднімає питання конфіденційності, згоди, упередженості та неправильного тлумачення людських намірів. Як розробникам будувати соціальний інтелект у роботах, не створюючи надмірно нав’язливих машин або не роблячи потенційно суттєвих припущень про людей?
В кінцевому підсумку створення соціального інтелекту в роботах – це про те, щоб бути корисним, не будучи дивним. Роботи не повинні психоаналізувати людей або вгадувати, що хтось «мав на увазі» – саме так виникають проблеми конфіденційності та неправильні припущення. Тримайтеся того, що можна спостерігати: як хтось рухається, наскільки близько він, жести. Дайте людям контроль за допомогою очевидних підказок щодо конфіденційності та простих взаємодій за принципом opt‑in. Зберігайте мінімальний обсяг даних, обробляйте їх локально, коли це можливо, і проводьте аудит поведінки, щоб вона ставилася однаково до всіх. MediaMeta формалізує рамки захисту даних та відповідального ШІ, спрямовані на мінімізацію даних, прозорість, перевірку упередженості, людський нагляд і простежуваність. Це саме той продуманий підхід, який ми хочемо інтегрувати в наші системи. Якщо робот не впевнений, чого хоче людина, він має сповільнитися, надати простір або зробити паузу. Так будується соціальна обізнаність без переходу меж.
Як насправді оцінювати, чи робот став кращим у розумінні людей? Які типи бенчмарків, симуляцій або реальних випробувань потрібні, щоб виміряти соціальний інтелект, а не лише успішне завершення завдання?
Не можна просто дивитися, чи завершив робот завдання. Потрібно оцінювати мікроповедінку: чи забезпечує робот комфортну відстань, чи поступається, коли хтось входить у його шлях, чи рухається з правильним темпом, чи вагається, коли намір неясний? У симуляції ви проводите стрес‑тести з густими натовпами, різкими зупинками, неоднозначними жестами. У реальному світі ви спостерігаєте, чи робот здається передбачуваним і комфортним для людей навколо, і чи його поведінка послідовна в різних групах. Це справжній бенчмарк – не завершення завдання, а те, чи люди відчувають, що робот «розуміє», як рухатися і координуватися у спільному просторі.
GMEX вже почала комерціалізовувати свою платформу кухонної робототехніки Bon Vivant. Чого компанія дізналася з цих перших реальних впроваджень про розрив між демонстрацією роботів з ШІ та їх надійною роботою в комерційному середовищі?
Існує реальний розрив між доведенням, що робот може виконати завдання, і доведенням, що він може робити це надійно, день за днем, у комерційному середовищі. У демонстрації все контрольовано. Реальні кухні – це висока температура, великий обсяг, непередбачуване обладнання, яке піддається ударам, інгредієнти різняться, люди постійно змінюють ритм. Bon Vivant стаціонарний, тому виклик не в навігації; він у повторюваності, довговічності, відновленні після помилок і інтеграції з існуючими робочими процесами. Ми зрозуміли, що надійність приходить від обробки «нудних» речей: витримка тепла і жиру, збереження калібрування, плавне відновлення при відхиленнях, підтримка темпу без уповільнення людей. Комерційна робототехніка – це не про те, щоб довести, що робот може готувати. Це про те, щоб довести, що він може готувати послідовно, безпечно, без створення навантаження в реальному бізнесі.
GMEX також розробляє багатофакторну платформу ШІ, призначену для координації різних моделей і робочих процесів. Як ви бачите майбутнє злиття цифрових агентів ШІ та фізичних роботів, і чи може один інтелектуальний шар зрештою координувати як програмних агентів, так і флотилії машин?
Цифрові AI‑агенти та фізичні роботи все більше збігаються навколо спільного шару координації. Програмні агенти можуть інтерпретувати запити та керувати цифровими робочими процесами. Роботи виконують завдання у фізичному світі. Спільний інтелектуальний шар з’єднує їх, перетворюючи бізнес‑ціль у завдання, підбираючи потрібні моделі та агентів і координуючи виконання. Ключова різниця полягає у координації проти контролю: спільний шар вирішує, що має статися і хто це має виконати, тоді як системи, специфічні для роботів, залишають відповідальність за навігацію, контроль руху та безпеку. Наприклад, на складі програмні агенти обробляють замовлення та перевіряють інвентар, а шар координації запитує відповідного робота для переміщення товару. Цей зворотний зв’язок повертається і інформує наступний крок. Людський нагляд і механізми безпеки залишаються необхідними. Саме на цьому ми зосереджені в 247meta, створюючи поетапний шлях через інтеграцію інтерфейсів, симуляції та контрольовані пілотні проекти для підтримки координованих робочих процесів між корпоративним програмним забезпеченням і фізичними машинами.
Якщо соціальний інтелект стане фундаментальним шаром фізичного AI, що, на вашу думку, зміниться в індустрії робототехніки? Чи може розуміння людської поведінки в кінцевому підсумку виявитися настільки ж важливим для широкого впровадження роботів, як і досягнення в галузі спритності, комп’ютерного зору та логічного мислення?
Соціальний інтелект фундаментально змінить робототехніку. Індустрія зосереджувалась на апаратних можливостях, системах зору, продуктивності — все це важливо, але жодне з цього не гарантує, що робот працюватиме плавно поруч із людьми на кухні чи у виробничому цеху. Соціальний інтелект — це те, що робить робота передбачуваним, легким у взаємодії, узгодженим з тим, як люди природно рухаються та координуються. Коли роботи переходять від контрольованих демонстрацій до реальних комерційних умов, ця частина системи стає такою ж важливою, як апаратне забезпечення та стек управління. Розуміння людської поведінки буде мати таке ж значення, як і прогрес у сприйманні чи надійності. Це різниця між роботом, який може виконати завдання, і роботом, який вписується у потік реальних операцій.
Дякуємо за чудове інтерв’ю, читачі, які хочуть дізнатися більше про цю компанію з робототехніки, повинні відвідати GMEX Robotics.


