
หุ่นยนต์และ AI ทางกายภาพ
WiFi ช่วยให้หุ่นยนต์นำทางภายในอาคาร

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
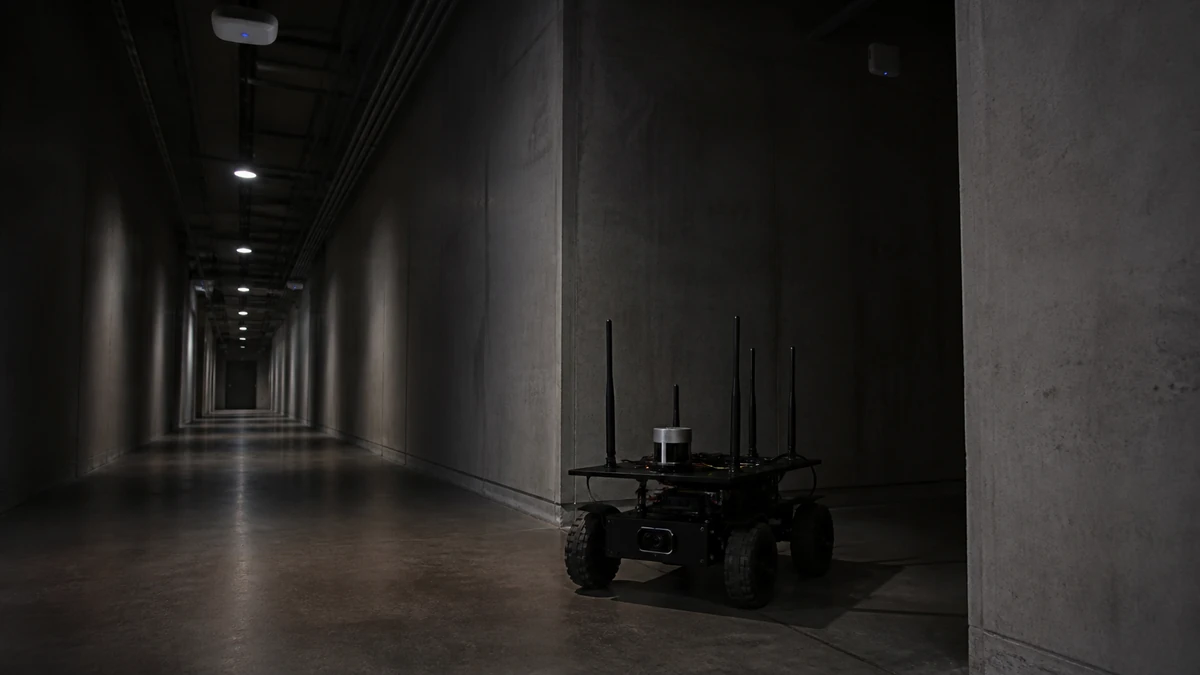
วิศวกรที่มหาวิทยาลัยแคลิฟอร์เนียซานดิเอโกได้พัฒนาเทคโนโลยีที่มีต้นทุนต่ำและใช้พลังงานต่ำ ซึ่งช่วยให้หุ่นยนต์สามารถสร้างแผนที่สภาพแวดล้อมภายในอาคารได้ ระบบนี้ช่วยให้หุ่นยนต์สามารถนำทางได้แม้ในที่ที่มีแสงสว่างต่ำหรือไม่มีเครื่องหมายหรือคุณสมบัติที่รู้จัก
ทีมนักวิจัยเป็นส่วนหนึ่งของกลุ่มการสื่อสารไร้สาย การตรวจวัด และเครือข่าย ซึ่งนำโดย Dinesh Bharadia ศาสตราจารย์ภาควิชาวิศวกรรมไฟฟ้าและคอมพิวเตอร์แห่ง UC San Diego ระบบนี้จะถูกนำเสนอที่การประชุมสัมมนาระดับนานาชาติเกี่ยวกับหุ่นยนต์และการควบคุมอัตโนมัติ (ICRA) ในปี 2022 ที่ฟิลาเดลเฟีย ซึ่งจะจัดขึ้นตั้งแต่วันที่ 23 ถึง 27 พฤษภาคม
การวิจัยนี้ได้รับการตีพิมพ์ใน IEEE Robotics and Automation
แนวทางใหม่
เทคโนโลยีที่พัฒนาขึ้นใหม่นี้มีเซ็นเซอร์ที่พึ่งพาสัญญาณวายฟายเพื่อให้หุ่นยนต์สามารถสร้างแผนที่สภาพแวดล้อมและเส้นทางได้ ระบบนี้เป็นแนวทางใหม่สำหรับการนำทางหุ่นยนต์ภายในอาคาร และเป็นเอกลักษณ์เมื่อเทียบกับระบบก่อนหน้าที่ใช้เซ็นเซอร์แสงเช่นกล้องและ LiDARs
เซ็นเซอร์ “วายฟาย” ใช้สัญญาณความถี่วิทยุแทนแสงหรือสัญญาณภาพเพื่อ “มองเห็น” ซึ่งช่วยให้สามารถทำงานได้ดีขึ้นในสภาพแวดล้อมที่กล้องและ LiDARs มีปัญหา สภาพแวดล้อมเหล่านี้มักจะมีแสงสว่างต่ำ แสงสว่างที่เปลี่ยนแปลง และสภาพแวดล้อมที่ซ้ำกัน เช่น ทางเดินยาว
ทางเลือกแทน LiDARs
วายฟายช่วยให้เทคโนโลยีนี้สามารถเป็นทางเลือกที่ประหยัดกว่า LiDARs ซึ่งมีราคาแพงและต้องการพลังงานมาก
“เรามีสัญญาณไร้สายเกือบทุกที่ที่เราไป ที่สวยงามของงานนี้คือเราสามารถใช้สัญญาณเหล่านี้เพื่อทำการกำหนดตำแหน่งและสร้างแผนที่ภายในอาคารด้วยหุ่นยนต์” Bharadia กล่าว
Aditya Arun เป็นนักศึกษาระดับปริญญาเอกสาขาวิศวกรรมไฟฟ้าและคอมพิวเตอร์ในห้องปฏิบัติการของ Bharadia และเป็นผู้เขียนลำดับแรกของงานวิจัย
นักวิจัยสร้างระบบต้นแบบด้วยอุปกรณ์ที่มีอยู่ในตลาด ระบบประกอบด้วยหุ่นยนต์ที่มีเซ็นเซอร์วายฟายที่สร้างขึ้นจากทรานซิวเวอร์วายฟายที่มีจำหน่ายในตลาด เซ็นเซอร์วายฟายเหล่านี้ส่งและรับสัญญาณไร้สายไปยังและจากจุดเข้าถึงวายฟายในสภาพแวดล้อม และการสื่อสารนี้ทำให้หุ่นยนต์สามารถกำหนดตำแหน่งและทิศทางของการเคลื่อนที่ได้
Roshan Ayyalasomayajula เป็นนักศึกษาระดับปริญญาเอกสาขาวิศวกรรมไฟฟ้าและคอมพิวเตอร์ในห้องปฏิบัติการของ Bharadia และเป็นผู้ร่วมเขียนงานวิจัย
“การสื่อสารสองทางนี้เกิดขึ้นแล้วระหว่างอุปกรณ์มือถือ เช่น โทรศัพท์ของคุณและจุดเข้าถึงวายฟายทุกเวลา — มันไม่ได้บอกคุณว่าคุณอยู่ที่ไหน” Ayyalasomayajula กล่าว “เทคโนโลยีของเราสามารถใช้การสื่อสารนี้เพื่อทำการกำหนดตำแหน่งและสร้างแผนที่ในสภาพแวดล้อมที่ไม่รู้จัก”
เซ็นเซอร์วายฟายไม่ทราบตำแหน่งของหุ่นยนต์และจุดเข้าถึงวายฟายในสภาพแวดล้อมเมื่อแรกเริ่ม เมื่อหุ่นยนต์เคลื่อนที่ เซ็นเซอร์จะเรียกจุดเข้าถึงและฟังคำตอบ ซึ่งใช้เป็นเครื่องหมาย
สัญญาณไร้สายที่เข้ามาและออกทุกสัญญาณมีข้อมูลทางกายภาพที่เป็นเอกลักษณ์ ซึ่งสามารถใช้เพื่อระบุตำแหน่งของหุ่นยนต์และจุดเข้าถึงวายฟายสัมพันธ์กันอย่างไร อัลกอริทึมช่วยให้เซ็นเซอร์วายฟายสามารถดึงข้อมูลนี้และคำนวณได้ เซ็นเซอร์ยังคงรับส่งข้อมูลและสามารถกำหนดตำแหน่งที่หุ่นยนต์กำลังจะไปได้
เทคโนโลยีนี้ได้รับการทดสอบบนชั้นของอาคารสำนักงาน โดยมีจุดเข้าถึงวายฟายหลายจุดวางไว้รอบพื้นที่ หุ่นยนต์ได้รับการติดตั้งเซ็นเซอร์วายฟาย รวมทั้งกล้องและ LiDAR เพื่อทำการวัดเปรียบเทียบ ทีมควบคุมหุ่นยนต์และทำให้เคลื่อนที่รอบชั้นหลายครั้ง และมันยังเลี้ยวและเดินลงไปในทางเดินยาวและแคบซึ่งมีแสงสว่างและความมืด
การทดสอบแสดงให้เห็นว่าความแม่นยำของการกำหนดตำแหน่งและสร้างแผนที่ที่ให้โดยเซ็นเซอร์วายฟายเทียบเท่ากับเซ็นเซอร์กล้องและ LiDARs ที่มีจำหน่าย
“เราสามารถใช้สัญญาณวายฟาย ซึ่งแทบจะไม่มีค่าใช้จ่าย เพื่อตรวจวัดอย่างทนทานและเชื่อถือได้ในสภาพแวดล้อมที่มีข้อจำกัดด้านการมองเห็น” Arun กล่าว “การตรวจจับวายฟายอาจสามารถแทนที่ LiDARs ที่มีราคาแพงและเสริมเซ็นเซอร์ต้นทุนต่ำอื่นๆ เช่น กล้องในสถานการณ์เหล่านี้”
ทีมจะทำงานเพื่อรวมเซ็นเซอร์วายฟายและกล้องเพื่อพัฒนาการสร้างแผนที่ที่สมบูรณ์ยิ่งขึ้น



