
หุ่นยนต์และ AI ทางกายภาพ
หุ่นยนต์รูปแถบเกลียวบิดเคลื่อนผ่านเขาวงกตซับซ้อนโดยไม่ต้องมีมนุษย์หรือซอฟต์แวร์

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
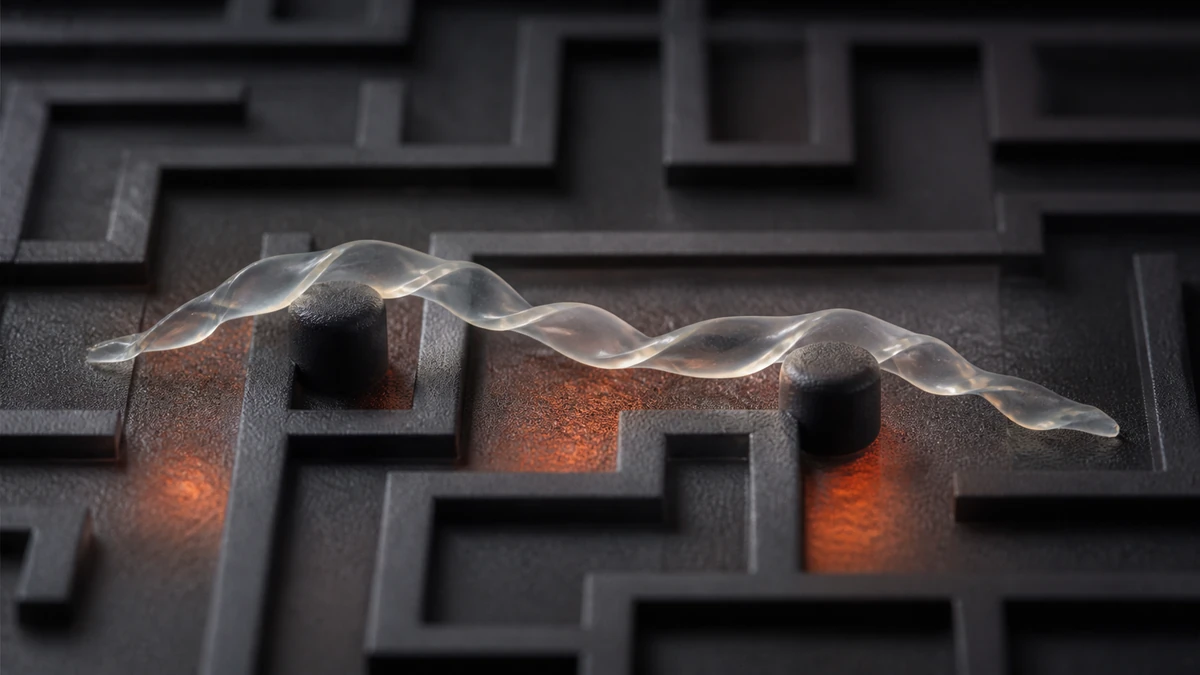
ทีมนักวิจัยจาก North Carolina State University และ University of Pennsylvania พัฒนาหุ่นยนต์อ่อนนุ่มที่เคลื่อนผ่านสภาพแวดล้อมซับซ้อนได้โดยไม่ต้องมีมนุษย์แทรกแซงหรือใช้ซอฟต์แวร์คอมพิวเตอร์
บทความเรื่อง “Twisting for Soft Intelligent Autonomous Robot in Unstructured Environments” ตีพิมพ์ในวารสาร Proceedings of the National Academy of Sciences
การแสดงความฉลาดทางกายภาพ
Jie Yin เป็นผู้ประพันธ์ที่รับผิดชอบการติดต่อของบทความวิจัย และเป็นรองศาสตราจารย์ด้านวิศวกรรมเครื่องกลและการบินและอวกาศที่ NC State
“หุ่นยนต์อ่อนนุ่มเหล่านี้แสดงแนวคิดที่เรียกว่า ‘ความฉลาดทางกายภาพ’ หมายความว่าการออกแบบโครงสร้างและวัสดุอัจฉริยะทำให้หุ่นยนต์เคลื่อนผ่านสถานการณ์ต่าง ๆ ได้ แทนที่จะอาศัยความฉลาดเชิงคำนวณ” Yin กล่าว
หุ่นยนต์อ่อนนุ่มสร้างจากอีลาสโตเมอร์ผลึกเหลวที่มีรูปร่างเป็นแถบเกลียวบิด เมื่อวางแถบนี้บนพื้นผิวที่มีอุณหภูมิอย่างน้อย 55 องศาเซลเซียส ส่วนที่สัมผัสพื้นผิวจะหดตัว ขณะที่ส่วนที่สัมผัสอากาศยังคงเดิม ทำให้เกิดการกลิ้ง และยิ่งพื้นผิวร้อนขึ้น หุ่นยนต์ก็ยิ่งกลิ้งเร็วขึ้น
“ก่อนหน้านี้มีการทำเช่นนี้ด้วยแท่งผิวเรียบ แต่รูปร่างนั้นมีข้อเสีย เมื่อเจอวัตถุ มันจะเพียงหมุนอยู่กับที่” Yin กล่าว “หุ่นยนต์อ่อนนุ่มรูปแถบเกลียวบิดที่เราสร้างสามารถผ่านสิ่งกีดขวางเหล่านี้ได้โดยไม่ต้องมีมนุษย์หรือคอมพิวเตอร์แทรกแซงเลย”
การเคลื่อนผ่านสภาพแวดล้อมโดยไม่ใช้ซอฟต์แวร์
หุ่นยนต์ทำเช่นนี้ได้สองวิธี เมื่อปลายด้านหนึ่งของแถบพบวัตถุ มันจะหมุนเล็กน้อยเพื่ออ้อมสิ่งกีดขวาง เมื่อส่วนกลางของหุ่นยนต์พบวัตถุ มันจะดีดตัว ซึ่งเป็นการปลดปล่อยพลังงานการเสียรูปที่สะสมไว้อย่างรวดเร็ว ทำให้แถบกระโดดเล็กน้อยและปรับทิศทางก่อนตกลงสู่พื้น แถบอาจดีดตัวมากกว่าหนึ่งครั้งก่อนจะพบทิศทางที่เหมาะสมสำหรับผ่านสิ่งกีดขวาง
“ในแง่นี้ มันคล้ายหุ่นยนต์ดูดฝุ่นที่หลายคนใช้ในบ้านมาก” Yin กล่าว “แต่หุ่นยนต์อ่อนนุ่มที่เราสร้างรับพลังงานจากสิ่งแวดล้อมและทำงานโดยไม่ต้องเขียนโปรแกรมคอมพิวเตอร์”
Yao Zhao เป็นผู้ประพันธ์ชื่อแรกของบทความ และเป็นนักวิจัยหลังปริญญาเอกที่ NC State
“การหมุนและการดีดตัว ซึ่งช่วยให้หุ่นยนต์ผ่านสิ่งกีดขวาง มีความแรงเปลี่ยนแปลงอย่างต่อเนื่องตามตำแหน่งสัมผัส” Zhao กล่าว “การดีดตัวแรงที่สุดเกิดเมื่อวัตถุสัมผัสตรงกลางแถบ แต่แถบยังดีดตัวได้เมื่อสัมผัสห่างจากตรงกลาง เพียงแต่แรงน้อยลง ยิ่งห่างจากตรงกลาง การดีดตัวก็ยิ่งลดลง จนถึงช่วงหนึ่งในห้าสุดท้ายของความยาวแถบ ซึ่งจะไม่เกิดการดีดตัวเลย”
ทีมวิจัยทดลองหลายครั้งเพื่อแสดงว่าหุ่นยนต์รูปแถบเคลื่อนผ่านสภาพแวดล้อมคล้ายเขาวงกตได้หลากหลายแบบ นอกจากนี้ยังแสดงว่าหุ่นยนต์อ่อนนุ่มทำงานในสภาพแวดล้อมทะเลทรายได้อย่างมีประสิทธิภาพ เพราะมันขึ้นและลงเนินทรายร่วนได้
“สิ่งนี้น่าสนใจและดูสนุก แต่ที่สำคัญกว่านั้นคือให้ข้อคิดใหม่ในการออกแบบหุ่นยนต์อ่อนนุ่มที่เก็บเกี่ยวพลังงานความร้อนจากสิ่งแวดล้อมธรรมชาติ และเคลื่อนผ่านสภาพแวดล้อมซับซ้อนที่ไม่มีโครงสร้างตายตัว เช่น ถนนและทะเลทรายอันโหดร้าย ได้ด้วยตนเอง” Yin กล่าว
ผู้ร่วมเขียนบทความยังรวมถึงนักศึกษาปริญญาเอกของ NC State ได้แก่ Yinding Chi, Yaoye Hong และ Yanbin Li ตลอดจน Shu Yang ผู้ดำรงตำแหน่ง Joseph Bordogna Professor ด้านวัสดุศาสตร์และวิศวกรรมที่ University of Pennsylvania



