โมเดลและแพลตฟอร์ม AI
ทีมพัฒนาระบบ LiDAR ใหม่ที่อาจปรับปรุงความปลอดภัยในการขับขี่อัตโนมัติ

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
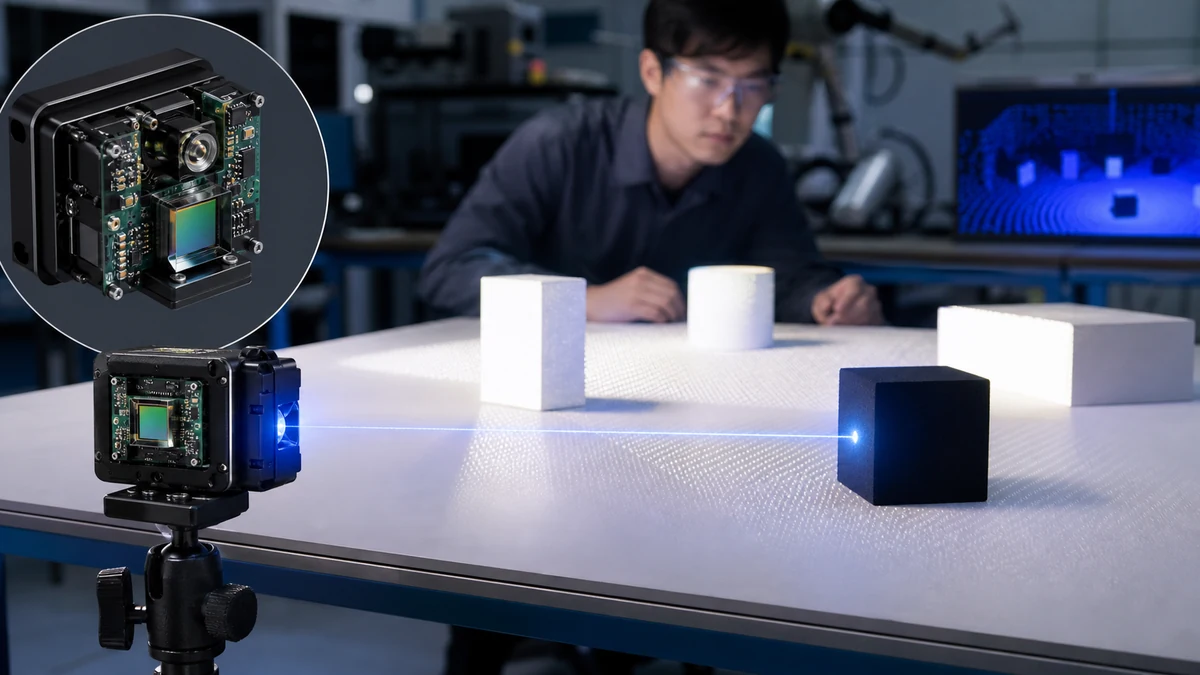
ทีมนักวิจัยนำโดย Susumu Noda จากมหาวิทยาลัยเกียวโตในญี่ปุ่นได้อธิบายระบบ LiDAR 3 มิติที่ไม่ใช้กลไกเคลื่อนไหวของพวกเขาที่ Optica ระบบใหม่นี้สามารถใส่ในฝ่ามือและสามารถใช้เพื่อวัดระยะทางของวัตถุที่มีการสะท้อนแสงไม่ดีและติดตามการเคลื่อนไหวของวัตถุอัตโนมัติ
“ด้วยระบบ LiDAR ของเรา โรบอทและยานพาหนะจะสามารถนำทางในสภาพแวดล้อมที่เปลี่ยนแปลงอยู่ตลอดเวลาได้อย่างปลอดภัยและเชื่อถือได้โดยไม่สูญเสียการมองเห็นวัตถุที่มีการสะท้อนแสงไม่ดี เช่น รถยนต์สีดำเมทัลลิก” Noda กล่าว “การรวมเทคโนโลยีนี้เข้ากับรถยนต์เป็นต้น จะทำให้การขับขี่อัตโนมัติปลอดภัยขึ้น”
ด้วยการพัฒนาแหล่งกำเนิดแสงแบบชิปที่เรียกว่าเลเซอร์โฟโตนิกคริสตัลแบบดูอัลม็อดูเลต (DM-PCSEL) ทีมวิจัยจึงสามารถสร้างระบบใหม่นี้ได้ ความก้าวหน้านี้อาจนำไปสู่การสร้างระบบ LiDAR 3 มิติบนชิปแบบโซลิดสเตตทั้งหมดในอนาคต
“DM-PCSEL รวมการสแกนลำแสงแบบอิเล็กทรอนิกส์ที่ไม่มีเครื่องกลเข้ากับการส่องสว่างแบบแฟลชที่ใช้ใน LiDAR แบบแฟลชเพื่อรับภาพ 3 มิติเต็มรูปแบบด้วยการแฟลชเพียงครั้งเดียว” Noda กล่าว “แหล่งกำเนิดแสงที่ไม่เหมือนใครนี้ช่วยให้เราบรรลุการฉายภาพแบบแฟลชและแบบสแกนโดยไม่ต้องมีชิ้นส่วนเคลื่อนไหวหรือองค์ประกอบทางแสงภายนอกขนาดใหญ่ เช่น เลนส์และองค์ประกอบทางแสงแบบเลี้ยวเบน”
การรวมการสแกนและการส่องสว่างแบบแฟลช
ระบบ LiDAR ใช้ลำแสงเลเซอร์เพื่อส่องสว่างวัตถุและคำนวณระยะทางโดยการวัดเวลาที่ลำแสงที่จะเดินทาง สะท้อนกลับ และกลับมา (ToF) อย่างไรก็ตาม ระบบ LiDAR ส่วนใหญ่ที่ใช้อยู่และกำลังพัฒนานั้นขึ้นอยู่กับส่วนประกอบที่เคลื่อนไหว เช่น มอเตอร์ในการสแกนลำแสงเลเซอร์ ทำให้พวกมันใหญ่โต มีราคาแพง และไม่น่าเชื่อถือ
LiDAR แบบแฟลชเป็นวิธีการที่ไม่ใช้เครื่องกลที่ใช้ลำแสงกว้างและกระจายเพียงลำเดียวเพื่อส่องสว่างและประเมินระยะทางของวัตถุทั้งหมดในมุมมอง อย่างไรก็ตาม ระบบ LiDAR แบบแฟลชไม่สามารถวัดระยะทางของวัตถุที่มีการสะท้อนแสงไม่ดี เช่น รถยนต์สีดำเมทัลลิก เนื่องจากระดับการสะท้อนแสงที่ต่ำ นอกจากนี้ ยังต้องใช้เลนส์และส่วนประกอบออปติคอลภายนอกเพื่อสร้างลำแสงแฟลช ทำให้ระบบเหล่านี้มีขนาดใหญ่
นักวิจัยได้พัฒนาแหล่งกำเนิดแสง DM-PCSEL เพื่อเอาชนะข้อจำกัดเหล่านี้ แหล่งกำเนิดแสงรวมแหล่งกำเนิดแสงแฟลชที่สามารถส่องสว่างมุมมอง 30°×30° และแหล่งกำเนิดแสงที่ให้ลำแสงแบบจุดพร้อมด้วยลำแสงเลเซอร์ 100 ลำที่แคบ
นักวิจัยได้รวมแหล่งกำเนิดแสง DM-PCSEL เข้ากับระบบ LiDAR 3 มิติ ซึ่งช่วยให้พวกเขาสามารถวัดระยะทางของวัตถุหลายชิ้นพร้อมกันโดยใช้การส่องสว่างแบบแฟลชในวงกว้าง ในขณะเดียวกันก็ส่องสว่างวัตถุที่มีการสะท้อนแสงไม่ดีด้วยลำแสงแบบจุดที่เข้มข้นกว่า เพื่อการวัดระยะทางและติดตามการเคลื่อนไหวของวัตถุที่มีการสะท้อนแสงไม่ดี นักวิจัยได้ติดตั้งกล้อง ToF และพัฒนาซอฟต์แวร์ที่ใช้การส่องสว่างแบบสแกนลำแสง
การวัดระยะทางของวัตถุที่มีการสะท้อนแสงไม่ดี
“ระบบ LiDAR 3 มิติของเราที่ใช้ DM-PCSEL ช่วยให้เราสามารถวัดระยะทางของวัตถุที่มีการสะท้อนแสงดีและไม่ดีพร้อมกัน” Noda กล่าว “เลเซอร์ กล้อง ToF และส่วนประกอบที่เกี่ยวข้องทั้งหมดที่จำเป็นต่อการทำงานของระบบถูกประกอบเข้าด้วยกันในลักษณะที่กะทัดรัด ทำให้ระบบมีพื้นที่ติดตั้งเล็กกว่านามบัตร”
นักวิจัยได้ทดสอบระบบใหม่นี้โดยใช้มันเพื่อวัดระยะทางของวัตถุที่มีการสะท้อนแสงไม่ดีที่วางอยู่บนโต๊ะในห้องปฏิบัติการ พวกเขายังสามารถแสดงให้เห็นว่าระบบสามารถรู้จำวัตถุที่มีการสะท้อนแสงไม่ดีและติดตามการเคลื่อนไหวของมันผ่านการส่องสว่างแบบเลือกได้
ทีมจะพยายามที่จะแสดงให้เห็นถึงระบบนี้ในแอปพลิเคชันเชิงปฏิบัติ เช่น การเคลื่อนไหวอัตโนมัติของโรบอทและยานพาหนะ