
หุ่นยนต์และ AI ทางกายภาพ
ปฏิวัติหุ่นยนต์: อุปกรณ์จับยึดที่พิมพ์ด้วยเทคโนโลยี 3 มิติและทำงานโดยไม่ใช้อิเล็กทรอนิกส์

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
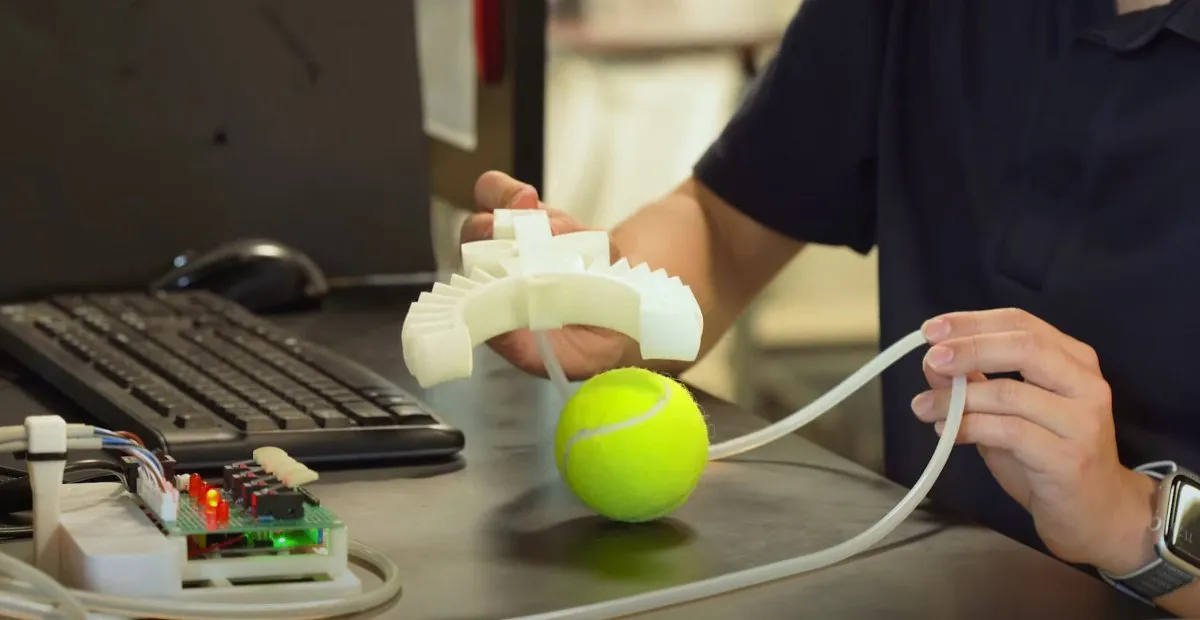
ในขั้นตอนสำคัญสำหรับโรบอทิกส์ ทีมวิศวกรจากมหาวิทยาลัยแคลิฟอร์เนียซานดิเอโก (UCSD) ร่วมกับนักวิจัยจากบริษัท BASF ได้พัฒนา อุปกรณ์จับยึดหุ่นยนต์ที่พิมพ์ด้วยเทคโนโลยี 3 มิติ ที่ทำงานโดยไม่ต้องใช้อิเล็กทรอนิกส์ อุปกรณ์นวัตกรรมนี้สามารถจับ หยิบ และปล่อยวัตถุ และเป็นหลักฐานของศักยภาพของการพิมพ์ 3D ในสาขาโรบอทิกส์
ยุคใหม่ของโรบอทิกส์ที่ใช้สัมผัส
ตัวจับโรบอทที่พิมพ์เป็นชิ้นเดียวมีเซ็นเซอร์แรงโน้มถ่วงและการสัมผัสในตัว การออกแบบที่เป็นเอกลักษณ์นี้ทำให้ตัวจับสามารถโต้ตอบกับวัตถุได้โดยอาศัยสัมผัสเท่านั้น ซึ่งเป็นคุณสมบัติที่ไม่มีอยู่ก่อนหน้านี้ “เราออกแบบการทำงานให้ชุดวาล์วช่วยให้อุปกรณ์จับวัตถุเมื่อสัมผัสและปล่อยในเวลาที่เหมาะสม” Yichen Zhai นักวิจัยหลังปริญญาเอกประจำห้องปฏิบัติการหุ่นยนต์และการออกแบบที่ได้แรงบันดาลใจจากธรรมชาติของ UCSD กล่าว
ตัวจับใช้ตรรกะของไหลเพื่อจำได้ว่าเมื่อจับวัตถุและถือมันไว้ เมื่อมันตรวจจับถึงน้ำหนักของวัตถุที่ดันไปทางด้านข้าง เมื่อหมุนไปที่แนวนอน มันจะปล่อยวัตถุ การใช้สัมผัสในการจัดการวัตถุนี้เป็นการเปลี่ยนแปลงที่สำคัญจากระบบโรบอทแบบดั้งเดิมที่พึ่งพาการรับข้อมูลจากภาพ
การประยุกต์ใช้ของอุปกรณ์จับยึดที่พิมพ์ด้วยเทคโนโลยี 3 มิติ
อุปกรณ์จับยึดที่พิมพ์ด้วยเทคโนโลยี 3 มิติมีศักยภาพที่จะใช้ได้ในหลาย ๆ ด้าน สามารถติดตั้งบนแขนโรบอทสำหรับการผลิตอุตสาหกรรม การผลิตอาหาร และการจัดการผลไม้และผัก นอกจากนี้ยังสามารถติดตั้งบนโรบอทสำหรับการวิจัยและการสำรวจได้ นอกจากนี้ยังสามารถทำงานได้โดยไม่ต้องเชื่อมต่อ โดยใช้ขวดก๊าซความดันสูงเป็นแหล่งพลังงานเพียงอย่างเดียว
ทีมงานได้เอาชนะความท้าทายทั่วไปในการพิมพ์โรบอทแบบอ่อน เช่น ความแข็งและการรั่วไหล โดยการพัฒนาเทคนิคการพิมพ์ 3D ใหม่ เทคนิคนี้เกี่ยวข้องกับการเคลื่อนไหวของหัวพิมพ์ที่ติดตามเส้นทางที่ต่อเนื่องกันตลอดรูปแบบของแต่ละชั้นที่พิมพ์ ทำให้โอกาสเกิดการรั่วไหลและข้อบกพร่องในงานพิมพ์ลดลง “มันเหมือนกับการวาดรูปโดยไม่เคยยกดินสอออกจากกระดาษ” ไมเคิล ที โทลีย์ รองศาสตราจารย์ที่ UCSD กล่าว
การพัฒนาครั้งนี้เป็นหลักฐานของศักยภาพของการพิมพ์ 3D ในการปฏิวัติสาขาโรบอทิกส์ โดยการกำจัดความจำเป็นในการใช้อิเล็กทรอนิกส์ ทีมงานที่ UCSD ได้เปิดโอกาสใหม่ ๆ สำหรับการออกแบบและฟังก์ชันของระบบโรบอท
อนาคตของโรบอทิกส์ที่พิมพ์ 3D
แนวทางใหม่ของทีมในการพิมพ์ 3D ได้ทำให้เกิดการสร้างโครงสร้างที่อ่อนกว่าโดยรวม วิธีการใหม่นี้ทำให้สามารถพิมพ์ผนังบางได้ถึง 0.5 มิลลิเมตร และรูปทรงโค้งซับซ้อน ทำให้สามารถเปลี่ยนรูปได้ในระดับที่สูงขึ้น นักวิจัยได้พัฒนาวิธีการตามแนวคิดของ Eulerian path ซึ่งเป็นแนวคิดในทฤษฎีกราฟที่เกี่ยวข้องกับการเดินผ่านเส้นเชื่อมทุกเส้นของกราฟครั้งเดียวเท่านั้น “เมื่อเราติดตามกฎเหล่านี้ เราสามารถพิมพ์หุ่นยนต์อ่อนขับเคลื่อนด้วยลมที่ทำงานได้และมีวงจรควบคุมในตัวอย่างสม่ำเสมอ” โทลีย์กล่าว
การพัฒนาอุปกรณ์จับยึดที่พิมพ์ด้วยเทคโนโลยี 3 มิตินี้เป็นขั้นตอนสำคัญในสาขาหุ่นยนต์ โดยการกำจัดความจำเป็นในการใช้อิเล็กทรอนิกส์ ทีมงานได้เปิดโอกาสใหม่ ๆ สำหรับการออกแบบและฟังก์ชันของระบบโรบอท การใช้สัมผัสในการจัดการวัตถุนี้เป็นการเปลี่ยนแปลงที่สำคัญจากระบบโรบอทแบบดั้งเดิมที่พึ่งพาการรับข้อมูลจากภาพ
ในอนาคต เราสามารถคาดหวังว่าจะมีการพัฒนามากขึ้นในด้านนี้ โดยมีการพิมพ์ 3D มีบทบาทสำคัญในการพัฒนาระบบโรบอทที่มีนวัตกรรมและคุ้มค่า ทีมงานที่ UCSD ได้แสดงให้เห็นถึงศักยภาพของการพิมพ์ 3D ในการปฏิวัติสาขาโรบอทิกส์



