
หุ่นยนต์และ AI ทางกายภาพ
นักวิจัยพัฒนาเอ็กซอสเกเลตันหุ่นยนต์ที่สามารถเดินได้ด้วยตนเอง

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
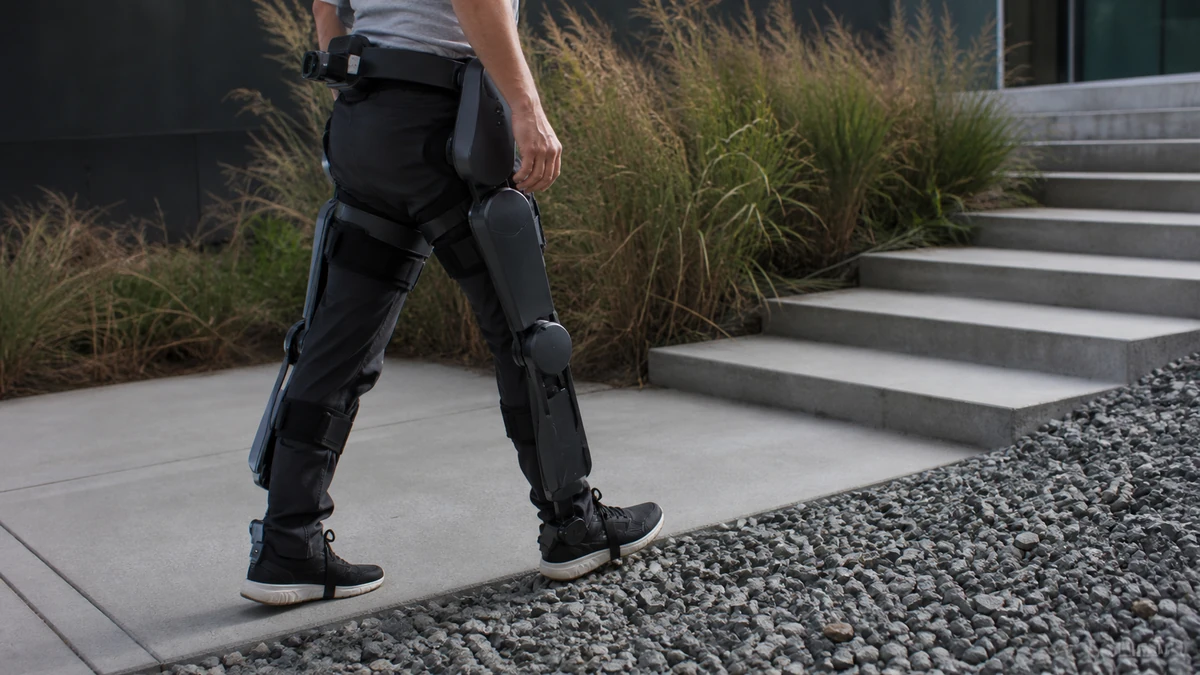
นักวิจัยด้านหุ่นยนต์ที่มหาวิทยาลัยวอเตอร์ลู正在ทำงานในหนึ่งในความก้าวหน้าที่สำคัญที่สุดในด้านหุ่นยนต์ ซึ่งก็คือ เอ็กซอสเกเลตันหุ่นยนต์ที่สามารถเดินได้ด้วยตนเอง เทคโนโลยีใหม่นี้รวมถึงขาเทียมที่สามารถคิดและเคลื่อนไหวได้ด้วยตนเองโดยใช้ปัญญาประดิษฐ์ (AI)
ระบบใหม่ที่พัฒนาขึ้นขึ้นอยู่กับการผสมผสานระหว่าง AI และการมองเห็นของคอมพิวเตอร์เพื่อเลียนแบบการเดินของมนุษย์โดยการสังเกตสิ่งแวดล้อมและปรับเปลี่ยนการเคลื่อนไหว
การวิจัยนี้ได้รับการตีพิมพ์ในวารสาร IEEE Transactions on Medical Robotics and Bionics และเป็นส่วนหนึ่งของชุดการวิจัยที่ยาวกว่านี้ โดยมีชื่อเรื่องว่า “Simulation of Stand-to-Sit Biomechanics for Robotic Exoskeletons and Prostheses with Energy Regeneration”
Brokoslaw Lashowski เป็นนักศึกษาระดับ博士ในด้านการออกแบบระบบ และเป็นผู้นำโครงการวิจัย ExoNet ที่มหาวิทยาลัย
“เรากำลังให้เอ็กซอสเกเลตันหุ่นยนต์มองเห็นเพื่อที่พวกเขาจะสามารถควบคุมตัวเองได้” Lashowski กล่าว
แม้ว่าเอ็กซอสเกเลตันขาจะถูกควบคุมโดยมอเตอร์ แต่ก็ไม่ใช่ทางเลือกที่ดีที่สุดเนื่องจากต้องการการควบคุมด้วยมือผ่านแอปพลิเคชันบนสมาร์ทโฟนหรือจอยสติ๊ก
“ซึ่งอาจไม่สะดวกและต้องใช้ความพยายามมาก” Lashowski กล่าว “ทุกครั้งที่คุณต้องการทำกิจกรรมใหม่ๆ คุณจะต้องหยุด ใช้สมาร์ทโฟน และเลือกโหมดที่ต้องการ”
AI และกล้องสวมใส่
เพื่อปรับปรุงระบบและ克服ข้อจำกัดเหล่านี้ ทีมวิจัยได้ติดตั้งเอ็กซอสเกเลตันให้กับผู้ใช้และใช้กล้องสวมใส่ พวกเขายังได้ปรับปรุงซอฟต์แวร์ AI เพื่อให้สามารถประมวลผลวิดีโอฟีดได้อย่างมีประสิทธิภาพและแม่นยำ โดยสามารถรับรู้สิ่งกีดขวาง เช่น บันได ประตู และสิ่งอื่นๆ ในสิ่งแวดล้อม
ทีมวิจัยจะส่งคำสั่งไปยังมอเตอร์เพื่อให้เอ็กซอสเกเลตันหุ่นยนต์สามารถเดินได้ด้วยตนเอง และสามารถปีนบันไดและหลีกเลี่ยงสิ่งกีดขวางได้ นอกจากนี้ยังสามารถวิเคราะห์การเคลื่อนไหวของผู้ใช้และพื้นที่ที่จะมาถึงเพื่อทำการกระทำที่เหมาะสม
Lashowski ได้รับการดูแลโดย John McPhee ศาสตราจารย์ด้านวิศวกรรมและประธานการวิจัยด้าน Biomechatronic System Dynamics ของประเทศแคนาดา
“วิธีการควบคุมของเราจะไม่ต้องใช้ความคิดของมนุษย์” Lashowski กล่าว “คล้ายกับรถยนต์ไร้คนขับที่สามารถขับรถเองได้ เรากำลังออกแบบเอ็กซอสเกเลตันและขาเทียมที่สามารถเดินได้ด้วยตนเอง”
อีกหนึ่ง目标ของทีมวิจัยคือการปรับปรุงประสิทธิภาพการใช้พลังงานของมอเตอร์สำหรับเอ็กซอสเกเลตันหุ่นยนต์โดยใช้แบตเตอรี่ที่สามารถชาร์จได้ด้วยตนเองผ่านการเคลื่อนไหวของมนุษย์
การก้าวหน้าของเอ็กซอสเกเลตัน
ผลงานใหม่จากทีมวิจัยนี้ทำให้การก้าวหน้าของเอ็กซอสเกเลตันไปสู่ขั้นตอนต่อไป ในช่วงไม่กี่ปีที่ผ่านมา มีการก้าวหน้าหลายอย่างในด้านนี้ เช่น ฮอนด้าประกาศในปี 2019 ว่าพวกเขากำลังพัฒนาเอ็กซอสเกเลตันเพื่อเพิ่มความแข็งแรงของมนุษย์ ในเวลาเดียวกัน เอ็กซอสเกเลตันถูกใช้ในญี่ปุ่นเพื่อช่วยให้ผู้คนสามารถทำงานต่อไปได้เมื่อพวกเขาแก่ขึ้น
อย่างไรก็ตาม เอ็กซอสเกเลตันหุ่นยนต์ที่สามารถเดินได้ด้วยตนเองเป็นสิ่งที่ยากที่จะบรรลุผล ซึ่งเป็นสิ่งที่ทำให้ความก้าวหน้านี้มีคุณค่าและน่าตื่นเต้น


