
Robotik och fysisk AI
Facebook Skapar Metod Som Kan Tillåta AI-Robotar Att Navigera Utan Karta

 Lägg till Unite.AI bland dina föredragna källor på Google
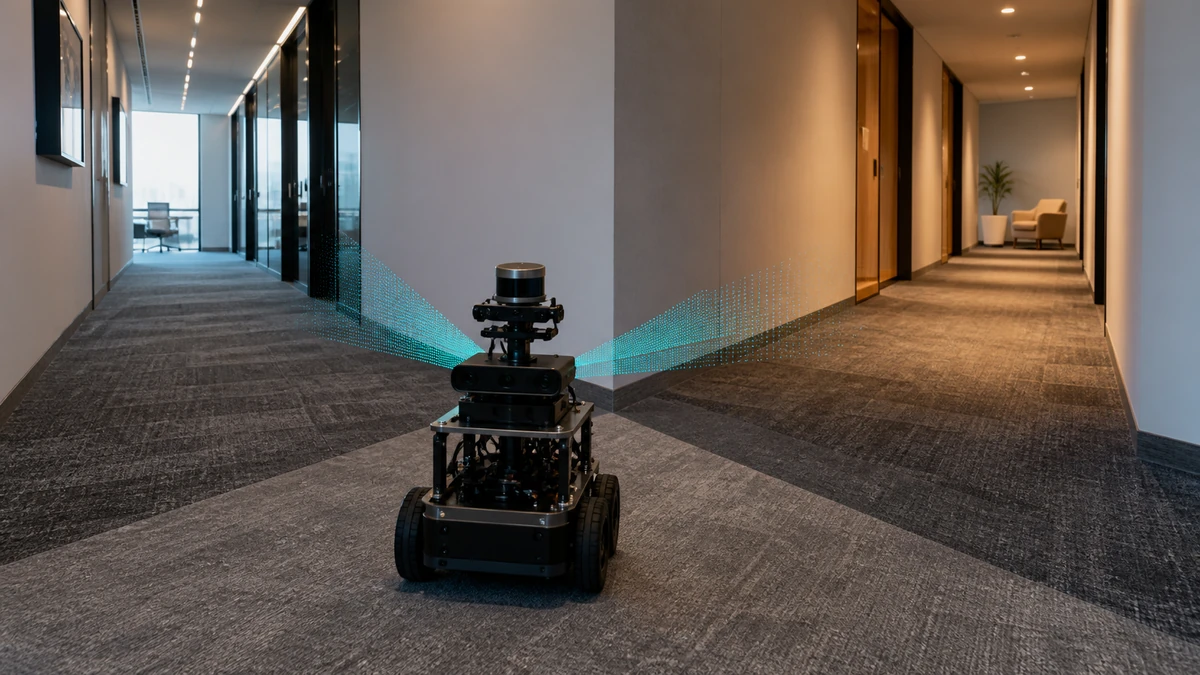
Facebook (META ) har nyligen skapat en algoritm som förbättrar en AI-agents förmåga att navigera i en miljö, vilket låter agenten bestämma den kortaste vägen genom nya miljöer utan tillgång till en karta. Medan mobila robotar vanligtvis har en karta programmerad i dem, kan den nya algoritmen som Facebook designat möjliggöra skapandet av robotar som kan navigera i miljöer utan behov av kartor.
Enligt en post skapad av Facebook-forskare, är en stor utmaning för robotnavigering att ge AI-system förmågan att navigera genom nya miljöer och nå programmerade destinationer utan en karta. För att tackla denna utmaning skapade Facebook en förstärkt inlärningsalgoritm som distribueras över flera lärande. Algoritmen kallades decentraliserad distribuerad proximal policyoptimering (DD-PPO). DD-PPO gavs endast kompassdata, GPS-data och tillgång till en RGB-D-kamera, men kunde rapporteras för att navigera i en virtuell miljö och nå ett mål utan någon kartdata.
Enligt forskarna tränades agenterna i virtuella miljöer som kontorsbyggnader och hus. Den resulterande algoritmen kunde navigera i en simulerad inomhusmiljö, välja rätt väg och snabbt återhämta sig från fel om den valde fel väg. Resultaten från den virtuella miljön var lovande, och det är viktigt att agenterna kan navigera dessa vanliga miljöer på ett tillförlitligt sätt, eftersom en agent i den verkliga världen kan skada sig själv eller sin omgivning om den misslyckas.
Facebooks forskningsteam förklarade att fokus för deras projekt var assistansrobotar, eftersom korrekt och tillförlitlig navigering för assistansrobotar och AI-agenter är avgörande. Forskningsteamet förklarade att navigering är avgörande för en mängd olika assistans-AI-system, från robotar som utför uppgifter i hemmet till AI-drivna enheter som hjälper människor med synskador. Forskningsteamet hävdade också att AI-skapare bör gå bort från kartanvändning i allmänhet, eftersom kartor ofta är föråldrade så snart de ritas, och i den verkliga världen är miljöer ständigt föränderliga och utvecklas.
Som TechExplore rapporterade, använde Facebooks forskningsteam den öppna AI Habitat-plattformen, som möjliggjorde för dem att träna inkarnerade agenter i fotorealistiska 3D-miljöer på ett effektivt sätt. Haven gav tillgång till en uppsättning simulerade miljöer, och dessa miljöer är tillräckligt realistiska för att data som genereras av AI-modellen kan appliceras på verkliga fall. Douglas Heaven i MIT Technology Review förklarade intensiteten i modellens träning:
“Facebook tränade botar i tre dagar inom AI Habitat, en fotorealistisk virtuell mock-up av en byggnadsinteriör, med rum och korridorer och möbler. Under den tiden tog de 2,5 miljarder steg – motsvarande 80 års mänsklig erfarenhet.”
På grund av den renodlade komplexiteten i träningssättet rapporterades forskarna ha gallrat ut de svaga lärande under träningens gång för att påskynda träningstiden. Forskningsteamet hoppas på att ta sin nuvarande modell vidare och skapa algoritmer som kan navigera i komplexa miljöer med endast kameradata, och släppa GPS-data och kompassdata. Anledningen till detta är att GPS-data och kompassdata ofta kan störas inomhus, vara för bullriga eller helt enkelt inte tillgängliga.
Medan tekniken ännu inte har testats utomhus och har svårt att navigera över långa avstånd, är utvecklingen av algoritmen ett viktigt steg i utvecklingen av nästa generations robotar, särskilt leveransdrönare och robotar som opererar i kontor eller hem.





