एआई की मूल बातें
नैनोबॉट क्या हैं? नैनोबॉट की संरचना, संचालन और उपयोग को समझना

 Unite.AI को Google पर अपने पसंदीदा स्रोतों में जोड़ें
मुख्य बिंदुसच्चे नैनोबॉट नैनोमीटर पैमाने के होते हैं जबकि कई उपकरण जिन्हें नैनोबॉट लेबल किया जाता…
और देखें
- सच्चे नैनोबॉट नैनोमीटर पैमाने के होते हैं जबकि कई उपकरण जिन्हें नैनोबॉट लेबल किया जाता है वे वास्तव में माइक्रोरोबॉट होते हैं।
- प्रणोदन विधियाँ जैसे चुंबकीय, ध्वनिक, ऑप्टिकल, रासायनिक या जैविक, प्रत्येक की सीमाएँ होती हैं जो इन विवो उपयोग को प्रभावित करती हैं।
- नैदानिक अनुवाद के लिए प्रतिलिपि योग्य निर्माण, दीर्घकालिक सुरक्षा और मजबूत नेविगेशन की आवश्यकता होती है, न कि केवल गति प्रदर्शन की।
Nanobot अत्यंत छोटे मशीनों के लिए एक लोकप्रिय लेबल है, लेकिन इसे अक्सर बहुत ढीले ढंग से इस्तेमाल किया जाता है। एक वास्तविक नैनोस्केल डिवाइस की महत्वपूर्ण आयाम नैनोमीटर में मापी जाती हैं। कई शोध प्रणाली जिन्हें नैनोरॉबोट कहा जाता है, वास्तव में माइक्रोरॉबोट, माइक्रो/नैनोमोटर या ऐसे कण होते हैं जिनका कुल आकार माइक्रोमीटर में मापा जाता है।
ये उपकरण छोटे धातु मानवाकार नहीं होते। ये इंजीनियर किए गए कण, लचीले तैराक, उत्प्रेरक मोटर, चुंबकीय संरचनाएँ या अणु संयोजन हो सकते हैं जो गति, संवेदन, पेलोड रिलीज़ या जैविक वातावरण के साथ अंतःक्रिया करने के लिए डिज़ाइन किए गए हैं।
मुख्य बिंदु
- नैनोरॉबोट, माइक्रोरॉबोट और अणु मशीनें अलग-अलग आकार रेंज में आती हैं और विभिन्न नियंत्रण तंत्रों का उपयोग करती हैं।
- प्रोपल्शन चुंबकीय, ध्वनिक, प्रकाशीय, रासायनिक या आसपास के तरल द्वारा संचालित हो सकता है।
- नेविगेशन बाहरी क्षेत्रों, इमेजिंग, सेंसरिंग और फीडबैक को मिलाता है; पूर्णतः स्वायत्त क्लिनिकल नैनोबॉट अभी सामान्य दवा नहीं हैं।
- बायोकम्पैटिबिलिटी, पुनर्प्राप्ति, प्रतिरक्षा प्रतिक्रिया, डोज़ नियंत्रण और स्केलेबल निर्माण गति जितना ही महत्वपूर्ण है।
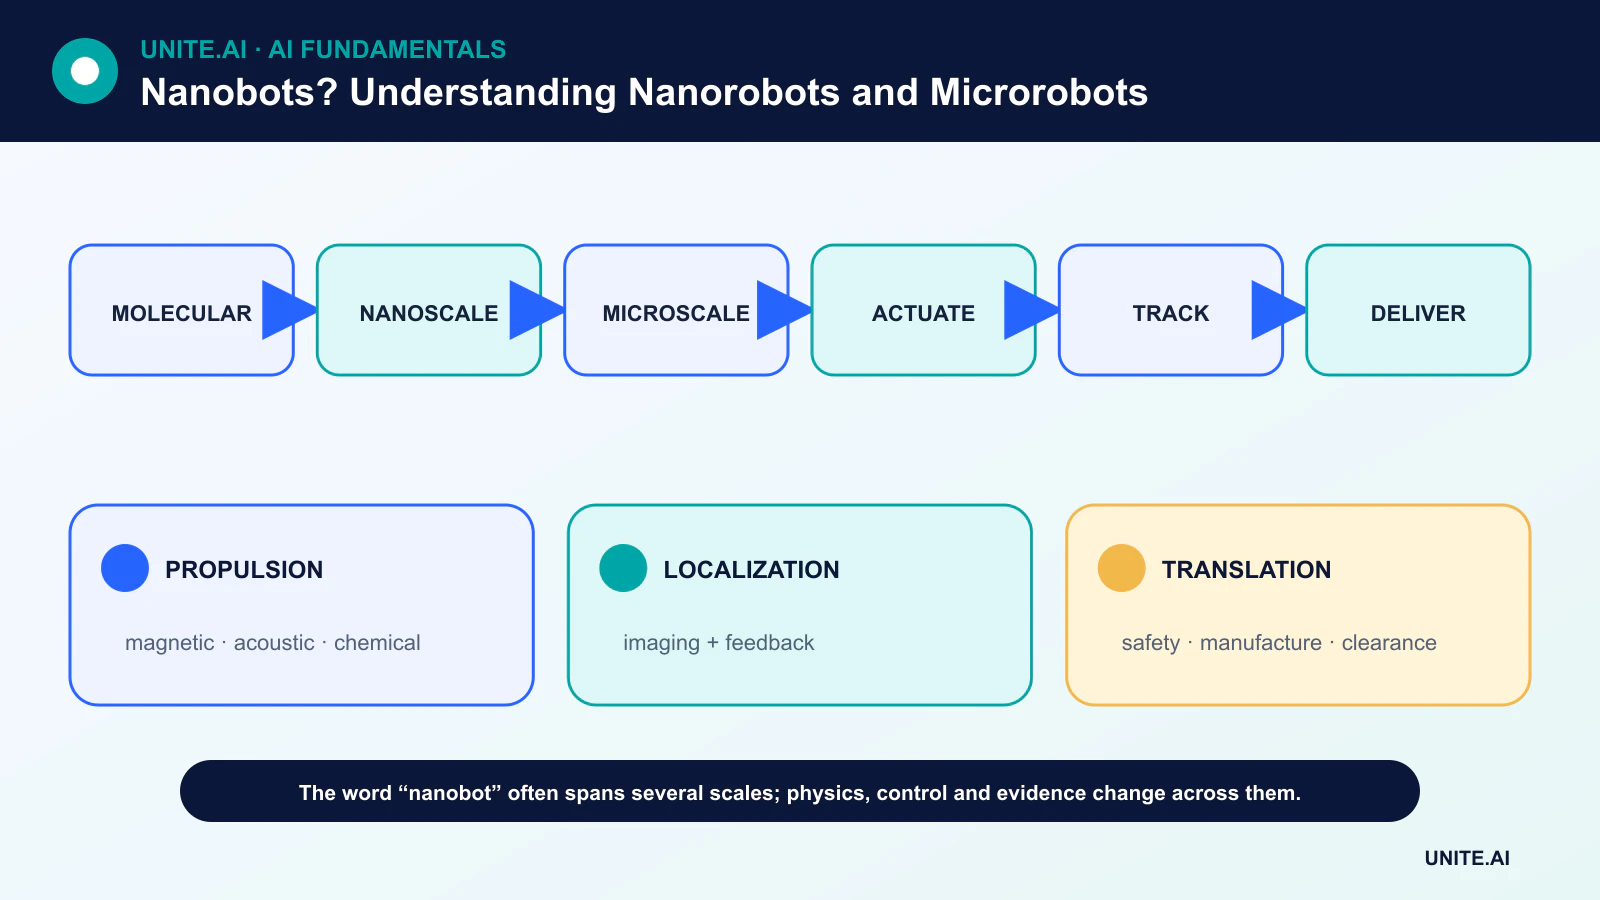
एक स्केल सीढ़ी, न कि एक डिवाइस श्रेणी
एक नैनोमीटर मीटर का एक अरबवाँ हिस्सा है; एक माइक्रोमीटर मीटर का एक मिलियनवाँ हिस्सा है। अणु मशीनें केवल कुछ नैनोमीटर हो सकती हैं, जबकि कई नियंत्रित बायोमेडिकल तैराक दस या सौ माइक्रोमीटर के होते हैं। यह अंतर महत्वपूर्ण है क्योंकि बल, निर्माण तकनीक और इमेजिंग विधियाँ स्केल के साथ बदलती हैं।
बहुत छोटे स्केल पर जड़त्व नगण्य हो जाता है और चिपचिपाहट बल प्रमुख होते हैं। थर्मल गति अभिविन्यास को बाधित कर सकती है। एक मिलिमीटर रोबोट के लिए काम करने वाला डिज़ाइन सिर्फ छोटा नहीं किया जा सकता; प्रोपल्शन और नियंत्रण को लक्ष्य वातावरण की भौतिकी के अनुसार पुनः डिज़ाइन करना पड़ता है।
निर्माण और सामग्री
माइक्रो/नैनोरॉबोट लिथोग्राफी, इलेक्ट्रोडिपोज़िशन, स्व-संयोजन, दो-फोटॉन पॉलिमराइज़ेशन या कण संश्लेषण द्वारा निर्मित किए जा सकते हैं। सामान्य सामग्री में पॉलीमर, चुंबकीय धातु, सिलिका और बायोडिग्रेडेबल यौगिक शामिल हैं। चयन एक्ट्यूएशन, इमेजिंग कंट्रास्ट, पेलोड क्षमता और शरीर से निकासी को प्रभावित करता है।
एक बायोमेडिकल डिज़ाइन को विषाक्तता और विघटन उत्पादों को भी ध्यान में रखना चाहिए। प्रयोगशाला तरल में एक आशाजनक गति प्रदर्शन केवल एक कदम है, जिसके बाद प्रणाली को स्टेरिलाइज़, निरंतर उत्पादन और हानिकारक सूजन या संचयन के बिना उपयोग योग्य बनाना आवश्यक है।
छोटे रोबोट कैसे चलते हैं
चुंबकीय प्रणाली बाहरी क्षेत्रों का उपयोग करके एम्बेडेड चुंबकीय सामग्री को खींचती, घुमाती या दिशा देती हैं। ध्वनिक प्रणाली अल्ट्रासाउंड और दबाव क्षेत्रों का उपयोग करती हैं। प्रकाश संवेदनशील सामग्री को प्रकाश द्वारा चलाया जा सकता है, जबकि उत्प्रेरक मोटर रासायनिक ऊर्जा को गति में बदलते हैं। जैविक प्रोपल्शन बैक्टीरिया या कोशिकाओं का उपयोग कर सकता है।
हर विधि की सीमाएँ हैं। चुंबकीय क्षेत्र ऊतक में प्रवेश कर सकते हैं लेकिन बाहरी उपकरणों की आवश्यकता होती है; प्रकाशीय नियंत्रण बिखराव और गहराई से बाधित होता है; रासायनिक ईंधन इन-विवो में अनुपयुक्त हो सकता है। रक्त वाहिकाओं या जठरांत्र पथ में प्रवाह कमजोर प्रोपल्शन को दबा सकता है।
सेंसरिंग, नेविगेशन और नियंत्रण
नेविगेशन अल्ट्रासाउंड, मैग्नेटिक रेज़ोनेंस, एक्स-रे, फ्लोरेसेंस या अन्य इमेजिंग को बाहरी नियंत्रक के साथ मिलाकर किया जा सकता है। एक फीडबैक लूप स्थिति का अनुमान लगाता है, नियंत्रण संकेत चुनता है और परिणाम की जाँच करता है। कंप्यूटर विज़न ट्रैकिंग में मदद कर सकता है, जबकि सुदृढीकरण सीखना सिमुलेशन या सीमित प्रयोगों में नियंत्रण के लिए अध्ययन किया जा रहा है।
डिवाइस को स्वायत्त कहना विशिष्ट होना चाहिए: क्या यह रासायनिक ग्रेडिएंट का अनुसरण करता है, ऑनबोर्ड लॉजिक निष्पादित करता है, या केवल किसी क्षेत्र पर प्रतिक्रिया देता है? अधिकांश छोटे डिवाइसों में ऑनबोर्ड पावर और गणना अत्यंत सीमित होती है, इसलिए बुद्धिमत्ता अक्सर बाहरी इमेजिंग और नियंत्रण उपकरणों में निहित रहती है।
बायोमेडिकल उपयोग और क्लिनिकल अंतर
शोध लक्ष्य में स्थानीयकृत दवा वितरण, न्यूनतम आक्रामक सैंपलिंग, थ्रोम्बस उपचार, बायोफिल्म विघटन और माइक्रोसर्जरी शामिल हैं। स्थानीय वितरण लक्ष्य पर सांद्रता बढ़ा सकता है जबकि प्रणालीगत एक्सपोज़र घटा सकता है, लेकिन इसके लिए सटीक डोज़, कंटेनमेंट और यह प्रमाण आवश्यक है कि डिवाइस को निकाला या साफ़ किया जा सकता है।
क्लिनिकल अनुवाद के लिए पुनरुत्पादक निर्माण, दीर्घकालिक सुरक्षा, वास्तविक शारीरिक संरचना में मजबूत नेविगेशन और नियामक साक्ष्य आवश्यक हैं। पाठकों को नाटकीय एनीमेशन को अवधारणा मानना चाहिए जब तक कि सहकर्मी-समीक्षित इन-विवो परिणाम और स्पष्ट डिवाइस स्केल द्वारा समर्थन न हो।
नैनोबॉट क्या हैं—और शब्द अक्सर क्या छिपाता है
एक नैनोमीटर मीटर का एक अरबवाँ हिस्सा है, लेकिन कई सिस्टम जिन्हें नैनोबॉट कहा जाता है, वे माइक्रो- या नैनोस्केल कण, कैप्सूल, डीएनए संरचनाएँ, चुंबकीय तैराक या रासायनिक रूप से संचालित मशीनें होती हैं, न कि प्रोसेसर और मोटर वाले स्वायत्त रोबोट। इन स्केलों पर चिपचिपाहट, ब्राउनियन गति, सतह बल, प्रसार और अणु अंतःक्रियाएँ जड़त्व पर हावी होती हैं। एक विश्वसनीय विवरण में आयाम, सामग्री, प्रोपल्शन या परिवहन तंत्र, सेंसरिंग, नियंत्रण, पेलोड और यह बताना चाहिए कि संचालन इन विट्रो, पशु या मानव में प्रदर्शित हुआ है या नहीं।
नैनोमशीनें पासिव कैरियर हो सकती हैं जो pH, तापमान, एंजाइम, प्रकाश, अल्ट्रासाउंड या चुंबकीय स्थितियों के तहत कार्गो रिलीज़ करती हैं; सक्रिय संरचनाएँ बाहरी चुंबकीय क्षेत्रों, उत्प्रेरक प्रतिक्रियाओं, जैविक मोटरों या आकार परिवर्तन के माध्यम से चल सकती हैं। पावर और संचार कठिन होते हैं, इसलिए नियंत्रण अक्सर बाहरी या सामग्री प्रतिक्रिया में एन्कोडेड होता है। निर्माण लिथोग्राफी, स्व-संयोजन, डीएनए ओरिगामी, नैनोपार्टिकल या हाइब्रिड बायोलॉजिकल घटकों से किया जा सकता है। प्रत्येक विधि सटीकता, स्केल, बायोकम्पैटिबिलिटी, पेलोड और पुनरुत्पादकता के बीच समझौता करती है।
चिकित्सा वितरण, मापन और सुरक्षा
लक्षित दवा वितरण का उद्देश्य रोग स्थल पर उपचार को केंद्रित करना और प्रणालीगत एक्सपोज़र को घटाना है। साक्ष्य को बायोडिस्ट्रिब्यूशन, परिसंचरण समय, कोशिका ग्रहण, रिलीज़ काइनेटिक्स, क्लियरेंस, विषाक्तता, प्रतिरक्षा प्रतिक्रिया और चिकित्सीय परिणाम मापना चाहिए—केवल यह नहीं कि कण एक मॉडल में ट्यूमर के पास जमा होते हैं। एन्हांस्ड परमीएबिलिटी एंड रिटेंशन इफ़ेक्ट ट्यूमर और रोगियों में भिन्न होता है। रक्त, श्लेश्म, ऊतक और कोशिकीय बाधाओं के माध्यम से नेविगेशन अलग-अलग विफलता बिंदु बनाते हैं, और एक बाहरी क्षेत्र जो छोटे जानवर में काम करता है, वह मानव शरीर में स्केल नहीं हो सकता।
निर्माण को आकार वितरण, सतह रसायन, दूषित पदार्थ, पेलोड, एग्रीगेशन और संग्रहण पर कड़ी नियंत्रण की आवश्यकता होती है। सामग्री या विघटन उत्पाद सूजन, थक्के, अंग संचयन या पर्यावरणीय स्थायित्व को ट्रिगर कर सकते हैं। नियामक पूरी उत्पाद और उपयोग का मूल्यांकन करते हैं, न कि भविष्यवादी लेबल का। प्रशासन के बाद मॉनिटरिंग और पुनर्प्राप्ति असंभव हो सकती है, इसलिए डोज़ सीमा और फेल-सेफ़ विघटन महत्वपूर्ण हैं। स्वायत्त निदान या मरम्मत के दावे को सेंसर विशिष्टता, गलत कार्रवाई, नियंत्रण और दीर्घकालिक परिणामों के साक्ष्य की आवश्यकता होती है।
नैनोबॉट दावे का मूल्यांकन कैसे करें
सहकर्मी-समीक्षित प्रयोग, स्केल बार, नियंत्रण समूह, नमूना आकार और संचालन वातावरण की जाँच करें। पूछें कि ऊर्जा कौन प्रदान करता है, कमांड डिवाइस तक कैसे पहुँचते हैं, स्थिति कैसे ज्ञात होती है, और कार्य के बाद क्या होता है। सिमुलेटेड ट्रैजेक्टरी को भौतिक प्रयोगों से अलग करें और पशु संभाव्यता को क्लिनिकल लाभ से अलग करें। नैनोटेक्नोलॉजी का वास्तविक मूल्य सामग्री, डायग्नोस्टिक और वितरण में है, लेकिन वर्तमान क्षमताएँ भौतिकी, निर्माण, जीवविज्ञान और सुरक्षा द्वारा सीमित हैं। जितना दावा एक छोटे विज्ञान-कथा रोबोट जैसा दिखता है, उतना ही उसके वास्तविक तंत्र की सावधानीपूर्वक जाँच आवश्यक है।
व्यावहारिक उदाहरण: एक चुंबकीय दवा-डिलीवरी माइक्रोरॉबोट का मूल्यांकन
शोधकर्ता एक चुंबकीय हेलिकल संरचना की रिपोर्ट करते हैं जो दवा को एक तरल चैनल में ले जाता है। एक कठोर मूल्यांकन इसके वास्तविक माइक्रोमीटर आयाम, निर्माण विविधता, क्षेत्र शक्ति, गति, स्टीयरिंग सटीकता, पेलोड, रिलीज़ और रक्त जैसी चिपचिपाहट में व्यवहार को सत्यापित करता है। नियंत्रण में मुक्त दवा, पासिव कैरियर और चुंबकीय डिवाइस की तुलना शामिल है। पारदर्शी चैनल से प्राप्त परिणामों को बिना ऊतक, प्रतिरक्षा और स्केल साक्ष्य के मानव रक्तवाहिका में नेविगेशन कहा नहीं जा सकता।
आगे के अध्ययन बायोडिस्ट्रिब्यूशन, क्लियरेंस, विषाक्तता, हीटिंग, एग्रीगेशन और प्रमाणित मॉडलों में चिकित्सीय प्रभाव को मापते हैं। बाहरी नियंत्रक का स्थान निर्धारण और विफलता व्यवहार प्रणाली का हिस्सा होते हैं। निर्माण को आकार और कोटिंग दोहराने योग्य होना चाहिए, और सामग्री विघटन को ट्रैक किया जाता है। दावे सिमुलेशन, इन विट्रो, पशु और क्लिनिकल चरणों को अलग करते हैं। यदि डिवाइस एक रिमोटली एक्ट्यूएटेड माइक्रोरॉबोट है तो “nanobot” शब्द से बचा जाता है, क्योंकि सटीक भाषा पाठकों को इंजीनियरिंग उपलब्धि और शेष बाधाओं को समझने में मदद करती है।
कार्यान्वयन साक्ष्य और परिचालन तत्परता
उत्पादन निर्णय के लिए केवल सफल प्रदर्शन पर्याप्त नहीं है। इरादे वाले उपयोगकर्ता, संचालन वातावरण, इनपुट, आउटपुट, निर्भरताएँ, मालिक और प्रत्येक महत्वपूर्ण विफलता के परिणाम को परिभाषित करें। ट्यूनिंग से पहले एक पुनरुत्पादक बेसलाइन और संस्करणित मूल्यांकन सेट स्थापित करें। सामान्य मामलों, सीमा स्थितियों, विकृत या अनुपस्थित इनपुट, वितरण शिफ्ट, निर्भरता आउटेज, दुरुपयोग और सबसे अधिक सेवा न मिलने वाले समूह या वातावरणों का परीक्षण करें। कार्य गुणवत्ता को कैलिब्रेशन या अनिश्चितता, लेटेंसी, थ्रूपुट, संसाधन लागत, पहुँच, गोपनीयता और सुरक्षा के साथ मापें। प्रत्येक परिवर्तन और थ्रेशहोल्ड को रिकॉर्ड करें ताकि स्वतंत्र समीक्षक परिणाम को पुनरुत्पादित कर सके और आकर्षक प्रोटोटाइप से साक्ष्य को अलग कर सके।
लॉन्च से पहले रिलीज़, अपवाद, परिवर्तन, रोलबैक और सेवानिवृत्ति के लिए अधिकार निर्धारित करें। चरणबद्ध रोलआउट का उपयोग करें, एक सुरक्षित फॉलबैक रखें, और जानबूझकर डाली गई विफलताओं के साथ मॉनिटरिंग सत्यापित करें। परिचालन टेलीमेट्री को इनपुट गुणवत्ता, आउटपुट व्यवहार, मॉडल या नियम संस्करण, निर्भरता स्वास्थ्य, मानव ओवरराइड और अनावश्यक संवेदनशील डेटा एकत्र किए बिना पुष्टि किए गए परिणाम दिखाने चाहिए। अलर्ट थ्रेशहोल्ड और प्रतिक्रिया मालिक को परिभाषित करें, फिर परिनियोजन के बाद वास्तविक‑विश्व साक्ष्य की समीक्षा करें, न कि ऑफ़लाइन प्रदर्शन को स्थायी मानें। डेटा स्रोत, उपयोगकर्ता, मॉडल, विक्रेता, नीतियों, हार्डवेयर या उद्देश्यों में बदलाव होने पर पुनर्मूल्यांकन करें। एक बनाए रखा सिस्टम दस्तावेज़ित पुनर्प्राप्ति, घटना सीखना, हटाना और रखरखाव प्रक्रियाएँ तथा स्पष्ट बिंदु भी चाहिए जहाँ इसे निष्क्रिय या बदलना आवश्यक हो।
अक्सर पूछे जाने वाले प्रश्न
क्या नैनोबॉट पहले ही रोगियों के भीतर तैर रहे हैं?
छोटे दवा‑डिलीवरी कण और कुछ माइक्रोडिवाइस शोध मौजूद हैं, लेकिन सामान्य‑उद्देश्य स्वायत्त नैनोबॉट अभी नियमित क्लिनिकल तकनीक नहीं हैं।
क्या नैनोबॉट में पारंपरिक कंप्यूटर होते हैं?
आमतौर पर नहीं। इन स्केलों पर नियंत्रण अक्सर बाहरी होता है या सामग्री, रासायनिक या अणु व्यवहार से उत्पन्न होता है, न कि छोटे CPU और बैटरी से।
प्राथमिक संदर्भ