
Interviews
Dr. Patrick M. Pilarski, Inhaber eines Canada CIFAR AI-Lehrstuhls (Amii) – Interviewreihe

 Unite.AI zu deinen bevorzugten Quellen auf Google hinzufügen
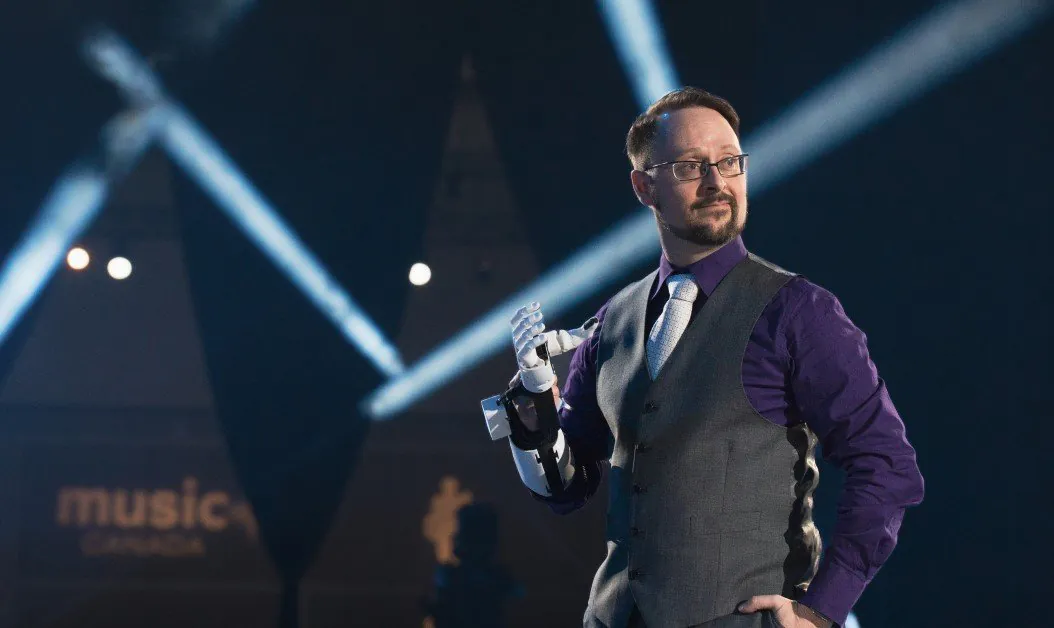
Dr. Patrick M. Pilarski ist Inhaber eines Canada CIFAR AI-Lehrstuhls, ehemaliger Inhaber eines Canada Research Chair für Maschinenintelligenz in der Rehabilitation und Associate Professor in der Abteilung für Physikalische Medizin und Rehabilitation der Medizinischen Fakultät der University of Alberta.
2017 gründete Dr. Pilarski das erste internationale Forschungsbüro von DeepMind in Edmonton, Alberta, mit. Dort war er bis 2023 einer der beiden Standortleiter und Senior Staff Research Scientist. Er ist Fellow und Vorstandsmitglied des Alberta Machine Intelligence Institute (Amii), leitet das Bionic Limbs for Improved Natural Control Laboratory (BLINC) mit und ist leitender Forscher am Reinforcement Learning and Artificial Intelligence Laboratory (RLAI) sowie im Sensory Motor Adaptive Rehabilitation Technology Network (SMART) der University of Alberta.
Dr. Pilarski ist der mehrfach ausgezeichnete Autor oder Mitautor von mehr als 120 begutachteten wissenschaftlichen Artikeln, Senior Member des IEEE und erhielt Forschungsförderung auf Provinz-, nationaler und internationaler Ebene.
Wir trafen ihn auf der jährlichen KI-Konferenz Upper Bound 2023 in Edmonton, Alberta, die von Amii (Alberta Machine Intelligence Institute) veranstaltet wird.
Wie sind Sie zur KI gekommen? Was hat Sie an diesem Bereich angezogen?
Das sind zwei verschiedene Fragen. Was mich an KI fasziniert, ist die Schönheit darin, wie Komplexität entstehen kann und wie aus Komplexität Struktur hervorgeht. Intelligenz ist eines dieser erstaunlichen Beispiele. Ob sie aus der Biologie stammt oder wir beobachten, wie komplexes Verhalten in Maschinen entsteht: Ich finde das schön. Das fasziniert mich schon sehr lange. Mein langer, verschlungener Weg zu dem KI-Bereich, in dem ich heute arbeite, führte über viele Stationen. Heute geht es um Maschinen, die durch Versuch und Irrtum lernen, um Verstärkungslernsysteme, die mit Menschen interagieren, während beide in den Strom der Erfahrung und den Fluss der Zeit eingebettet sind. Ich habe untersucht, wie Maschinen und Menschen mithilfe biomechatronischer Geräte und der Biotechnologie zusammenwirken können, etwa bei künstlichen Gliedmaßen und Prothesen.
Ich habe auch erforscht, wie KI die medizinische Diagnostik unterstützen kann: wie wir mithilfe von Maschinenintelligenz Muster verstehen können, die zu Krankheiten führen, oder wie sich verschiedene Krankheiten in Messaufzeichnungen zeigen. All das gehört zu dem langjährigen Bestreben, wirklich zu verstehen, wie aus sehr einfachen Grundlagen sehr komplexes Verhalten entstehen kann. Gerade am Verstärkungslernen liebe ich die Vorstellung, dass eine Maschine in den Zeitverlauf eingebettet ist und aus eigener Erfahrung lernt, komplexes Verhalten zu zeigen und die komplexen Phänomene ihrer Umgebung zu erfassen. Das war eine treibende Kraft.
Was den konkreten Werdegang angeht: Schon in der Highschool absolvierte ich viel sportmedizinische Ausbildung. Ich beschäftigte mich mit Sportmedizin und arbeite heute daran, wie Maschinenintelligenz und Rehabilitationstechnologien zusammenkommen, um Menschen im Alltag zu unterstützen. Es ist ein interessanter Weg: die Faszination für komplexe Systeme auf der einen und die ganz praktische Frage auf der anderen Seite, wie wir Menschen besser dabei unterstützen können, das Leben zu führen, das sie führen möchten.
Wie hat Sie der Sport ursprünglich zur Prothetik geführt?
Das Interessante an Bereichen wie der Sportmedizin ist der Blick auf den menschlichen Körper und darauf, wie andere Menschen, Maßnahmen und Abläufe die individuellen Bedürfnisse eines Menschen unterstützen können, ob im Sport oder anderswo. Bei bionischen Gliedmaßen und Prothesentechnologien geht es darum, Geräte, Systeme und Technologien zu entwickeln, die Menschen ein Leben nach ihren Vorstellungen ermöglichen. Diese beiden Bereiche hängen eng zusammen. Es ist wirklich spannend, zu früheren Interessen zurückzukehren und zu sehen, wie sie in dem Labor, das ich heute mit leite, Früchte tragen. Dort untersuchen wir insbesondere maschinelle Lernsysteme, die eng mit dem Menschen zusammenarbeiten, den sie unterstützen sollen.
Sie haben darüber gesprochen, dass sich eine Prothese an den Menschen anpasst und nicht der Mensch an die Prothese. Welches maschinelle Lernen steckt dahinter?
Gern. In der Geschichte des Werkzeuggebrauchs haben Menschen sich an ihre Werkzeuge angepasst und zugleich ihre Werkzeuge an ihre Bedürfnisse angepasst. Es ist ein wiederkehrender, iterativer Prozess. Heute stehen wir an einem Wendepunkt. Wer meine Vorträge gesehen hat, hat mich das vielleicht schon sagen hören: Zum ersten Mal können wir uns vorstellen, Werkzeuge zu bauen, die einige Merkmale menschlicher Intelligenz mitbringen. Werkzeuge, die sich tatsächlich anpassen und verbessern, während ein Mensch sie benutzt. Die zugrunde liegenden Technologien ermöglichen kontinuierliches Lernen, also Systeme, die aus einem fortlaufenden Erfahrungsstrom lernen. Verstärkungslernen und seine Mechanismen, etwa das Lernen mit zeitlichen Differenzen, sind entscheidend, um Systeme zu entwickeln, die sich während der Interaktion mit Menschen und während ihres Einsatzes zur Unterstützung im Alltag fortlaufend anpassen.
Können Sie das Lernen mit zeitlichen Differenzen erklären?
Gern. Ich finde es hilfreich, über die Kerntechnologien nachzudenken: das Lernen mit zeitlichen Differenzen und die grundlegenden Algorithmen zum Lernen von Vorhersagen, auf denen ein Großteil unserer Arbeit im Labor beruht. Ein System sagt ähnlich wie wir voraus, wie die Zukunft hinsichtlich eines bestimmten Signals aussehen wird. Meist betrachten wir eine künftige Belohnung. Es könnte aber jedes andere Signal sein: Wie viel Kraft übe ich gerade aus? Wie heiß wird es werden? Wie viele Donuts esse ich morgen? All das sind mögliche Gegenstände einer Vorhersage. Der Kernalgorithmus betrachtet den Unterschied zwischen meiner derzeitigen Einschätzung dessen, was passieren wird, und meiner Einschätzung der Zukunft unter Einbeziehung der Signale, die ich aktuell erhalte.
Wie viel Kraft übe ich aus, wenn ein Roboterarm eine Tasse Kaffee oder ein Glas Wasser anhebt? Man kann betrachten, wie viel Kraft er nach der Vorhersage jetzt oder über einen künftigen Zeitraum ausüben wird. Das vergleicht man mit seinen Erwartungen an die Zukunft und mit der tatsächlich ausgeübten Kraft. Zusammen ergibt das einen Fehler, den zeitlichen Differenzfehler. Zeitlich ausgedehnte Zukunftsvorhersagen und die Unterschiede zwischen ihnen werden zusammengeführt. Damit lässt sich die Struktur der lernenden Maschine selbst aktualisieren.
Beim herkömmlichen belohnungsbasierten Verstärkungslernen wird etwa das Verhalten der Maschine anhand der erwarteten künftigen Belohnung angepasst. In vielen unserer Arbeiten betrachten wir andere Signale und verwenden verallgemeinerte Wertfunktionen. Damit übertragen wir den Verstärkungslernprozess und das Lernen mit zeitlichen Differenzen von Belohnungssignalen auf beliebige andere interessante Signale, die für den Betrieb der Maschine relevant sein können.
In Ihren Vorträgen erwähnen Sie oft eine Prothese namens Kairo-Zeh . Was können wir daraus lernen?

Der Kairo-Zeh, Universität Basel, LHTT. Bild: Matjaž Kačičnik
Ich verwende gern das Beispiel des Kairo-Zehs, einer 3000 Jahre alten Prothese. Ich arbeite auf dem Gebiet der Neuroprothetik. Heute sehen wir hochentwickelte Robotersysteme, die in manchen Fällen ein ähnliches Maß an Kontrolle oder ähnliche Steuerungsfreiheitsgrade bieten wie biologische Körperteile. Dennoch komme ich immer wieder auf einen stark stilisierten Holzzeh von vor 3000 Jahren zurück. Das Bemerkenswerte daran ist, dass er zeigt, wie Menschen sich mithilfe von Technik erweitern. Was wir heute bei Neuroprothesen und der Mensch-Maschine-Interaktion beobachten, ist nichts Seltsames, völlig Neues oder Verrücktes. Wir waren schon immer Werkzeugnutzer, und auch nichtmenschliche Tiere benutzen Werkzeuge. Dazu gibt es viele großartige Bücher, insbesondere von Frans de Waal: »Sind wir klug genug, um zu verstehen, wie klug Tiere sind?«.
Diese Erweiterung, Ergänzung und Verbesserung unserer selbst durch Werkzeuge ist nichts Neues, sondern etwas sehr Altes. Sie findet seit Menschengedenken statt, auch auf dem Land, auf dem wir uns gerade befinden, durch die Menschen, die hier lebten. Interessant am Kairo-Zeh ist außerdem, dass er den wissenschaftlichen Berichten zufolge im Laufe seiner Nutzung mehrfach angepasst wurde. Man hat ihn während des Gebrauchs tatsächlich individuell verändert und überarbeitet.
Nach meinem Verständnis war er also nicht einfach ein unveränderliches Werkzeug, das einem Menschen für dessen ganzes Leben angebracht wurde. Er war angebracht, wurde aber zugleich verändert. Auch die Idee, Werkzeuge während ihrer Nutzung und über längere Nutzungszeiträume hinweg anzupassen, ist sehr alt. Sie ist nichts Neues. Aus der langjährigen gemeinsamen Anpassung von Menschen und Werkzeugen können wir viel lernen.
Sie erwähnten den Rückkopplungsweg zwischen Prothesen und Menschen. Können Sie das näher erläutern?
Auch hinsichtlich unserer Sicht auf die Beziehung zwischen einem Menschen und einer Maschine, die ihn im Alltag unterstützen soll, leben wir in einer besonderen Zeit. Wenn jemand mit einer Gliedmaßendifferenz oder nach einer Amputation eine künstliche Gliedmaße benutzt, wird sie traditionell wie ein Werkzeug oder eine Erweiterung des Körpers verwendet. Dabei verlässt man sich weitgehend auf den Steuerungsweg: Wille oder Absicht werden an das Gerät weitergegeben, das sie verstehen und umsetzen soll, etwa eine Hand öffnen und schließen, einen Ellbogen beugen oder einen Schlüssel im Pinzettengriff aufnehmen. Der Rückkopplungsweg wird häufig weniger untersucht oder berücksichtigt.
Bei vielen kommerziell verfügbaren künstlichen Gliedmaßen fließen Informationen vom Gerät zum Menschen etwa über die mechanische Verbindung zurück: Man spürt die Kräfte der Gliedmaße und reagiert darauf. Oder man hört die Motoren und beobachtet, wie das Gerät etwas aufnimmt und über einen Tisch bewegt oder aus einem anderen Teil des Arbeitsbereichs greift. Das sind die traditionellen Wege. Weltweit gibt es beeindruckende Forschung dazu, wie Informationen besser von einer künstlichen Gliedmaße an ihren Benutzer zurückgegeben werden können. Auch hier in Edmonton gibt es sehr spannende Arbeiten, die durch eine Neuverschaltung des Nervensystems, gezielte Reinnervation und andere Ansätze diesen Weg unterstützen. Wie maschinelles Lernen die Interaktion über diesen Rückkopplungsweg unterstützen kann, ist allerdings weiterhin ein sehr aktives, noch junges Forschungsgebiet.
Wie kann maschinelles Lernen einem System, das vieles über seine Welt wahrnimmt und vorhersagt, helfen, diese Informationen klar und wirksam an den Benutzer weiterzugeben? Ich halte das für ein hervorragendes Thema. Wenn sowohl der Rückkopplungsweg als auch der Steuerungsweg sich anpassen und Gerät und Mensch jeweils Modelle voneinander aufbauen, kann etwas beinahe Wunderbares geschehen. Informationen lassen sich gewissermaßen fast kostenlos übertragen. Sind beide Systeme gut aufeinander abgestimmt, haben sie leistungsfähige Modelle voneinander aufgebaut und passen sich in Steuerung und Rückkopplung an, entstehen enge Partnerschaften zwischen Mensch und Maschine. Sie können mit sehr wenig Aufwand und sehr geringer Bandbreite große Informationsmengen weitergeben.
Das eröffnet völlig neue Bereiche der Mensch-Maschine-Koordination, insbesondere in der Neuroprothetik. Ich halte es wirklich für eine außergewöhnliche Zeit, um dieses Gebiet zu erforschen.
Werden solche Geräte künftig im 3D-Druck hergestellt, oder wie wird sich die Fertigung entwickeln?
Ich bin wohl nicht der Richtige, um darüber zu spekulieren. Ich kann aber sagen, dass immer mehr kommerzielle Anbieter von Neuroprothesen additive Fertigung, 3D-Druck und andere Formen der additiven Herstellung vor Ort nutzen. Es ist sehr erfreulich, dass damit nicht nur Prototypen entstehen. Der 3D-Druck wird zu einem festen Bestandteil davon, wie wir Menschen Geräte bereitstellen und diese genau auf ihre Benutzer abstimmen.
Additive Fertigung, individuelle Herstellung und die persönliche Anpassung von Prothesen finden in Krankenhäusern ständig statt. Das gehört ganz selbstverständlich zur Versorgung von Menschen mit Gliedmaßendifferenzen, die unterstützende oder andere Rehabilitationstechnologien brauchen. Wir sehen zunehmend, dass viel von dieser Individualisierung auch bei den Geräteherstellern stattfindet und nicht ausschließlich den unmittelbar versorgenden Fachkräften überlassen bleibt. Auch das ist spannend. Ich sehe große Chancen für Geräte, die nicht nur wie Hände aussehen oder wie Hände benutzt werden, sondern die Bedürfnisse des jeweiligen Menschen sehr genau erfüllen. Sie können ihm ermöglichen, sich nach eigenen Vorstellungen auszudrücken und das gewünschte Leben zu führen, statt sich nur danach zu richten, wie wir meinen, dass eine Hand im Alltag benutzt werden sollte.
Sie haben mehr als 120 Arbeiten veröffentlicht. Gibt es eine, die wir unbedingt kennen sollten?
Kürzlich erschien eine Arbeit in »Neural Computing and Applications«. Sie ist allerdings nur die Spitze eines Eisbergs von Überlegungen, die wir seit weit über einem Jahrzehnt zu Rahmenmodellen der Interaktion zwischen Menschen und Maschinen entwickeln, insbesondere zwischen Menschen und Prothesen. Es geht um die Idee des kommunikativen Kapitals. Das ist die Arbeit, die wir kürzlich veröffentlicht haben.
Darin erläutern wir, wie Vorhersagen, die beispielsweise eine mit einem Menschen interagierende Prothese in Echtzeit lernt und aufrechterhält, ebenso wie die Vorhersagen des Menschen selbst, Kapital bilden können: eine Ressource, auf die sich beide verlassen können. Wie gesagt, können wir etwas Außergewöhnliches erreichen, wenn Mensch und Maschine Modelle voneinander aufbauen, sich anhand ihrer Erfahrungen in Echtzeit anpassen und Informationen über einen bidirektionalen Kanal austauschen. Nebenbei bemerkt: Wir leben ja in einer magischen Welt, in der es Aufzeichnungen gibt und man Teile herausschneiden kann.
Das ist im Grunde wie Magie.
Genau, es klingt wie Magie. Denken wir an W. Ross Ashby zurück, der in den 1960er-Jahren und in seinem Buch »Einführung in die Kybernetik« darüber sprach, wie wir den menschlichen Verstand verstärken könnten. Seiner Ansicht nach ging es darum, die Fähigkeit eines Menschen zu verstärken, zwischen vielen Optionen zu wählen. Möglich wird dies durch Systeme, in denen ein Mensch beispielsweise mit einer Maschine interagiert und zwischen beiden ein Kommunikationskanal offensteht. Ist dieser Kanal bidirektional und bauen beide Systeme Kapital in Form von Vorhersagen und anderen Ressourcen auf, können sie sich aufeinander abstimmen und mehr werden als die Summe ihrer Teile. Man kann mehr herausbekommen, als man hineinsteckt.
Deshalb halte ich diese Arbeit für eine unserer spannendsten: Sie steht für einen gedanklichen Wandel. Wir betrachten Neuroprothesen als Systeme mit Handlungsfähigkeit. Wir schreiben ihnen diese nicht nur zu, sondern verlassen uns darauf, dass sie sich gemeinsam mit uns anpassen und solche Ressourcen aufbauen. Das kommunikative Kapital vervielfacht unsere Fähigkeit, mit der Welt zu interagieren, und ermöglicht mehr Ertrag als Aufwand. Aus Sicht der Prothetik gesagt: Menschen sollen im Alltag nicht ständig an ihre Prothese denken, sondern an ihr Leben selbst, statt an das Gerät, das ihnen dieses Leben erleichtert.
Welche Anwendungen für Gehirn-Maschine-Schnittstellen sehen Sie im Zusammenhang mit dem gerade Besprochenen?
Eine meiner liebsten ist eine Technologie, die wir seit fast zehn Jahren vorstellen: adaptives Umschalten. Sie beruht darauf, dass viele Systeme, mit denen wir täglich umgehen, den Wechsel zwischen zahlreichen Modi oder Funktionen erfordern. Ob ich Apps auf dem Telefon wechsle, die richtige Einstellung für meine Bohrmaschine suche oder andere Werkzeuge anpasse: Wir wechseln ständig zwischen Funktionen. Das erinnert an Ashbys Gedanken über unsere Fähigkeit, zwischen vielen Optionen zu wählen. Beim adaptiven Umschalten nutzen wir das Lernen mit zeitlichen Differenzen, damit eine künstliche Gliedmaße lernt, welche Bewegungsfunktion ein Mensch wann einsetzen möchte. Ein einfaches Beispiel ist, nach einer Tasse zu greifen und die Hand zu schließen.
Ein System sollte durch Erfahrung vorhersagen lernen können, dass ich in dieser Situation wahrscheinlich die Funktion zum Öffnen und Schließen der Hand benutzen werde. In künftigen ähnlichen Situationen kann es das dann ebenfalls vorhersagen. Wenn ich mich durch die Vielzahl von Modi und Funktionen bewege, stellt es mir ungefähr die gewünschten bereit, ohne dass ich alle Optionen durchsuchen muss. Das ist ein einfaches Beispiel für den Aufbau kommunikativen Kapitals. Das System entwickelt durch Interaktion Vorhersagen über diesen Menschen, diese Maschine und ihre Beziehung in dieser konkreten Situation zu diesem Zeitpunkt. Diese gemeinsame Ressource ermöglicht es, die Steuerungsschnittstelle laufend neu zu konfigurieren, damit der Mensch bekommt, was er braucht, wenn er es braucht. Ist das System sehr sicher, welche Bewegungsfunktion gewünscht ist, kann es sie beim Beginn der Handlung sogar direkt auswählen.
Das Gute ist, dass der Mensch jederzeit sagen kann: »Eigentlich wollte ich das hier«, und zu einer anderen Bewegungsfunktion wechseln kann. Bei einem Roboterarm wären das etwa unterschiedliche Greifarten: einen Türknauf umfassen, einen Schlüssel aufnehmen oder jemandem die Hand geben. Das sind verschiedene Funktionsmodi und Griffmuster. Es ist sehr interessant, dass ein System allmählich verstehen kann, was in welcher Situation angemessen ist. So entsteht Kapital, auf das sich beide verlassen können, um schneller mit der Welt umzugehen und die kognitive Belastung zu verringern, insbesondere für den Benutzer.
Vielen Dank für das großartige Interview. Wer mehr erfahren möchte, findet hier weitere Informationen:
- Dr. Patrick M. Pilarski auf der Website der University of Alberta.
- Upper Bound KI-Konferenz.
- Amii (Alberta Machine Intelligence Institute)


