
Grundlæggende AI
Hvad er RNN’er og LSTM’er i dyb læring?

 Føj Unite.AI til dine foretrukne kilder på Google
Recurrent neurale netværk (RNN’er) behandler sekvenser ved at opdatere en skjult tilstand over tid. Long short-term memory (LSTM)-netværk er gated RNN’er designet til at bevare og kontrollere information mere effektivt end en simpel rekurrent enhed.
RNN’er og LSTM’er dominerede engang mange sproglige opgaver, men moderne store chatbots er primært baseret på transformers. Rekurrente modeller forbliver nyttige til streaming, tidsserier, tale, kontrol og ressourcebegrænsede systemer, hvor inkrementel tilstand og lav latenstid er vigtige.
Vigtige pointer
- En RNN genbruger de samme parametre ved hvert sekvens-trin og overfører en skjult tilstand fremad.
- Træning over tid kan skabe forsvindende eller eksploderende gradienter.
- En LSTM tilføjer en celletilstand samt input-, glemsle- og output-gates.
- Transformers håndterer langtrækkende relationer og parallel træning på en anden måde; ingen af arkitekturerne er bedst for hver eneste implementering.
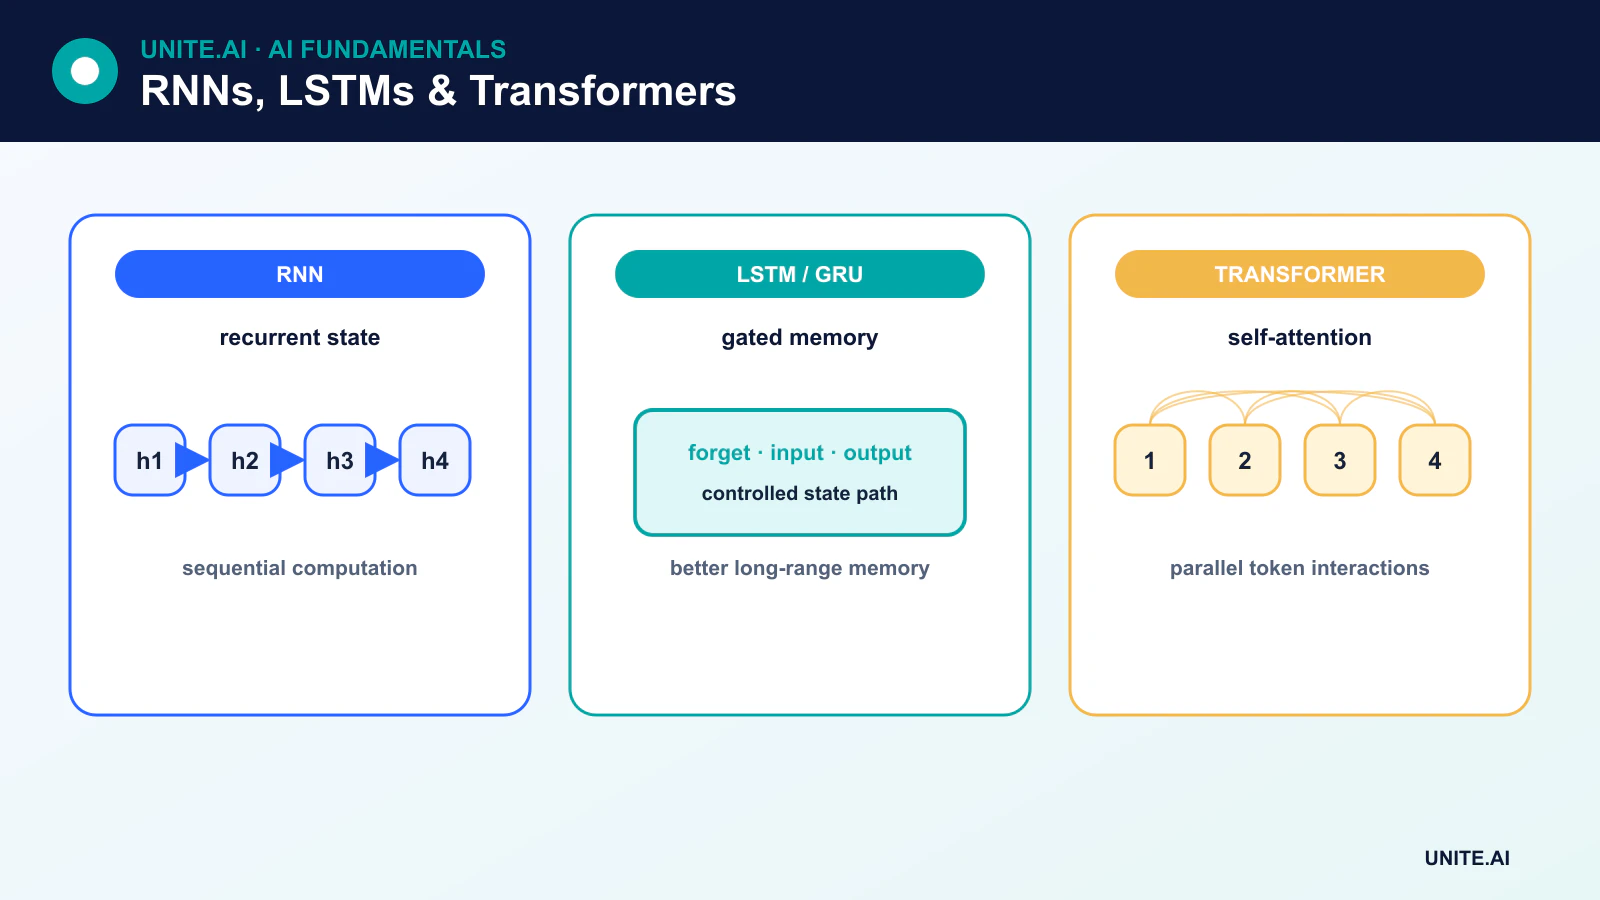
Hvordan en simpel RNN fungerer
Ved trin t kombinerer en simpel rekurrent enhed den aktuelle input xₜ med den foregående skjulte tilstand hₜ₋₁:
hₜ = activation(Wₓxₜ + Wₕhₜ₋₁ + b)
Den skjulte tilstand er et indlært resumé, der bruges til næste trin og, afhængigt af opgaven, som output. Et “unrolled” diagram viser én kopi pr. tidssteg, men alle kopier deler parametre. Outputtet kopieres ikke blot tilbage som en ny rå input; rekurrensen overfører den skjulte tilstand gennem en defineret transformation.
Tilbagepropagation gennem tid
RNN’er trænes med tilbagepropagation gennem tid (BPTT). Den unrolled sekvens udgør en dyb beregningsgraf, og tilbagepropagation beregner, hvordan tabet afhænger af de delte rekurrente parametre.
Gentagen multiplikation kan få gradienterne til at krympe mod nul eller vokse uden grænse. Forsvindende gradienter forhindrer læring af lange afhængigheder; eksploderende gradienter skaber ustabile opdateringer. Gradientklipning håndterer eksploderende gradienter, mens gating, initialisering, normalisering og kortere træningsvinduer kan hjælpe.
Inde i en LSTM-celle
En LSTM opretholder en celletilstand cₜ ud over den skjulte tilstand hₜ. Dens gates er indlærte, datadrevne kontroller:
- Glemme-gaten styrer, hvor meget af den tidligere celletilstand der bevares.
- Input-gaten styrer, hvor meget kandidatinformation der skrives.
- Output-gaten styrer, hvor meget celleinformation der bidrager til den skjulte tilstand.
Sigmoid-udgange mellem nul og én fungerer som bløde gates, mens en tanh-transformeret kandidat leverer nyt indhold. Den additive celle-tilstandssti hjælper gradienterne med at bestå, men LSTM’er garanterer ikke ubegrænset hukommelse eller fjerner alle optimeringsproblemer.
GRU’er og tovejs rekurrence
En gated recurrent unit (GRU) kombinerer gate-mekanismer i en enklere rekurrent celle uden en separat LSTM-lignende celletilstand. GRU’er kan trænes hurtigere og præstere tilsvarende på visse opgaver.
En tovejs RNN behandler en fuldført sekvens i begge retninger og kombinerer tilstandene. Den kan bruge fremtidig kontekst til tagging eller kodning, men er upassende for kausal streaming, når fremtidige input endnu ikke er tilgængelige.
Sekvens‑til‑sekvens‑modeller
Encoder‑decoder RNN’er kortlægger en sekvens til en anden. Attention blev introduceret for at lade en decoder konsultere forskellige encoder‑tilstande i stedet for at stole på én fast vektor. Denne udvikling førte til transformer‑arkitekturen, som erstattede rekurrence med attention‑baserede blokke.
RNN’er versus transformers
Transformers behandler træningspositioner parallelt og skaber korte attention‑veje mellem fjerne tokens. RNN’er behandler tilstanden sekventielt, hvilket begrænser parallelisme men giver en konstant‑størrelse rekurrent tilstand under streaming. Transformer‑inference kan kræve en voksende nøgle‑værdi‑cache, mens en RNN komprimerer historikken i sin skjulte tilstand og kan miste detaljer.
Vælg ud fra sekvenslængde, datamængde, hardware, latenstid, hukommelse og om opgaven er offline eller streaming. Hybrid‑ og state‑space‑arkitekturer giver yderligere afvejninger.
Nuværende anvendelsesområder
RNN’er og LSTM’er er stadig relevante for prognoser, anomali‑detektion, sensorbehandling, tale‑komponenter, håndskrift, indlejret kontrol og lav‑latenstid sekvensmodellering. De er ikke den standardforklaring for nuværende store sprogmodeller eller AI‑chatbots.
Rekurrence, gates og sekvenshukommelse
Et rekurrent neuralt netværk behandler en sekvens ved at kombinere den aktuelle input med en skjult tilstand, der er båret fra tidligere trin. Delte vægte tillader variabel sekvenslængde, og unrolling afslører beregningen over tid til træning. Grundlæggende RNN’er kan repræsentere tidsmæssig afhængighed, men gradienter, der gentagne gange multipliceres over lange sekvenser, har tendens til at forsvinde eller eksplodere. Afkortet tilbagepropagation begrænser hukommelse og beregning, mens gradientklipning kontrollerer ekstreme opdateringer. Den skjulte tilstand er et indlært resumé, ikke en nøjagtig lagring af hver tidligere token.
Long short-term memory‑netværk tilføjer en celletilstand samt input-, glemsle- og output‑gates, der regulerer skrivning, fastholdelse og eksponering af information. Gated recurrent units bruger en enklere reset‑ og opdateringsstruktur. Tovejs‑varianter bruger fremtidig kontekst og kan derfor ikke streame kausalt uden forsinkelse. Stablede, residuale og attention‑forstærkede rekurrente modeller tilføjer kapacitet. Padding og masker skal forhindre kunstige sekvenselementer i at påvirke tilstand eller tab, og tilstanden bør nulstilles ved egentlige sekvensgrænser for at undgå lækage mellem eksempler.
Træning, sammenligning og tilstandsfølsom betjening
RNN’er og LSTM’er forbliver nyttige til streaming, kompakte on‑device modeller, tidsserier og arbejdsbelastninger, hvor sekventiel tilstand er effektiv. Transformers paralleliserer træning og modellerer langtrækkende interaktioner anderledes, men kan kræve mere hukommelse og cache. Sammenlign arkitekturer på nøjagtighed, latenstid, gennemløb, hukommelse, strømforbrug og ydeevne efterhånden som sekvenslængden ændres. Evaluer prognoser med rullende tids‑splits, sprog med sekvens‑bevidste metrikker og anomali‑detektion med hændelses‑niveau målinger. Undersøg fejl efter lange huller, regime‑skift, manglende prøver og pludselige sekvensgrænser.
Tilstandsfølsom implementering skal knytte den skjulte tilstand til den korrekte session, udløbe den, kryptere den hvis følsom, og nulstille den efter fejl eller modelændringer. Begivenheder uden for rækkefølge eller duplikerede kan korrumpere tilstanden; inkludér tidsstempler, sekvensnumre og idempotens. Overvåg tilstands‑alder, sekvenslængde, mangler, output‑drift og latenstid. Kvantisering kræver gate‑følsom validering, fordi små numeriske ændringer kan akkumulere over tid. RNN‑hukommelse muliggør kontekst, men den kan også bevare private eller forældede oplysninger, så opbevaring og bruger‑kontroller skal indgå i designet.
Arbejds‑eksempel: en LSTM til streaming‑sensor‑sekvenser
Et værktøj bruger en LSTM til at forudsige kort‑sigtet belastning ud fra nylige målinger, kalender og vejr. Sekvenser bygges med streng tidsorden; den skjulte tilstand nulstilles ved feeder‑grænser, og padding maskeres. Sæson‑naive og gradient‑boosted baseline‑modeller sammenlignes med LSTM’en på tværs af rullende vinduer. Test dækker manglende intervaller, forsinket vejr, helligdage, strømafbrydelser og sekvenslængder ud over typisk træning.
Streaming‑tjenesten knytter tilstanden til én feeder, afviser duplikerede uden for rækkefølge og udløber tilstanden efter lange huller eller modelopdateringer. En sikker statistisk prognose erstatter output, når sensorer eller tilstand er ugyldige. Kvantiseret inference kontrolleres over lange sekvenser for akkumulativ drift. Overvågning sporer tilstands‑alder, mangler, latenstid, bias og interval‑fejl. Modellen gen‑trænes kun efter net‑ændringer, og gennemgåede resultater viser, at de indlærte tidsmæssige relationer ikke længere generaliserer.
Implementerings‑beviser og operationel klarhed
En produktionsbeslutning kræver mere end en vellykket demonstration. Definér de tiltænkte brugere, driftsmiljø, input, output, afhængigheder, ejer og konsekvensen af hver vigtig fejl. Etablér en reproducerbar baseline og et versioneret evalueringssæt før justering. Test almindelige tilfælde, randbetingelser, fejlformet eller manglende input, distributions‑skift, afhængigheds‑nedbrud, misbrug og de grupper eller miljøer, der sandsynligvis er underforsynet. Mål opgavekvalitet sammen med kalibrering eller usikkerhed, latenstid, gennemløb, ressourceomkostninger, tilgængelighed, privatliv og sikkerhed. Registrér hver transformation og tærskel, så en uafhængig reviewer kan reproducere resultatet og skelne bevis fra en attraktiv prototype.
Før lancering skal ansvar for udgivelse, undtagelser, ændringer, rollback og pensionering tildeles. Brug en trinvis udrulning, bevar en sikker fallback, og verificér overvågning med bevidst injicerede fejl. Operationel telemetri bør afsløre input‑kvalitet, output‑adfærd, model‑ eller regel‑version, afhængigheds‑sundhed, menneskelige overstyringer og bekræftede resultater uden at indsamle unødvendige følsomme data. Definér alarm‑tærskler og en respons‑ejer, gennemgå derefter real‑world‑beviser efter implementering i stedet for at antage, at offline‑ydelse vil bestå. Revurder, når datakilder, brugere, modeller, leverandører, politikker, hardware eller mål ændres. Et vedligeholdt system kræver også dokumenteret genoprettelse, hændelses‑læring, sletnings‑ og opbevaringsprocedurer samt et klart tidspunkt, hvor det skal deaktiveres eller udskiftes.
Ofte stillede spørgsmål
Er en LSTM altid bedre end en simpel RNN?
Nej. Gating hjælper mange problemer med lange afhængigheder, men tilføjer beregning og parametre. En simpel RNN kan være tilstrækkelig for korte, enkle sekvenser, og en anden arkitektur kan være bedre for meget lang kontekst.
Kan en LSTM behandle en ubegrænset historik?
Nej. Dens tilstand har begrænset kapacitet, gradienter og træningsdata pålægger begrænsninger, og relevante detaljer kan blive overskrevet. Lang‑kontekst‑ydelse skal måles i stedet for at blive antaget ud fra arkitekturens navn.
Primære referencer












