Grundlæggende AI
Elektronisk hud til humanoide robotter: Sådan fungerer den

 Føj Unite.AI til dine foretrukne kilder på Google
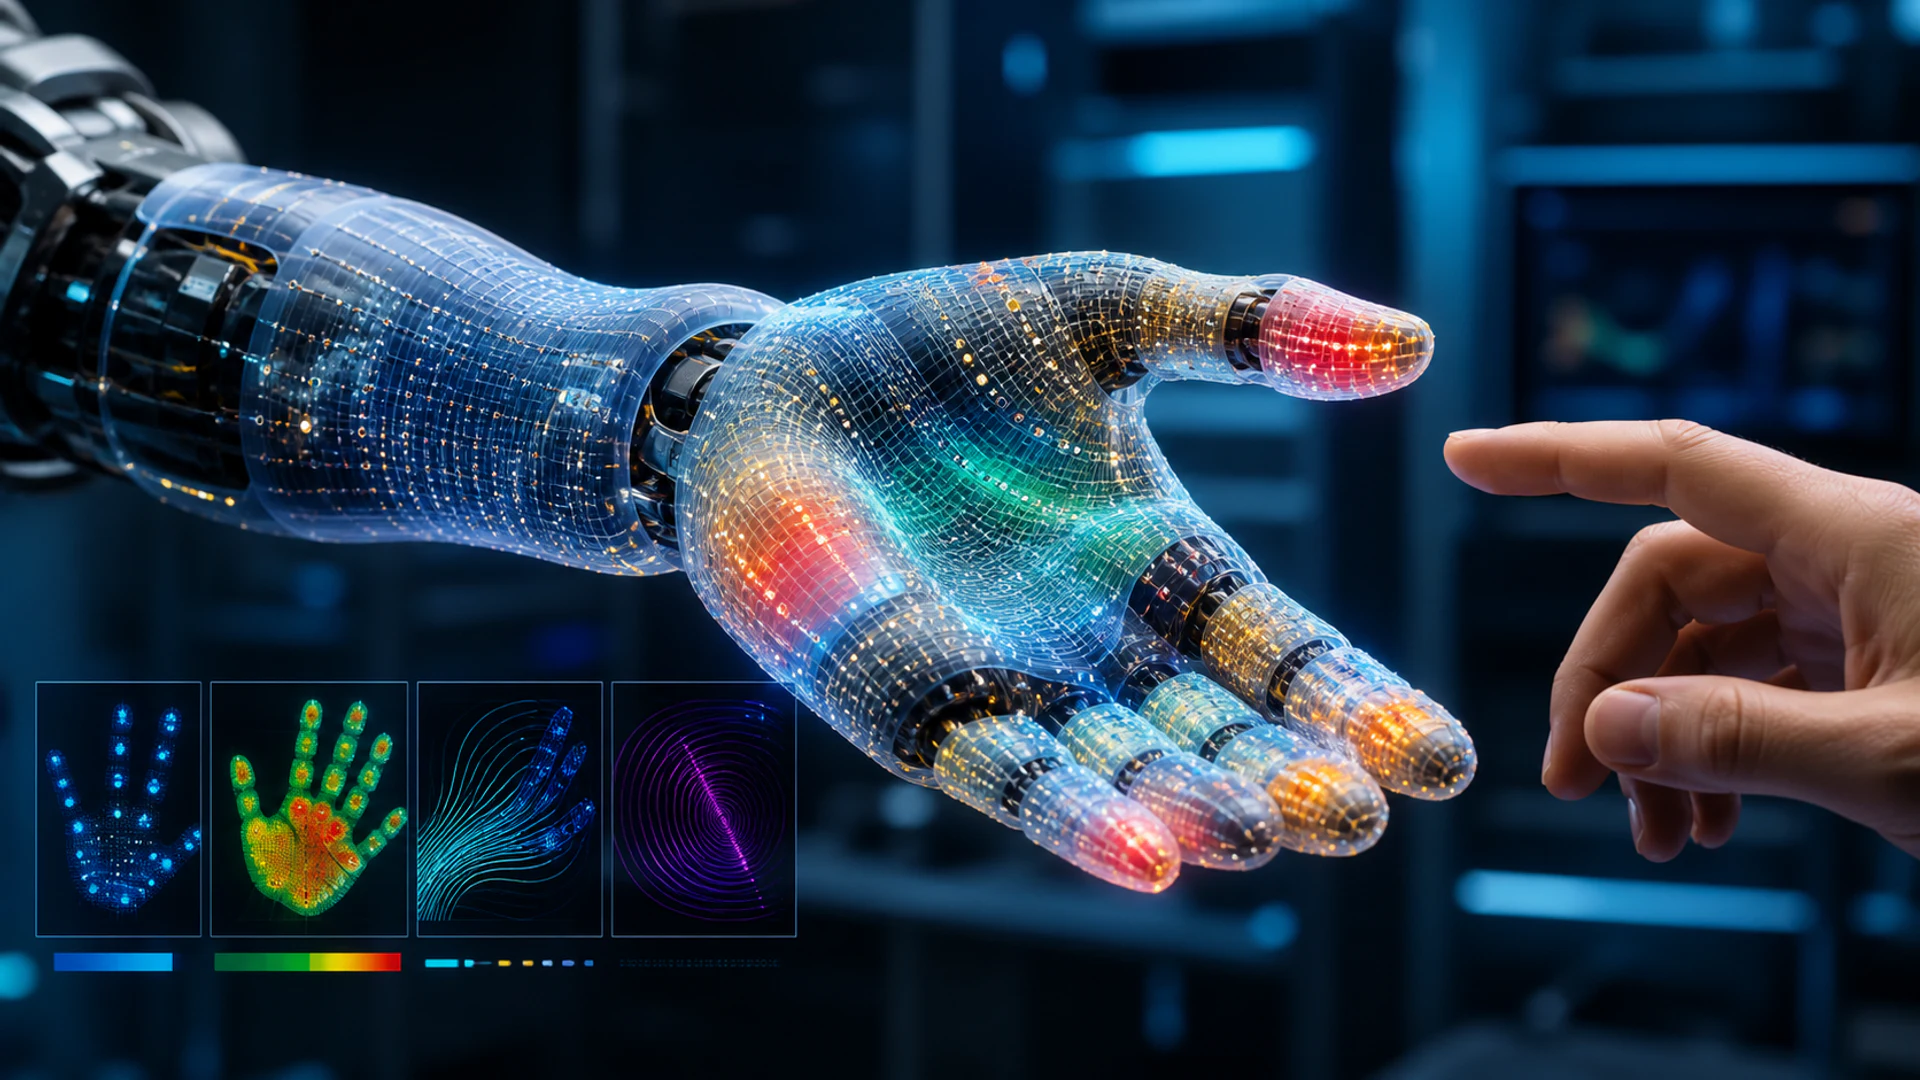
Elektronisk hud (e‑skin) er et fleksibelt eller tilpasseligt sanselag, der giver en robot information om kontakt og det omkringliggende miljø. Afhængig af designet kan den måle tryk, forskydning, deformation, temperatur, vibration eller nærhed over en overflade.
Den oprindelige forskning fra 2020, som fremhæves på denne side, demonstrerede energiuafhængig nærhedssansning for menneske‑robot‑interaktion. Siden da har feltet udviklet sig mod multimodale arrays, bløde robotarme og sensorsystemer, der kombinerer perception med feedback.
Vigtige pointer
- E‑skin er et system af materialer, sensorer, ledninger, signalbehandling og inferens – ikke en enkelt sensor.
- Forskellige transduktionsmetoder omdanner kraft, deformation, varme eller nærhed til elektriske signaler.
- Rumlig dækning, følsomhed, holdbarhed, ledningsføring og kalibrering afvejes mod hinanden.
- Sikker robotadfærd kræver, at det taktile signal flettes med styringen, ikke blot vises.
Hvad en elektronisk hud måler
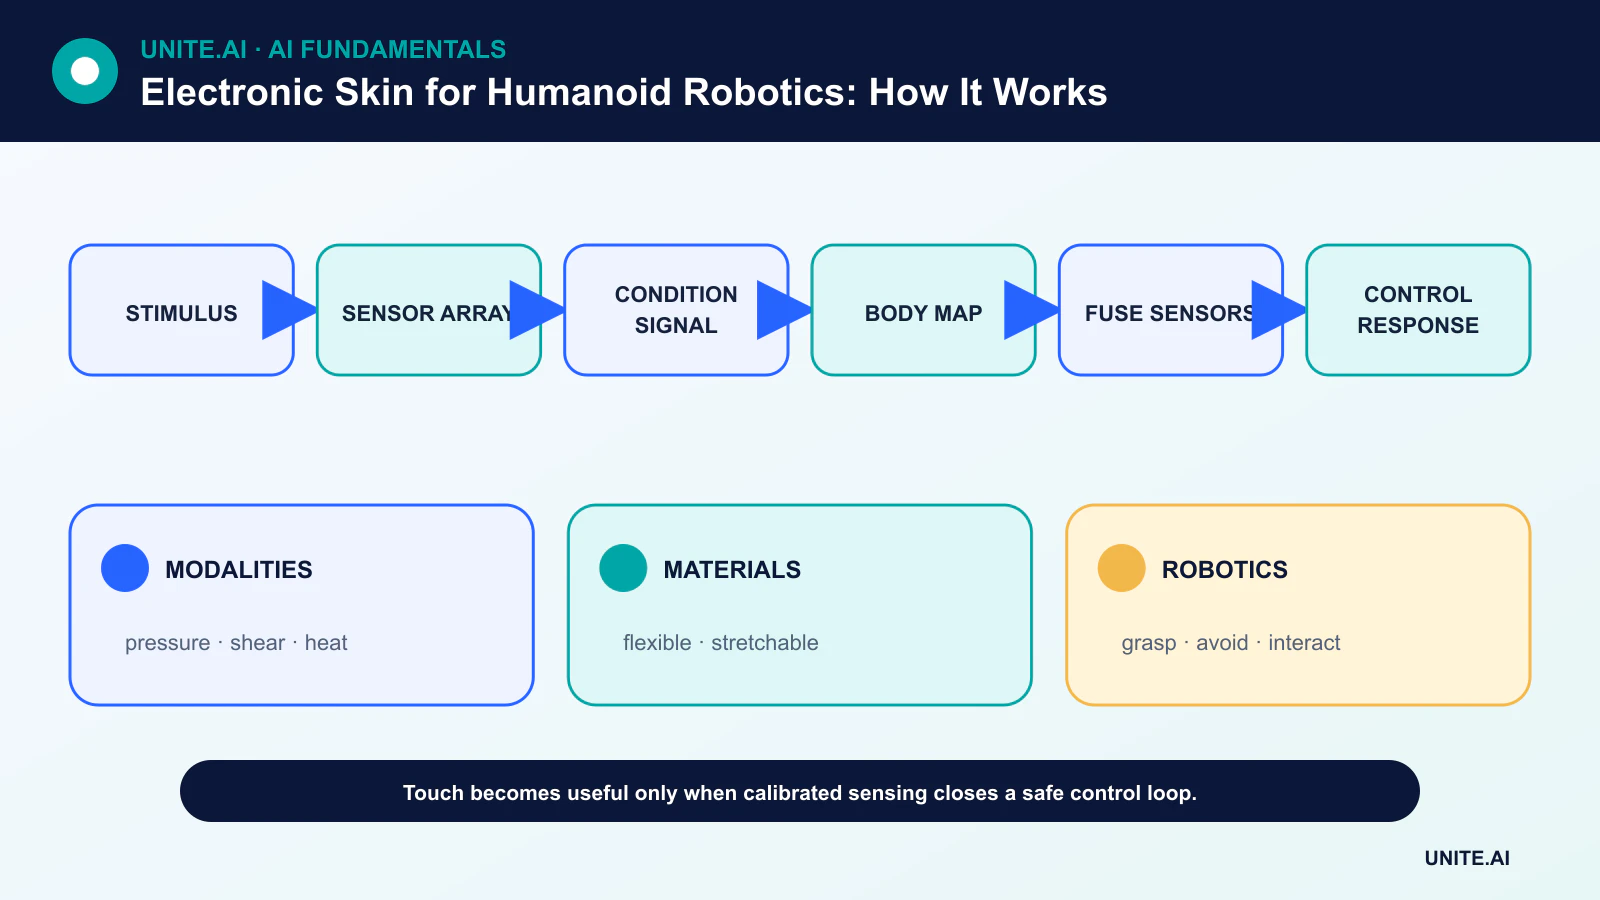
Tryk er kraft pr. areal; forskydning er kraft parallelt med overfladen; deformation beskriver forandring i form. Temperatur og nærhed tilføjer kontekst før og under kontakt. En multimodal hud kan hjælpe med at skelne en blid berøring fra glidning, påvirkning eller en nærliggende forhindring.
Sensortætheden bør tilpasses opgaven. Fingerspidser kan kræve høj rumlig opløsning, mens en torso kan prioritere bred kollisionsdetektion og robust dækning.
Transduktion og fleksible materialer
Kondensatorsensorer registrerer ændringer i kapacitans; piezoresistive sensorer ændrer modstand under deformation; piezoelektriske materialer genererer ladning under dynamisk belastning; optiske og magnetiske designs udleder deformation gennem lys- eller feltændringer.
Fleksible polymerer, ledende kompositter, trykte spor og blød indkapsling gør, at arrays kan tilpasse sig kurvede overflader. Materialerne skal kunne overleve gentagen bøjning, slid, sved, støv og temperaturændringer uden at miste kalibreringen.
Fra råt signal til kropskort
Rækker og kolonner af taxeller – taktile pixel – scannes og konverteres til digitale værdier. Signalbehandling håndterer støj, drift og krydstale. Kalibrering kortlægger den elektriske respons til fysiske størrelser, ofte separat for hver sensor og temperaturinterval.
En edge‑AI‑processor kan lokalt opdage kontaktmønstre, hvilket reducerer latenstid og kabelbåndbredde. Neurale netværk kan estimere kontaktposition eller glidning, men de kræver data, der dækker deformation og sensors aldring.
Lukning af robot‑styringssløjfen
En controller kombinerer taktile data med ledposition, kraft, vision og opgavetilstand. Den kan bremse en griber, ændre grebsstyrke, trække sig tilbage fra uventet kontakt eller advare en nærliggende person. Reaktionsfrister og sikker fallback‑adfærd bør defineres inden modelvalg.
Forstærkningslæring kan træne manipulationspolitikker, men e‑skin skal levere kalibrerede signaler, og politikken skal respektere hårde sikkerhedsgrænser.
Forsknings‑ og implementeringsbegrænsninger
Store hudområder møder udfordringer med ledningsføring, strømforsyning og reparation. Udstrækning ændrer geometrien, og en beskadiget taxel kan forvride nærliggende målinger. Produktion af en ensartet laboratorieprototype i humanoid skala er fortsat vanskelig.
Evaluering bør rapportere følsomhed, hysterese, responstid, drift, cykluslevetid, rumlig opløsning og ydeevne på den tiltænkte kurvede overflade. At demonstrere én stimulus i et kontrolleret opsætning svarer ikke til robust daglig interaktion.
Materialer og sansningsmekanismer
Elektronisk hud er et fleksibelt eller strækbart sensorsystem designet til at måle kontakt, tryk, deformation, temperatur, nærhed, fugtighed, kemikalier eller skade over en overflade. Piezoresistive sensorer ændrer modstand under deformation; kapacitive sensorer ændrer geometri og kapacitans; piezoelektriske og triboelektriske materialer genererer ladning fra bevægelse; optiske, magnetiske og ioniske mekanismer muliggør andre afvejninger. En praktisk hud kombinerer sensorelementer med fleksible ledere, indkapsling, signalrouting og fastgørelse til en kurvet bevægende robot.
Ydeevne er ikke kun ét følsomhedstal. Relevante mål omfatter rumlig opløsning, tryk‑ eller deformationsområde, hysterese, drift, respons‑ og genopretningstid, gentagelighed, krydstale, holdbarhed, temperaturafhængighed og minimum detekterbart signal. Bløde materialer kan matche menneskelig kontakt, men kan blive trætte, delamineres eller ændre kalibreringen. Tætte arrays skaber store lednings‑ og datakrav, hvilket motiverer multiplexing, lokal elektronik, trådløse forbindelser eller neuromorfisk hændelseskodning. Strøm og varme skal forblive kompatible med sikker kontakt.
Perception, kalibrering og robotkontrol
Rå signaler kræver baseline‑korrektion, filtrering, kalibrering, lokalisering og konvertering til kontaktfunktioner. Modeller kan klassificere materiale, opdage glidning, estimere kraftfordeling eller udlede grebstabilitet, men træningsdata skal dække robotgeometri, hastighed, slid, temperatur, objekter og kontaktvinkler. Separate sensorsessioner og fysiske enheder i træning og test bør anvendes for at undgå at lære én huds særpræg. Sandgrundsdata fra kraftplader, motion capture eller kontrollerede fiksturer bør indeholde usikkerhed.
Kontrolsløjfer skal matche sensors latens og pålidelighed. En manipulator kan reducere grebsstyrken, når glidning forsvinder, eller stoppe, når uventet kontakt overstiger en tærskel, men sikkerheden bør ikke kun baseres på en lært hudmodel. Brug uafhængige drejningsmoment‑, positions‑ og nød‑kontroller. Definér adfærd for døde taxeller, frakoblede områder, mætning og drift. Kalibrering og selv‑test bør være observerbare for robotten i stedet for at behandle manglende data som nul kontakt.
Fremstilling, sikkerhed og anvendelser
Anvendelser omfatter blid greb, kollisionsdetektion, proteser, teleoperation, rehabilitering og menneske‑robot‑interaktion. Produktion kræver reproducerbare materialer, reparation, rengøring, biokompatibilitet hvor relevant, pålidelighed i stikforbindelser og udskiftelige moduler. Evaluer gentagne cyklusser og reelle forureninger, ikke kun en kort laboratoriedemonstration. Huddata kan afsløre berøringsmønstre eller sundhedsoplysninger, så adgang og opbevaring kræver kontrol. Elektronisk hud udvider robotens perception, men sikker adfærd opstår fra den samlede sansning, estimering, kontrol, mekanik og styringslag.
Praktisk eksempel: taktil grebstyring
En robotgreb bruger et fleksibelt tryk‑og‑skæreværktøj til at opdage kontakt og indledende glidning. Kalibreringen dækker kraft, objekters materialer, temperatur, krumning og gentagne cyklusser. En model estimerer glidning ud fra tidsmæssige mønstre, sammenlignet med deterministiske tærskler. Trænings‑ og testobjekter, sensorskinner og sessioner holdes adskilt. Evalueringen rapporterer glidningsdetekteringsforsinkelse, falsk frigivelse, kraftfejl, tolerance for døde taxeller og ydeevne efter slid og rengøring.
Controlleren kan justere grebet inden for certificerede grænser, men uafhængige drejningsmoment‑ og nød‑kontroller forhindrer skade eller tab af farlige genstande. En selv‑test kortlægger fejlede sensorområder og afviser drift, når dækningen er utilstrækkelig. Signaler og firmware versioneres og overvåges for drift. Menneskelig berøringsdata gemmes ikke længere end nødvendigt. Udskiftning af huden udløser ny kalibrering og validering. Den taktile model understøtter greb; den udleder ikke smerte, følelser eller menneskelig intention fra kontakt.
Implementeringsbeviser og driftsparathed
En produktionsbeslutning kræver mere end en vellykket demonstration. Definér de tiltænkte brugere, driftsmiljø, input, output, afhængigheder, ejer og konsekvensen af hver væsentlig fejl. Etablér en reproducerbar baseline og et versioneret evalueringssæt inden justering. Test almindelige tilfælde, randbetingelser, fejlformet eller manglende input, distributionsskift, afhængighedsnedbrud, misbrug samt de grupper eller miljøer, der mest sandsynligt er underforsynet. Mål opgavens kvalitet sammen med kalibrering eller usikkerhed, latenstid, gennemløb, ressourceomkostninger, tilgængelighed, privatliv og sikkerhed. Registrér hver transformation og tærskel, så en uafhængig reviewer kan reproducere resultatet og skelne bevis fra en attraktiv prototype.
Før lancering skal der udpeges myndighed for udgivelse, undtagelser, ændringer, rollback og pensionering. Brug en trinvis udrulning, bevar en sikker fallback, og verificér overvågning med bevidst indsprøjtede fejl. Operativ telemetri bør afsløre inputkvalitet, outputadfærd, model‑ eller regelversion, afhængighedssundhed, menneskelige overstyringer og bekræftede resultater uden at indsamle unødvendige følsomme data. Definér alarmtærskler og en ansvarlig for respons, gennemgå derefter real‑world‑beviser efter implementering i stedet for at antage, at offline‑ydelse vil bestå. Revurder, når datakilder, brugere, modeller, leverandører, politikker, hardware eller mål ændres. Et vedligeholdt system kræver også dokumenteret genoprettelse, hændelseslæring, sletnings‑ og opbevaringsprocedurer samt et klart tidspunkt, hvor det skal deaktiveres eller udskiftes.
Ofte stillede spørgsmål
Er elektronisk hud det samme som kunstig menneskelig hud?
Den kan efterligne udvalgte sensoriske eller mekaniske egenskaber, men den gengiver ikke hudens fulde biologiske funktioner.
Hvorfor har en robot brug for berøring, hvis den har kameraer?
Vision kan ikke pålideligt udlede hver kontaktkraft, glidningsbegivenhed eller skjult interaktion. Taktil sansning giver lokalt fysisk bevis.
Primære referencer