Grundlæggende AI
Hvad er nanobots? Forståelse af nanobotstruktur, -funktion og anvendelser

 Føj Unite.AI til dine foretrukne kilder på Google
Nanobot er en populær betegnelse for ekstremt små maskiner, men den bruges ofte for løst. En ægte nanoskalad enhed har kritiske dimensioner målt i nanometer. Mange forskningssystemer, der beskrives som nanoroboter, er faktisk mikroroboter, mikro-/nanomotorer eller partikler, hvis samlede størrelse måles i mikrometer.
Disse enheder ligner ikke miniature metalhumanoider. De kan være konstruerede partikler, fleksible svømmere, katalytiske motorer, magnetiske strukturer eller molekylære samlinger designet til at bevæge sig, sanse, frigive en last eller interagere med et biologisk miljø.
Vigtige pointer
- Nanoroboter, mikroroboter og molekylære maskiner befinder sig i forskellige størrelsesområder og anvender forskellige kontrolmekanismer.
- Fremdrift kan være magnetisk, akustisk, optisk, kemisk eller drevet af en omgivende væske.
- Navigation kombinerer eksterne felter, billeddannelse, sanser og feedback; fuldt autonome kliniske nanobots er ikke rutinemæssig medicin.
- Biokompatibilitet, genindhentning, immunrespons, dosisstyring og skalerbar fremstilling er lige så vigtige som bevægelse.
En skala-stige, ikke én enhedskategori
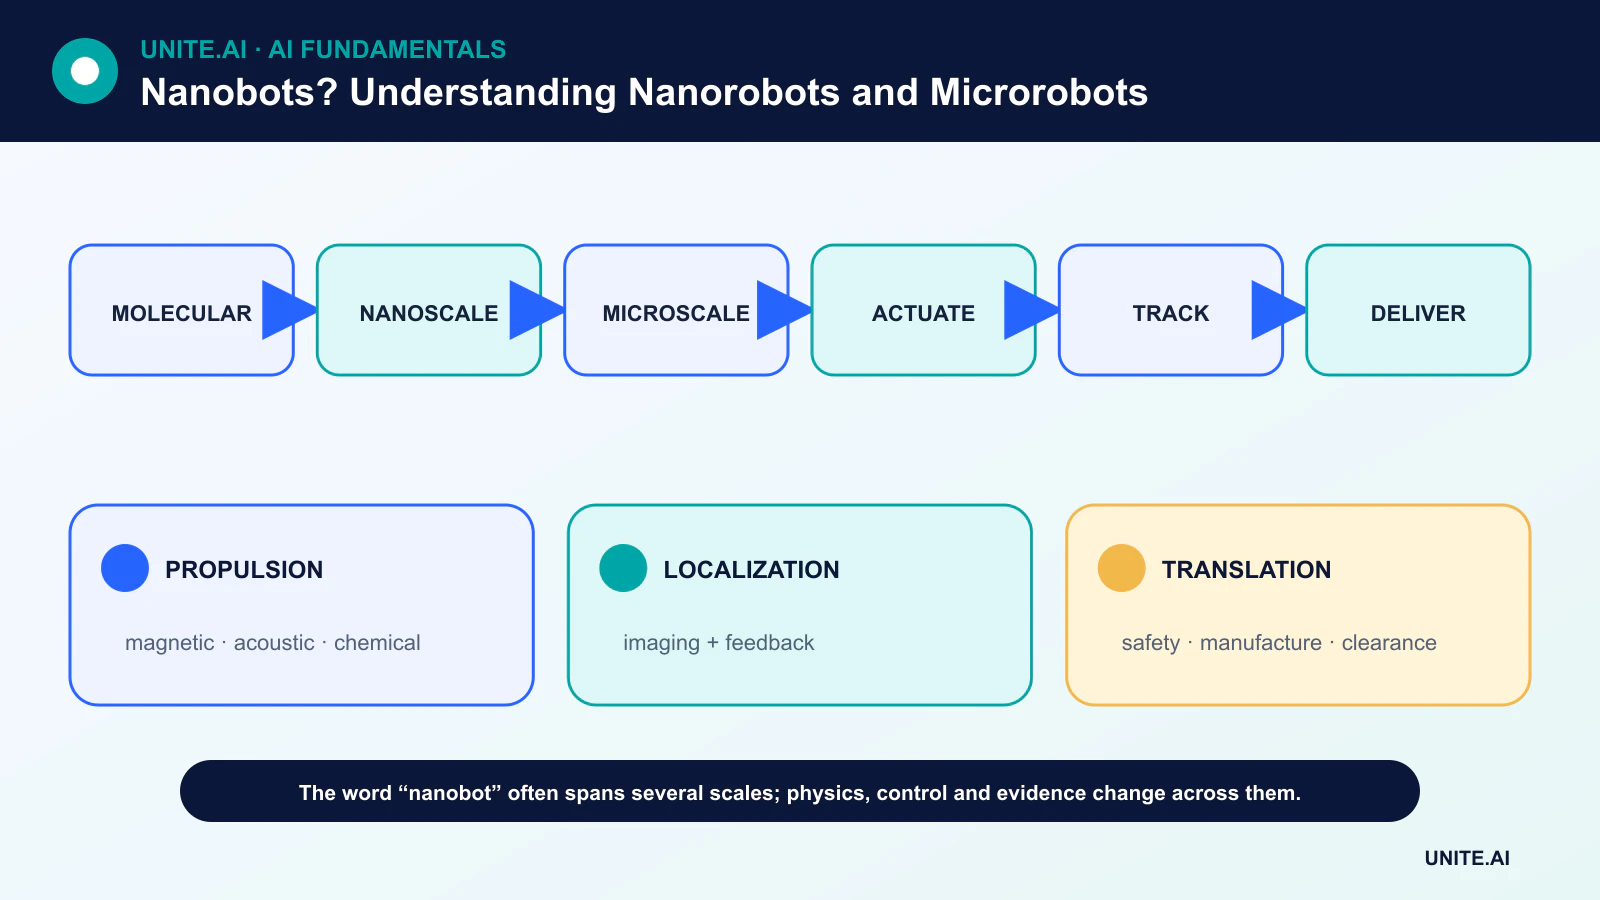
En nanometer er en milliardtedel af en meter; en mikrometer er en milliontedel. Molekylære maskiner kan kun være få nanometer, mens mange kontrollerbare biomedicinske svømmere er tiere eller hundreder af mikrometer. Skelnen er vigtig, fordi kræfter, fremstillingsteknikker og billeddannelsesmetoder ændrer sig med skalaen.
Ved meget små skalaer er inerti ubetydelig, og viskøse kræfter dominerer. Termisk bevægelse kan forstyrre orienteringen. Et design, der virker for en millimeter-robot, kan ikke blot skaleres ned; fremdrift og kontrol skal redesignes til den fysiske målmiljø.
Fremstilling og materialer
Mikro-/nanoroboter kan fremstilles ved litografi, elektrodeponering, selv‑samling, to‑fotons polymerisation eller partikelsyntese. Almindelige materialer omfatter polymerer, magnetiske metaller, silica og biologisk nedbrydelige forbindelser. Valget påvirker aktuation, billedkontrast, lastkapacitet og udskillelse fra kroppen.
Et biomedicinsk design skal også tage højde for toksicitet og nedbrydningsprodukter. En lovende bevægelsesdemonstration i en laboratorie‑væske er kun ét skridt mod et system, der kan sterilisere, fremstilles konsistent og anvendes uden at forårsage skadelig inflammation eller ophobning.
Hvordan små robotter bevæger sig
Magnetiske systemer bruger eksterne felter til at trække, rotere eller styre indlejret magnetisk materiale. Akustiske systemer bruger ultralyd og trykfelter. Lys kan drive fotosensitive materialer, mens katalytiske motorer omdanner kemisk energi til bevægelse. Biologisk fremdrift kan udnytte bakterier eller celler.
Hver metode har begrænsninger. Magnetfelter kan trænge igennem væv, men kræver eksternt udstyr; optisk kontrol er begrænset af spredning og dybde; kemiske brændstoffer kan være uegnede in vivo. Strømmen i blodkar eller gastrointestinal trakt kan overvælde svag fremdrift.
Sanser, navigation og kontrol
Navigation kan kombinere ultralyd, magnetisk resonans, røntgen, fluorescence eller anden billeddannelse med en ekstern controller. En feedback‑sløjfe estimerer position, vælger et kontrolsignal og tjekker resultatet. Computer vision kan hjælpe med sporing, mens reinforcement learning kan studeres til kontrol i simulation eller begrænsede eksperimenter.
At kalde en enhed autonom bør være specifikt: følger den en kemisk gradient, udfører ombordlogik, eller reagerer den blot på et felt? De fleste små enheder har ekstremt begrænset ombordstrøm og beregning, så intelligens ofte ligger i ekstern billeddannelse og kontroludstyr.
Biomedicinske anvendelser og det kliniske hul
Forskningsmål omfatter lokaliseret lægemiddellevering, minimalt invasiv prøvetagning, trombebehandling, biofilmdestruktion og mikrokirurgi. Lokal levering kan øge koncentrationen på et mål samtidig med at den systemiske eksponering reduceres, men det kræver også præcis dosering, indespærring og bevis for, at enheder kan fjernes eller udskilles.
Klinisk oversættelse kræver reproducerbar fremstilling, langsigtet sikkerhed, robust navigation i realistisk anatomi og regulatorisk evidens. Læserne bør betragte dramatiske animationer som koncepter, medmindre de understøttes af fagfællebedømte in‑vivo resultater og tydeligt angivet enhedsskala.
Hvad nanobots er – og hvad udtrykket ofte skjuler
En nanometer er en milliardtedel af en meter, men mange systemer beskrevet som nanobots er mikro‑ eller nanoskalapartikler, kapsler, DNA‑strukturer, magnetiske svømmere eller kemisk drevne maskiner snarere end autonome robotter med processorer og motorer. På disse skalaer dominerer viskositet, Brownsk bevægelse, overfladekræfter, diffusion og molekylære interaktioner over inerti. En troværdig beskrivelse bør angive dimensioner, materiale, fremdrifts‑ eller transportmekanisme, sanser, kontrol, last og om driften er demonstreret in vitro, i dyr eller hos mennesker.
Nanomaskiner kan være passive bærere, der frigiver last under pH‑, temperatur‑, enzym‑, lys‑, ultralyd‑ eller magnetiske forhold; aktive strukturer kan bevæge sig gennem eksterne magnetfelter, katalytiske reaktioner, biologiske motorer eller formændringer. Strøm og kommunikation er vanskelige, så kontrol er ofte ekstern eller indkodet i materialets respons. Fremstilling kan bruge litografi, selv‑samling, DNA‑origami, nanopartikler eller hybride biologiske komponenter. Hver metode afvejer præcision, skala, biokompatibilitet, last og reproducerbarhed.
Medicinsk levering, måling og sikkerhed
Målrettet lægemiddellevering har til formål at koncentrere behandlingen ved sygdomssteder og reducere systemisk eksponering. Evidens skal måle biodistribution, cirkulationstid, cellulær optagelse, frigivelseskinetik, udskillelse, toksicitet, immunrespons og terapeutisk resultat – ikke blot at partikler akkumuleres ved en tumor i én model. Effekten af øget permeabilitet og fastholdelse varierer mellem tumorer og patienter. Navigation gennem blod, slim, væv og cellulære barrierer skaber separate fejlpunkter, og et eksternt felt, der fungerer i et lille dyr, kan måske ikke skaleres til en menneskekrop.
Fremstilling kræver streng kontrol af størrelsesfordeling, overfladekemi, forurening, last, aggregering og opbevaring. Materialer eller nedbrydningsprodukter kan udløse inflammation, koagulation, organakkumulering eller miljømæssig vedholdenhed. Regulatorer vurderer det komplette produkt og brug, ikke den futuristiske betegnelse. Overvågning og genindhentning kan være umulig efter administration, hvilket gør dosisgrænser og fejlsikret nedbrydning vigtige. Påstande om autonom diagnose eller reparation kræver evidens for sensorspecificitet, fejlagtige handlinger, kontrol og langsigtede resultater.
Hvordan man vurderer en nanobot‑påstand
Kontroller det fagfællebedømte eksperiment, skala‑bjælke, kontrolgruppe, stikprøvestørrelse og driftsmiljø. Spørg hvad der leverer energi, hvordan kommandoer når enheden, hvordan positionen er kendt, og hvad der sker efter opgaven. Skeln mellem simulerede baner og fysiske eksperimenter samt dyrefeasibility og klinisk gevinst. Nanoteknologi har reel værdi inden for materialer, diagnostik og levering, men de nuværende muligheder er begrænset af fysik, fremstilling, biologi og sikkerhed. Jo mere en påstand ligner en lille science‑fiction‑robot, desto omhyggeligere bør dens faktiske mekanisme inspiceres.
Arbejdseksempel: vurdering af en magnetisk lægemiddelleverings‑mikrorobot
Forskere rapporterer en magnetisk spiralstruktur, der transporterer et lægemiddel i en væskekanal. En grundig vurdering bekræfter dens faktiske mikrometer‑dimensioner, fremstillingsvariation, feltstyrke, hastighed, styrenøjagtighed, last, frigivelse og opførsel i blod‑lignende viskositet. Kontroller sammenligner frit lægemiddel, passiv bærer og magnetisk enhed. Resultater fra en gennemsigtig kanal beskrives ikke som navigation gennem et menneskeligt blodkar uden væv, immun‑ og skala‑evidens.
De efterfølgende studier måler biodistribution, udskillelse, toksicitet, opvarmning, aggregering og terapeutisk effekt i validerede modeller. Den eksterne controllers lokalisering og fejladfærd er en del af systemet. Fremstilling skal reproducere størrelse og belægning, og materialnedbrydning spores. Påstande skelner mellem simulation, in vitro, dyre‑ og kliniske faser. Udtrykket ‘nanobot’ undgås, hvis enheden er en fjernstyret mikrorobot, fordi præcis terminologi hjælper læserne med at forstå både den tekniske præstation og de resterende barrierer.
Implementerings‑evidens og operationel beredskab
En produktionsbeslutning kræver mere end en vellykket demonstration. Definér de tilsigtede brugere, driftsmiljø, input, output, afhængigheder, ejer og konsekvensen af hver væsentlig fejl. Etablér en reproducerbar basislinje og et versioneret evalueringssæt før justering. Test almindelige tilfælde, randbetingelser, fejlformet eller manglende input, distributionsskift, afhængighedsnedbrud, misbrug og de grupper eller miljøer, der mest sandsynligt er underforsynet. Mål opgavens kvalitet sammen med kalibrering eller usikkerhed, latenstid, gennemløb, ressourceomkostninger, tilgængelighed, privatliv og sikkerhed. Registrér hver transformation og tærskel, så en uafhængig reviewer kan reproducere resultatet og skelne evidens fra en attraktiv prototype.
Før lancering skal autoritet for udgivelse, undtagelser, ændringer, rollback og pensionering tildeles. Brug en trinvis udrulning, bevar en sikker fallback, og verificér overvågning med bevidst indsprøjtede fejl. Operationel telemetri bør afsløre inputkvalitet, outputadfærd, model‑ eller regelversion, afhængighedssundhed, menneskelige overstyringer og bekræftede resultater uden at indsamle unødvendige følsomme data. Definér alarmtærskler og en ansvarlig for respons, og gennemgå virkelige beviser efter implementering i stedet for at antage, at offline‑ydelse vil bestå. Revurder, når datakilder, brugere, modeller, leverandører, politikker, hardware eller mål ændres. Et vedligeholdt system kræver også dokumenteret genopretning, hændelseslæring, sletnings‑ og opbevaringsprocedurer samt et klart tidspunkt, hvor det skal deaktiveres eller udskiftes.
Ofte stillede spørgsmål
Svømmer nanobots allerede gennem patienter?
Små lægemiddelleverings‑partikler og noget mikro‑enheds‑forskning findes, men generelle autonome nanobots er ikke rutinemæssig klinisk teknologi.
Indeholder nanobots konventionelle computere?
Normalt ikke. På disse skalaer er kontrol typisk ekstern eller opstår fra materialets, kemiske eller molekylære adfærd snarere end en miniature‑CPU og batteri.
Primære referencer