
Grundlæggende AI
Hvad er TinyML? Maskinlæring på mikrokontrollere

 Føj Unite.AI til dine foretrukne kilder på Google
TinyML bringer maskinlærings‑inference til stærkt begrænsede enheder såsom mikrokontrollere, små digitale signalprocessorer og lav‑strøm‑sensorer. Disse systemer kan have kun kilobytes eller megabytes af hukommelse, strenge energibudgetter, ingen kontinuerlig netværksforbindelse og realtidsdeadlines.
Værdien er ikke blot en mindre model. Behandling tæt på sensoren kan reducere latenstid, båndbredde og eksponering af rå data, samtidig med at produkter kan fungere i lange perioder på batterier eller opsamlet energi.
Vigtige pointer
- TinyML defineres af det samlede hardware‑og‑software‑budget, ikke af en enkelt model‑størrelsestærskel.
- Kvantisering, kompakte arkitekturer, optimerede kerner og omhyggelig buffering gør implementering mulig.
- Inference på enheden kan forbedre privatliv, men sikre opdateringer og datastyring er stadig vigtige.
- Benchmark‑nøjagtighed sammen med latenstid, maksimal hukommelse, energi, driftscyklus og robusthed.
TinyML‑stakken
En sensor indfanger lyd, bevægelse, vibration, billeder eller et andet signal. Firmware forbehandler det til funktioner eller tensorer; en kompakt model kører gennem en indlejret runtime; applikationslogik beslutter, om en større system skal vågnes, eller om der skal handles lokalt.
Dette er en begrænset form for edge AI. Hardwaren kan omfatte en MCU, hukommelse, sensor‑grænseflader og nogle gange en neural accelerator. Hver buffer, operator og kopi konkurrerer om de begrænsede ressourcer.
Få modellen til at passe
Kvantisering erstatter højpræcisions‑værdier med mindre heltalsrepræsentationer. Pruning, destillation, funktionsudvikling og arkitektursøgning kan reducere beregning eller lagring. Operator‑understøttelse i mål‑runtime’en begrænser, hvilke modeller der er praktiske.
Træning foregår ofte på større hardware, hvorefter modellen konverteres og kompileres til enheden. Transfer learning kan reducere databehov, men den endelige artefakt skal evalueres efter konvertering, da numeriske ændringer kan påvirke nøjagtigheden.
Data‑ og miljøskift
Laboratorieoptagelser repræsenterer sjældent hver mikrofon, monteringsposition, temperatur, vibrationsmønster, accent eller baggrundsforhold. Indsaml data fra repræsentative enheder og miljøer, hold trænings‑ og testkilder uafhængige, og medtag “ingen af de ovenstående”‑tilfælde.
En falsk udløsning kan spilde energi eller irritere en bruger; en overset anomali kan være kostbar. Vælg tærskler ud fra de reelle fejlkostnader, og overvåg felt‑præstation gennem privatlivs‑bevarende opsummeringer eller udvalgte diagnoser, hvor det er relevant.
Mål hele enheden
Model‑operations‑tællinger svarer ikke til produkt‑præstation. Rapportér vågningsfrekvens, forbehandlings‑tid, inference‑latenstid, maksimal RAM, flash‑forbrug, gennemsnitlig og maksimal strøm, termisk adfærd og batteri‑påvirkning under en eksplicit driftscyklus.
Planlæg signerede firmware‑ og model‑opdateringer, rollback, enhedsidentitet og sårbarhedsrespons. Tiny‑enheder kan forblive i drift i år, så vedligeholdelses‑muligheder er en del af modelkvaliteten. Cybersecurity-kontroller kan ikke udsættes, fordi enheden er lille.
Hukommelses‑ og beregningsbudgettering
Flash lagrer firmware, model‑vægte og konstanter; RAM indeholder sensor‑buffer‑e, mellemliggende aktiveringer og runtime‑tilstand. Maksimal aktiverings‑hukommelse kan overstige vægt‑størrelsen, især i de tidlige konvolutionslag. Hukommelses‑planlæggere genbruger buffer‑e, hvis levetider ikke overlapper, mens streaming‑funktioner undgår at gemme et helt signal‑vindue.
Operations‑tælling er et første estimat, men kernel‑effektivitet afhænger af tensor‑form, justering, instruktion‑understøttelse og hukommelses‑adgang. En depthwise‑konvolution kan reducere aritmetik, men køre dårligt på hardware uden en optimeret kernel. Benchmark den kompilerede model på mål‑boardet, ikke kun i en desktop‑profiler.
Drifts‑cyklussen dominerer mange produkter. Sensoren og MCU’en kan sove, vågne ved en billig udløser, køre en lille model og kun aktivere en radio eller større processor, når det er nødvendigt. Mål hele drifts‑cyklussen, inklusiv sensor, konvertering, forbehandling, vågn, inference, kommunikation og inaktiv lækage.
Modeludvikling og konvertering
Start med implementerings‑begrænsningerne og indsamle repræsentative sensor‑data. Forbehandling brugt i træning skal matche fast‑point‑ eller indlejret implementering præcist. Forskelle i sample‑rate, vindues‑tagning, farve‑konvertering, normalisering eller funktions‑ekstraktion kan få en model til at fejle, selvom konverteringen lykkes.
Post‑training‑kvantisering kalibrerer intervaller fra repræsentative prøver; kvantisering‑bevidst træning simulerer lavere præcision under læring. Per‑kanal‑vægt‑skalaer bevarer ofte konvolutions‑kvalitet bedre end én samlet skala. Ikke‑understøttede operationer kan omskrives, approximeres eller flyttes til en langsommere fallback, hver kræver ny evaluering.
Kompression bør være hypotese‑drevet. Pruning af ustrukturerede vægte øger måske ikke hastigheden for en tæt indlejret kernel; struktureret kanal‑fjernelse er lettere for hardwaren at udnytte. Destillation overfører adfærd fra en større lærer, men kan også overføre dens bias og fejl. Sammenlign med signal‑behandling og tærskel‑baselines.
Anvendelser, felttest og vedligeholdelse
Almindelige TinyML‑opgaver omfatter nøgleord‑spotting, wake‑word‑detektion, gestus‑genkendelse, vibrations‑anomali‑detektion, optælling, akustiske hændelser og simpel vision. Modellen kan fungere som en gate frem for den endelige beslutning, hvilket sparer båndbredde, mens usikre eller vigtige tilfælde sendes til et mere kapabelt system.
Felttests bør dække enhedens tolerance, sensor‑ældning, montering, batteristatus, temperatur, vejr, brugere og baggrundsstøj. Registrér falske udløsninger pr. time eller missede hændelser pr. drifts‑cyklus, ikke kun balanceret test‑nøjagtighed. En tærskel valgt i laboratoriet kan kræve produkt‑specifik kalibrering.
Planlæg signerede over‑the‑air‑opdateringer, rollback, model‑versions‑telemetri og lange support‑perioder. Hvis opdateringer er umulige, brug konservative modeller og dokumentér forventet miljø‑drift. Nedlukning skal tilbagekalde enheds‑legitimations‑oplysninger og håndtere lagrede data, ikke blot stoppe salget af produktet.
Eksempel: en TinyML‑vibrationsmonitor
En lille accelerometer på en motor sampler vibration under normale belastninger og kendte fejltilstande. Enheden vinduer signalet, fjerner offset, beregner kompakte tids‑ eller frekvens‑domæne‑funktioner og kører en anomali‑detektor eller klassifikator. Sample‑raten skal fange relevante leje‑ og aksel‑frekvenser uden at overvælde hukommelse eller strøm. Etiketter skal komme fra verificerede inspektioner, ikke kun fra en alarm, der selv kan være forkert.
Træning foregår på en arbejdsstation, efterfulgt af kvantisering, konvertering og kompilering til mål‑mikrokontrolleren. Mål model‑flash, maksimal RAM, eksekverings‑tid, energi og nøjagtighed på den fysiske enhed. Heltals‑aritmetik og operator‑tilgængelighed kan ændre output fra trænings‑modellen. Test sensor‑orientering, montering, temperatur, spænding, komponent‑variation og reel baggrundsvibration, ikke kun kuraterede laboratoriefiler.
Den implementerede enhed kræver kalibrering, sikre firmware‑opdateringer, versions‑rapportering, fejlsikret adfærd og en plan for drift. Den kan kun transmittere en sundhedsscore eller udvalgte funktioner for at spare energi og beskytte rå data, men lokale falske alarmer skaber stadig vedligeholdelsesomkostninger. Brug en trin‑vis tærskel, kræv vedholdenhed, og kombiner model‑bevis med drifts‑tilstand. TinyML er mest værdifuldt, når lokal latenstid, privatliv, tilslutning eller energibegrænsninger retfærdiggør dets tekniske begrænsninger.
Produktions‑test bør inkludere strømafbrydelses‑gendannelse, klokke‑drift, sensor‑frakoblinger, korrumperet input, hukommelses‑udtømning og afbrudte opdateringer. Definér hvad der sker, når modellen ikke kan køre eller tilliden kollapser: en sikker standard, en eksplicit fejl‑indikator eller en konventionel regel kan være at foretrække frem for et tavst gæt. Spor hardware‑ og firmware‑versioner i flåden, så en nyopdaget fejl kan isoleres til en enheds‑revision, miljø eller model‑udgivelse.
Praktisk implementerings‑tjekliste
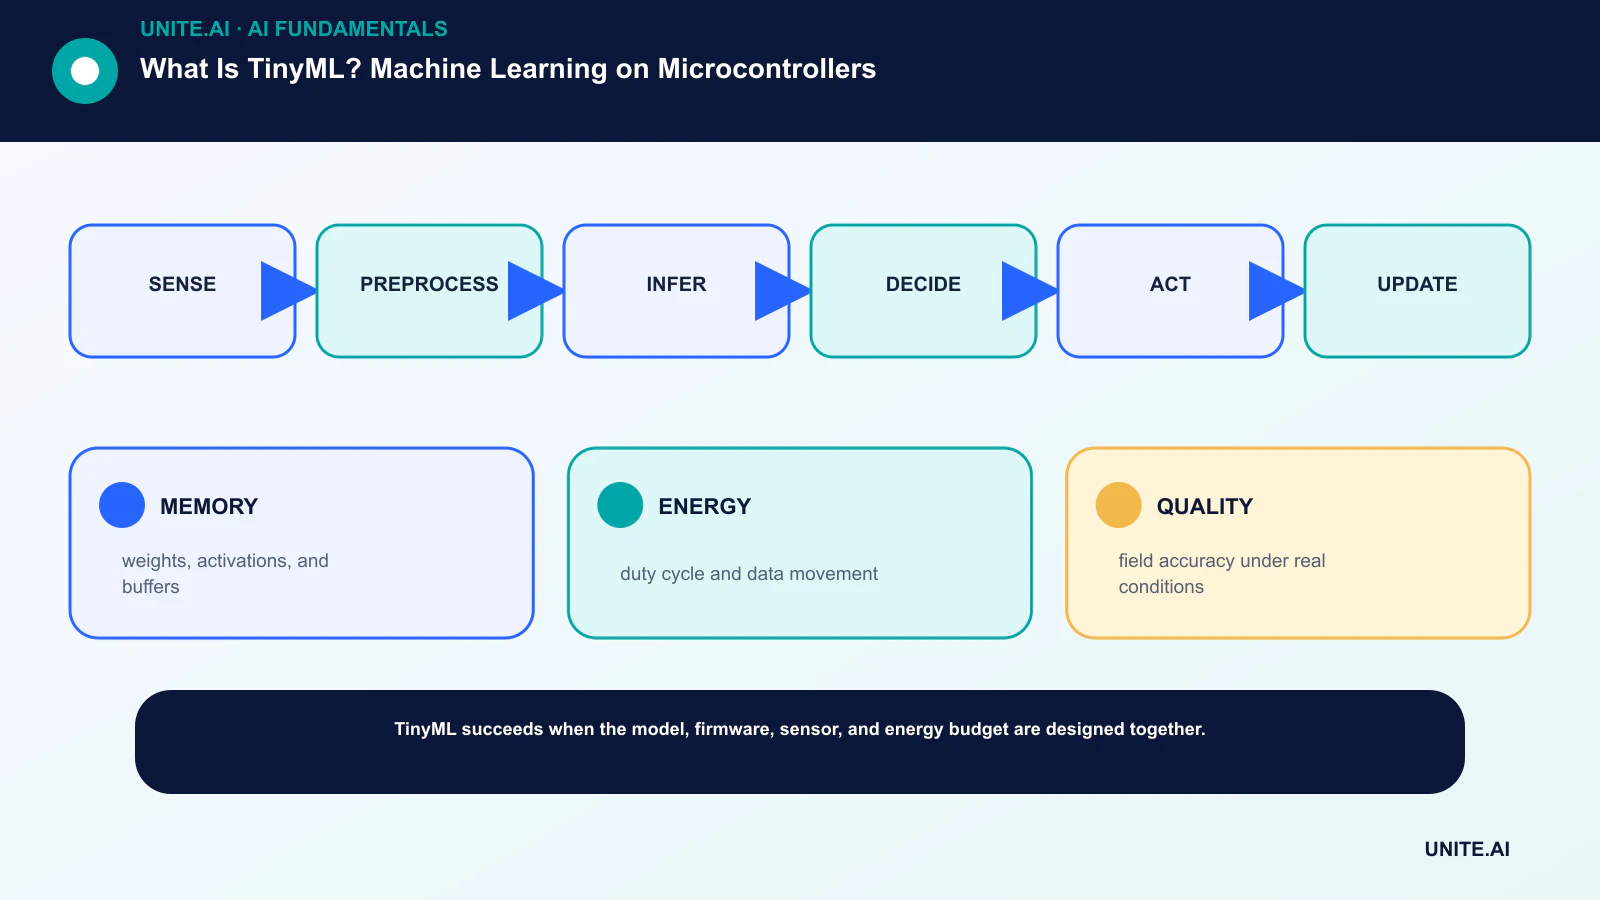
Omform konceptet til en afgrænset, testbar arbejdsgang: sense → preprocess → infer → decide → act → update. Navngiv en ansvarlig ejer, dokumentér data og afhængigheder, etabler en simpel baseline, sæt accept‑ og stop‑kriterier, test repræsentative fejl, og definér overvågning, rollback og gennemgang før udvidelse af omfanget. Registrér versioner og antagelser, så et andet team kan reproducere resultatet og forstå, hvad der er ændret.
Før lancering, gennemfør en dokumenteret beredskabs‑gennemgang med de personer, der bygger, driver, sikrer og påvirkes af systemet. Test normale tilfælde, grænse‑betingelser, afhængigheds‑fejl og misbrug; bevar beviserne og uløste risici. Definér hvem der kan godkende udgivelse, ændre en tærskel, tilsidesætte et output eller stoppe driften. Revurder beslutningen, når real‑world‑data ankommer, fordi en teknisk succesfuld pilot ikke garanterer pålidelig præstation i større skala.
- HUKOMMELSE: vægte, aktiveringer og buffer‑e.
- ENERGI: drifts‑cyklus og databevægelse.
- KVALITET: felt‑nøjagtighed under reelle forhold.
Ofte stillede spørgsmål
Er TinyML det samme som mobil‑AI?
Ikke helt. Mobile enheder er edge‑systemer med relativt store processorer og hukommelse. TinyML fokuserer på meget strammere indlejrede og mikrokontroller‑klasses begrænsninger.
Kan TinyML‑modeller lære på enheden?
De fleste implementeringer trænes andre steder og infereres på enheden. Begrænset tilpasning er mulig, men hukommelse, energi, stabilitet, privatliv og rollback gør on‑device‑træning sværere.
Primære referencer












