Grundlæggende AI
Hvad er Albumentations? Billedaugmentation til computervision

 Føj Unite.AI til dine foretrukne kilder på Google
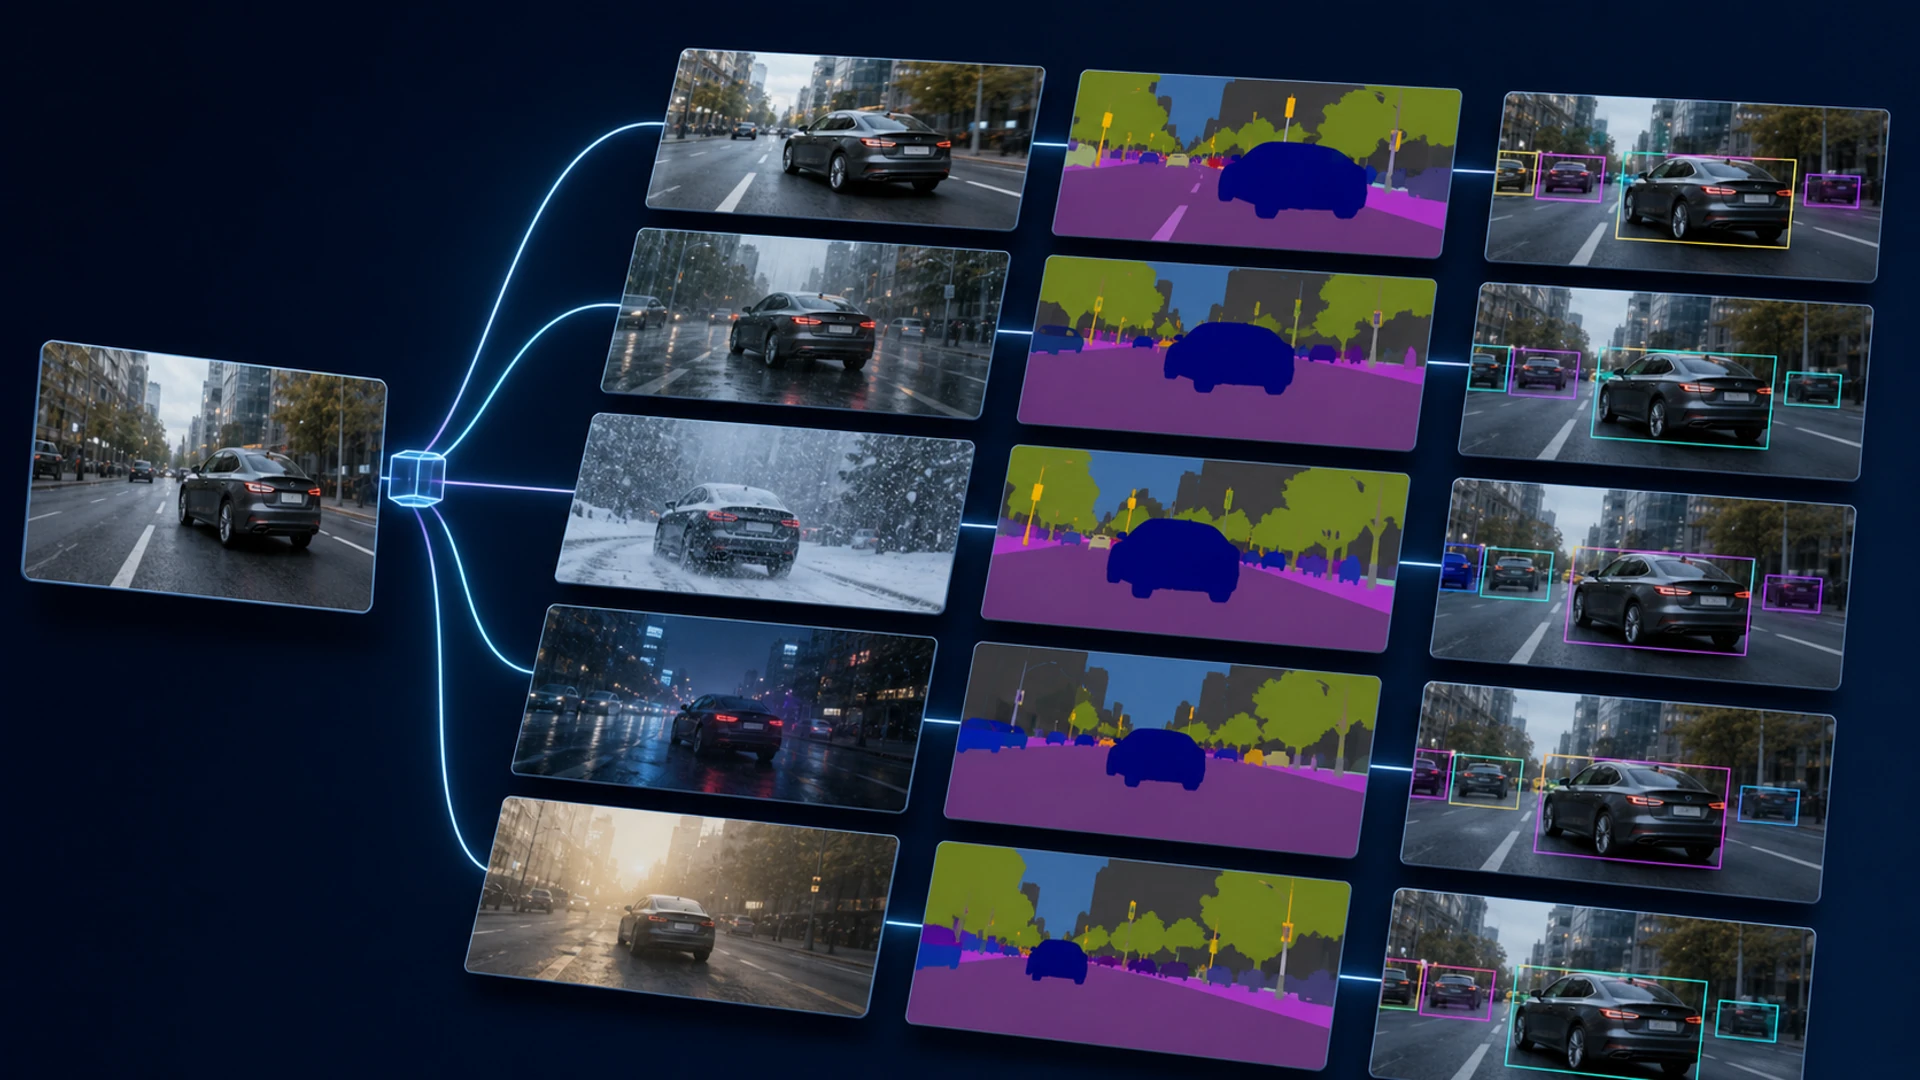
Albumentations er et open‑source Python‑bibliotek til billedaugmentation. Det anvender tilfældigt genererede geometriske og fotometriske transformationer, mens relaterede mål – såsom segmenteringsmasker, afgrænsningsbokse og nøglepunkter – holdes i overensstemmelse med billedet.
Augmentation er en antagelse om invarians: den fortæller en model, at udvalgte ændringer ikke bør ændre opgavelabelen. Et hurtigt bibliotek gør eksperimenter lettere, men kun domæneviden og validering kan afgøre, om en transformation er legitim.
Vigtige pointer
- Sammensæt probabilistiske transformationer til en reproducerbar træningspipeline.
- Transformér billeder og rumlige mål sammen; valider boks‑ og nøglepunkt‑konventioner eksplicit.
- Anvend tilfældig augmentation på træningsdata, ikke på den uændrede validerings‑ eller testfordeling.
- Mål per‑klasse‑ og undergruppe‑effekter, fordi stærkere augmentation kan hjælpe én situation og skade en anden.
Sådan fungerer en Albumentations‑pipeline
En pipeline modtager et billede og navngivne mål, udtrækker transformationer i henhold til deres sandsynligheder og returnerer en ordbog med opdaterede output. Geometriske transformationer kan beskære, rotere, spejle eller forvride; fotometriske transformationer kan ændre farve, kontrast, sløring eller støj.
Biblioteket integreres med træningsstakke, mens det forbliver fokuseret på augmentation. For computervision gør denne adskillelse det muligt at benchmarke datapolitikker uafhængigt af modelrammen.
Bevar etiketter geometrisk korrekte
En beskæring, der ændrer et billede, skal også beskære dets maske og opdatere eller fjerne berørte bokse og nøglepunkter. Konfigurer koordinatformatet, etiketfelterne, minimal synlighed, klipning og filtreringsregler, og visualiser derefter batch‑erne før træning.
Interpolation varierer efter mål: et billede kan bruge bilineær interpolation, mens en klassemask typisk kræver nærmeste‑nabo interpolation for at undgå at opfinde kategoriværdier. Forkert håndtering af mål kan stille og roligt korrumpere datasættet.
Vælg transformationer fra implementeringsverdenen
Et vandret spejlbillede kan være gyldigt for vilde dyrs fotos, men forkert for tekst, vejskilte, medicinsk lateralisering eller asymmetrisk udstyr. Farveændringer kan forbedre lysrobusthed, men kan også slette et diagnostisk træk, når farve bærer betydning.
Start med plausibel støjvariation, tilføj én familie ad gangen, og inspicér svære eksempler. Forbind valg med overfitting‑hypoteser i stedet for at antage, at mere syntetisk variation altid er bedre.
Reproducerbarhed og evaluering
Registrér biblioteksversion, pipeline‑konfiguration, sandsynligheder, strategi for tilfældig frø, forbehandlingsrækkefølge og normalisering. Tilfældighed bør variere træningsprøver, mens eksperimenterne forbliver reproducerbare på kørselsniveau.
Hold validerings‑ og testbilleder repræsentative og uaugmenterede bortset fra deterministisk forbehandling. Sammenlign nøjagtighed, kalibrering, per‑klasse‑fejl og robusthed. Forvirrings‑matricer kan afsløre, hvornår en augmentation flytter fejl i stedet for at reducere den.
Komposition, sandsynligheder og mål
Compose anvender en sekvens af transformationer, hver med en sandsynlighed. OneOf eller SomeOf konstruerer sampling blandt alternativer, og indlejrede sandsynligheder bestemmer den faktiske fordeling. Den effektive augmentations‑politik er derfor et stokastisk program; registrér den og inspicér de samplede frekvenser i stedet for at læse hver sandsynlighed isoleret.
Yderligere mål gør det muligt for flere billeder eller masker at dele geometri, hvilket er nyttigt for stereoparer, før‑og‑efter‑billeder eller flere annoteringer. Understøttelse af afgrænsningsbokse kræver et deklareret format såsom Pascal VOC, COCO, YOLO eller Albumentations‑koordinater. Nøglepunkt‑formater kan inkludere vinkel eller skala, og transformationer skal bevare disse semantikker.
Beskæringer kan fjerne alle mål. Beslut om du skal gen‑sample, beholde et baggrundseksempel eller filtrere det, da hvert valg ændrer klassedistributionen. Detektions‑ og segmenterings‑pipelines bør logge kasser, der er kasseret, synlige fraktioner og tomme prøver for at afsløre skjult etiket‑skade.
Politikdesign efter opgave
Klassificering tolererer ofte beskæringer, farveændringer, sløring og tilstopning, når klassen forbliver synlig. Detektion kræver, at objekter og bokse transformeres sammen. Segmentering kræver præcis mask‑geometri. Pose‑estimering skal bevare nøglepunkter og kan kræve venstre‑højre‑etiket‑swap efter spejling.
Medicinsk billedbehandling kan forbyde spejlinger, aggressive farveændringer eller interpolation, der ændrer kvantitativ intensitet. Fjernmåling skal tage højde for orientering, sæson, sensorspektre og geospatial skala. Dokumentanalyse skal bevare læsbarhed og layout. Domænet definerer invarians; biblioteket udfører kun den.
Blanding af metoder såsom MixUp, CutMix, Mosaic eller copy‑paste skaber sammensatte etiketter og kan forekomme i data‑loaderen eller rammeværket snarere end i Albumentations. Deres interaktion med grundlæggende transformationer, normalisering og batching bør testes. Stærke politikker kan bremse konvergens eller ændre kalibrering, selv når den endelige nøjagtighed forbedres.
Ydelse, fejlfinding og eksperimentdesign
Augmentation kører på CPU, medmindre en anden sti anvendes. Mål data‑loaderens gennemløb, antal arbejdere, dekodningsomkostninger, hukommelses‑kopier og GPU‑idle‑tid. Hurtigere transformationer er kun værdifulde, hvis de ikke ændrer semantik. Cache uforanderlige dekodnings‑ eller forbehandlingsstadier, når lagerplads og reproducerbarhed tillader det.
Visualiser gitter af originale og transformerede prøver med hvert mål overlejret. Tilføj automatiserede tests for koordinat‑rundrejser, mask‑værdier, form, datatype og deterministisk genafspilning. Sæt frø på det korrekte omfang; identisk augmentation på tværs af alle arbejdere kan utilsigtet reducere diversitet.
Kør ablationer mod en fast baseline: ingen augmentation, plausibel grundlæggende transformationer, derefter stærkere politikker. Gentag frø og rapportér varians. Evaluer rene data, relevante korruptioner og undergrupper separat. Behold en politik kun når dens fordel overlever hold‑out‑testning, og de transformerede billeder forbliver troværdige for domæneeksperter.
Design og validering af en Albumentations‑pipeline
Start med de variationer, der forventes efter implementering: kameravinkel, beskæring, skala, belysning, komprimering, sløring, vejr, tilstopning og sensorsstøj. Vælg transformationer, der bevarer etiketten og matcher disse mekanismer. Et vandret spejlbillede kan være gyldigt for dyr, men ugyldigt for tekst, trafikorientering eller asymmetrisk anatomi. Stærke farveændringer kan ødelægge diagnostisk relevant information, selvom billedet stadig ser plausibelt ud.
Albumentations sammensætter transformationer og anvender rumlige ændringer konsekvent på billeder, masker, afgrænsningsbokse og nøglepunkter, når de er korrekt konfigureret. Deklarér koordinatformater, minimal synlighed, interpolation og mask‑håndtering eksplicit. Visualiser hundredevis af augmenterede prøver med annoteringer overlejret, test tomme og kant‑tilfælde, og gem de tilfældigt genererede parametre til fejlfinding. Del data efter emne eller scene før augmentation, så relaterede billeder ikke lækker mellem træning og test.
Sammenlign ingen augmentation, simpel augmentation og den foreslåede politik på et uændret test‑sæt og realistiske stress‑sæt. Spor klasse‑specifik nøjagtighed, lokalisering, kalibrering og fejleeksempler, ikke kun trænings‑tab. Overdreven augmentation kan under‑fitte den reelle fordeling, mens svag augmentation kan fremme genvejs‑læring. Versionér pipelinen sammen med modellen, frø‑evalueringskørsler, og undgå at anvende tilfældige trænings‑transformationer under validering eller inferens, medmindre test‑time augmentation bevidst evalueres.
For detektion og segmentering, verificér koordinatklipning, minimal boks‑areal, nøglepunkt‑synlighed og den interpolation, der bruges til kategoriske masker. Nærmeste‑nabo interpolation er typisk påkrævet for klasse‑ID’er, mens bilineær interpolation kan skabe ugyldige etiketter. Profilér også data‑loaderen: aggressive transformationer kan gøre CPU‑augmentation til træningsflaskehalsen. Cache kun transformationer, der er deterministiske og bevarer den tilsigtede tilfældighed på tværs af epoker og arbejdere.
Praktisk implementerings‑tjekliste
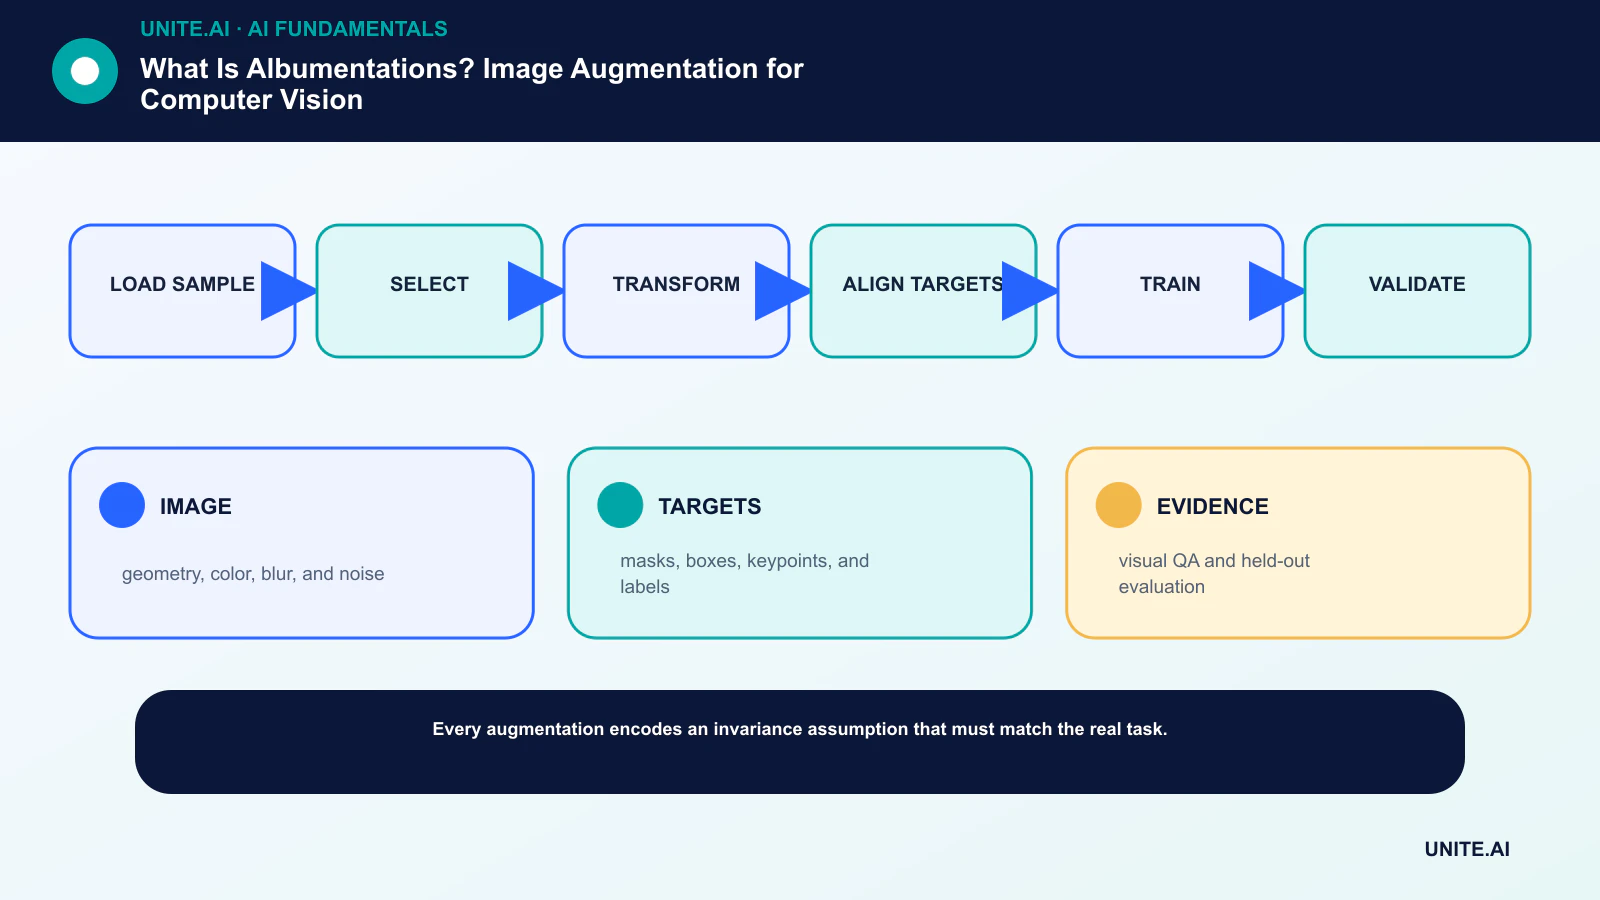
Omform konceptet til en afgrænset, testbar arbejdsproces: indlæs prøve → vælg → transformer → juster mål → træn → valider. Navngiv en ansvarlig ejer, dokumentér data og afhængigheder, etabler en simpel baseline, fastsæt accept‑ og stop‑kriterier, test repræsentative fejl, og definér overvågning, rollback og gennemgang, før omfanget udvides. Registrér versioner og antagelser, så et andet team kan reproducere resultatet og forstå, hvad der er ændret.
Før lancering, gennemfør en dokumenteret beredskabsgennemgang med de personer, der bygger, driver, sikrer og påvirkes af systemet. Test normale tilfælde, kant‑betingelser, afhængigheds‑fejl og misbrug; bevar beviserne og uafklarede risici. Definér hvem der kan godkende udgivelse, ændre en tærskel, tilsidesætte et output eller stoppe driften. Genovervej beslutningen, når data fra den virkelige verden ankommer, fordi en teknisk succesfuld pilot ikke garanterer pålidelig ydeevne i større skala.
- BILLEDE: geometri, farve, sløring og støj.
- MÅL: masker, bokse, nøglepunkter og etiketter.
- BEVIS: visuel QA og hold‑out‑evaluering.
Ofte stillede spørgsmål
Skaber billedaugmentation ny sandhed?
Nej. Den skaber transformerede træningseksempler under antagelsen om, at etiketterne forbliver gyldige. En urealistisk eller forkert mærket transformation introducerer støj.
Skal valideringsbilleder augmenteres?
Brug deterministisk resizing og normalisering, som modellen kræver, men hold evalueringsfordelingen fast. Test‑time augmentation er en separat inferensmetode og bør rapporteres eksplicit.
Primære referencer