
Robotika a fyzická AI
Metoda učení umožňuje robotům učit se pozorováním lidí

 Přidejte Unite.AI mezi své preferované zdroje na Google
Klíčové bodyWHIRL umožňuje robotům učit se domácí úkoly sledováním lidských videí bez ručního…
Zobrazit více
- WHIRL umožňuje robotům učit se domácí úkoly sledováním lidských videí bez ručního programování.
- Metoda se snadno škáluje na nové úkoly a reálná domácí prostředí, na rozdíl od imitačního nebo posilovaného učení.
- Roboti používající WHIRL přizpůsobují své pohyby vlastnímu hardwaru při dosahování stejných výsledků úkolu.
Nová metoda učení vyvinutá výzkumníky z Carnegie Mellon University (CMU) umožňuje robotům přímo učit se z videí interakce lidí a zobecnit informace na nové úkoly, což jim pomáhá učit se, jak provádět domácí práce. Metoda učení se nazývá WHIRL, což znamená Učení robotů napodobováním lidí v reálném prostředí, a pomáhá robotovi pozorovat úkoly a shromažďovat video data, aby se nakonec naučil, jak dokončit práci sám.
Výzkum byl prezentován na konferenci Robotics: Science and Systems v New Yorku.
Napodobování jako způsob učení
Shikhar Bahl je doktorand na Robotics Institute (RI) na School of Computer Science Carnegie Mellon University.
„Napodobování je skvělý způsob, jak učit,“ řekl Bahl. „Mít roboty, které se skutečně učí přímo pozorováním lidí, zůstává nevyřešeným problémem v oboru, ale tato práce představuje významný krok k umožnění této schopnosti.“
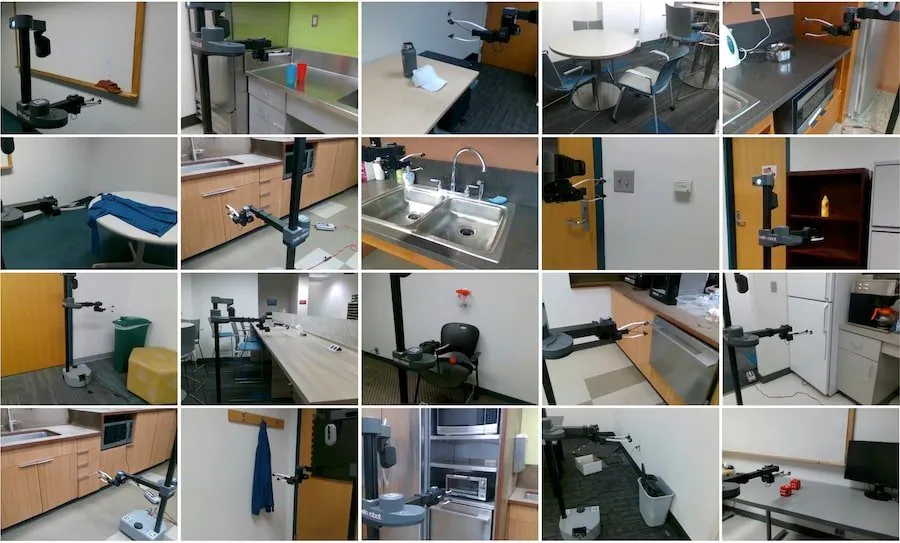
Bahl pracoval spolu s Deepakem Pathakem a Abhinavem Guptou, kteří jsou také členy fakulty RI. Tým přidal kameru a svůj software do běžně prodávaného robota, který se naučil dokončit více než 20 úkolů. Tyto úkoly zahrnovaly vše od otevírání a zavírání spotřebičů až po vytažení odpadkového pytle z koše. Pokaždé robot pozoroval člověka při plnění úkolů, než se je pokusil dokončit sám.
Pathak působí na RI na pozici assistant professor.
„Tato práce představuje způsob, jak přivést roboty do domácností,“ řekl Pathak. „Místo čekání, až budou roboti naprogramováni nebo školeni, aby úspěšně dokončili různé úkoly, předtím, než je nasadíme do lidských domácností, tato technologie umožňuje nasadit roboty a nechat je učit se, jak dokončit úkoly, a to tak, že se přizpůsobují svým prostředím a zlepšují pouze pozorováním.“
WHIRL vs. současné metody
Většina současných metod pro učení robota úkolům se spoléhá na napodobování nebo učení posilováním. S napodobovacím učením lidé ručně ovládají robota a učí ho, jak dokončit úkol, což vyžaduje opakování několikrát, než robot naučí. S učením posilováním je robot obvykle trénován na milionech příkladů v simulaci, než se trénink přizpůsobí skutečnému světu.
Zatímco oba tyto modely jsou efektivní při učení robota jednomu úkolu ve strukturovaném prostředí, obtížně se škálují a nasazují. Ale s WHIRL se robot může učit z jakéhokoli videa člověka, který dokončuje úkol. Je to také snadno škálovatelné, není omezeno na jeden konkrétní úkol a může fungovat v domácích prostředích.
WHIRL umožňuje robotům dokončovat úkoly ve svých přirozených prostředích. A zatímco prvních několik pokusů obvykle skončily neúspěchem, mohl se naučit velmi rychle po několika úspěších. Robot nemusí vždy dokončit úkol stejnými pohyby jako člověk, ale to je proto, že má jiné části, které se pohybují jinak. Přesto, výsledek dokončení úkolů je vždy stejný.
„Abychom mohli škálovat robotiku v reálném prostředí, musí být data spolehlivá a stabilní, a roboti by se měli stát lepšími ve svém prostředí tím, že se budou učit sami,“ řekl Pathak.


