
Робототехніка та фізичний ШІ
Революція в підводних дослідженнях: Pleobot Браунського університету розкриває таємниці океану

 Додайте Unite.AI до бажаних джерел у Google
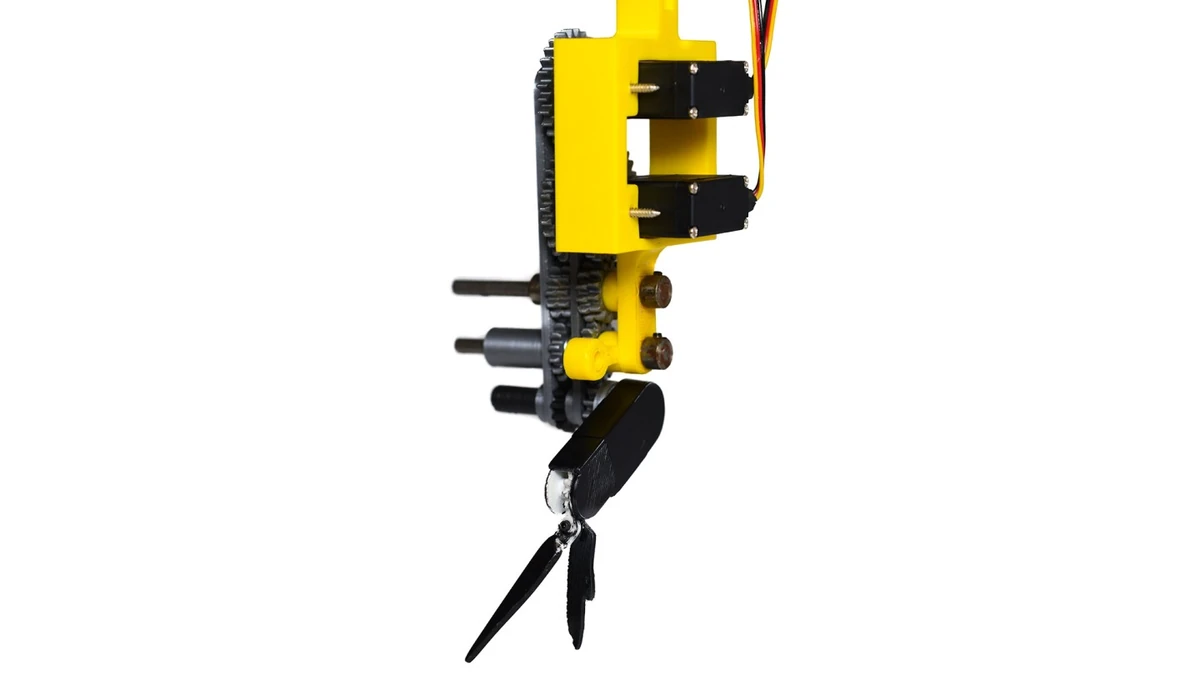
Уявіть собі складну мережу взаємопов’язаних, самокерованих роботів. Вони працюють у єдності, як складний водний балет, навігація в темних глибинах океану, проведення детальних наукових досліджень та високоризикових пошуково-рятувальних місій. Це футуристичне бачення наближається до реальності, завдяки дослідникам Браунського університету, які піонерують розробку нового типу підводних навігаційних роботів. Одна така роботична платформа, звана Pleobot, є зіркою їхньої недавньої публікації в Scientific Reports.
Криль, ті дрібні ракоподібні, які є важливою частиною морських екосистем, є надзвичайними плавцями з винятковими можливостями в маневреності, прискоренні та повороті. Їхні видатні атлетичні здібності надихнули дослідників Браунського університету на розробку Pleobot – роботичної платформи, що складається з трьох зчленованих секцій, які імітують метахронний стиль плавання, характерний для криля.
“Pleobot дозволяє нам безпрецедентну точність спостереження та контроль для дослідження всіх аспектів плавання криля, які допомагають йому видатно маневрувати під водою”, – говорить Сара Олівейра Сантос, аспірантка Браунського університету та провідна авторка дослідження.
Дослідницька команда планує використовувати Pleobot як комплексний інструмент для розуміння плавання криля та використання потенціалу 100 мільйонів років еволюції для розробки кращих роботів для навігації в океані.
Механіка Pleobot: імітуючи чудеса плавання криля
Проект Pleobot є міжнародною співпрацею між Браунським університетом та Національним автономним університетом Мексики. Разом вони розшифровують таємниці того, як криль, відомий як метахронний плавець, переміщується в складних морських середовищах та здійснює колосальні вертикальні міграції понад 1 000 метрів двічі на добу – що еквівалентно висоті трьох будівель Емпайр-Стейт.
“У нас є знімки механізмів, які вони використовують для ефективного плавання, але у нас немає повних даних”, – пояснює Нільс Так, постдокторант лабораторії Вільгельмуса в Браунському університеті.
Команда створила та запрограмувала Pleobot, щоб точно імітувати рухи ніг криля та змінювати форму придатків, забезпечуючи нове, більш глибоке розуміння взаємодії рідини та структури на рівні придатків.
Піонери майбутнього автономних підводних транспортних засобів
За словами дослідників, метахронний стиль плавання дозволяє крилю маневрувати надзвичайно добре, демонструючи послідовне розгортання своїх плавальних ніг у хвилеподібному русі. Ця характеристика, на їхню думку, могла б бути включена в майбутні розгорнуті системи рою. Моніка Мартінес Вільгельмус, асистентка професора інженерії в Браунському університеті, стверджує: “Здатність зрозуміти взаємодію рідини та структури на рівні придатків дозволить нам приймати обґрунтовані рішення щодо майбутніх конструкцій.
Ці майбутні роботизовані рої могли б картографувати океани Землі, брати участь у широкомасштабних пошуково-рятувальних місіях або навіть досліджувати океани супутників нашої Сонячної системи, таких як Європа. Вільгельмус додає: “Агрегації криля – це чудовий приклад роїв у природі… Це дослідження є початком нашої довгострокової мети розробки наступного покоління автономних підводних апаратів для збору даних”.
Значення конструкції Pleobot
Конструкція Pleobot включає мультидисциплінарну команду, що спеціалізується на механіці рідин, біології та мехатроніці. Її компоненти в основному складаються з 3D-друкованих деталей, а конструкція має відкритий вихідний код. Дослідники відтворили рух розкривання та складання двогіллястих плавальних придатків криля, що, як вважають, є першим для такої платформи. Модель побудована в десять разів більша, ніж криль, який зазвичай має розмір паперової скріпки, що дозволяє проводити більш точне спостереження та аналіз.
“У опублікованому дослідженні ми розкриваємо відповідь щодо одного з багатьох невідомих механізмів плавання криля: як вони генерують підйом, щоб не тонути під час руху вперед”, – говорить Олівейра Сантос. “Ми змогли розкрити цей механізм, використовуючи робот”, – додає Юнсін Су, постдокторант лабораторії. Вони виявили, що область низького тиску на задній стороні плавальних ніг сприяє збільшенню підйомної сили під час робочого гребка рухомих ніг, що є важливим відкриттям для розуміння та повторення ефективного плавання криля.
Піонерська робота команди Браунського університету з Pleobot відзначає значний крок вперед у розвитку наступного покоління автономних підводних апаратів для збору даних. Можливості здаються такими ж величезними, як океани, які ці роботи призначені для дослідження.



