
หุ่นยนต์และ AI ทางกายภาพ
วิศวกรพัฒนาแขนหุ่นยนต์แบบอ่อนที่สามารถเล่นนินเทนโดได้

 เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
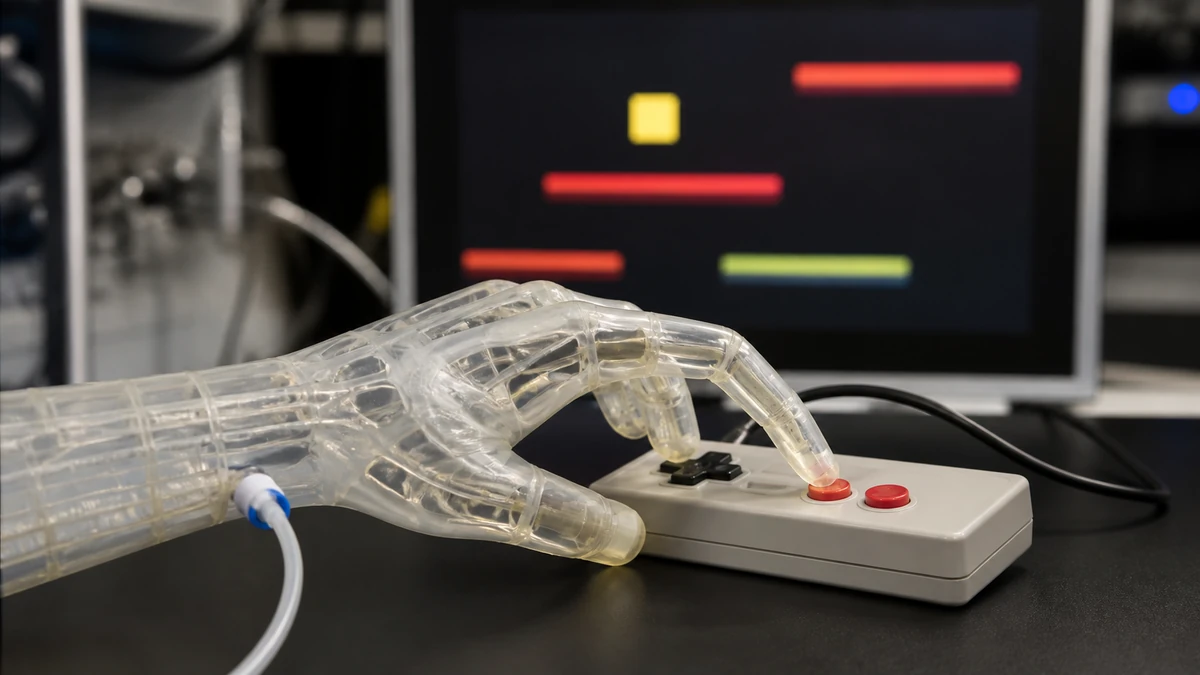
นักวิจัยและวิศวกรจากมหาวิทยาลัยแมริแลนด์ได้สร้างแขนหุ่นยนต์แบบอ่อนที่สามารถเล่นนินเทนโดได้
การวิจัยนี้ถูกนำเสนอใน Science Advances
สาขาหุ่นยนต์แบบอ่อนมุ่งเน้นไปที่หุ่นยนต์ที่ยืดหยุ่นและสามารถพองได้ ซึ่งใช้น้ำหรืออากาศเป็นพลังงาน ในขณะที่หุ่นยนต์แบบดั้งเดิมใช้ไฟฟ้าเป็นพลังงาน มีความสนใจที่เพิ่มขึ้นในหุ่นยนต์แบบอ่อนเนื่องจากความปลอดภัยและความสามารถในการปรับเปลี่ยน ซึ่งทำให้พวกมันถูกใช้ในการสร้างเครื่องมือทางการแพทย์และอุปกรณ์เสริม
ทีมวิจัยนำโดย Ryan D. Sochol ผู้ช่วยศาสตราจารย์จากมหาวิทยาลัยแมริแลนด์
“ในอดีต แต่ละนิ้วของหุ่นยนต์แบบอ่อนต้องการเส้นควบคุมของตัวเอง ซึ่งสามารถจำกัดความสามารถในการพกพาและใช้งานได้” อธิบายโดย Joshua Hubbard “แต่ด้วยการสร้างหุ่นยนต์แบบอ่อนโดยใช้เครื่องพิมพ์ 3 มิติและวงจรไฮดรอลิกแบบอ่อน เราสามารถทำให้หุ่นยนต์เล่นนินเทนโดได้ด้วยการควบคุมเพียงเส้นเดียว”

ภาพ: มหาวิทยาลัยแมริแลนด์
การแสดงผลหุ่นยนต์
ทีมวิจัยได้แสดงผลหุ่นยนต์โดยออกแบบวงจรไฮดรอลิกแบบอ่อนที่สามารถควบคุมได้ด้วยการกดเพียงครั้งเดียว
หุ่นยนต์สามารถเล่นนินเทนโดได้สำเร็จและผ่านระดับแรกของเกมในเวลาไม่ถึง 90 วินาที
Ruben Acevedo เป็นนักวิจัยที่เพิ่งจบปริญญาเอกและเป็นหนึ่งในผู้เขียนการวิจัย
“最近หลายกลุ่มได้พยายามใช้วงจรไฮดรอลิกแบบอ่อนเพื่อเพิ่มความสามารถในการควบคุมหุ่นยนต์แบบอ่อน” กล่าวโดย Acevedo “แต่วิธีการสร้างและรวมวงจรไฮดรอลิกแบบอ่อนเข้ากับหุ่นยนต์สามารถใช้เวลาหลายวันหรือหลายสัปดาห์ และต้องการทักษะและแรงงานมาก”
การพิมพ์ 3 มิติ
ทีมวิจัยใช้เครื่องพิมพ์ 3 มิติ “PolyJet” ซึ่งมีหลายชั้นของ “สี” ที่ถูกวางซ้อนกันใน 3 มิติ
Kristen Edwards เป็นหนึ่งในผู้เขียนการวิจัย
“ภายในหนึ่งวันและด้วยแรงงานน้อยนักวิจัยสามารถสร้างหุ่นยนต์แบบอ่อนที่สมบูรณ์พร้อมทั้งวงจรไฮดรอลิกแบบอ่อนและคุณสมบัติอื่นๆ ได้” กล่าวโดย Edwards
การเลือกนินเทนโดไม่ได้เป็นเพียงการตัดสินใจที่สนุกสนาน แต่ยังเป็นวิธีการที่แม่นยำในการวัดความสามารถในการควบคุมหุ่นยนต์
การวิจัยและความก้าวหน้าอื่นๆ และการเข้าถึงแบบเปิด
การวิจัยของทีมยังรวมถึงหุ่นยนต์แบบอ่อนที่ได้รับแรงบันดาลใจจากเต่าบก ซึ่งถูกพิมพ์ออกมาจากเครื่องพิมพ์ 3 มิติที่ Terrapin Works
กลยุทธ์ของทีมเปิดให้ทุกคนสามารถเข้าถึงได้ และการวิจัยนี้เปิดให้ทุกคนสามารถอ่านได้ ทีมยังเชื่อมโยงผลงานเสริมไปยัง GitHub ซึ่งรวมถึงไฟล์ออกแบบอิเล็กทรอนิกส์ทั้งหมด
“เรากำลังแบ่งปันไฟล์ออกแบบทั้งหมดของเราเพื่อให้ทุกคนสามารถดาวน์โหลดและปรับเปลี่ยนได้ตามต้องการ และพิมพ์ออกมาได้โดยใช้เครื่องพิมพ์ 3 มิติของตนเองหรือผ่านบริการพิมพ์” กล่าวโดย Sochol “เราหวังว่ากลยุทธ์การพิมพ์ 3 มิติแบบเปิดนี้จะช่วยเพิ่มความสามารถในการเข้าถึงและใช้งานหุ่นยนต์แบบอ่อนที่มีวงจรไฮดรอลิกแบบอ่อน และช่วยให้ความก้าวหน้าในด้านนี้เร็วขึ้น”
ทีมกำลังพิจารณาวิธีการใช้เทคนิคนี้สำหรับการใช้งานทางการแพทย์ เช่น อุปกรณ์สำหรับการฟื้นฟู อุปกรณ์ศัลยกรรม และอุปกรณ์เสริมที่สามารถปรับเปลี่ยนได้


