มุมมองของ Anderson

นำเสนอรายการกลิ่นให้กับการพัฒนา AI

mm
เพิ่ม Unite.AI ลงในแหล่งข้อมูลที่คุณต้องการบน Google
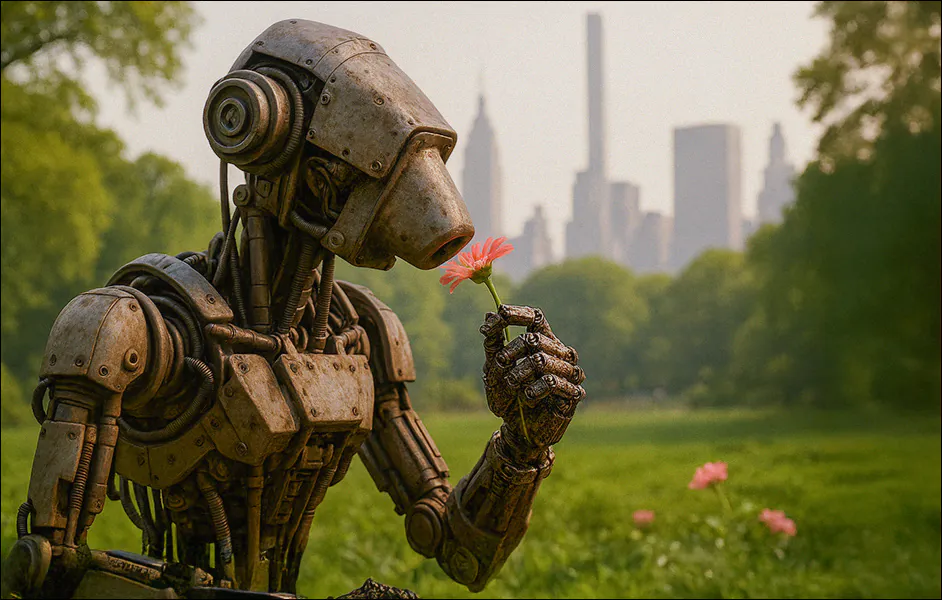
An AI-generated image: a nasally-endowed robot smells a flower in NYC's central park. GPT-image-1 and Qwen Edit 5209.

AI ใหม่สอนให้เครื่องจักรรู้กลิ่นโดยการเชื่อมโยงกลิ่นกับภาพ ทำให้โมเดลสามารถจับคู่กลิ่นกับวัตถุ สิ่งแวดล้อม


ชุดข้อมูล และวัสดุได้ อาจเป็นเพราะเครื่องจักรที่มีการปล่อยกลิ่นมี ประวัติที่ซับซ้อน การรู้กลิ่นจึงเป็นความรู้สึกที่ถูกละเลยในงานวิจัย AI ซึ่งไม่ได้ใช้ในการผลิตอีกต่อไป ยกเว้นในกรณีที่คุณต้องการผลิตสิ่งที่มีกลิ่นเหมือน กลิ่นในภาพยนตร์ ซึ่งมีประวัติยาวนานกว่าหนึ่งศตวรรษ การใช้งานที่ดูเหมือนจะไม่สำคัญเมื่อเทียบกับการใช้ข้อมูลภาพ เสียง และวิดีโอ และโมเดล AIที่ได้รับการฝึกฝนจากข้อมูลเหล่านั้น ในความเป็นจริง การทำให้การตรวจจับของ สุนัขที่สามารถตรวจจับระเบิดสุนัขที่สามารถตรวจจับศพ สุนัขที่สามารถตรวจจับโรค และสุนัขที่สามารถตรวจจับอื่นๆ จะเป็นประโยชน์ที่สำคัญในบริการของเทศบาลและความปลอดภัย แม้ว่าจะมีความต้องการสูง แต่ การฝึกและบำรุงรักษาสุนัขที่สามารถตรวจจับ เป็นธุรกิจที่มีค่าใช้จ่ายสูง ซึ่งไม่คุ้มค่าเสมอไป

นำหน้าด้วยจมูก

การวิจัยใหม่จากทีมนักวิจัยในสหรัฐอเมริกาได้ทำการเก็บข้อมูลกลิ่นในพื้นที่ในร่มและนอกอาคารในนิวยอร์กซิตี้ และได้ทำการเก็บภาพที่เกี่ยวข้องกับกลิ่นที่ถูกจับได้ สังเกตจมูกของอุปกรณ์กลิ่น ที่สามารถเดาได้ว่าเป็นหินแกรนิต พลาสติก

สังเกตจมูกของอุปกรณ์กลิ่น ที่สามารถเดาได้ว่าเป็นหินแกรนิต พลาสติก หรือหนัง และสามารถระบุห้องที่อยู่ได้โดยไม่ต้องเห็นภาพ หรือหนัง และสามารถระบุห้องที่อยู่ได้โดยไม่ต้องเห็นภาพ แหล่งที่มา การวิจัยนี้ได้นำไปสู่การสร้างชุดข้อมูลใหม่ที่เรียกว่า

(COIP) ซึ่งเชื่อมโยงกลิ่นกับภาพContrastive Olfaction-Image

ด้านบน: วิดีโอและข้อมูลกลิ่นที่ถูกจับได้ในพื้นที่ธรรมชาติ โดยใช้เครื่องมือที่มีกล้องและจมูก ด้านล่างซ้าย (b): การเรียนรู้การเชื่อมโยงระหว่างกลิ่นและภาพ ด้านล่างขวา (c): ระบบสามารถค้นหาภาพที่เกี่ยวข้องกับกลิ่นได้ ด้านล่างขวา (d): การใช้กลิ่นเพื่อจำแนกประเภทของสิ่งแวดล้อม วัตถุ และวัสดุ ด้านล่างขวา (e): การแยกแยะกลิ่นที่คล้ายกัน เช่น กลิ่นของหญ้าสองชนิด โดยไม่ต้องใช้ภาพ Pretraining ด้านบน: วิดีโอและข้อมูลกลิ่นที่ถูกจับได้ในพื้นที่ธรรมชาติ โดยใช้เครื่องมือที่มีกล้องและจมูก ด้านล่างซ้าย (b): การเรียนรู้การเชื่อมโยงระหว่างกลิ่นและภาพ

และวัสดุด้านล่างขวา (c): ระบบสามารถค้นหาภาพที่เกี่ยวข้องกับกลิ่นได้ ด้านล่างขวา (d): การใช้กลิ่นเพื่อจำแนกประเภทของสิ่งแวดล้อม วัตถุ

ด้านล่างขวา (e): การแยกแยะกลิ่นที่คล้ายกัน เช่น

กลิ่นของหญ้าสองชนิด โดยไม่ต้องใช้ภาพ

ชุดข้อมูลใหม่นี้มี 7,000

แหล่งที่มา คู่ของกลิ่นและภาพที่เกี่ยวข้องกัน นว่าสามารถทำงานไดและได้แสดงให้เห็ ้ดีกว่าชุดข้อมูลอื่นๆที่มีอยู่

วิธีการ

ในการเก็บข้อมูลสำหรับชุดข้อมูลใหม่นี้ ทีมวิจัยได้ใช้เครื่องมือ

เครื่องมือที่มีกล้องและจมูกที่สามารถจับภาพและกลิ่นได้ Cyranose 320 ที่มีกล้อง iPhone ติดอยู่ด้านบนเพื่อจับภาพสิ่งที่กลิ่นถูกจับได้

เครื่องมือที่มีกล้องและจมูกที่สามารถจับภาพและกลิ่นได้ เครื่องมือ Cyranose ทำงานที่ 2Hz โดยจับข้อมูลกลิ่น 32 มิติ และใช้ MiniPID2 PPM

ตัวอย่างเล็กๆ จากภาพประกอบที่ครอบคลุมในเอกสารต้นฉบับที่ให้รายละเอียดเกี่ยวกับแหล่งที่มาของกลิ่นและสภาพแวดล้อมต่างๆ ที่บันทึกไว้ในโครงการ WR เพื่อจับข้อมูล VOC

ข้อมูลและการทดสอบ

ในการพัฒนาแบบจำ องที สาม

ความแม่นยำในการดึงข้อมูลข้ามโมดัลสำหรับตัวเข้ารหัสกลิ่นต่างๆ แสดงให้เห็นว่าแต่ละรุ่นระบุภาพที่ถูกต้องจากการสืบค้นกลิ่นได้ดีเพียงใด ผลลัพธ์จะเปรียบเทียบสถาปัตยกรรมที่ได้รับการฝึกเกี่ยวกับสัญญาณดมกลิ่นดิบกับสถาปัตยกรรมที่ใช้รอยกลิ่น ารถเชื่อมโยงกลิ

่นและภ พได้ ทีมวิจัยได้ใช้ แบบจำลองที่มีการเรียนรู้แบบขัดแย้ง เพื่อเชื่อมโยงกลิ่นแ ละ ภาพที่เกี่ยว ้อง กั น ข้อมูลถูกเก็บจาก 60 เซสชั่นในระยะเวลา 2 เดือน โดยครอบคลุมพื้ ที่ต่างๆ เช่น สวนสาธารณะ อาคารม าวิทยาลัย สำนักงาน ถนน ห้องสมุด อพ ร์ตเมนต์ และห้องอาหาร

การค้นหาข้ามโหมด

ในการทดสอบการค้ นหาข้ามโหมด ที จั

รายละเอียดจากภาพประกอบที่เจ็ดในรายงานต้นฉบับซึ่งมีการย่อเกินกว่าจะทำซ้ำได้อย่างมีความหมายที่นี่ ที่นี่ ตัวอย่างการดึงข้อมูลข้ามโมดัลแสดงให้เห็นว่าโมเดลเชื่อมโยงกลิ่นกับภาพที่ตรงกันอย่างไร แต่ละแถวเริ่มต้นด้วยคำถามเกี่ยวกับกลิ่น ตามด้วยการคาดการณ์รูปภาพที่มีอันดับสูงสุดในพื้นที่ฝังที่ใช้ร่วมกัน รูปภาพที่ถูกต้องสำหรับการค้นหาแต่ละรายการจะแสดงเป็นสีเขียว ซึ่งแสดงให้เห็นว่ากลิ่นจากหนังสือ ต้นไม้ อิฐ และวัสดุอื่นๆ ดึงแบบจำลองไปสู่ฉากที่เกี่ยวข้องกับภาพและความหมายได้อย่างไร ยได้ใช้ ค่าเฉลี่ยขอ

งอัน

ดับ อันดับกลาง และ กา

รเรียกกลับ

ความแม่นยำในการค้นหาข้ามโหมดสำหรับเครื่องมือที่แตกต่างกัน ที่หลายๆ ค่า ความแม่นยำในการค้นหาข้ามโหมดสำ

หรับเค

รื่องมือที่แต

กต่างกัน

การรู้จำฉาก วัตถุ และวัสดุ

ในการทดสอบการรู้จำฉาก วัตถุ และวัสดุ ทีมวิจัยได้ใช้

ความแม่นยำในการจำแนกประเภทสำหรับฉาก วัสดุ และวัตถุได้รับการประเมินโดยใช้สัญญาณการดมกลิ่นเพียงอย่างเดียว อินพุตเซ็นเซอร์ดิบมีประสิทธิภาพเหนือกว่ารอยพิมพ์กลิ่น โดย CNN ที่ได้รับการฝึกอบรมตั้งแต่เริ่มต้นให้ผลลัพธ์สูงสุด รวมถึง 99.5% สำหรับฉาก การฝึกอบรมล่วงหน้า SSL ช่วยได้ในบางกรณี แต่โดยทั่วไปมีมากกว่าการฝึกอบรมแบบมีผู้ดูแล เส้นฐานน้ำหนักสุ่มบ่งชี้ว่าความจุของแบบจำลองเพียงอย่างเดียวไม่เพียงพอ การเรียนรู้แบบขัดแย้ง เพื่อเชื่อมโยงกลิ่นและภาพที่เกี่ยวข้องกัน ผลลัพธ์แสดงให้เห็นว่าเครื่องมือที่ใช้ข้อมูลกลิ่นสามารถรู้จำฉาก

วัตถุ

และวัสดุได้ดีกว่าเครื่องมือที่ใช้ข้อมูลภาพ

การแยกแยะกลิ่นที่ละเอียด

ในการทดสอบการแยกแยะกลิ่นที่ละเอียด ที มวิ จัยได้ใช้ แบบจำลอง

ความแม่นยำในการจำแนกพันธุ์หญ้าจากกลิ่นเพียงอย่างเดียว แบบจำลองได้รับการประเมินความสามารถในการแยกแยะระหว่างหญ้าสองประเภทที่มีลักษณะคล้ายกันโดยใช้เพียงการดมกลิ่นเท่านั้น ประสิทธิภาพถูกเปรียบเทียบระหว่างรอยพิมพ์กลิ่นและข้อมูลเซ็นเซอร์ดิบ โดยมีแบบจำลองที่เริ่มต้นแบบสุ่ม ฝึกตั้งแต่เริ่มต้น หรือฝึกโดยใช้การเรียนรู้แบบควบคุมตนเอง (SSL) ตามด้วยโพรบเชิงเส้น ความแม่นยำสูงสุดคือ 92.9% ทำได้โดยใช้สัญญาณการรับกลิ่นแบบ Raw ร่วมกับ SSL ซึ่งบ่งชี้ว่าความแตกต่างของกลิ่นแบบละเอียดจะถูกตรวจจับได้ดีที่สุดผ่านการป้อนข้อมูลแบบดิบและการฝึกการมองเห็น เชิงเส้น เพื่อแยกแยะกลิ่นของหญ้าสองชนิด ผลลัพธ์แสดงให้เห็นว่าเครื่องมือที่ใช้ข้อมูลกลิ่นสามา

รถแย

กแยะกลิ่นของหญ้าสองชนิดไ

ด้ดีกว่าเครื่องมือที่ใช้ข้อมูลภาพ

สรุป

แม้ว่าการสร้างกลิ่นจะยังคงเป็นปัญหาที่ยังไม่ได้รับการแก้ไข แต่ระบบกา รวิเ คราะห์กลิ่นที่มีประสิทธิภาพและราคาไม่แพงจะมีศักยภาพที่จะนำไปใช้ในการตรวจจับและติดตามสิ่งแวดล้อม ในขณะนี้ อุปกรณ์ที่เกี่ยวข้องยังคงมีราคาแพงและไม่เหมาะสมสำหรับการใช้งานในวงกว้าง การพัฒน ครื่องมือที่มีประสิทธิภาพและรา

าเ คาไม่แพงจึงเป็นกุญแจสำคัญในการนำเทคโนโลยีนี้ไปใช้ในการตรวจจั

บและติดตามสิ่งแวดล้อม

นักเขียนเกี่ยวกับเครื่องมือการเรียนรู้ของเครื่อง และผู้เชี่ยวชาญด้านการสังเคราะห์ภาพมนุษย์ อดีตหัวหน้าเนื้อหาวิจัยที่ Metaphysic.ai จนกระทั่งถูกยุบเข้ากับ Brahma.ai ของ DNEG
Portfolio site: martinanderson.ai
Contact: martin@martinanderson.ai