
Robotik och fysisk AI
Millimeterstora robotar kontrolleras med magnetfält

 Lägg till Unite.AI bland dina föredragna källor på Google
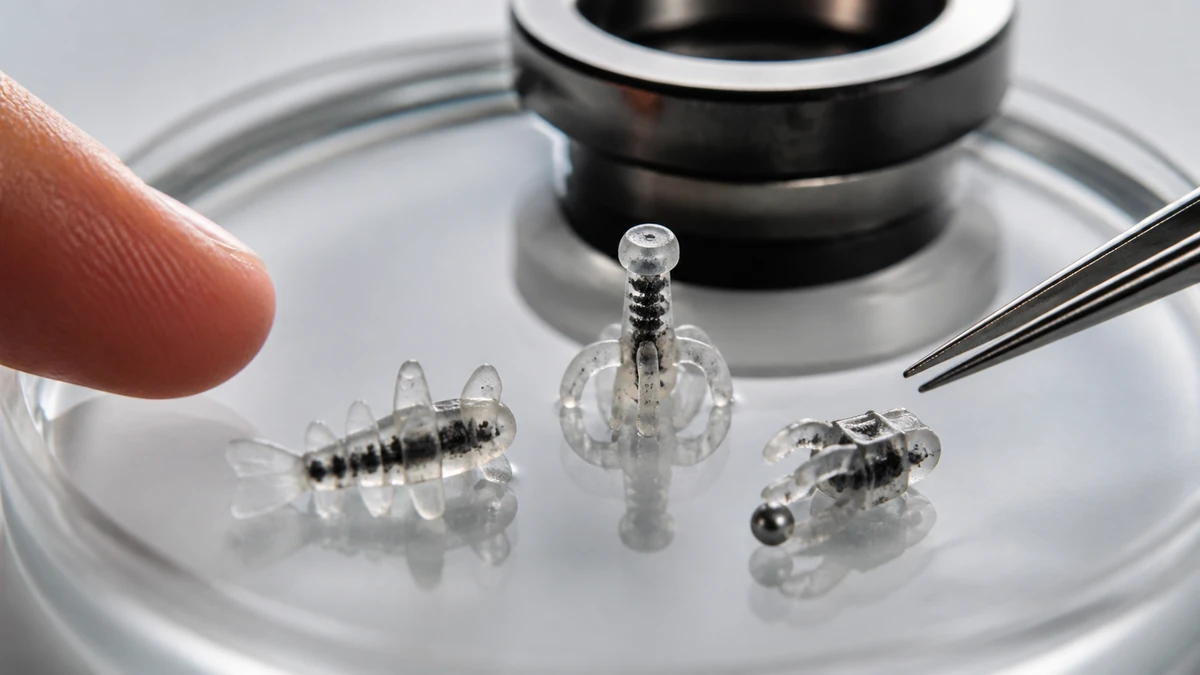
Forskare vid Nanyang Technological University i Singapore (NTU Singapore) har utvecklat millimeterstora robotar som kontrolleras med magnetfält. Dessa robotar kan utföra högt manövrerbara och fingerfärdiga manipulationer och kan ha en stor inverkan inom områden som biomedicin och tillverkning.
Forskningen publicerades i den vetenskapliga tidskriften Advanced Materials i maj.
Att bygga vidare på befintliga småskaliga robotar
De miniatyriserade robotarna skapades genom att infoga magnetiska mikropartiklar i biokompatibla polymerer, som är icke-toxiska material för människor. Robotarna är programmerade så att när magnetfält appliceras, utför de sina önskade funktioner.
Den nya tekniken bygger på tidigare småskaliga robotar, och de nya tilläggen inkluderar en optimerad förmåga att röra sig i sex frihetsgrader (DoF), vilket är translationell rörelse längs de tre rumsliga axlarna och rotationsrörelse runt dessa axlar, eller rullnings-, nick- och girmål.
Forskarna har redan tidigare utvecklat sex DoF-miniatyriserade robotar, men de nya versionerna kan rotera 43 gånger snabbare i den kritiska sjätte DoF, så länge deras orientering är exakt kontrollerad.
https://www.youtube.com/watch?v=jLu7q7ieQek&t=21s
På grund av användningen av “mjuka” material i deras konstruktion, kan robotarna replikera mekaniska egenskaper. Till exempel kan en simma medan en annan kan gripa, plocka upp och placera miniatyriserade föremål exakt.
Biträdande professor Lum Guo Zhan från Skolan för medicin och flyg- och rymdingenjörskap är huvudförfattare till studien.
Enligt professor Lum, beror den stora framstegen tungt på upptäckten av den “svårfångade” tredje och sista huvudsakliga vektorn för magnetfält. Före denna upptäckt, definierades de applicerade magnetfält enbart i termer av två huvudsakliga vektorer.
“Mitt team försökte avslöja de grundläggande arbetsprinciperna för miniatyriserade robotar som har sex-DoF-rörelser genom detta arbete. Genom att fullständigt förstå fysiken bakom dessa miniatyriserade robotar, kan vi nu exakt kontrollera deras rörelser. Dessutom kan vår föreslagna tillverkningsmetod magnetisera dessa robotar för att producera 51 till 297 gånger större sex-DoF-vridmoment än andra befintliga enheter. Våra fynd är därför avgörande och representerar en betydande framsteg för småskalig robotteknik”, sa biträdande professor Lum.
De miniatyriserade robotarna mäter cirka storleken på en riskorn, så de är användbara när man försöker komma åt begränsade och slutna utrymmen som stora robotar inte kan nå. Detta betyder att den nya utvecklingen är särskilt användbar inom medicin.
Robotarna kan kontrolleras på distans av en operatör och ett program som körs på en kontroll-dator. Programmet ändrar styrkan och riktningen på magnetfält som genereras av ett elektromagnetiskt coilsystem.
Inom medicin kan de miniatyriserade robotarna nå vissa livsviktiga organ som hjärnan, men det kommer att krävas mycket mer testning och justering innan de kan användas på detta sätt.
Medförfattarna till forskningen inkluderar doktorander Xu Changyu och Yang Zilin från Skolan för maskin- och flyg- och rymdingenjörskap.
“Förutom kirurgi, kan våra robotar också vara värdefulla i biomedicinska tillämpningar som montering av lab-on-chip-enheter som kan användas för klinisk diagnostik genom att integrera flera laboratorieprocesser på en enda chip”, sa de.
Att testa robotarna
Forskningsgruppen testade robotarna i laboratorieexperiment och demonstrerade deras fingerfärdighet och hastighet.
Med en jellyfish-inspirerad robot, kontrollerade teamet den för att simma genom en trång öppning när den var suspenderad i vatten. Detta experiment demonstrerade hur robotarna kan förhandla hinder i dynamiska och osäkra miljöer, vilket innebär att de i framtiden kan användas för riktade biomedicinska tillämpningar som kirurgiska procedurer.
Den miniatyriserade roboten överträffade också den snabbaste rotationen av någon befintlig miniatyriserad robot.
Forskningsgruppen kommer nu att försöka göra robotarna ännu mindre, ner till några hundra mikrometer. De vill också att de ska bli fullständigt autonoma.


