Основы ИИ
Что такое наноботы? Понимание структуры, работы и применения наноботов

 Добавьте Unite.AI в избранные источники в Google
Нанобот — популярный термин для чрезвычайно маленьких машин, но его часто используют слишком свободно. Истинное нано‑масштабное устройство имеет критические размеры, измеряемые в нанометрах. Многие исследовательские системы, описываемые как нанороботы, на самом деле являются микророботами, микро/наномоторами или частицами, общий размер которых измеряется в микрометрах.
Эти устройства не напоминают миниатюрных металлических гуманоидов. Они могут представлять собой инженерные частицы, гибкие плаватели, каталитические моторы, магнитные структуры или молекулярные сборки, предназначенные для перемещения, сенсинга, высвобождения полезной нагрузки или взаимодействия с биологической средой.
Ключевые выводы
- Нанороботы, микророботы и молекулярные машины занимают разные диапазоны размеров и используют различные механизмы управления.
- Привод может быть магнитным, акустическим, оптическим, химическим или основанным на движении окружающей жидкости.
- Навигация сочетает внешние поля, визуализацию, сенсинг и обратную связь; полностью автономные клинические наноботы пока не являются обычной медицинской практикой.
- Биосовместимость, извлечение, иммунный ответ, контроль дозы и масштабируемое производство так же важны, как и движение.
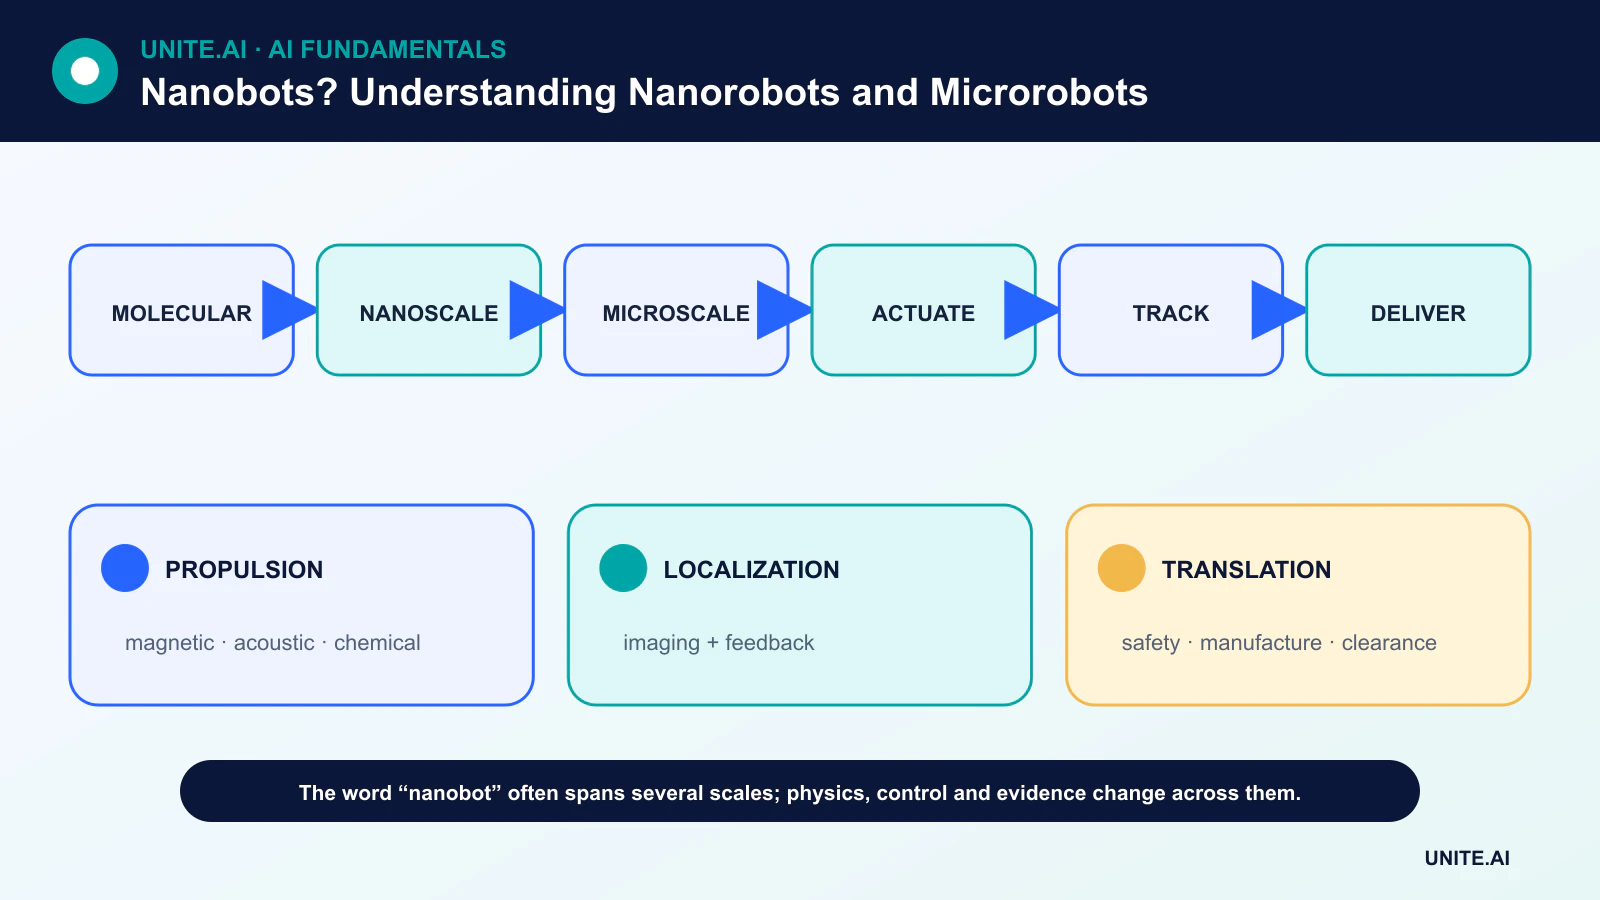
Лестница масштабов, а не одна категория устройств
Нанометр — одна миллиардная часть метра; микрометр — одна миллионная. Молекулярные машины могут быть всего в несколько нанометров, тогда как многие управляемые биомедицинские плаватели имеют размеры в десятки или сотни микрометров. Различие важно, потому что силы, методы производства и методы визуализации меняются в зависимости от масштаба.
На очень малых масштабах инерция пренебрежимо мала, а вязкие силы доминируют. Тепловое движение может нарушать ориентацию. Конструкция, работающая для робота размером в миллиметр, не может просто уменьшиться; привод и управление необходимо переразработать с учётом физики целевой среды.
Производство и материалы
Микро/нанороботы могут изготавливаться с помощью литографии, электродепозиции, самосборки, двухфотонной полимеризации или синтеза частиц. Распространённые материалы включают полимеры, магнитные металлы, кремнезём и биодеградируемые соединения. Выбор материала влияет на приведение в действие, контраст визуализации, ёмкость полезной нагрузки и возможность выведения из организма.
Биомедицинская конструкция также должна учитывать токсичность и продукты деградации. Перспективная демонстрация движения в лабораторной жидкости — лишь один шаг к системе, которую можно стерилизовать, производить последовательно и использовать без вызова вредного воспаления или накопления.
Как движутся крошечные роботы
Магнитные системы используют внешние поля для притягивания, вращения или управления встроенным магнитным материалом. Акустические системы используют ультразвук и давления. Свет может приводить в действие фоточувствительные материалы, а каталитические моторы преобразуют химическую энергию в движение. Биологическое приведение в действие может использовать бактерии или клетки.
Каждый метод имеет ограничения. Магнитные поля могут проникать в ткани, но требуют внешнего оборудования; оптическое управление ограничено рассеянием и глубиной проникновения; химическое топливо может быть непригодным в живом организме. Поток в кровеносных сосудах или желудочно-кишечном тракте может подавлять слабый привод.
Сенсинг, навигация и управление
Навигация может сочетать ультразвук, магнитно‑резонансную томографию, рентген, флюоресценцию или другие методы визуализации с внешним контроллером. Цикл обратной связи оценивает позицию, выбирает управляющий сигнал и проверяет результат. Компьютерное зрение может помогать в отслеживании, а обучение с подкреплением изучается для управления в симуляциях или ограниченных экспериментах.
Называть устройство автономным следует конкретно: следует ли оно химическому градиенту, выполняет ли встроенную логику или лишь реагирует на поле? Большинство крошечных устройств имеют чрезвычайно ограниченную встроенную энергию и вычислительные возможности, поэтому «интеллект» часто находится во внешних системах визуализации и управления.
Биомедицинские применения и клинический разрыв
Исследования направлены на локализованную доставку лекарств, минимально инвазивный забор образцов, лечение тромбов, разрушение биопленок и микросхирургию. Локальная доставка может повысить концентрацию в целевом участке, одновременно снижая системное воздействие, но требует точного дозирования, удержания и доказательств того, что устройства могут быть выведены или извлечены.
Клиническая трансляция требует воспроизводимого производства, длительной безопасности, надёжной навигации в реальной анатомии и регуляторных доказательств. Читатели должны воспринимать яркие анимации как концепции, если они не подкреплены рецензируемыми in‑vivo результатами и явно указаны масштаб устройства.
Что такое наноботы — и что часто скрывает этот термин
Нанометр — одна миллиардная часть метра, но многие системы, описываемые как наноботы, представляют собой микроскопические или нано‑масштабные частицы, капсулы, ДНК‑структуры, магнитные плаватели или химически приводимые машины, а не автономных роботов с процессорами и моторами. На этих масштабах вязкость, броуновское движение, поверхностные силы, диффузия и молекулярные взаимодействия доминируют над инерцией. Надёжное описание должно указывать размеры, материал, механизм приведения в действие или транспортировки, сенсинг, управление, полезную нагрузку и то, продемонстрировано ли функционирование in vitro, на животных или у людей.
Наномашины могут быть пассивными носителями, высвобождающими груз при определённом pH, температуре, наличии ферментов, света, ультразвука или магнитных условий; активные структуры могут перемещаться под воздействием внешних магнитных полей, каталитических реакций, биологических моторов или изменения формы. Энергия и связь затруднены, поэтому управление часто внешнее или закодировано в реакциях материала. Производство может использовать литографию, самосборку, ДНК‑оригами, наночастицы или гибридные биологические компоненты. Каждый метод компромиссирует точность, масштаб, биосовместимость, ёмкость полезной нагрузки и воспроизводимость.
Медицинская доставка, измерения и безопасность
Целевая доставка лекарств стремится концентрировать терапию в очаге заболевания и уменьшать системное воздействие. Доказательства должны измерять биораспределение, время циркуляции, поглощение клетками, кинетику высвобождения, выведение, токсичность, иммунный ответ и терапевтический результат — а не лишь то, что частицы накапливаются рядом с опухолью в одной модели. Эффект повышенной проницаемости и удержания варьирует между опухолями и пациентами. Навигация через кровь, слизистую, ткани и клеточные барьеры создаёт отдельные точки отказа, и внешнее поле, работающее в небольшом животном, может не масштабироваться до человеческого тела.
Производство требует строгого контроля распределения размеров, поверхностной химии, загрязнений, полезной нагрузки, агрегации и хранения. Материалы или продукты их деградации могут вызывать воспаление, свертывание, накопление в органах или экологическую стойкость. Регуляторы оценивают полный продукт и его использование, а не футуристический ярлык. Мониторинг и извлечение могут быть невозможны после введения, поэтому важны ограничения дозы и безопасное самоуничтожение. Утверждения об автономной диагностике или ремонте требуют доказательств специфичности сенсинга, ложных действий, контроля и долгосрочных результатов.
Как оценить утверждение о наноботе
Проверьте рецензируемый эксперимент, масштабную шкалу, контрольную группу, размер выборки и условия эксплуатации. Спросите, откуда берётся энергия, как команды достигают устройства, как известна позиция и что происходит после выполнения задачи. Различайте симулированные траектории и физические эксперименты, а также возможность применения у животных и клиническую пользу. Нанотехнология действительно ценна в материалах, диагностике и доставке, но текущие возможности ограничены физикой, производством, биологией и безопасностью. Чем больше утверждение напоминает крошечного научно‑фантастического робота, тем тщательнее следует проверять реальный механизм.
Практический пример: оценка магнитного микроробота для доставки лекарств
Исследователи сообщают о магнитной спиральной структуре, переносящей препарат в жидкостном канале. Тщательная оценка проверяет реальные микрометровые размеры, вариацию производства, силу поля, скорость, точность управления, полезную нагрузку, высвобождение и поведение в среде с вязкостью, аналогичной крови. Контроли сравнивают свободный препарат, пассивный носитель и магнитное устройство. Результаты из прозрачного канала не следует описывать как навигацию в человеческом сосуде без доказательств наличия ткани, иммунного ответа и масштабных данных.
Последующие исследования измеряют биораспределение, выведение, токсичность, нагрев, агрегацию и терапевтический эффект в валидированных моделях. Локализация внешнего контроллера и поведение при отказе являются частью системы. Производство должно воспроизводить размер и покрытие, а деградацию материала отслеживать. Утверждения различают стадии симуляции, in vitro, животных и клинические; термин «нанобот» избегается, если устройство представляет собой дистанционно управляемый микроробот, поскольку точный язык помогает читателям понять как инженерное достижение, так и оставшиеся барьеры.
Доказательства реализации и готовность к эксплуатации
Решение о выпуске продукта требует больше, чем успешная демонстрация. Определите целевых пользователей, рабочую среду, входы, выходы, зависимости, владельца и последствия каждого важного отказа. Установите воспроизводимую базу и набор версий для оценки перед настройкой. Тестируйте обычные случаи, граничные условия, некорректные или отсутствующие входные данные, сдвиг распределения, отключения зависимостей, неправильное использование и группы или среды, которые, вероятно, будут недостаточно обслужены. Измеряйте качество задачи вместе с калибровкой или неопределённостью, задержкой, пропускной способностью, затратами ресурсов, доступностью, конфиденциальностью и безопасностью. Записывайте каждое преобразование и порог, чтобы независимый рецензент мог воспроизвести результат и отличить доказательства от привлекательного прототипа.
Перед запуском назначьте ответственных за выпуск, исключения, изменения, откат и вывод из эксплуатации. Используйте поэтапный выпуск, сохраняйте безопасный откат и проверяйте мониторинг с преднамеренно введёнными сбоями. Операционная телеметрия должна показывать качество входных данных, поведение выхода, версию модели или правила, состояние зависимостей, человеческие вмешательства и подтверждённые результаты без сбора лишних конфиденциальных данных. Определите пороги тревоги и ответственного, затем после развертывания анализируйте реальные данные, а не предполагайте, что офлайн‑производительность сохранится. Переоценивайте при изменении источников данных, пользователей, моделей, поставщиков, политик, аппаратного обеспечения или целей. Поддерживаемая система также требует документированных процедур восстановления, обучения на инцидентах, удаления и хранения данных, а также чёткой точки, в которой её следует отключить или заменить.
Часто задаваемые вопросы
Уже плавают ли наноботы в пациентах?
Существуют крошечные частицы для доставки лекарств и некоторые исследования микродевайсов, но универсальные автономные наноботы пока не являются рутиной в клинической практике.
Содержат ли наноботы обычные компьютеры?
Обычно нет. На этих масштабах управление обычно внешнее или возникает из поведения материала, химии или молекул, а не из миниатюрного процессора и батареи.
Основные ссылки