
Fundamentele AI
Ce sunt CNN-urile (Rețele Neurale Convoluționale)?

 Adaugă Unite.AI la sursele tale preferate pe Google
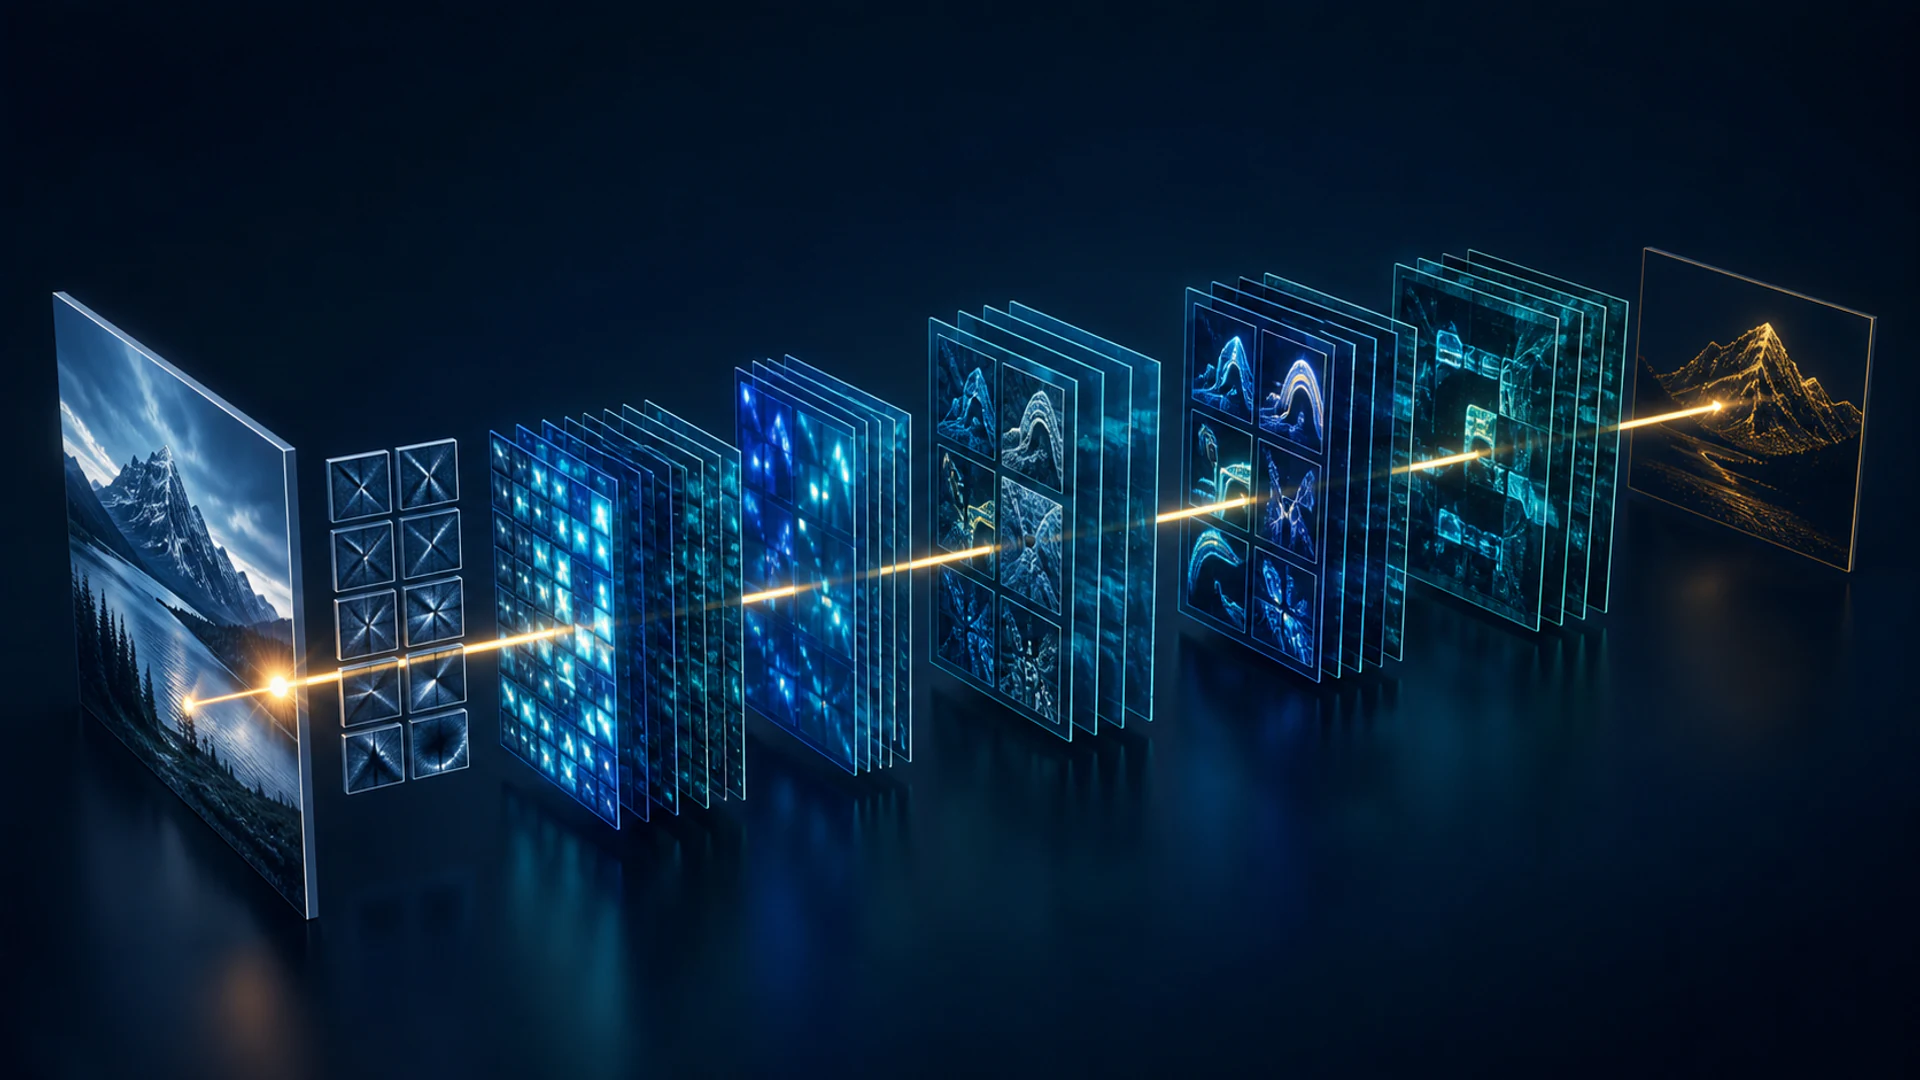
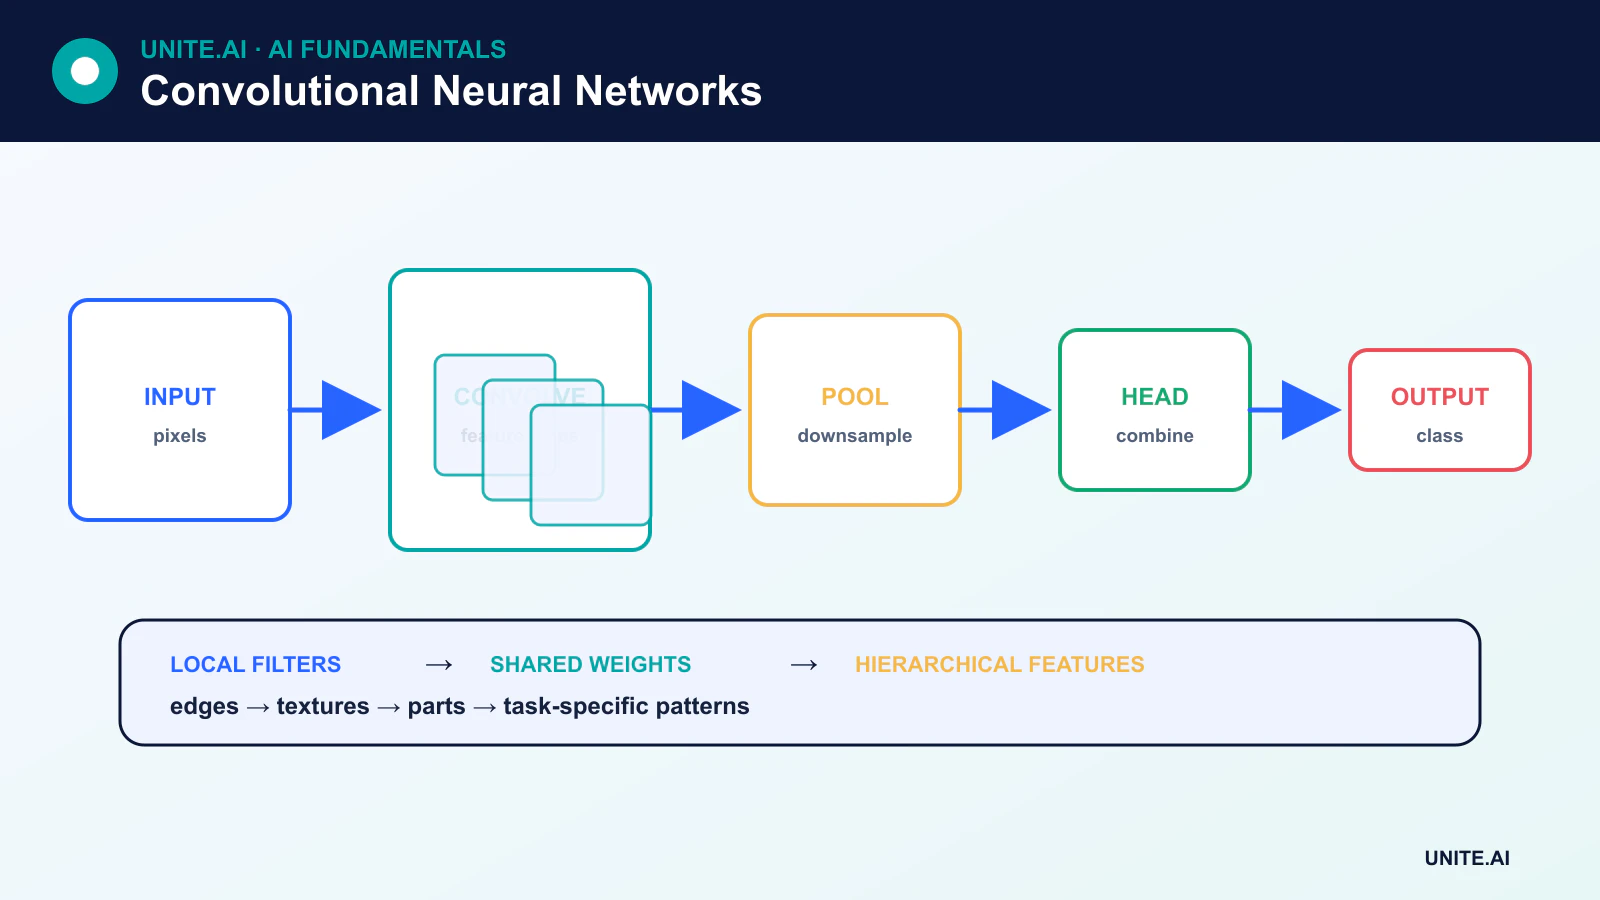
Un rețea neurală convoluțională (CNN) este o arhitectură de rețea neurală care utilizează filtre învățate pe regiuni locale ale unei intrări. CNN-urile au devenit fundamentale pentru viziunea computerizată deoarece pot detecta tipare indiferent de locul în care apar și pot reutiliza aceiași parametri pe întreaga imagine.
Un CNN nu convertește o imagine din formă non‑numerică în formă numerică — imaginea ajunge deja ca un tensor de valori ale pixelilor. Scopul său este să transforme acel tensor în hărți de caracteristici utile pentru clasificare, detectare, segmentare sau altă sarcină.
Aspecte cheie
- O convoluție combină valorile locale ale intrării cu un kernel învățat pentru a produce o hartă de caracteristici.
- Pasul (stride), completarea (padding), dilatarea și pooling‑ul controlează rezoluția spațială și câmpul receptiv.
- Partajarea greutăților face ca CNN‑urile să fie mai eficiente din punct de vedere al parametrilor decât o rețea complet conectată pe pixeli brute.
- Transformerele de viziune oferă o alternativă, dar CNN‑urile rămân puternice pentru sisteme eficiente și cu date limitate.
Cum funcționează convoluția
Un kernel este o grilă mică de greutăți antrenabile. La fiecare poziție, CNN‑ul înmulțește valorile kernelului cu valorile corespunzătoare ale intrării, însumează rezultatele și de obicei adaugă un bias. Repetarea acestui proces pe întreaga intrare produce o hartă de caracteristici.
Pentru o imagine color, un kernel acoperă toate canalele de intrare. Un strat utilizează mai multe kerneluri pentru a crea mai multe canale de ieșire. În timpul antrenamentului, backpropagation calculează gradientele pentru aceste greutăți ale kernelului; operația de convoluție nu generează un set nou și fix de greutăți pentru fiecare imagine.
Pas, completare și dilatare
- Pas controlează cât de departe se deplasează kernelul. Un pas mai mare decât unu reduce rezoluția spațială.
- Completare adaugă valori în jurul unei intrări pentru ca informațiile de la margine să poată fi procesate și dimensiunea ieșirii să poată fi controlată.
- Dilatare separă elementele kernelului, extinzând câmpul receptiv fără a crește proporțional numărul de parametri.
Câmpul receptiv este zona din intrarea originală care poate influența o unitate. Stivuirea convoluțiilor îl extinde, permițând caracteristicilor ulterioare să combine informații din zone mai largi.
Activare, normalizare și pooling
Straturile convoluționale sunt de obicei urmate de activări neliniare și normalizare. Pooling‑ul rezumă regiunile locale utilizând o operație precum maximul sau media. Convoluțiile cu pas învățate pot, de asemenea, să reducă dimensiunea.
Pooling‑ul nu este obligatoriu. Multe rețele moderne folosesc global average pooling în apropierea ieșirii în loc să aplatizeze o hartă de caracteristici mare într-un stiv de straturi complet conectate. Aceasta reduce numărul de parametri și permite rețelei să agregheze dovezi spațiale.
O arhitectură CNN modernă
Un model tipic de viziune conține un stem, o secvență de blocuri de caracteristici, etape de reducere a dimensiunii și o cap de sarcină. Conexiunile reziduale permit unui bloc să învețe o modificare a intrării sale și oferă o rută directă pentru informații și gradienti. Succesul rețelelor reziduale a făcut practică antrenarea unor CNN‑uri mult mai adânci.
Capetele de clasificare produc scoruri pentru clase. Capetele de detectare prezic categorii și cutii. Arhitecturile de segmentare adaugă căi de decodor care recuperează detaliile spațiale. Același schelet CNN poate fi reutilizat prin transfer learning.
Ce învață straturile CNN
Este obișnuit să se vizualizeze filtrele timpurii care răspund la margini sau texturi și reprezentările ulterioare care se corelează cu părți sau obiecte. Aceasta este o intuiție utilă, dar nu este o regulă fixă. Caracteristicile depind de sarcină, arhitectură, date, obiectiv și procesul de antrenament, iar unele unități combină informații care nu se potrivesc clar cu un concept uman.
CNN-uri versus transformere de viziune
Transformerele de viziune împarte imaginile în patch‑uri și utilizează atenția pentru a modela relațiile dintre ele. Ele pot scala eficient cu seturi mari de date de pre‑antrenament. CNN‑urile construiesc localitatea și presupunerile legate de translație direct în arhitectură, ceea ce le poate face mai eficiente și mai puțin dependente de date în medii mai mici.
Multe sisteme practice combină convoluția și atenția. Arhitectura potrivită depinde de acuratețe, latență, memorie, date de antrenament, hardware și implementare — nu de care familie este cea mai nouă.
Limitări și considerații practice
CNN‑urile pot fi sensibile la schimbarea distribuției, perturbări adversariale, scurtături de fundal și date de antrenament părtinitoare. Ele nu sunt perfect invariante la poziție, rotație, scară sau unghi de vizualizare. Augmentarea și alegerile de arhitectură pot îmbunătăți robustețea, dar nu o garantează.
Pentru implementare, măsurați latența end‑to‑end, memoria, debitul și comportamentul subgrupurilor. Cuantizarea și tăierea pot reduce costul, în special pentru edge AI, dar modelele comprimate trebuie revalidate.
Convoluție, câmpuri receptive și blocuri CNN moderne
Un strat convoluțional alunecă kerneluri învățate pe o grilă și partajează greutățile între poziții. Dimensiunea kernelului, pasul, dilatarea și completarea determină forma ieșirii și câmpul receptiv. Straturile timpurii răspund adesea la margini locale sau texturi; straturile mai adânci combină informații din regiuni mai mari, deși reprezentările învățate nu trebuie să se potrivească perfect cu concepte umane. Pooling‑ul sau convoluția cu pas reduce rezoluția spațială. Canalele transportă hărți de caracteristici, în timp ce convoluția grupată și separabilă pe adâncime sacrifică amestecul între canale pentru un calcul mai redus. Conexiunile reziduale fac rețelele foarte adânci mai ușor de optimizat.
Pentru înălțimea și lățimea unei intrări, completarea controlează tratarea marginilor și pasul controlează eșantionarea. Reducerea agresivă a dimensiunii poate șterge obiecte mici; completarea cu zero poate crea artefacte la margini; dilatarea extinde contextul fără aceeași creștere a parametrilor, dar poate produce o rețea de tip grilă. Normalizarea pe lot (batch normalization) depinde de statisticile de antrenament, în timp ce alternativele pot avea un comportament mai bun la dimensiuni mici de lot. Arhitecturile moderne combină sticle, caracteristici multi‑scală, atenție sau reziduuri inverse. Alegeți arhitectura în funcție de rezoluția sarcinii, lățimea de bandă a memoriei, latență și hardware‑ul țintă, nu doar de acuratețea clasificării imaginilor.
Antrenament, interpretare și implementare
Utilizați augmentări care păstrează etichetele și reflectă variațiile reale, și împărțiți pe subiect sau scenă înainte de augmentare. Transfer learning‑ul este comun: înlocuiți capul de sarcină, antrenați‑l, apoi deblocați cu prudență scheletul. Evaluați performanța specifică fiecărei clase, calibrarea, robustețea la neclaritate, compresie, iluminare, scară, decupare și perturbări adversariale. Metodele de vizualizare precum hărțile de caracteristici și saliența pot dezvălui scurtături, dar sunt sensibile la metodă și la linia de bază. Confirmați dependența suspectată cu imagini contrafactuale, teste de occultare sau modificări ale setului de date.
CNN‑urile exportate pot fi fuzionate, cuantizate sau compilate pentru GPU, NPU, browser sau microcontroler. Validați graficul implementat, inclusiv preprocesarea și postprocesarea, pe dispozitivele exacte. Măsurați latența end‑to‑end, memoria, energia și comportamentul termic; decodarea intrării poate domina un model mic. Monitorizați statisticile camerei și ale imaginii, distribuția ieșirii și erorile confirmate. Artefactele semnate ale modelului, canalele de actualizare protejate și gestionarea grațioasă a defectelor senzorului fac parte din proiectarea de producție. CNN‑urile codifică un bias de localitate util, dar nu înțeleg automat obiecte sau scene cauzale.
Exemplu practic: implementarea unui CNN pe o cameră de inspecție
Un CNN clasifică defectele de suprafață din imagini de scanare liniară de înaltă rezoluție. Inginerii împart imaginile în plăci suprapuse astfel încât defectele mici să supraviețuiască reducerii dimensiunii, păstrează coordonatele pentru revizuire și validează augmentările în raport cu variațiile optice reale. Un CNN rezidual și un model mai ușor depthwise sunt comparate la același nivel de recall. Testele includ defecte la margine, reflexii, compresie, mișcare, loturi de material și înlocuiri de camere, cu loturi de producție independente rezervate pentru evaluarea finală.
Compilarea fuzionează și cuantizează modelul pentru un accelerator de tip edge, dar graficul implementat este comparat cu referința pe cazuri sensibile de defecte. Decodarea, împărțirea în plăci, inferența și latența de fuziune sunt măsurate de la cap la cap. Sistemul semnalează pixelii morți și deriva de expunere separat de defectele produsului. Operatorii pot inspecta plăcile sursă și pot anula rezultatele. Modificările modelului și ale camerei sunt lansate treptat, iar linia păstrează o procedură manuală de inspecție sigură când lanțul de viziune nu este disponibil.
Dovezi de implementare și pregătire operațională
O decizie de producție necesită mai mult decât o demonstrație de succes. Definiți utilizatorii vizați, mediul de operare, intrările, ieșirile, dependențele, proprietarul și consecința fiecărui eșec important. Stabiliți o linie de bază reproductibilă și un set de evaluare versionat înainte de ajustare. Testați cazuri obișnuite, condiții de frontieră, intrări defecte sau lipsă, schimbarea distribuției, întreruperi ale dependențelor, utilizare greșită și grupurile sau mediile care ar putea fi subreprezentate. Măsurați calitatea sarcinii împreună cu calibrarea sau incertitudinea, latența, debitul, costul resurselor, accesibilitatea, confidențialitatea și securitatea. Înregistrați fiecare transformare și prag astfel încât un evaluator independent să poată reproduce rezultatul și să distingă dovezile de un prototip atrăgător.
Înainte de lansare, atribuiți autoritatea pentru eliberare, excepții, modificări, rollback și retragere. Utilizați un rollout etapizat, păstrați un fallback sigur și verificați monitorizarea cu eșecuri injectate deliberat. Telemetria operațională ar trebui să dezvăluie calitatea intrării, comportamentul ieșirii, versiunea modelului sau a regulii, sănătatea dependențelor, intervențiile umane și rezultatele confirmate fără a colecta date sensibile inutile. Definiți praguri de alertă și un responsabil de răspuns, apoi revizuiți dovezile din lumea reală după implementare în loc să presupuneți că performanța offline va persista. Reevaluează ori de câte ori sursele de date, utilizatorii, modelele, furnizorii, politicile, hardware‑ul sau obiectivele se schimbă. Un sistem întreținut necesită, de asemenea, proceduri documentate de recuperare, învățare din incidente, ștergere și păstrare, și un punct clar la care să fie dezactivat sau înlocuit.
Întrebări frecvente
Trebuie întotdeauna un CNN să folosească pooling?
Nu. Un CNN poate reduce dimensiunea prin convoluție cu pas și poate păstra rezoluția pentru predicții dense. Pooling‑ul este un instrument de design, nu o cerință definitorie.
Filtrele CNN sunt proiectate manual?
Într-un CNN antrenat, valorile kernelului sunt în mod normal învățate din date. Aceasta diferă de filtrele clasice de viziune ale căror coeficienți sunt aleși în prealabil pentru operații precum detectarea marginilor.
Referințe principale












