Grunnleggende AI
Hva er nanoboter? Forståelse av nanobotstruktur, drift og bruk

 Legg til Unite.AI blant dine foretrukne kilder på Google
Nanobot er en populær betegnelse for ekstremt små maskiner, men den brukes ofte for løst. En ekte nanoskalare enhet har kritiske dimensjoner målt i nanometer. Mange forskningssystemer som beskrives som nanoroboter er faktisk mikroroboter, mikro/nanomotorer eller partikler hvis totale størrelse måles i mikrometer.
Disse enhetene ligner ikke på miniatyr metallhumanoider. De kan være konstruerte partikler, fleksible svømmere, katalytiske motorer, magnetiske strukturer eller molekylære samlinger designet for å bevege seg, sanse, frigjøre en last eller samhandle med et biologisk miljø.
Viktige punkter
- Nanoroboter, mikroroboter og molekylære maskiner befinner seg i ulike størrelsesområder og bruker forskjellige kontrollmekanismer.
- Propulsjon kan være magnetisk, akustisk, optisk, kjemisk eller drevet av en omgivende væske.
- Navigasjon kombinerer eksterne felter, bildedannelse, sanser og tilbakemelding; fullt autonome kliniske nanoboter er ikke rutinemessig medisin.
- Biokompatibilitet, innhenting, immunrespons, doseringskontroll og skalerbar produksjon er like viktige som bevegelse.
En skala-stige, ikke én enhetskategori
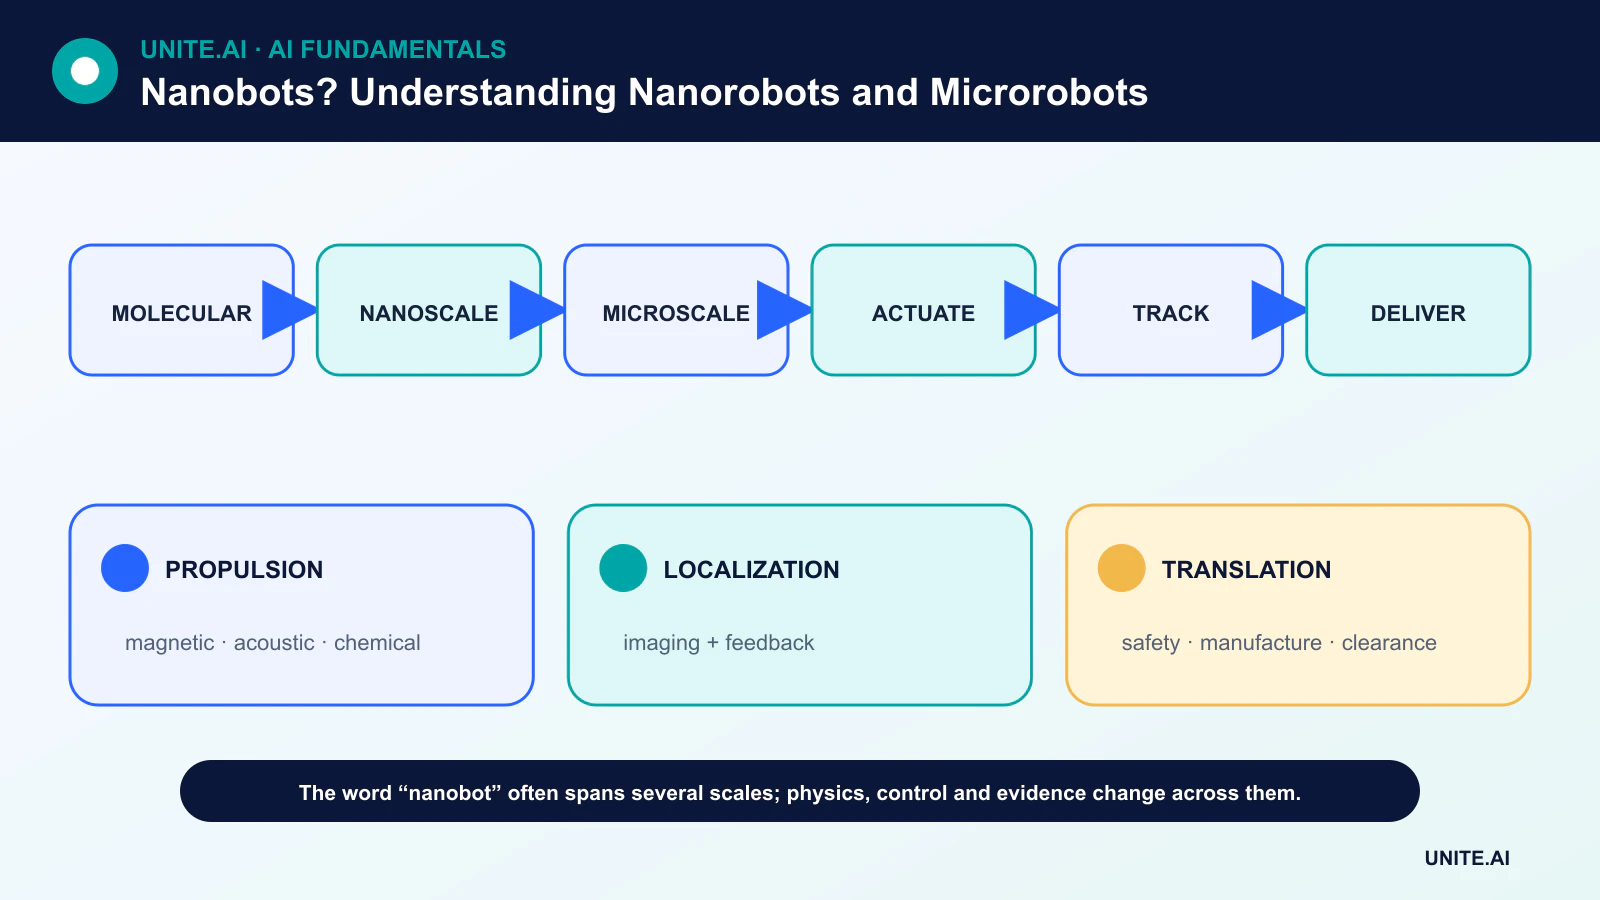
En nanometer er én milliarddel av en meter; en mikrometer er én milliondel. Molekylære maskiner kan være bare noen få nanometer, mens mange kontrollerbare biomedisinske svømmere er titalls eller hundrevis av mikrometer. Skillet er viktig fordi krefter, fremstillingsteknikker og bildemetoder endres med skala.
På svært små skalaer er treghet ubetydelig og viskøse krefter dominerer. Termisk bevegelse kan forstyrre orienteringen. En design som fungerer for en millimeter-robot kan ikke bare krympes; propulsjon og kontroll må redesignes for fysikken i målmiljøet.
Fremstilling og materialer
Mikro-/nanoroboter kan fremstilles med litografi, elektrodeponering, selvmontering, to-foton polymerisering eller partikkelsyntese. Vanlige materialer inkluderer polymerer, magnetiske metaller, silika og biologisk nedbrytbare forbindelser. Valget påvirker aktivering, bildkontrast, lastekapasitet og klarering fra kroppen.
Et biomedisinsk design må også ta hensyn til toksisitet og nedbrytningsprodukter. En lovende bevegelsesdemonstrasjon i en laboratorievæske er kun ett steg mot et system som kan steriliseres, produseres konsistent og brukes uten å forårsake skadelig betennelse eller opphopning.
Hvordan små roboter beveger seg
Magnetiske systemer bruker eksterne felter til å trekke, rotere eller styre innebygd magnetisk materiale. Akustiske systemer bruker ultralyd og trykkfelt. Lys kan drive fotosensitive materialer, mens katalytiske motorer omdanner kjemisk energi til bevegelse. Biologisk propulsjon kan utnytte bakterier eller celler.
Hver metode har begrensninger. Magnetiske felt kan trenge gjennom vev, men krever ekstern utstyr; optisk kontroll er begrenset av spredning og dybde; kjemisk drivstoff kan være uegnet in vivo. Strømning i blodkar eller mage-tarmkanalen kan overvelde svak propulsjon.
Sanser, navigasjon og kontroll
Navigasjon kan kombinere ultralyd, magnetisk resonans, røntgen, fluorescens eller annen bildedannelse med en ekstern kontroller. En tilbakemeldingssløyfe estimerer posisjon, velger et kontrollsignal og sjekker resultatet. Datamaskinsyn kan hjelpe med sporing, mens forsterkningslæring kan studeres for kontroll i simulering eller begrensede eksperimenter.
Å kalle en enhet autonom bør være spesifikt: følger den en kjemisk gradient, utfører innebygd logikk, eller reagerer den bare på et felt? De fleste små enheter har ekstremt begrenset innebygd strøm og beregning, så intelligens ligger ofte i ekstern bildedannelse og kontrollutstyr.
Biomedisinsk bruk og det kliniske gapet
Forskningsmål inkluderer lokalisert legemiddellevering, minimalt invasiv prøvetaking, trombebehandling, biofilmforstyrrelse og mikrokirurgi. Lokal levering kan øke konsentrasjonen på et mål samtidig som systemisk eksponering reduseres, men det krever også nøyaktig dosering, innkapsling og bevis på at enhetene kan fjernes eller hentes.
Klinisk overføring krever reproduserbar produksjon, langsiktig sikkerhet, robust navigasjon i realistisk anatomi og regulatorisk dokumentasjon. Lesere bør betrakte dramatiske animasjoner som konsepter med mindre de støttes av fagfellevurderte in-vivo-resultater og tydelig angitt enhetsskala.
Hva nanoboter er – og hva begrepet ofte skjuler
En nanometer er én milliarddel av en meter, men mange systemer som beskrives som nanoboter er mikro- eller nanoskalapartikler, kapsler, DNA-strukturer, magnetiske svømmere eller kjemisk drevne maskiner snarere enn autonome roboter med prosessorer og motorer. På disse skalaene dominerer viskositet, Brownsk bevegelse, overflatekrefter, diffusjon og molekylære interaksjoner over treghet. En troverdig beskrivelse bør spesifisere dimensjoner, materiale, fremdrifts‑ eller transportmekanisme, sanse, kontroll, last, og om driften er demonstrert in vitro, i dyr eller i mennesker.
Nanomaskiner kan være passive bærere som frigjør last under pH-, temperatur-, enzym-, lys-, ultralyd- eller magnetiske forhold; aktive strukturer kan bevege seg gjennom eksterne magnetfelt, katalytiske reaksjoner, biologiske motorer eller formendringer. Strøm og kommunikasjon er vanskelig, så kontroll er ofte ekstern eller kodet i materialrespons. Fremstilling kan bruke litografi, selvmontering, DNA‑origami, nanopartikler eller hybride biologiske komponenter. Hver metode balanserer presisjon, skala, biokompatibilitet, last og reproduserbarhet.
Medisinsk levering, måling og sikkerhet
Målrettet legemiddellevering har som mål å konsentrere terapi på sykdomsområder og redusere systemisk eksponering. Bevis må måle biodistribusjon, sirkulasjonstid, cellulær opptak, frigjøringskinetikk, klarering, toksisitet, immunrespons og terapeutisk resultat – ikke bare at partikler akkumuleres nær en tumor i én modell. Den forbedrede permeabilitet‑ og retensjonseffekten varierer mellom tumorer og pasienter. Navigasjon gjennom blod, slim, vev og cellulære barrierer skaper separate sviktpunkter, og et eksternt felt som fungerer i et lite dyr, kan kanskje ikke skaleres til en menneskekropp.
Produksjon krever streng kontroll av størrelsesfordeling, overflatekjemi, forurensning, last, aggregering og lagring. Materialer eller nedbrytningsprodukter kan utløse betennelse, koagulering, organakkumulering eller miljømessig vedvarende. Reguleringsmyndigheter vurderer hele produktet og bruken, ikke den futuristiske betegnelsen. Overvåking og innhenting kan være umulig etter administrasjon, noe som gjør doseringsgrenser og sikker nedbrytning viktig. Påstander om autonom diagnose eller reparasjon krever bevis for sensorspesifisitet, feilhandlinger, kontroll og langsiktige resultater.
Hvordan vurdere et nanobotpåstand
Kontroller det fagfellevurderte eksperimentet, skalaindikatoren, kontrollgruppen, utvalgsstørrelsen og driftsmiljøet. Spør hva som leverer energi, hvordan kommandoer når enheten, hvordan posisjonen er kjent, og hva som skjer etter oppgaven. Skille mellom simulerte baner og fysiske eksperimenter samt dyreforsøk og klinisk nytte. Nanoteknologi har reell verdi innen materialer, diagnostikk og levering, men nåværende kapasiteter er fortsatt begrenset av fysikk, produksjon, biologi og sikkerhet. Jo mer en påstand ligner på en liten science‑fiction‑robot, desto mer nøye bør den faktiske mekanismen inspiseres.
Arbeidseksempel: Vurdere en magnetisk legemiddelleverings‑mikrorobot
Forskere rapporterer en magnetisk spiralstruktur som frakter et legemiddel i en væskekanal. En grundig vurdering verifiserer de faktiske mikrometer-dimensjonene, fremstillingsvariasjonen, feltstyrken, hastigheten, styringsnøyaktigheten, lasten, frigjøringen og oppførselen i blodlignende viskositet. Kontroller sammenligner fritt legemiddel, passiv bærer og magnetisk enhet. Resultater fra en transparent kanal beskrives ikke som navigasjon gjennom et menneskelig kar uten bevis på vev, immunrespons og skala.
De påfølgende studiene måler biodistribusjon, klarering, toksisitet, oppvarming, aggregering og terapeutisk effekt i validerte modeller. Den eksterne kontrollerens lokalisering og sviktadferd er en del av systemet. Produksjon må reprodusere størrelse og belegg, og materialnedbrytning spores. Påstander skiller mellom simulering, in vitro, dyreforsøk og kliniske stadier. Begrepet «nanobot» unngås dersom enheten er en fjernstyrt mikrorobot, fordi presist språk hjelper leserne å forstå både den tekniske prestasjonen og de gjenværende barrierene.
Implementeringsbevis og operasjonell beredskap
En produksjonsbeslutning krever mer enn en vellykket demonstrasjon. Definer de tiltenkte brukerne, driftsmiljøet, inn‑ og utdata, avhengigheter, eier og konsekvensen av hver viktig feil. Etabler en reproduserbar basislinje og et versjonert evalueringssett før finjustering. Test vanlige tilfeller, grensetilstander, feilformatert eller manglende input, distribusjonsendring, avhengighetsavbrudd, misbruk, og gruppene eller miljøene som mest sannsynlig er underbetjent. Mål oppgavekvalitet sammen med kalibrering eller usikkerhet, latens, gjennomstrømning, ressurskostnad, tilgjengelighet, personvern og sikkerhet. Registrer hver transformasjon og terskel slik at en uavhengig vurderer kan reprodusere resultatet og skille bevis fra en attraktiv prototype.
Før lansering, tildel myndighet for utgivelse, unntak, endringer, tilbakeføring og pensjonering. Bruk en trinnvis utrulling, bevar en sikker fallback, og verifiser overvåking med bevisst injiserte feil. Operasjonell telemetri bør avsløre inndata‑kvalitet, utdata‑adferd, modell‑ eller regelversjon, avhengighetshelse, menneskelige overstyringer og bekreftede resultater uten å samle unødvendige sensitive data. Definer varslings‑terskler og en ansvarlig for respons, og gjennomgå virkelige bevis etter utrulling i stedet for å anta at offline‑ytelse vil vedvare. Revurder når datakilder, brukere, modeller, leverandører, retningslinjer, maskinvare eller mål endres. Et vedlikeholdt system trenger også dokumentert gjenoppretting, hendelseslæring, sletting‑ og lagringsprosedyrer, samt et klart punkt hvor det skal deaktiveres eller erstattes.
Ofte stilte spørsmål
Svømmer nanoboter allerede gjennom pasienter?
Små legemiddelleveringspartikler og noe mikroenhetsforskning finnes, men generelle autonome nanoboter er ikke en rutinemessig klinisk teknologi.
Inneholder nanoboter konvensjonelle datamaskiner?
Vanligvis ikke. På disse skalaene er kontrollen vanligvis ekstern eller oppstår fra material‑, kjemisk‑ eller molekylær oppførsel snarere enn en miniatyr‑CPU og batteri.
Primære referanser