
Robotikk og fysisk AI
Biohybrid robotikk: Levende hud suksessfullt bundet til humanoid roboter

 Legg til Unite.AI blant dine foretrukne kilder på Google
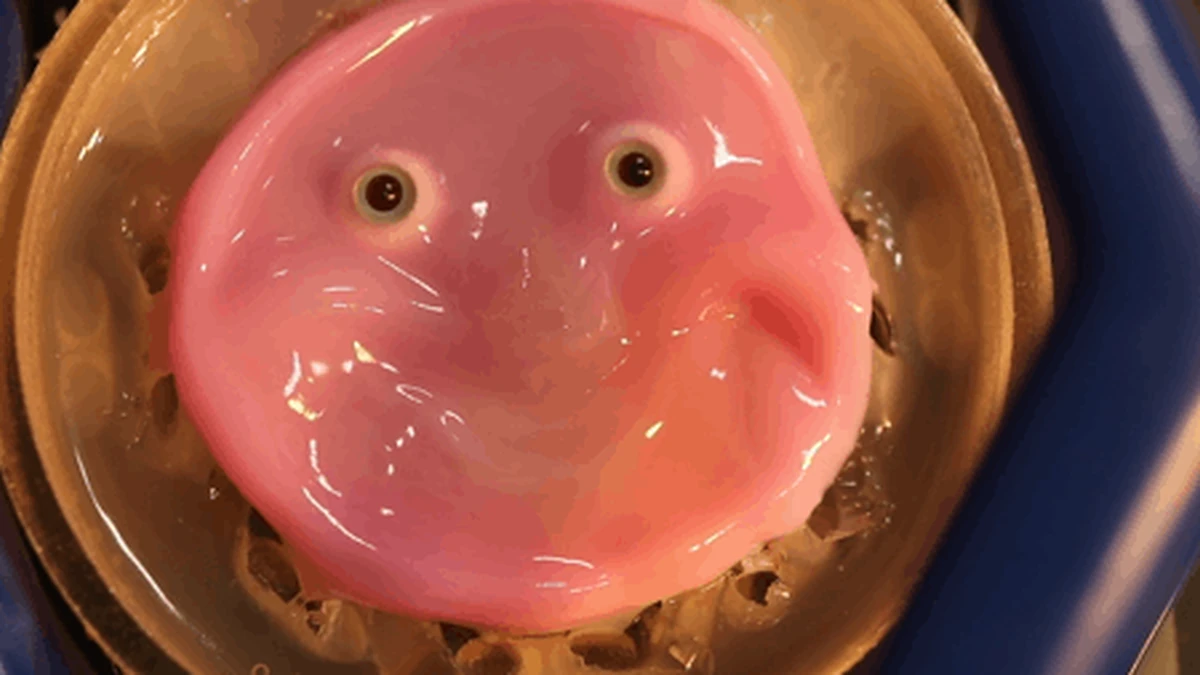
I en banebrytende utvikling, har forskere suksessfullt bundet sammen engeniørert hudvev til komplekse former av humanoid roboter. Dette er et betydelig skritt fremover i feltet biohybrid robotikk, som kombinerer biologi med mekanisk ingeniørkunst for å skape mer livlige og funksjonelle robotiske systemer.
Gjennombruddet, ledet av professor Shoji Takeuchi fra Universitetet i Tokyo, løser en langvarig utfordring i robotikk: å skape en sammenhengende grensesnitt mellom kunstige strukturer og biologiske vev. Denne innovasjonen forbedrer ikke bare det estetiske utseendet til humanoid roboter, men åpner også opp for nye muligheter for funksjonalitet og samspill med omgivelsene.
Innovasjonen: Binding av levende hud til roboter
Nøkkelen til denne fremgangen ligger i teamets nye tilnærming til hudadhæsion, inspirert av menneskeanatomi. Ved å etterligne strukturen til hudligamenter, utviklet forskerne en metode som tillater engeniørert hud å binde effektivt med robotens overflate.
Sentral til denne teknikken er bruken av spesielt designet perforeringer i robotens overflate. Disse V-formede innhakkene gir feste punkter for hudvevet, som lar det ta hold og tilpasse seg robotens komplekse konturer. Denne tilnærmingen er en betydelig forbedring av tidligere metoder, som avhengig av kroker eller feste som begrenset anvendelse og risikerte å skade huden under bevegelse.
Å overvinne utfordringene med å arbeide med levende vev var ingen liten bedrift. Teamet måtte opprettholde streng sterilitet for å forhindre bakteriell forurensning, som kunne føre til vevsdød. I tillegg møtte de vanskeligheten med å manipulere myke, våte biologiske materialer under utviklingsprosessen.
For å løse disse problemene, brukte forskerne en smart kombinasjon av teknikker. De brukte en spesiell kollagen-gel for adhæsion, som, til tross for sin viskositet, ble suksessfullt lokket inn i de minste perforeringene ved hjelp av plasma-behandling – en metode som vanligvis brukes i plastadhæsion. Denne prosessen sikret en sterk binding mellom huden og robotens overflate, samtidig som den bevarte integriteten til det levende vevet.

Takeuchi et al.
Hvorfor levende hud på roboter?
Anvendelsen av levende hud på roboter bringer flere betydelige fordeler, og utvider grensene for hva som er mulig i humanoid robotikk:
- Forbedret mobilitet og fleksibilitet: Den naturlige fleksibiliteten til huden, kombinert med den sterke adhæsjonsmetoden, lar dekket bevege seg sammenhengende med robotens mekaniske komponenter. Denne integreringen forbedrer den totale mobiliteten til roboten, og muliggjør mer flytende og naturlige bevegelser.
- Selv-healing egenskaper: I motsetning til syntetiske materialer, har levende hud evnen til å reparere mindre skader selvstendig. Denne selv-healing egenskapen kunne betydelig øke holdbarheten og levetiden til robotiske systemer, og redusere behovet for hyppig vedlikehold eller erstattning av den ytre laget.
- Potensial for innbyggede sensorer: Levende hud åpner opp muligheter for å integrere biologiske sensorer direkte i robotens ytre. Dette kunne føre til mer sofistikert miljøbevissthet og forbedret interaktivitet, og tillate roboter å reagere mer naturlig på omgivelsene.
- Mer livlig utseende: Ved å replikere overflatematerialet og strukturen til menneskehud, bringer denne teknologien roboter ett skritt nærmere å oppnå et virkelig menneske-lignende utseende. Dette forbedrede realisme kunne være spesielt verdifull i anvendelser hvor menneske-robot interaksjon er kritisk, og kunne øke aksept og komfort i sosiale sammenhenger.
Disse fremgangene representerer et betydelig skritt mot å skape roboter som ikke bare ser mer menneske-lignende ut, men også besitter noen av de bemerkelsesverdige egenskapene til levende organismer. Ettersom forskning i dette feltet fremover, kan vi forvente enda mer spennende utviklinger som utvisker grensen mellom kunstig og biologisk.
Anvendelser og fremtidige perspektiver
Integreringen av levende hud med robotikk åpner opp en bred rekke anvendelser over flere industrier:
- Kosmetikk-industrien: Denne teknologien kunne revolusjonere produkttesting i kosmetikk-industrien. Med livlige hud på robotplattformer, kunne selskaper mer nøyaktig vurdere effektene av deres produkter uten å avhenge av menneskelige frivillige. Denne tilnærmingen ville ikke bare være mer etisk, men kunne også gi mer konsistente og kontrollerbare testforhold.
- Trening for plastiske kirurger: Utviklingen av roboter med realistisk hud kunne tjene som uvurderlige treningsverktøy for plastiske kirurger. Disse avanserte modellene ville tillate kirurger å praktisere komplekse prosedyrer i en kontrollert miljø, og forbedre deres ferdigheter uten risiko for menneskelige pasienter. Evnen til å replikere ulike hudtyper og -tilstander kunne gi en divers rekke trenings-scenarier.
- Potensial for avansert “organ-på-en-chip”-forskning: Konseptet “ansikt-på-en-chip” utvider den nåværende organ-på-en-chip-teknologien. Dette kunne være en game-changer for forskning i hudaldring, kosmetiske effekter og kirurgiske prosedyrer. Ved å gi en mer omfattende og realistisk modell av menneskehud, kunne forskere få dypere innsikt i dermatologiske prosesser og teste intervensjoner mer effektivt.
- Forbedret miljøbevissthet for roboter: Med potensialet for å innbygge sensorer i levende hud, kunne roboter oppnå en ny nivå av miljøbevissthet. Denne forbedrede sansningsevnen kunne føre til mer nuansert og passende reaksjoner på omgivelsene, og gjøre roboter tryggere og mer effektive i ulike sammenhenger, fra helsevesen til industrielle anvendelser.
Utfordringer og neste skritt
Selv om integreringen av levende hud med robotikk markerer en betydelig milepæl, finnes det flere utfordringer igjen på veien mot å skape virkelig livlige humanoid roboter. Å oppnå mer realistiske hud-egenskaper står som en primær hindring. Forskere må også inkorporere komplekse elementer som naturlige rynker, synlige porer og varierende hudtoner. Tilføyelsen av funksjonelle komponenter som svettekjertler, talgkjertler og blodårer ville ytterligere forbedre både utseende og fysiologiske reaksjoner.
Integrering av sofistikerte aktuatorer for realistiske uttrykk presenterer en annen betydelig utfordring. Utviklingen av avanserte “muskler” kapable til å produsere subtile, nuanserte ansiktsbevegelser krever en dyp forståelse av det intrikate samspillet mellom ansiktsstruktur og hud. Dette går utenfor mekaniske overveielser, og trekker inn i biomimetikk og finmotorisk kontroll.
De langtidsmålene i biohybrid robotikk er ambisiøse, og fokuserer på å skape roboter med selv-healing egenskaper, menneske-lignende miljøbevissthet og dyktig oppgave-utførelse. Å oppnå disse målene krever kontinuerlig tverrfaglig samarbeid, som kombinerer fremgang i materialvitenskap, robotikk og biologi. Ettersom teknologien fremover, må forskere også adresse de etiske overveielser omkring utviklingen av stadig mer livlige roboter og deres integrering i samfunnet.
Et vendepunkt i robotikk
Den suksessfulle bindingen av engeniørert hudvev til humanoid roboter markerer et vendepunkt i feltet robotikk. Dette gjennombruddet forbedrer ikke bare det estetiske realisme til roboter, men introduserer også funksjonelle fordeler som kunne revolusjonere ulike industrier.
Potensialet for denne teknologien spenner over flere felt, fra å fremme medisinsk trening og forskning til å transformere produkttesting i kosmetikk-industrien. Den presser også grensene for hva som er mulig i menneske-robot interaksjon, og kunne føre til mer aksepterte og integrerte robotiske systemer i sosiale og profesjonelle sammenhenger.
Ser vi mot fremtiden, åpner den fortsatte utviklingen av humanoid robotikk med livlig hud opp for spennende muligheter. Ettersom forskere overvinner nåværende utfordringer og finjusterer deres teknikker, kan vi se roboter som blir stadig mer umulig å skille fra mennesker i utseende og evne. Dette kunne føre til dyptgående endringer i hvordan vi samhandler med og utnytter robot-teknologi i våre daglige liv.


