ロボティクスとフィジカルAI
リモート制御と再構成可能なソフトロボットを開発

 Unite.AI を Google の優先ソースに追加
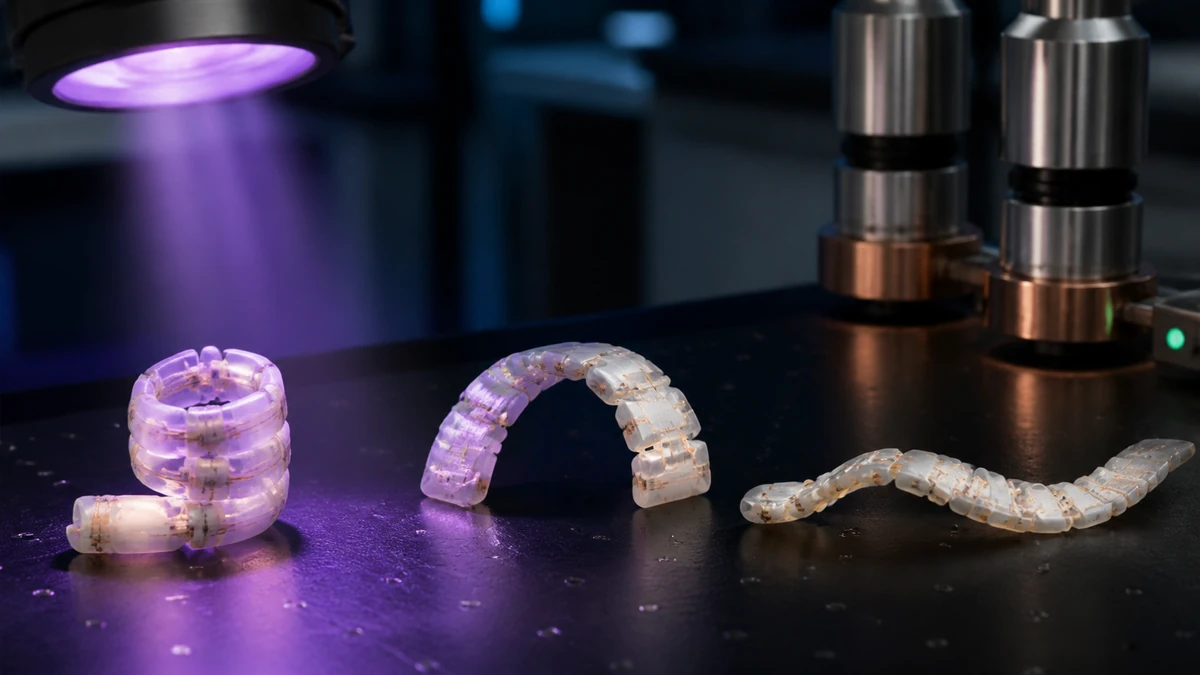
ノースカロライナ州立大学とイーロン大学の研究者は、リモート制御と再構成可能なソフトロボットの新しい技術を開発しました。彼らはロボットを制御し、1つの位置にロックし、異なる形状になるように再構成することができました。研究チームは、この技術を光と磁気フィールドを使用して開発しました。
NCステートの材料科学とエンジニアリングの教授であり、この研究の著者であるジョー・トレイシーは、この発展について話しました。
「私たちは特に、再構成可能性について興奮しています」と彼は言いました。「材料の特性をエンジニアリングすることで、ソフトロボットの動きをリモートで制御できます。特定の形状を保持することができます。ロボットを元の形状に戻すことができます。さらに、動きを変更することができます。すべてこれらのことが、この技術の有用性について、バイオメディカルまたは航空宇宙分野で価値があります。」
研究者が使用したソフトロボットは、磁気鉄ミクロ粒子を埋め込んだポリマーで作成されました。通常、この種の材料は柔軟ではなく、形状を維持します。研究者が使用した材料の違いは、光エミッティングダイオード(LED)からの光を使用して加熱すると、ポリマーが可塑性を持つことです。
研究者は、磁気フィールドを使用してソフトロボットの形状をリモートで変更して制御しました。ロボットが望ましい形状になったら、LED光を取り除きました。光を取り除いた後、ロボットは再び硬くなりました。この時点では、新しい形状でした。LED光を再度適用し、磁気フィールドを取り除きました。その時点で、ソフトロボットは元の形状に戻ることができました。元の形状に戻したくない場合は、光を再度適用し、磁気フィールドを使用してさらに多くの形状を作成することができました。
これらの柔軟なロボットは、多くの異なる用途で使用することができます。研究者は、これらを使用して物体を持ち上げて輸送し、かんたんとしても使用しました。
この研究の第一著者であるジェシカ・リウは、新しい技術について話しました。
「私たちは、2進制の構成、たとえば、ガブラーが開いたり閉じたりすることのみに限定されていません」と彼女は言いました。「私たちは、ロボットが特定の点で形状を保持することを保証するために、光を制御することができます。」
研究者は、計算モデルも作成しました。これは、より迅速で効率的なソフトロボットの設計プロセスを作成するために使用できます。彼らは、ロボットの形状、ポリマーの厚さ、ポリマー内の鉄ミクロ粒子の量、磁気フィールドのサイズと方向を調整することができます。これらはすべて、プロトタイプを構築する前に行うことができます。
「次のステップには、さまざまな用途に適したポリマーを最適化することが含まれます」とジョー・トレイシーは言いました。「たとえば、特定の用途に合わせて、さまざまな温度で反応するポリマーをエンジニアリングすることです。」
研究者の論文は、サイエンス・アドバンス誌に掲載されました。タイトルは「Photothermally Magnetically Controlled Reconfiguration of Polymer Composites for Soft Robotics.」です。
共著者には、NCステートの元学部生であるジョナサン・ギレン、NCステートの元博士課程生であるスメート・ミシュラ、イーロン大学の物理学准教授であるベンジャミン・エヴァンスが含まれます。