
ロボティクスとフィジカルAI
コーナーを曲げて物体を捉える新開発カメラ

 Unite.AI を Google の優先ソースに追加
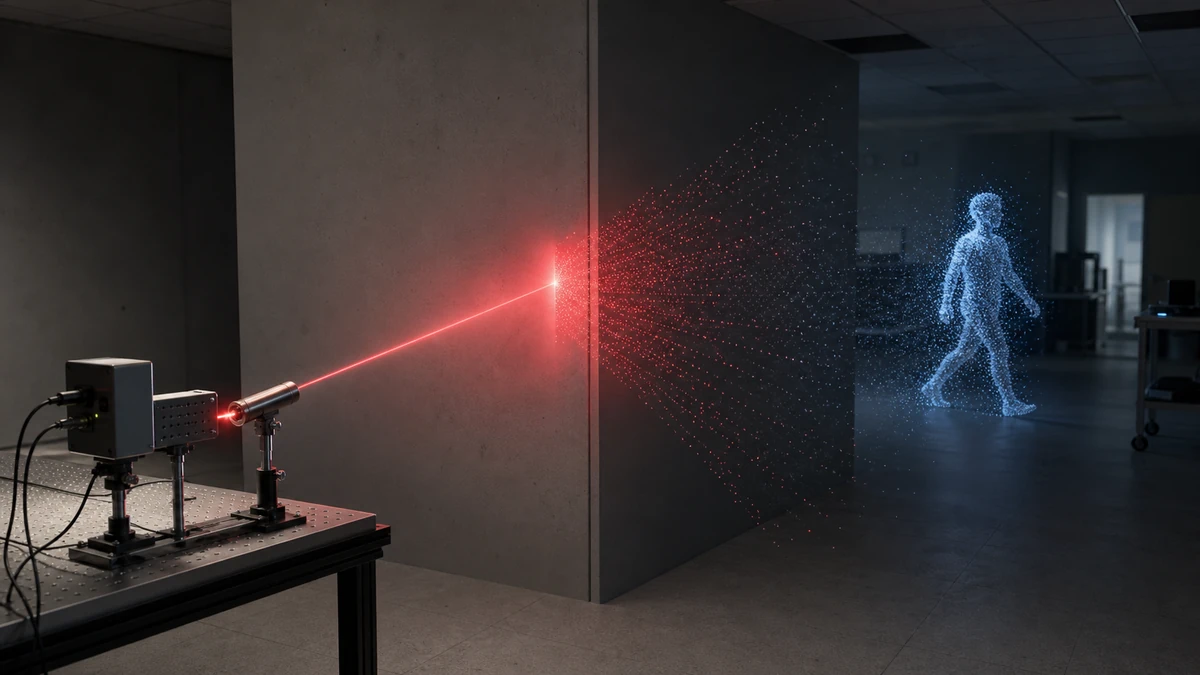
スタンフォード大学の電気工学の大学院生デビッド・リンデルと彼のチームは、コーナーの向こう側にある動く物体を捉えることができるカメラを開発しました。新しい技術をテストしたとき、リンデルは高視認性のトラックスーツを着て、空の部屋の中を動き回りました。彼らは、リンデルから離れた壁に向けてカメラを向け、強力なレーザー光を使用して彼のすべての動きを観察することができました。レーザー光は、リンデル周囲の壁に反射された単一の光粒子を使用して画像を再構築しました。新しく開発されたカメラは、先進的なセンサーと処理アルゴリズムを使用しました。
スタンフォード大学の電気工学の助教授ゴードン・ウェッツシュタインは、新しく開発された技術について話しました。
「人々は、自律的な猫やロボットなどのアプリケーションのために、人間と同じように見ることができるカメラを構築することについて話しています。しかし、私たちは、それを超えるシステムを構築したいと思っています。私たちは、3Dで、コーナーの向こう側、可視光スペクトルを超えて見ることができるシステムを構築したいと思っています」と彼は言いました。
テストされたカメラシステムは、8月1日にSIGGRAPH 2019会議で発表される予定です。
チームはすでに過去に似たようなコーナーカメラを開発していますが、このカメラはより多くの表面からの光を捉えることができます。また、より広い範囲と遠距離まで見ることができ、視界の外の動きを監視することもできます。彼らは、これらの「超人的な視覚システム」が自律走行車やロボットで使用され、人間の制御よりも安全に動作することを希望しています。
チームの主な目標の1つは、システムを実用的であることを保つことです。彼らは、すでに自律走行車の視覚システムで使用されているハードウェア、スキャニングと画像処理の速度、イメージングのスタイルを使用しています。1つの違いは、新しいシステムがさまざまなテクスチャの異なる表面からの光を捉えることができるということです。以前、カメラの視界の外にある物体を捉えるために使用されていたシステムは、強く均一な光を反射する物体のみで機能していました。
この技術を開発するのに役立った1つの発展は、去年使用されたレーザーの10,000倍の強さを持つレーザーです。これは、対象物の反対側の壁をスキャンします。光は壁に当たり、シーン内の物体に当たってから、再び壁とカメラのセンサーに戻ってきます。センサーは、レーザー光の小さな点を拾い、それをチームによっても開発されたアルゴリズムに送信します。アルゴリズムは、点を解釈して画像を再構築します。
「レーザーがスキャンしているのを見ていると、 何も見えない」とリンデルは言いました。「このハードウェアを使用すると、基本的に時間を遅くすることができ、これらの光の軌跡を明らかにすることができます。まるで魔法のようです」
新しいシステムは、4フレーム/秒でスキャンし、コンピュータグラフィックス処理ユニットを使用して60フレーム/秒でシーンを再構築することができます。
チームは、地震イメージングシステムなどの他の分野からインスピレーションを得ました。これらは、地下の地球の層に音波を当て、表面下にあるものを見ることができます。アルゴリズムは、隠れた物体から反射される光を解釈するように再構成されました。
カーネギーメロン大学の助教授マシュー・オトゥールは、ウェッツシュタインの研究所での以前のポスドクフェローです。彼は新しい技術について話しました。
「地震学、衛星イメージング、合成開口レーダーなどの他の分野では、コーナーを曲げて見るためのアイデアが使用されています。私たちは、これらの分野から少し借用し、いつか何かを返すことができることを願っています」と彼は言いました。
チームの次のステップは、自律走行車でシステムをテストすることです。さらに、医療イメージングや運転中の視覚的な条件(霧、雨、砂嵐、雪など)に対処するための他の分野での応用可能性も見てみます。


